- Sin emisiones accidentales por pérdida de aire; liberación controlada posterior es el principio de liberación para herramientas de manipulación industrial. Retenga la carga durante una falla, luego suéltela a baja velocidad con capacidad de diagnóstico y reinicio una vez que los enclavamientos lo permitan. La pérdida de aire no debe considerarse en sí misma como una orden de apertura.
- La protección contra pérdida de aire requiere autobloqueo mecánico, soporte geométrico, retención de presión, detección de fugas, monitoreo de caída de presión, enclavamientos de liberación, procedimientos operativos y reinicio de mantenimiento coordinados. Un receptor de aire o un interruptor de presión proporciona sólo una parte de esta protección.
- Verifique la fuerza de agarre utilizando el método de carga equivalente, incluida la aceleración, el impacto de parada de emergencia, la fricción mínima y el desgaste de las mandíbulas. Para el ejemplo de pieza de trabajo caliente de 300 kg, la fuerza normal total objetivo es al menos aproximadamente 36.7 kN.
- Utilice múltiples señales para el diagnóstico de pérdida de aire: presión P1/P2/P3, tasa de caída de presión, desplazamiento de la mandíbula, acoplamiento de bloqueo y confirmación de soporte. La respuesta de bloqueo total recomendada por pérdida de aire es ≤150 ms.
Organización: Jiangsu AUREK Intelligent Technology Co., Ltd. (AUREK Grupo de Investigación de Tecnología Inteligente, Lianyungang, Jiangsu) · Período de validación: 2023.05—2026.04 · Tipo de documento: métodos de ingeniería industrial. Los parámetros se identifican como valores calculados, de registros de prueba o recomendados por ingeniería y deben revisarse para cada proyecto. Este documento no es una certificación de terceros, un informe de prueba de tipo, un registro de aceptación del cliente ni un certificado de calidad. El PDF completo está disponible para descargar.
00 Resumen
Los manipuladores industriales neumáticos, los sistemas de manipulación neumáticos, los efectores finales de robots, los elevadores por vacío y las herramientas de carga para fines especiales requieren una evaluación de la retención de carga después de una pérdida repentina de presión, ruptura de mangueras, fallas de válvulas y fallas de señales de control. La disminución del agarre o la liberación involuntaria pueden causar caída de piezas de trabajo, colisiones de equipos, quemaduras y paradas de producción. Este estudio organiza métodos para la protección contra la pérdida de aire, la liberación segura y la validación de ingeniería en torno a estos riesgos.
No hay liberación accidental por pérdida de aire; liberación controlada después significa priorizar la retención del agarre, detener la manipulación y prohibir la liberación suspendida cuando se pierde aire. La liberación a baja velocidad con capacidad de diagnóstico y reinicio se permite solo cuando la pieza de trabajo está apoyada, las herramientas están en una posición segura, el manipulador o robot está en una postura de liberación autorizada, el personal está en un área segura y se cumplen los enclavamientos de control.
Las siguientes secciones cubren verificaciones de fuerza de agarre, autobloqueo, soporte geométrico, retención de presión y monitoreo de fugas, bloqueos de liberación, restablecimiento de mantenimiento y validación para sujeción neumática, mordaza, vacío, expansión interna, gancho, rotación y herramientas para piezas de trabajo en caliente. Los valores de presión, tiempo, fuerza de agarre, deslizamiento y tiempo de respuesta son referencias de ingeniería o valores de pruebas internas compiladas y deben compararse con la pieza de trabajo, la estructura de las herramientas, el suministro de aire, el perfil de movimiento y los requisitos de seguridad del sitio.
01Introducción
Las herramientas de manipulación se instalan en manipuladores industriales neumáticos, equilibradores neumáticos, manipuladores de pórtico, robots industriales, grúas giratorias y sistemas de carga especiales para agarrar, soportar, orientar, transferir y liberar piezas de trabajo. El diseño debe cubrir las condiciones nominales y fallas previsibles como falla en el suministro de aire, fallas de control, desgaste de las mandíbulas, carga excéntrica, calor radiante y errores de mantenimiento, limitando la escalada del riesgo después de la falla.
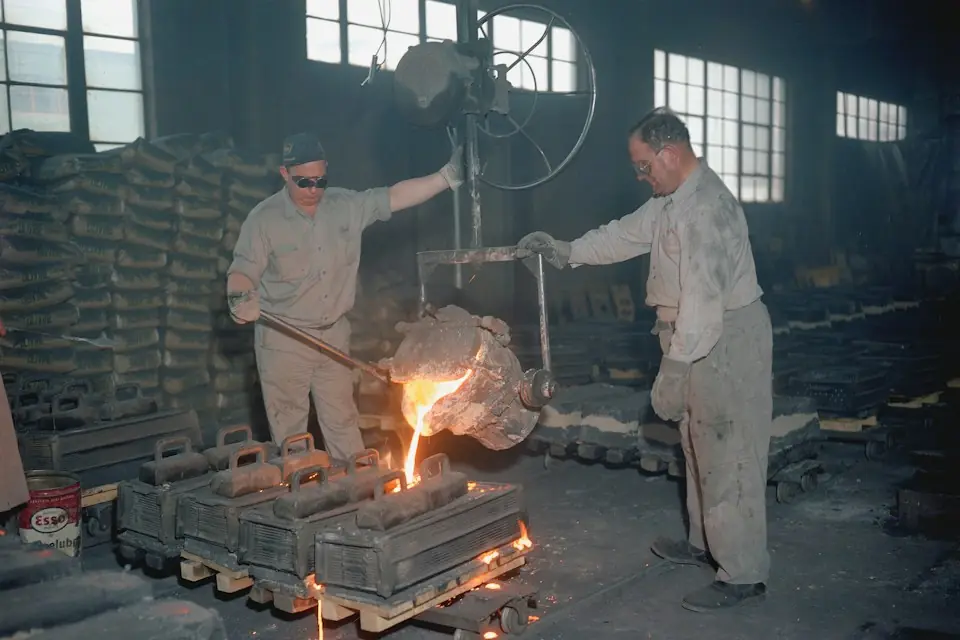
La presión del aire comúnmente genera agarre, acciona las mandíbulas y activa la liberación. Cuando la sujeción depende completamente del suministro continuo, la interrupción del suministro, la rotura de la manguera, los acoplamientos desconectados, los carretes atascados, el accionamiento involuntario de la válvula de liberación o las fugas en la cámara de la abrazadera pueden reducir rápidamente el agarre y provocar resbalones, caídas o impactos. Las piezas fundidas en caliente, forjadas y tratadas térmicamente también implican incrustaciones, fricción variable y acceso limitado para la intervención del personal; estas condiciones deben incluirse en el diseño de protección.
02Objetos de investigación y condiciones de contorno
2.1 Objetos de investigación
El estudio cubre abrazaderas envolventes neumáticas, pinzas de mandíbula, herramientas de vacío, pinzas de expansión interna, ganchos, herramientas de rotación y herramientas de manipulación de piezas de trabajo en caliente, así como otras herramientas industriales personalizadas. Se centra en la liberación segura, la protección contra pérdidas de aire y la validación de ingeniería para manipuladores industriales neumáticos, equilibradores neumáticos, manipuladores de pórtico, efectores finales de robots, sistemas de carga para fines especiales, grúas giratorias y elevadores por vacío.
2.2 Condiciones de contorno
Este método aborda herramientas neumáticas y combinadas en condiciones de pérdida de aire, fugas, liberación involuntaria y reinicio de mantenimiento. Cada proyecto aún debe completar la evaluación de riesgos, los cálculos de resistencia mecánica, la validación de la seguridad del sistema de control, la puesta en marcha del sitio y la aceptación del cliente. Las entradas de diseño deben especificar la masa de la pieza de trabajo, las dimensiones, la superficie, la temperatura, el centro de gravedad, el método de agarre, el perfil de movimiento, el tiempo del ciclo, los métodos de trabajo del personal y las condiciones de suministro, seguidos del diseño, las verificaciones y la validación específicos del proyecto.
03Riesgos de pérdida de aire y modos de falla típicos
El análisis de fallas debe incluir el peso de la pieza de trabajo, la aceleración, el impacto de parada de emergencia, los cambios de orientación, el desgaste de las mandíbulas, la fricción reducida, el calor radiante, los cambios del centro de gravedad y el error del operador. Aunque las herramientas envolventes, de mandíbula, de expansión interna, de vacío, de gancho y de rotación tienen mecanismos diferentes, todas requieren una evaluación de retención reducida, liberación no intencionada, movimiento no intencionado e incapacidad de restablecerse de forma segura.
| No. | modo de falla | Descripción de los principales riesgos |
|---|---|---|
| 1 | El suministro principal de aire comprimido se interrumpe repentinamente | Cuando desaparece la alimentación de presión al cilindro de sujeción, sin bloqueo mecánico ni medidas de mantenimiento de la presión, la fuerza de sujeción puede disminuir rápidamente. |
| 2 | La presión del suministro principal de aire comprimido cae lentamente | El agarre disminuye gradualmente; sin una advertencia de baja presión, la manipulación puede continuar sin suficiente fuerza. |
| 3 | Rotura de manguera de aire | La presión de la rama cae rápidamente, lo que puede provocar que la cámara de sujeción pierda presión o que el actuador funcione mal. |
| 4 | desconexión rápida del conector | A menudo se manifiesta como una fuga instantánea y debe identificarse a través de la tasa de caída de presión y el umbral de presión. |
| 5 | Carrete de válvula atascado | Puede causar un agarre incompleto, una liberación incompleta o un escape involuntario. |
| 6 | Mal funcionamiento de la válvula de liberación | Si el bloqueo de liberación es insuficiente, puede ocurrir una liberación involuntaria cuando la pieza de trabajo está suspendida. |
| 7 | Fugas en la cámara de sujeción | La fuerza de sujeción disminuye lentamente, provocando posiblemente que la pieza de trabajo se deslice. |
| 8 | Falla en el receptor de aire o en la válvula de retención | Se reduce la capacidad de retención de presión local y se acorta el tiempo de retención de pérdida de aire. |
| 9 | Señal incorrecta del sensor de presión | El sistema de control puede juzgar mal el estado de sujeción o de pérdida de aire. |
| 10 | desgaste de la mordaza de la pinza | Se reducen la superficie de contacto, el coeficiente de fricción y la capacidad de limitación geométrica. |
| 11 | La alta temperatura daña la línea de aire, los sellos y los sensores | Puede causar fugas de aire, desviación de la señal o funcionamiento anormal. |
| 12 | El operador presiona por error el botón de liberación | Sin una confirmación doble y un bloqueo de soporte, la carga podría soltarse inadvertidamente mientras está suspendida. |
| 13 | Inicio no deseado durante el mantenimiento | Cuando el personal de mantenimiento se encuentra en un área peligrosa, el mal funcionamiento de la abrazadera puede causar lesiones. |
| 14 | La pieza de trabajo se soltó inadvertidamente antes de que esté asentada de forma segura | La pieza de trabajo puede caer directamente y es el objetivo clave de prevención y control del bloqueo de liberación. |
| 15 | El cambio del centro de gravedad provoca un deslizamiento excéntrico de la carga | Las cargas excéntricas aumentan la fuerza en un lado de la pinza, lo que puede inducir la rotación, el vuelco o el deslizamiento. |
Tabla 1. Riesgos de pérdida de aire y modos de falla típicos
Las revisiones de diseño deben abordar autobloqueo mecánico, soporte geométrico, retención de presión, detección de fugas, monitoreo de caída de presión, enclavamientos de liberación, procedimientos operativos y reinicio de mantenimiento individualmente, verificando cada función después de la pérdida de aire. Agregar solo un receptor de aire o un interruptor de presión no proporciona una protección completa.
04Principios de diseño para una protección segura contra liberación y pérdida de aire
Coordinar evaluación de riesgos, geometría inherentemente segura, redundancia mecánica, retención de presión, monitoreo, enclavamientos, liberación controlada, reinicio de mantenimiento y pruebas. Retener la carga después de una falla. Permita la liberación a baja velocidad solo después de que se confirmen el soporte, la seguridad del personal, la posición y todas las condiciones de control.
La seguridad intrínseca debe minimizar la dependencia de la sujeción neumática únicamente a través de ranuras en V, soportes convolteos, soportes inferiores, topes laterales, topes límite y mordazas resistentes al calor; la redundancia mecánica debe combinar cuñas autoblocantes, pasadores de bloqueo accionados por resorte, mecanismos de trinquete, soportes geométricos y topes límite para proporcionar retención pasiva después de la pérdida de aire; los enclavamientos de control deben permitir la liberación solo después de la confirmación del soporte de la pieza de trabajo, la confirmación de la posición de la herramienta, la confirmación de la postura del manipulador o robot, la confirmación de la zona de seguridad del personal, la confirmación del estado de presión y la confirmación de la coherencia de la señal del sensor.
| Comparación | utillaje neumático estándar | Herramientas con protección contra pérdida de aire |
|---|---|---|
| Método de sujeción y sujeción | Se basa principalmente en el suministro continuo de presión por parte del cilindro. | Bloqueos combinados de retención de presión, bloqueo mecánico, soporte geométrico, control y liberación |
| Respuesta de cierre del suministro de aire | La fuerza de sujeción puede disminuir a medida que disminuye la presión. | Detener la manipulación, bloquear mecánicamente, retener el agarre e inhibir la liberación suspendida. |
| Condiciones de liberación | A menudo se activa mediante un solo botón o un control de válvula normal. | Las condiciones de interbloqueo incluirán confirmación de la pieza de trabajo asentada, confirmación de posición, confirmación de pose, seguridad del personal y estado de presión. |
| Método de detección de fugas | Confíe más en manómetros o en la observación manual. | Monitoreo de presión P1, P2, P3, evaluación de la tasa de caída de presión y diagnóstico de consistencia de la señal. |
| mantenimiento seguridad | El estado de mantenimiento puede depender de los procedimientos operativos. | Despresurización controlada, reset manual, confirmación de mantenimiento e inhibición de reinicio |
| Aplicaciones adecuadas | Adecuado para escenarios de suministro de aire comprimido estables, de carga ligera y de bajo riesgo. | Adecuado para altas temperaturas, cargas pesadas, manipulación suspendida, cambios de postura y escenarios de manipulación no estándar. |
| Dependencia del personal/suministro de aire comprimido | mayor. | Reducción de la dependencia de la continuidad del suministro mediante retención de presión y sujeción mecánica, con enclavamientos de liberación |
Tabla 2. Herramientas neumáticas y herramientas con protección contra pérdida de aire
05Método de cálculo de la fuerza de sujeción y cálculo de verificación de ingeniería representativo
5.1 Lógica básica de cálculo
Las herramientas basadas en fricción deben utilizar un método de carga equivalente en lugar de realizar estimaciones únicamente a partir del peso estático. Los datos de entrada incluyen peso, aceleración de manejo, impacto de parada de emergencia, cambios de orientación, coeficiente de fricción mínimo, escala de alta temperatura, desgaste de las mandíbulas y carga excéntrica:
Fe es la carga equivalente (N), incluidos el movimiento y el impacto. m es la masa de la pieza de trabajo (kg), g = 9.81 m/s², a es la aceleración máxima de manejo (m/s²) y φ es el factor de impacto de parada de emergencia, seleccionado a partir del perfil de movimiento y el comportamiento de frenado. La fuerza normal total objetivo es:
Ntotal es la fuerza normal total objetivo (N), Ks el factor de seguridad y μmin el coeficiente de fricción mínimo considerando calor, incrustaciones, aceite, desgaste y variación de la superficie. La salida efectiva del cilindro es:
donde Fc es la fuerza de salida efectiva del cilindro (N); P es la presión de trabajo (Pa); A es el área efectiva del pistón (m²); η es la eficiencia de transmisión; Fr son resistencia de sellado, resistencia de resorte y resistencia de fricción del mecanismo (N). Si la fuerza de sujeción se amplifica mediante mecanismos que aumentan la fuerza, como cuñas, palancas de palanca y mecanismos excéntricos, también se deben verificar la relación de transmisión, la eficiencia, el desgaste, el atasco, la expansión térmica, la resistencia a la liberación, el corte del pasador, la deformación elástica de la mordaza de sujeción y la capacidad de carga en condiciones de bloqueo por pérdida de aire.
5.2 Entradas de validación y cálculo representativos
Las siguientes entradas están asociadas con los registros de validación de ingeniería AUREK para 2023.05–2026.04. Se aplican a las condiciones de cálculo y prueba indicadas. Revise el uso del proyecto comparándolo con registros sin procesar, documentos de diseño y requisitos de seguridad del sitio.
| Proyecto | Entrada de prueba registrada |
|---|---|
| Tipo de pieza de trabajo | Fundición o forja de hierro a alta temperatura. |
| Masa de la pieza de trabajo | 300 kg |
| Dimensiones generales de referencia | 900 mm × 450 mm × 250 mm |
| Temperatura de la superficie de la pieza/temperatura ambiente | 250 °C / 25 °C |
| Desplazamiento del centro de gravedad de la pieza | ≤ 80 mm |
| Aceleración máxima de manejo | 0.3 g |
| Coeficiente de corrección del impacto de parada de emergencia φ | 1.2 |
| Coeficiente de fricción mínimo μ en condiciones de incrustaciones de óxido de alta temperaturamin | 0.25 |
| Factor de seguridad de la fuerza de sujeción Ks | ≥2.0 |
Tabla 3. Entradas representativas de prueba de piezas de trabajo en caliente y cargas pesadas (2023.05–2026.04)
Sustituir en la ecuación (1) y la ecuación (2):
Para este ejemplo, la fuerza normal total es al menos 36.7 kN. Con dos mandíbulas, el objetivo calculado es de aproximadamente 18.4 kN por mandíbula. Un objetivo de 20–22 kN por mordaza se adapta a las consideraciones indicadas de desgaste, presión, térmica, excentricidad y ensamblaje. Combine el agarre por fricción con ranuras en V, escalones de soporte, soportes convolteos o inferiores cuando corresponda.
06Diseño de mecanismo de liberación de seguridad y autobloqueo mecánico
El autobloqueo mecánico proporciona protección pasiva después de la pérdida de aire, reteniendo la carga cuando fallan las señales de suministro o control y evitando la apertura inmediata de la mandíbula a medida que disminuye la presión. La detección de estado, los enclavamientos y la secuenciación de liberación siguen siendo funciones del sistema de control; ninguno reemplaza al otro. Para cargas calientes, pesadas o suspendidas, considere la redundancia mecánica combinando cuñas autoblocantes, pasadores de bloqueo con resorte, trinquetes, soportes geométricos y topes.
Utilice dos etapas: desbloquee la sujeción mecánica, luego abra las mandíbulas bajo control. Desbloquee solo después de que se confirme el soporte de la pieza de trabajo, la posición de las herramientas, la postura del manipulador/robot, la seguridad del personal, la presión y el bloqueo de diagnóstico. Utilice escape estrangulado, control proporcional o limitación mecánica de velocidad para una apertura lenta. La liberación manual de emergencia también requiere soporte de carga y protección, doble acción, llave dedicada o confirmación mecánica para evitar una operación accidental.
| Elementos de parámetros | Valores de referencia de ingeniería/indicadores de verificación recomendados | descripción del diseño |
|---|---|---|
| ángulo de cuña | 5°~7° | Teniendo en cuenta tanto la capacidad de autobloqueo como la resistencia a la liberación, es necesario considerar el estado de la superficie de fricción. |
| Tiempo de entrada del pin de bloqueo | ≤ 100 ms | Se utiliza para un bloqueo mecánico rápido después de una pérdida de aire o energía. |
| Tiempo total de respuesta de bloqueo por pérdida de aire | ≤ 150 ms | Objetivo de verificación desde el reconocimiento de fallas hasta el bloqueo completo |
| Tiempo normal de liberación controlada | 0.8~1.5 s | Evite el impacto o rebote causado por la liberación instantánea. |
| Velocidad normal de liberación y apertura de garra | ≤ 80 mm /s | Se utiliza para reducir el impacto durante la liberación controlada después de confirmar el asiento de la pieza de trabajo. |
| Velocidad de apertura de la garra de liberación manual de emergencia | ≤ 50 mm /s | La liberación manual debe ser lenta, abortable y confirmable. |
| Deformación elástica máxima del extremo de la mordaza | ≤ 0.2 mm | Es necesario comprobarlo en función de la longitud, el material y el estado de tensión de la mordaza de sujeción. |
| Factor de seguridad de corte del pasador de bloqueo | ≥3.0 | Comprueba la capacidad de carga crítica mientras se mantiene después de la pérdida de aire |
| Factor de seguridad de la superficie de contacto de la cuña | ≥1.5 | Es necesario considerar la tensión de contacto, el desgaste y las condiciones de lubricación. |
| Esfuerzo máximo equivalente de las principales piezas portantes | ≤60% de la tensión permitida del material | Como límite de referencia para el diseño de resistencia estructural. |
Tabla 4 Indicadores de referencia de ingeniería de estructuras mecánicas
Para herramientas de piezas de trabajo en caliente, evalúe también las almohadillas aislantes, las mordazas resistentes al calor, las mangueras metálicas, el cableado protegido contra la radiación y el blindaje del sensor. Coloque las mangueras, los sellos y los sensores en el lado con menos exposición radiante siempre que sea posible, utilizando mangueras metálicas, fundas aislantes o protectores térmicos para reducir el daño térmico.
07Retención de presión neumática y detección de fugas
Organice el diseño neumático en torno a filtración de suministro, retención de presión local, aislamiento de fallas, monitoreo de presión, escape controlado y despresurización de mantenimiento. Los componentes típicos incluyen filtros reguladores, válvulas de retención, válvulas de retención de presión, receptores de aire, válvulas de cierre de seguridad, válvulas de escape estranguladas y válvulas de escape de seguridad. El monitoreo cubre el sensor de presión principal P1, el sensor de presión derivado P2 y el sensor de presión de la cámara de sujeción P3, junto con la tasa de caída de presión, la clasificación de fugas y la protección de mangueras en áreas calientes.
| Elementos de parámetros | Referencia de ingeniería / Valor de registro de prueba | Descripción |
|---|---|---|
| Presión nominal de suministro de aire | 0.5 ~ 0.8 MPa | Es adecuado para condiciones comunes de aire comprimido industrial y debe calibrarse de acuerdo con el suministro de aire comprimido in situ. |
| Pruebe la presión inicial del suministro de aire | 0.60 MPa | Condición inicial para las pruebas indicadas. |
| Umbral de advertencia de baja presión | P1 < 0.45 MPa , duración ≥ 200 ms | Reconoce un suministro de aire insuficiente e inhibe el inicio de un nuevo ciclo. |
| Presión del gatillo de protección contra pérdida de aire | P1 < 0.35 MPa o P2 < 0.35 MPa | Provoca parada de manipulación, bloqueo mecánico y prohibición de liberación. |
| Condiciones de activación de fuga rápida | Tasa de caída de presión ≥0.08 MPa/s | Identifique fugas repentinas, como roturas de líneas de aire y juntas desconectadas. |
| Presión de pre-sujeción | 0.18 MPa (aproximadamente 30% de la clasificación) | Para uso en etapas de contacto suave. |
| Presión de sujeción normal | 0.60 MPa | Se utiliza para simular condiciones normales de sujeción. |
| Variación de presión permitida | ± 5% (aproximadamente ± 0.03 MPa ) | Indicadores de verificación sugeridos para la estabilidad de la presión. |
| Período de muestreo de presión/frecuencia de registro | ≤ 20 ms / ≥ 50 Hz | Para caída de presión e identificación rápida de fugas. |
| Suministro principal de aire comprimido - evaluación de anomalías en rama | | P1 − P2 | > 0.08 MPa , duración ≥ 300 ms | Identificar anomalías en el suministro principal de aire comprimido y en las rutas de aire secundarias. |
| Juicio de anomalía de la cavidad de sujeción | | P2 − P3 | > 0.10 MPa , duración ≥ 300 ms | Identificar fugas en la cámara de sujeción o anomalías en el bloque de válvulas. |
Tabla 5: Valores de referencia de ingeniería de sistemas neumáticos y valores de prueba internos compilados
La tasa de caída de presión se determina mediante la siguiente fórmula:
Rp es la tasa de caída de presión (MPa/s), ΔP el cambio de presión y Δt el intervalo de muestreo. El umbral de prueba indicado, 0.08 MPa/s, activa una protección contra fugas rápidas. Establezca niveles de alarma de fuga lenta para el volumen del circuito, el sellado y el tiempo de retención requerido. Las diferencias anormales persistentes de P1/P2/P3 indican fallas en el sensor, la válvula o el circuito y requieren una respuesta segura y conservadora.
08Lógica de control y condiciones de enclavamiento de liberación
La liberación requiere soporte de la pieza de trabajo, posición de la herramienta, postura del manipulador/robot, estado de agarre, estado de bloqueo, seguridad del personal, un comando de liberación, estado de presión y señales consistentes del sensor. Antes de que se confirme el soporte, rechace la liberación. Las señales conflictivas requieren un estado seguro conservador: dejar de manipular, retener el agarre e inhibir la liberación.
| nivel de respuesta | Condición de activación | Respuesta del sistema |
|---|---|---|
| Advertencia de primer nivel | P1 < 0.45 MPa , duración ≥ 200 ms | Aviso de baja presión; inhibir nuevos ciclos |
| Protección secundaria | P1 < 0.35 MPa o P2 < 0.35 MPa | Detener la manipulación, activar el bloqueo mecánico e inhibir la liberación |
| Nivel 3 Parada de emergencia | Tasa de caída de presión ≥0.08 MPa/s, o desplazamiento anormal de la mandíbula de la pinza | Deténgase inmediatamente, enganche el pasador de bloqueo, mantenga el agarre e inhiba la liberación mientras está suspendido. |
| condición de reinicio | Se restablece la presión, se eliminan las fugas, se asienta la pieza de trabajo de forma segura, se completa la confirmación manual, se restablece el bloqueo, las señales del sensor son consistentes y el área de trabajo es segura | Permite acceder a procesos de liberación controlada, re-sujeción o manipulación manual. |
Tabla 6. Lógica de respuesta a la pérdida de aire
Aplicar el principio retener la carga después de una falla; lanzamiento sólo cuando se confirme. La interrupción del suministro no debe actuar como orden de liberación, incluso en el caso de piezas calientes o pesadas.
09Análisis de Riesgos y FMEA
FMEA identifica fallas críticas, prioriza riesgos y los vincula con medidas correctivas. Este estudio utiliza la gravedad S, la ocurrencia O, la detección D y el número de prioridad de riesgo RPN, con RPN = S × O × D. Las puntuaciones en la tabla son ejemplos de un modelo de evaluación de ingeniería interna; las comparaciones de proyectos y las clasificaciones de riesgos requieren una reevaluación.
| modo de falla | S | O | D | RPN inicial | Medidas de mejora | Después de la mejora |
|---|---|---|---|---|---|---|
| El suministro principal de aire comprimido se interrumpe repentinamente | 5 | 4 | 4 | 80 | Válvula de retención, válvula de retención de presión, bloqueo mecánico e inhibición de liberación de pérdida de aire | 20 |
| El suministro principal de aire comprimido disminuye lentamente | 4 | 3 | 4 | 48 | Aviso de baja presión, prohibición de nuevos ciclos, monitoreo de tendencia de presión | 16 |
| Rotura de manguera de aire | 5 | 3 | 4 | 60 | Detección de caída de presión, manguera metálica, restricciones de manguera y bloqueo mecánico | 15 |
| desconexión rápida del conector | 5 | 3 | 4 | 60 | Acoplamiento de bloqueo, vigilancia de P2 y medidas de retención del acoplamiento | 15 |
| Mal funcionamiento de la válvula de liberación | 5 | 3 | 4 | 60 | Enclavamiento de soporte, liberación de doble confirmación, monitoreo de salida de seguridad | 12 |
| desgaste de la mordaza de la pinza | 4 | 4 | 3 | 48 | Bloques reemplazables resistentes al desgaste, escalas de desgaste e inspecciones periódicas | 18 |
| El pasador de bloqueo no está en su lugar | 5 | 3 | 3 | 45 | Detección de posición dual, pasador de bloqueo protegido e inhibición de manipulación en caso de fallo | 15 |
| Señal incorrecta del sensor de presión | 4 | 3 | 4 | 48 | Verificación cruzada de P1/P2/P3, calibración periódica | 16 |
| Daños por calor radiante en mangueras | 5 | 3 | 3 | 45 | Manguera metálica, camisa aislante, registro de temperatura | 15 |
| Liberación manual accidental | 5 | 3 | 4 | 60 | Funda protectora, doble acción, llave especial, confirmación de soporte | 12 |
| Inicio no deseado durante el mantenimiento | 5 | 3 | 3 | 45 | Modo de mantenimiento, bloqueo y etiquetado, confirmación de reinicio manual | 15 |
| Comando de liberación recibido mientras la pieza de trabajo no está soportada | 5 | 3 | 4 | 60 | Sensor de soporte, bloqueo de posición, rechazo de comando de liberación | 10 |
| Fugas en la cámara de sujeción | 4 | 4 | 3 | 48 | Monitoreo P3, evaluación de la tasa de caída de presión, alarma de clasificación de fugas | 16 |
| Falla en el receptor de aire o en la válvula de retención | 4 | 3 | 4 | 48 | Prueba de retención de presión, inspección periódica de la válvula de retención y prueba de retención de pérdida de aire | 16 |
Tabla 7: Ejemplo de AMEF para protección contra pérdida de aire de accesorios de manipulación industrial (RPN es un modelo de evaluación interna de la empresa y no se utiliza como conclusión de certificación de terceros)
En este modelo de evaluación, S=5 representa posibles lesiones graves, daños importantes al equipo o una pieza de trabajo caliente que se cae. RPN ≥50 requiere una acción correctiva y una nueva prueba o una revisión dedicada; 30 ≤ RPN <50 requiere revisión del proyecto, responsabilidad asignada y evaluación de riesgos residuales; RPN <30 sigue sujeto a inspección y retención de registros.
10 Plan de verificación de pruebas
Antes de la entrega, complete la validación del diseño, el ajuste de parámetros y la revisión de riesgos utilizando la siguiente tabla. Conserve registros de pruebas sin procesar e información de calibración para respaldar las conclusiones correspondientes.
| elementos de prueba | Propósito de la prueba | Preocupaciones de aceptación |
|---|---|---|
| Prueba de sujeción nominal | Verificar la capacidad de sujeción en condiciones de trabajo nominales | No hay deslizamiento anormal y la deformación de la mordaza de sujeción está dentro del rango permitido. |
| Prueba de manejo dinámico | Verificar la capacidad de retención durante la aceleración y el impacto de parada de emergencia | La pieza de trabajo no tiene un deslizamiento evidente y el estado de bloqueo es estable. |
| prueba de pérdida de aire | Verificar la lógica de protección de interrupción del suministro de aire principal | Detener la manipulación, bloquear mecánicamente e inhibir la liberación |
| prueba de fuga lenta | Verificar la advertencia de baja presión y la identificación de fugas | Puede alarmar en diferentes niveles y prohibir nuevos ciclos. |
| Prueba de fuga rápida | Verificar la respuesta a la rotura de la manguera de aire o al desacoplamiento del conector | Activar la respuesta de emergencia diseñada, retener el agarre e inhibir la liberación suspendida. |
| Prueba de bloqueo de soporte | Verificar el rechazo de la liberación antes de confirmar el asiento de la pieza de trabajo | El sistema se niega a liberar. |
| prueba de liberación controlada | Verifique la liberación a baja velocidad después de confirmar el asiento de la pieza de trabajo | La liberación es suave, sin impacto ni rebote significativos. |
| Prueba de radiación a alta temperatura | Verificar el estado de los componentes en ambientes de alta temperatura | No hay daños térmicos evidentes ni alarmas anormales. |
| Prueba de ciclo de vida | Verificar la durabilidad de las mordazas, pasadores de bloqueo, bloques de válvulas y sellos. | No hay desgaste anormal ni falla funcional de los componentes clave. |
| Prueba de reinicio de mantenimiento | Verificar la confirmación manual y el proceso de reinicio después de una falla | Inhibir los ciclos automáticos antes del reinicio; verificar estados consistentes después |
Tabla 8: Plan de verificación recomendado por la empresa (recomendado para registrar P1/P2/P3, tasa de caída de presión, desplazamiento de la mordaza de sujeción, cantidad de deslizamiento, tiempo de respuesta/liberación, etc.)
11Prácticas de verificación de ingeniería y registros representativos
Durante 2023.05—2026.04, el Grupo de Investigación de Tecnología Inteligente AUREK realizó y documentó la validación de ingeniería de manipuladores industriales neumáticos personalizados, sistemas de manipulación neumática y herramientas industriales. La validación cubrió la retención del agarre a medida que cae la presión del suministro, la activación protectora durante fugas rápidas o la desconexión del acoplamiento, el bloqueo mecánico después de una pérdida de aire, la liberación controlada y la prevención de una liberación suspendida involuntaria, y los enclavamientos de soporte, posición y seguridad del personal. También examinó la parada segura y la liberación controlada con combinaciones de receptor de aire/válvula y las condiciones de funcionamiento de los componentes de alta temperatura. El procedimiento de diseño y validación es el siguiente:
La validación representativa utilizó una pieza de trabajo caliente de 300 kg y una presión de suministro inicial de 0.60 MPa. Se probaron baja presión, pérdida de aire, fugas rápidas, liberación involuntaria y liberación controlada para verificar la retención, la respuesta del bloqueo mecánico y los enclavamientos de liberación. La tabla resume los registros de ingeniería correspondientes:
| No. | Condiciones de prueba | Configuración de teclas | Resultados registrados |
|---|---|---|---|
| 1 | Sujeción del suministro de aire normal | P= 0.60 MPa , conservar durante 15 minutos | 15 Deslizamiento mínimo 0.28 mm ; P3 ≈ 0.594 MPa |
| 2 | Advertencia de baja presión | P1 < 0.45 MPa , duración ≥ 200 ms | P1 = 0.446 MPa , alarma después de 236 ms |
| 3 | El suministro principal de aire comprimido disminuye lentamente | 0.60 → 0.35 MPa / 10 s | Nivel de protección 2 ingresado y bloqueo completado en 10.2 s |
| 4 | El suministro principal de aire comprimido se corta repentinamente | disminuye a 0 MPa dentro de 0.5 s | Respuesta total de bloqueo 104 ms, 5 deslizamiento mínimo 0.62 mm |
| 5 | Fuga rápida del circuito derivado sujeto | P3 0.60 → 0.25 MPa / 3 s | Tasa de caída de presión ≈0.116–0.118 MPa/s; Nivel 3 parada de emergencia |
| 6 | desconexión rápida del conector | P2 disminuido a 0.10 MPa dentro de 1 s | P2 alcanza 0.35 MPa en aproximadamente 496 ms; pasador de bloqueo enganchado |
| 7 | Mal funcionamiento de la válvula de liberación | La pieza de trabajo está suspendida y la confirmación de soporte no es válida. | La salida de liberación permanece inactiva; herramientas retiene el agarre |
| 8 | Liberación después de que la pieza de trabajo esté asentada de forma segura | Tiempo de lanzamiento 0.8 ~ 1.5 s | Apertura de garra controlada 1.12 s, velocidad máxima de apertura de garra 68 mm/s |
| 9 | Prueba de radiación a alta temperatura | Fuente de calor 250 °C para 30 minutos | La superficie de las mangueras de aire está a 57 °C, la carcasa del sensor está a 48 °C y no hay ninguna alarma anormal. |
| 10 | Simulación de reinicio de mantenimiento | Recuperación de presión 0.60 MPa, confirmación manual | Ciclos automáticos inhibidos antes del reset; estados consistentes después |
Tabla 9. Condiciones representativas de validación de ingeniería y resumen de registros (2023.05–2026.04)
12Análisis de aplicaciones de ingeniería
El método puede respaldar la evaluación del manejo de forjado en caliente, limpieza y transferencia de piezas fundidas, carga de tratamiento térmico, placas y cajas grandes y herramientas para robots, manipuladores industriales neumáticos, equilibradores neumáticos y manejo por vacío. Las piezas de automóviles, estatores de motores, láminas, neumáticos y compartimentos de baterías requieren validación de diseño para sus condiciones de contacto, centro de gravedad, orientación y condiciones del sitio.
Las revisiones de aplicaciones deben examinar la retención después de la pérdida de aire, los bloqueos de liberación involuntaria, la liberación controlada suave y el restablecimiento seguro después del mantenimiento, y evaluar cómo el calor, el polvo, el aceite y las fluctuaciones del suministro afectan los márgenes de diseño.
Para herramientas de vacío, verifique la retención de vacío, el envejecimiento de la ventosa, la rugosidad de la superficie y el monitoreo de fugas. Para los ganchos, verifique los pestillos de retención, el centro de gravedad y los límites de orientación. Para herramientas de rotación, verifique las cargas inerciales y el bloqueo secundario. Para herramientas de expansión interna, verifique el desgaste de los contactos, la disminución de la fuerza de expansión y la variación del tamaño del orificio.
13 Conclusión y perspectivas
Conclusiones: Conserva el agarre tras la pérdida de aire. Combine autobloqueo mecánico, soporte geométrico y retención de presión para solucionar roturas de mangueras, separación de acoplamientos, fallas de válvulas y fallas de señales de control. Tamaño de la fuerza de agarre para dinámica, mínima fricción, calor y desgaste. Diagnostique fallas a través de la presión P1/P2/P3, la tasa de caída, el desplazamiento de la mandíbula, el bloqueo y las señales de soporte. La liberación requiere soporte confirmado, seguridad del personal y todos los enclavamientos. La validación cubre pérdida de aire, fugas, manejo dinámico, liberación controlada y reinicio de mantenimiento.
Investigación adicional: Las necesidades del proyecto pueden justificar el trabajo en la identificación de la fricción a alta temperatura, el monitoreo del desgaste de las mandíbulas, los modelos de caída de presión, los registros de pruebas digitales, el mantenimiento predictivo y la validación del desempeño del control de seguridad. Las líneas complejas pueden integrar bloqueos de liberación en la arquitectura de seguridad general, coordinando la validación de herramientas, manipuladores, soportes, zonas de seguridad del personal y modos de mantenimiento.
14Referencias de cumplimiento y estándares relacionados
Utilizar estándares relevantes para organizar el diseño, revisión y validación. Determine la aplicabilidad a través de la evaluación de riesgos del proyecto, el diseño del sistema de control, las condiciones del sitio y los requisitos del cliente. Registrar cálculos, pruebas y firmas para las conclusiones resultantes del proyecto.
| Categoría | Normas/documentos de referencia | enfoque |
|---|---|---|
| Evaluación de riesgos de seguridad de maquinaria | ISO 12100 / GB/T 15706 | Identificación de peligros, estimación de riesgos, reducción de riesgos y descripción de riesgos residuales. |
| Sistemas de control relacionados con la seguridad | ISO 13849-1 、 IEC 62061 | Liberación de enclavamiento, bloqueo en lugar, confirmación de soporte, parada de emergencia y cobertura de diagnóstico; PL/SIL determinado por proyecto. |
| Seguridad del sistema neumático | ISO 4414 / relacionado con GB/T | interrupción del suministro de aire comprimido, liberación de almacenamiento de energía, mantenimiento de presión, escape, alivio de presión de mantenimiento y prevención de mal funcionamiento. |
| Robótica y seguridad colaborativa | ISO 10218 ISO/TS 15066 | Postura del robot, área de seguridad del personal, enclavamiento de liberación del efector final. |
| Reglamento interno de la empresa | Formulario de evaluación de riesgos, registros de pruebas, FMEA, inspección puntual y procedimientos de mantenimiento. | Responsabilidades asignadas, pruebas archivadas, reinicio de mantenimiento y registros de riesgo residual |
Tabla 10: Normas relacionadas y referencias de cumplimiento
15 Referencias
- ISO 12100:2010. Seguridad de la maquinaria—Principios generales para el diseño—Evaluación de riesgos y reducción de riesgos[S].
- ISO 13849-1. Seguridad de la maquinaria—Partes de los sistemas de control relacionadas con la seguridad—Parte 1: Principios generales para el diseño[S].
- IEC 62061. Seguridad de la maquinaria: seguridad funcional de los sistemas de control relacionados con la seguridad[S].
- ISO 4414. Potencia de fluidos neumáticos: reglas generales y requisitos de seguridad para sistemas y sus componentes[S].
- ISO 10218 / ISO/TS 15066. Robots y dispositivos robóticos: requisitos de seguridad / robots colaborativos[S].
- GB/T 15706. Principios generales de evaluación y reducción de riesgos del diseño de seguridad de maquinaria[S]. Beijing: Prensa de normas de China.
- Wen Bangchun. Manual de Diseño Mecánico[M]. Beijing: Machinery Industry Press, 2018.
- SMC (China) Co., Ltd. Información técnica sobre aplicaciones de sistemas neumáticos y componentes neumáticos [Z].
- Jiangsu Aurek Intelligent Technology Co., Ltd. Registros de validación de ingeniería para herramientas de manipulación personalizadas y manipuladores industriales neumáticos (2023.05–2026.04) [R]. Registros de la empresa.
- aurek.cn. Información relacionada con equipos de automatización y herramientas personalizadas de Jiangsu Aurek [EB/OL]. Fecha de acceso: 2026-06-07.