- 空気損失による意図しない放出はありません。その後の制御リリースは、産業用ハンドリングツールのリリース原則です。障害発生中に負荷を保持し、インターロックが許可されたら診断およびリセット機能を使用して低速で解放します。空気の喪失自体を開始命令として扱ってはなりません。
- 空気損失保護には、 調整された機械的セルフロック、幾何学的サポート、圧力保持、漏れ検出、圧力減衰監視、リリースインターロック、操作手順、 メンテナンスリセットが必要です。エアレシーバーまたは圧力スイッチは、この保護の一部のみを提供します。
- 加速度、非常停止時の衝撃、最小限の摩擦、 ジョーの摩耗などの等荷重法を使用して把握力を確認します。前述の 300 kg 熱間ワークの例の場合、目標とする垂直抗力の合計は少なくとも約 36.7 kN です。
- エアロス診断には複数の信号を使用します:P1/P2/P3圧力、圧力減衰率、ジョー変位、ロック係合およびサポート確認。推奨される総空気損失ロック応答は ≤150 ms です。
組織: Jiangsu AUREK Intelligent Technology Co., Ltd. (AUREK Intelligent Technology Research Group、江蘇省連雲港市) · 検証期間: 2023.05—2026.04 · ドキュメントの種類: インダストリアル エンジニアリング手法。パラメータは計算値、テスト記録値、またはエンジニアリング推奨値として特定され、プロジェクトごとに確認する必要があります。この文書は第三者認証、型式試験報告書、顧客受入記録、 品質証明書ではありません。完全な PDF をダウンロードできます。
00 抽象
空気圧産業用マニピュレーター、空気圧ハンドリングシステム、ロボットエンドエフェクター、真空リフター、および特殊用途の荷重ツールでは、突然の圧力損失、ホースの破断、バルブの故障、および制御信号の故障後の荷重保持の評価が必要です。グリップの低下や意図しないリリースはワークの落下、装置の衝突、火傷、 生産停止を引き起こす可能性があります。この研究では、空気損失の防止、安全な放出、およびこれらのリスクに関するエンジニアリングの検証のための方法を整理します。
空気損失による意図しない放出はありません。その後の制御リリースとは、グリップ保持を優先し、空気が失われた場合にはハンドリングを停止し、サスペンドリリースを禁止することを意味します。診断およびリセット機能を備えた低速リリースは、ワークピースがサポートされ、治具が安全な位置にあり、マニピュレータまたはロボットが許可されたリリースポーズにあり、作業員が安全な場所にいて、制御インターロックが満たされている場合にのみ許可されます。
次のセクションでは、把握力のチェック、セルフロック、幾何学的サポート、圧力保持と漏れの監視、リリースインターロック、メンテナンスリセットと空気圧クランプ、ジョー、バキューム、内部拡張、フック、ターンオーバー、およびホットワークピースの治具。圧力、時間、グリップ力、スリップおよび応答時間の値は、エンジニアリング基準または編集された内部テスト値であり、ワークピース、治具構造、空気供給、動作プロファイル、現場の安全要件と照らし合わせてチェックする必要があります。
01 はじめに
ハンドリングツールは、空気圧産業用マニピュレータ、空気圧バランサ、ガントリーマニピュレータ、産業用ロボット、ジブクレーン、およびワークピースを掴んだり、支持したり、方向付けしたり、移送したり、解放したりするための専用ローディングシステムに取り付けられています。設計は定格条件と空気供給の故障、制御の故障、ジョーの磨耗、偏心荷重、輻射熱、 メンテナンスエラーなどの予見可能な故障をカバーし、故障後のリスクの拡大を制限する必要があります。
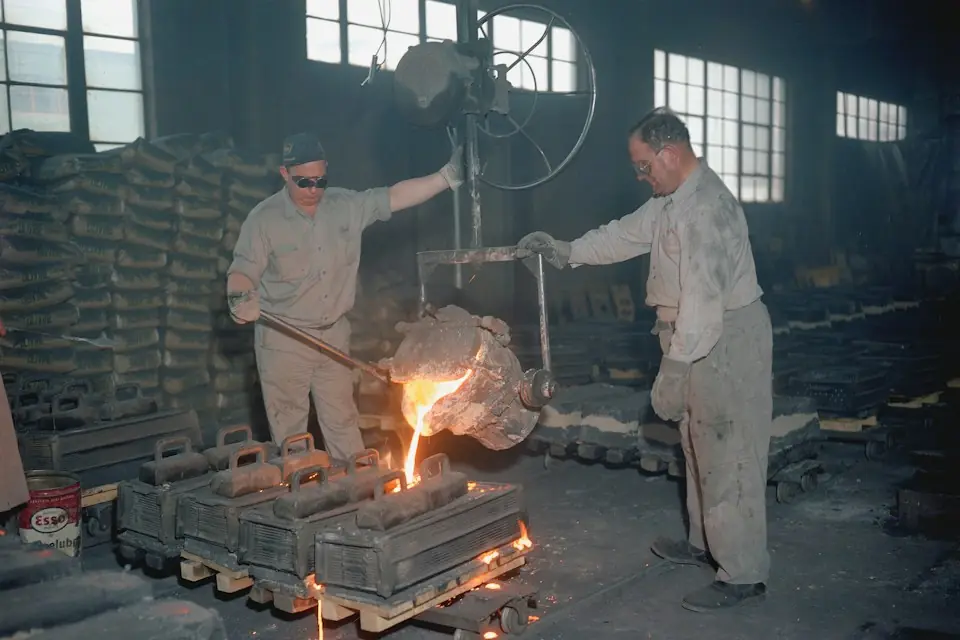
空気圧は通常、グリップを生成し、ジョーを駆動し、リリースを作動させる。保持力が継続的な供給に完全に依存している場合、供給の中断、ホースの破断、カップリングの外れ、スプールの固着、意図しないリリースバルブの作動、またはクランプチャンバーの漏れにより、グリップ力が急速に低下し、滑り、落下、または衝撃が発生する可能性があります。熱間鋳造、鍛造および熱処理部品には、スケール、変動する摩擦、および人員介入のためのアクセス制限も伴います。これらの条件を保護設計に含める必要があります。
02研究対象と境界条件
2.1 研究対象
この研究は空気圧ラップアラウンドクランプ、ジョーグリッパー、真空治具、内部拡張グリッパー、フック、反転治具、および高温ワークピースハンドリング治具のほか、その他のカスタム産業用治具も対象としています。これは、空気圧産業用マニピュレーター、空気圧バランサー、ガントリー マニピュレーター、ロボット エンド エフェクター、特殊用途ローディング システム、ジブ クレーン、バキューム リフターの安全なリリース、エアロス保護、エンジニアリング検証に重点を置いています。
2.2 境界条件
この方法は空気損失、漏れ、意図しないリリース、 メンテナンス リセットが発生した場合の空圧工具および複合工具に対処します。各プロジェクトは、リスク評価、機械的強度計算、制御システムの安全性検証、現場での試運転、顧客の受け入れを完了する必要があります。設計入力では、ワークピースの質量、寸法、表面、温度、重心、グリップ方法、動作プロファイル、サイクルタイム、人員の作業方法、供給条件を指定し、その後、プロジェクト固有の設計、チェック、および検証を行う必要があります。
03空気損失のリスクと典型的な故障モード
故障解析には、ワークピースの重量、加速度、非常停止時の衝撃、向きの変化、ジョーの磨耗、摩擦の減少、輻射熱、重心の移動、およびオペレータのエラーを含める必要があります。ラップアラウンド、ジョー、内部拡張、バキューム、フック、ターンオーバー ツールにはさまざまなメカニズムがありますが、 いずれも保持力の低下、意図しないリリース、意図しない動き、 安全にリセットできないことを評価する必要があります。
| いいえ。 | 故障モード | 主なリスクの説明 |
|---|---|---|
| 1 | 主な圧縮空気の供給が突然遮断された | クランプシリンダへの圧力供給がなくなると、機械的なロックや圧力維持手段がなければ、クランプ力が急速に低下する可能性がある。 |
| 2 | 主圧縮空気供給圧力はゆっくりと低下します | グリップは徐々に減少する。低圧警告がなければ、不十分な力で取り扱いを続ける可能性があります。 |
| 3 | エアホースの破断 | 分岐圧力は急激に低下し、クランプチャンバの圧力が失われたり、アクチュエータが故障したりする可能性がある。 |
| 4 | クイックコネクタ切断 | これは、瞬間的な漏れとして現れることが多く、圧力降下率および圧力閾値を通じて特定する必要がある。 |
| 5 | バルブスプール固着 | 不完全なグリップ、不完全な解放、または意図しない排気を引き起こす可能性があります。 |
| 6 | リリースバルブの故障 | リリースインターロックが不十分であると、ワーク吊り下げ時に意図しないリリースが発生する可能性がある。 |
| 7 | クランプチャンバーの漏れ | クランプ力はゆっくりと減衰し、ワークピースの滑りを引き起こす可能性がある。 |
| 8 | エアレシーバーまたはチェックバルブの故障 | 局所的な圧力保持能力が低下し、空気損失保持時間が短縮される。 |
| 9 | 不正な圧力センサー信号 | 制御システムは、クランプ状態または空気損失状態を誤って判断する可能性がある。 |
| 10 | グリッパージョーの摩耗 | 接触面積、摩擦係数、および幾何学的制限能力が減少する。 |
| 11 | 高温によりエアライン、シール、センサーが損傷します | 空気漏れや信号のドリフト、動作異常の原因となる場合があります。 |
| 12 | オペレーターが誤ってレリーズボタンを押した | 二重確認およびサポートインターロックがなければ、吊り下げ中に荷重が不用意に解放される可能性がある。 |
| 13 | メンテナンス中の意図しない起動 | 保守員が危険な場所にいる場合、クランプの誤作動により怪我をする可能性がある。 |
| 14 | ワークピースがしっかりと固定される前に誤って解放された | ワークは直接落下する可能性があり、リリースインターロックの重要な防止および制御対象となります。 |
| 15 | 重心移動による偏心荷重滑り | 偏心荷重によりグリッパの片側にかかる力が増大し、回転、転倒、または滑りを引き起こす可能性があります。 |
表 1。エアロスのリスクと典型的な故障モード
設計レビューでは機械的セルフロック、幾何学的サポート、圧力保持、漏れ検出、圧力減衰監視、リリースインターロック、操作手順、 メンテナンスリセットに個別に取り組み、空気損失後の各機能をチェックする必要があります。エアレシーバーや圧力スイッチを追加しただけでは完全な保護はできません。
04安全なリリースと空気損失保護のための設計原則
リスク評価、本質的に安全な形状、機械的冗長性、圧力保持、モニタリング、インターロック、制御放出、メンテナンスのリセット、 テストを調整します。障害発生後も負荷を保持します。低速リリースは、サポート、作業員の安全、位置、およびすべての制御条件が確認された後にのみ許可してください。
本質的安全性は、V溝、輪郭サポート、アンダーサポート、サイドストップ、リミットストップ、および耐熱ジョーを介した空気圧保持のみへの依存を最小限に抑えるべきである。機械的冗長性は、ウェッジ自動ロック、バネ式ロックピン、爪機構、幾何学的サポート、およびリミットストップを組み合わせて、空気損失後の受動的保持を提供する必要があります。制御インターロックは、ワークピースのサポートの確認、治具の位置の確認、マニピュレーターまたはロボットの姿勢の確認、人員の安全ゾーンの確認、圧力状態の確認、およびセンサー信号の一貫性の確認後にのみリリースを許可する必要があります。
| の比較 | 標準空気圧工具 | エアロス保護を備えた治具 |
|---|---|---|
| クランプ保持方法 | それは主に、シリンダーによる圧力の継続的な供給に依存している。 | 圧力保持、機械的ロック、幾何学的サポート、モニタリングおよびリリースインターロックの組み合わせ |
| 給気遮断応答 | 圧力が減少すると、クランプ力が減少する可能性がある。 | 取り扱いを停止し、機械的にロックし、グリップを保持し、中断されたリリースを禁止します |
| 解放条件 | 多くの場合、単一のボタンまたは通常のバルブ制御によってトリガーされます。 | インターロック条件には、ワーク装着確認、位置確認、姿勢確認、作業員の安全、圧力状態が含まれるものとする。 |
| 漏れ検出方法 | 圧力計または手動観察にもっと依存してください。 | P1、P2、P3圧力監視、圧力降下率判定、および信号一貫性診断。 |
| メンテナンスの安全性 | メンテナンスステータスは操作手順に依存する場合があります。 | 制御された減圧、手動リセット、メンテナンスの確認および再起動の禁止 |
| 適切な用途 | 低リスク、軽負荷、安定した圧縮空気供給シナリオに適している。 | 高温、重荷重、吊り下げての取り扱い、姿勢の変更、および非標準的な取り扱いシナリオに適しています。 |
| 人員/圧縮空気供給への依存 | より高い。 | リリースインターロックによる圧力保持と機械的保持による供給継続への依存度の低減 |
表 2。空気圧工具およびエアロス保護付き工具
05クランプ力計算方法と代表的な技術検証計算
5.1 基本的な計算ロジック
摩擦ベースの治具では、 静的重量のみから推定するのではなく等価荷重法を使用する必要があります。入力には、重量、ハンドリング加速度、緊急停止時の衝撃、向きの変化、最小摩擦係数、高温スケール、ジョーの摩耗、偏心荷重が含まれます。
Fe は、動きと衝撃を含む等価荷重 (N) です。 m はワーク質量 (kg)、g = 9.81 m/s²、a は最大ハンドリング加速度 (m/s²)、φ は動作プロファイルとブレーキ動作から選択される非常停止衝撃係数です。目標の垂直抗力の合計は次のとおりです。
Ntotalは目標の全垂直抗力 (N)、Ksは安全係数、μminは熱、スケール、オイル、摩耗、および表面変動を考慮した最小摩擦係数です。有効シリンダー出力は次のとおりです。
ここで、Fcはシリンダーの有効出力力 (N) です。 P は作動圧力 (Pa) です。 A はピストンの有効面積 (m²) です。 η は伝送効率です。 Frはシール抵抗、バネ抵抗、機構摩擦抵抗(N)です。ウェッジ、トグルレバー、偏心機構などの増力機構によりクランプ力が増幅される場合は、伝達比、効率、摩耗、詰まり、熱膨張、リリース抵抗、ピンのせん断、クランプジョーの弾性変形、エアロスロック状態での耐荷重も確認する必要があります。
5.2 代表的な計算と検証の入力
次の入力は、2023.05–2026.04 の AUREK エンジニアリング検証レコードに関連付けられています。これらは、記載された計算およびテスト条件に適用されます。生の記録、設計文書、現場の安全要件に照らしてプロジェクトの使用をレビューします。
| プロジェクト | 記録されたテスト入力 |
|---|---|
| ワークの種類 | 高温鉄鋳物または鍛造品 |
| ワーク質量 | 300 kg |
| 全体の参考寸法 | 900 mm × 450 mm × 250 mm |
| ワーク表面温度/周囲温度 | 250 °C / 25 °C |
| ワーク重心オフセット | ≤ 80 mm |
| ハンドリングの最大加速度 | 0.3 g |
| 非常停止衝撃補正係数φ | 1.2 |
| 高温酸化スケール条件下での最小摩擦係数μmin | 0.25 |
| クランプ力安全率 Ks | ≥2.0 |
表 3。代表的な熱間ワークおよび重負荷試験入力 (2023.05–2026.04)
式 (1) と式 (2) に代入します。
この例では、垂直抗力の合計は少なくとも36.7 kN です。ジョーが 2 つある場合、計算上のターゲットはジョーあたり約 18.4 kN になります。ジョーあたりの目標値は20–22 kN で、指定された摩耗、圧力、熱、偏心、組み立てに関する考慮事項に対応します。必要に応じて、摩擦グリップと V 溝、サポートステップ、輪郭サポートまたは底部サポートを組み合わせます。
06機械的セルフロックおよび安全リリース機構の設計
機械的セルフロックは空気喪失後の受動的保護を提供し、供給または制御信号が失敗したときに負荷を保持し、圧力が低下したときにすぐにジョーが開くのを防ぎます。状態検出、インターロック、およびリリース シーケンスは制御システムの機能のままです。どちらも他方を置き換えません。高温、重量、または吊り下げられた荷物の場合は、自動ロックウェッジ、スプリングロックピン、爪、幾何学的サポートおよびストップを組み合わせた機械的冗長性を検討してください。
2 段階を使用します。機械的拘束を解除し、 次に制御下でジョーを開くことです。ワークピースのサポート、治具の位置、マニピュレーター/ロボットの姿勢、作業員の安全、圧力、および診断ロックの状態が確認された後にのみロックを解除してください。ゆっくりと開く場合は、絞り付き排気、比例制御、または機械的速度制限を使用してください。緊急手動リリースには、誤操作を防ぐための荷重サポートとガード、ダブルアクション、専用キーまたは機械的確認も必要です。
| パラメータ項目 | エンジニアリング基準値/推奨検証指標 | デザインの説明 |
|---|---|---|
| くさび角 | 5°~7° | セルフロック能力と離脱抵抗の両方を考慮すると、摩擦面の状態を考慮する必要がある。 |
| ロックピン挿入時間 | ≤ 100 ms | 空気または電力の喪失後の迅速な機械的ロックに使用される。 |
| エアロスロックの合計応答時間 | ≤ 150 ms | 故障認識からロック完了までの検証対象 |
| 通常の制御されたリリース時間 | 0.8~1.5 s | 瞬間的なリリースによる衝撃や跳ね返りを避けてください。 |
| 通常のリリースと爪の開き速度 | ≤ 80 mm/秒 | ワークピースの着座が確認された後の制御リリース中の衝撃を軽減するために使用されます。 |
| 緊急時手動解除爪開き速度 | ≤ 50 mm/秒 | 手動リリースはゆっくりと、中止可能で、確認可能であるべきである。 |
| ジョー端部の最大弾性変形 | ≤ 0.2 mm | クランプジョーの長さ、材質、応力状態に基づいて確認する必要がある。 |
| ロックピンせん断安全率 | ≥3.0 | 空気損失後の保持中に重要な耐荷重をチェックします |
| ウェッジ接触面の安全率 | ≥1.5 | 接触応力、摩耗、潤滑条件を考慮する必要があります。 |
| 主要耐荷重部の最大等価応力 | 材料の許容応力の ≤60% | 構造強度設計の基準境界として。 |
表 4 機械構造工学の参考指標
高温ワークピースの工具については、絶縁パッド、耐熱ジョー、金属ホース、放射線防護配線、およびセンサーシールドも評価します。熱による損傷を軽減するために、金属ホース、断熱スリーブ、または熱シールドを使用して、ホース、シール、センサーを可能な限り放射線への曝露が少ない側に配置します。
07空気圧の保持と漏れ検出
供給ろ過、局所圧力保持、障害分離、圧力監視、排気制御、 メンテナンス減圧を中心とした空気圧設計を整理します。一般的なコンポーネントには、フィルターレギュレーター、チェックバルブ、圧力保持バルブ、エアレシーバー、安全遮断バルブ、絞り排気バルブ、安全排気バルブなどがあります。モニタリングでは、メイン圧力センサー P1、分岐圧力センサー P2、クランプ チャンバー圧力センサー P3 をカバーし、圧力降下率、漏れ分類、高温領域でのホース保護も行います。
| パラメータ項目 | エンジニアリングリファレンス / テスト記録値 | 説明 |
|---|---|---|
| 定格空気供給圧力 | 0.5〜0.8 MPa | これは、一般的な工業用圧縮空気条件に適しており、現場の圧縮空気供給に従って校正する必要がある。 |
| 初期空気供給圧力をテストする | 0.60 MPa | 記載されたテストの初期条件 |
| 低圧警告しきい値 | P1 < 0.45 MPa 持続時間≥ 200 ms | 空気供給が不十分であることを認識し、新しいサイクルの開始を禁止する。 |
| 空気損失保護トリガー圧力 | P1 < 0.35 MPa もしくは P2 < 0.35 MPa | 取扱い停止、機械的ロック、解除禁止をトリガする。 |
| 急速リークトリガー条件 | 圧力降下率 ≥0.08 MPa/s | エアラインの破断や接合部の外れなどの突然の漏れを特定する。 |
| クランプ前圧力 | 0.18 MPa (定格の約 30%) | ソフトコンタクトステージでの使用に。 |
| 通常のクランプ圧力 | 0.60 MPa | 通常のクランプ状態をシミュレートするために使用されます。 |
| 許容圧力変動 | ±5%(±0.03 MPa) | 圧力安定性について提案される検証指標。 |
| 圧力サンプリング周期/記録周波数 | ≤ 20 ms / ≥ 50 Hz | 圧力減衰および迅速な漏れの特定用。 |
| 主圧縮空気供給-分岐異常判定 | | P1 − P2 | > 0.08 MPa 持続時間≥ 300 ms | 主圧縮空気供給経路および分岐空気経路の異常を特定します。 |
| クランプキャビティ異常判定 | | P2 − P3 | > 0.10 MPa 持続時間≥ 300 ms | クランプチャンバーの漏れまたはバルブブロックの異常を特定します。 |
表 5: 空気圧システム工学の参考値と編集された内部テスト値
圧力減衰率は、次の式によって決定されます。
Rp は圧力減衰率 (MPa/s)、ΔP は圧力変化、Δt はサンプリング間隔です。規定のテストしきい値である 0.08 MPa/s は、急速リーク保護をトリガーします。回路容積、シール、必要な保持時間に応じてスローリーク警報レベルを設定します。 P1/P2/P3 の異常な差異が持続する場合は、センサー、バルブ、または回路の故障を示しており、保守的な安全な対応が必要です。
08制御ロジックと解除インターロック条件
リリースにはワークピースのサポート、治具の位置、マニピュレータ/ロボットの姿勢、グリップ状態、ロック状態、作業員の安全、リリースコマンド、圧力状態、 一貫したセンサー信号が必要です。サポートが確認される前にリリースを拒否してください。矛盾する信号には、取り扱いを停止し、グリップを保持し、リリースを禁止するなど、保守的な安全状態が必要です。
| 応答レベル | トリガー条件 | システム応答 |
|---|---|---|
| 第一レベルの警告 | P1 < 0.45 MPa 持続時間≥ 200 ms | 低気圧警報。新しいサイクルを阻害する |
| 二次保護 | P1 < 0.35 MPa もしくは P2 < 0.35 MPa | 取り扱いを停止し、機械的ロックを掛け、解放を禁止します |
| レベル 3 緊急停止 | 圧力降下率 ≥0.08 MPa/s、またはグリッパー ジョーの変位の異常 | 直ちに停止し、ロックピンを係合し、グリップを維持し、吊り下げられている間は解放を禁止します。 |
| リセット条件 | 圧力が回復し、漏れがなくなり、ワークがしっかりと固定され、手動確認が完了し、ロックがリセットされ、センサー信号が一貫し、作業エリアが安全になりました | 制御されたリリース、再クランプ、または手動操作プロセスへのアクセスを可能にします。 |
表 6。エアロス対応ロジック
原理を適用して障害後に負荷を保持します。確認された場合にのみリリースされます。供給の中断は、熱いワークピースや重いワークピースの場合も含め、リリースコマンドとして機能してはなりません。
09リスク分析とFMEA
FMEAは、重大な障害を特定し、リスクに優先順位を付け、それらを是正措置に結び付ける。この調査では、重大度 S、発生 O、検出 D、リスク優先度番号 RPN を使用し、RPN = S × O × D となります。 表内のスコアは内部エンジニアリング評価モデルからの例です。プロジェクトの比較とリスクのランク付けは再評価が必要です。
| 故障モード | S | O | D | 初期RPN | 改善策 | 改善後 |
|---|---|---|---|---|---|---|
| 主な圧縮空気の供給が突然遮断された | 5 | 4 | 4 | 80 | 逆止弁、保圧弁、メカニカルロック、エアロス開放抑制 | 20 |
| 主な圧縮空気供給量が徐々に減少する | 4 | 3 | 4 | 48 | 低圧警告、新規サイクルの禁止、圧力傾向監視 | 16 |
| エアホースの破断 | 5 | 3 | 4 | 60 | 圧力減衰検出、金属ホース、ホース拘束、機械的ロック | 15 |
| クイックコネクタ切断 | 5 | 3 | 4 | 60 | カップリングのロック、P2 モニタリングおよびカップリング保持対策 | 15 |
| リリースバルブの故障 | 5 | 3 | 4 | 60 | サポート連動、二重確認解除、安全出力監視 | 12 |
| グリッパージョーの摩耗 | 4 | 4 | 3 | 48 | 交換可能な耐摩耗ブロック、摩耗スケール、定期検査 | 18 |
| ロックピンが所定の位置にない | 5 | 3 | 3 | 45 | 二重位置検出、保護されたロックピン、および故障時の取り扱い禁止 | 15 |
| 不正な圧力センサー信号 | 4 | 3 | 4 | 48 | P1/P2/P3 クロスチェック、定期校正 | 16 |
| ホースの輻射熱による損傷 | 5 | 3 | 3 | 45 | 金属ホース、断熱ジャケット、温度記録 | 15 |
| 偶発的な手動リリース | 5 | 3 | 4 | 60 | 保護カバー、ダブルアクション、専用キー、サポート確認 | 12 |
| メンテナンス中の意図しない起動 | 5 | 3 | 3 | 45 | メンテナンスモード、ロックアウトとタグアウト、手動リセット確認 | 15 |
| ワークがサポートされていないときにリリースコマンドを受信しました | 5 | 3 | 4 | 60 | サポートセンサー、位置インターロック、リリース指令拒否 | 10 |
| クランプチャンバーの漏れ | 4 | 4 | 3 | 48 | P3監視、圧力降下率判定、漏れ種別警報 | 16 |
| エアレシーバーまたはチェックバルブの故障 | 4 | 3 | 4 | 48 | 圧力保持試験、逆止弁定期検査、空気損失保持試験 | 16 |
表 7: 産業用取り扱い設備の空気損失保護のための FMEA の例 (RPN は企業の内部評価モデルであり、第三者認証の結論としては使用されません)
この評価モデルでは、S=5は、潜在的な重傷、重大な機器の損傷、または熱いワークピースの落下を表します。 RPN ≥50 の場合は、修正措置と再テストまたは専用のレビューが必要です。 30 ≤ RPN <50 では、プロジェクトのレビュー、責任の割り当て、残留リスクの評価が必要です。 RPN<30 は引き続き検査と記録保持の対象となります。
10 テスト検証計画
納品前に、以下の表を使用して、設計の検証、パラメータの調整、およびリスクのレビューを完了します。対応する結論を裏付けるために、生のテスト記録と校正情報を保持します。
| テスト項目 | テストの目的 | 受け入れに関する懸念 |
|---|---|---|
| 定格クランプ試験 | 定格使用条件下でのクランプ能力を検証する | 異常な滑りはなく、クランプジョーの変形も許容範囲内である。 |
| 動的ハンドリング試験 | 加速時および緊急停止衝撃時の保持能力を検証する | ワークに明らかな滑りはなく、ロック状態も安定している。 |
| 空気損失試験 | 主空気供給遮断保護ロジックを検証する | 取り扱いを停止し、機械的にロックし、解放を禁止します |
| スローリークテスト | 低圧警告と漏れの特定を確認する | 異なるレベルで警告を発し、新しいサイクルを禁止することができます。 |
| クイックリークテスト | エアホースの破断またはコネクタの外れに対する反応を検証する | 設計された緊急対応をトリガーし、グリップを保持し、サスペンドリリースを抑制します |
| サポートインターロックテスト | ワークの着座を確認する前にリリースの拒否を確認する | システムが解放を拒否しました。 |
| 放出制御試験 | ワーク着座確認後の低速リリースの確認 | リリースはスムーズで、大きな衝撃や跳ね返りはありません。 |
| 高温放射線試験 | 高温環境におけるコンポーネントの状態を検証する | 明らかな熱損傷や異常アラームはありません。 |
| ライフサイクルテスト | ジョー、ロックピン、バルブブロック、シールの耐久性を検証する | 重要なコンポーネントの異常な磨耗や機能障害はありません。 |
| メンテナンスリセットテスト | 失敗後の手動確認とリセットプロセスを検証する | リセット前に自動サイクルを禁止します。一貫した状態を後で検証する |
表8: 企業が推奨する検証計画 (P1/P2/P3、圧力降下率、クランプジョーの変位、スリップ量、応答/リリース時間などを記録することを推奨)
11エンジニアリング検証の実践と代表的な記録
2023.05 ~ 2026.04 の間、AUREK インテリジェント テクノロジー 研究グループは、カスタムの空気圧産業用マニピュレーター、空気圧ハンドリング システム、産業用工具のエンジニアリング検証を実施し、文書化しました。検証では、供給圧力が低下したときのグリップ保持、急速な漏れやカップリングの切断時の保護トリガー、空気損失後の機械的ロック、制御されたリリースと意図しない中断されたリリースの防止、サポート、位置および作業員の安全インターロックが取り上げられました。また、エアレシーバーとバルブの組み合わせによる安全な停止と制御されたリリース、および高温コンポーネントの動作条件も検討しました。設計と検証の手順は次のとおりです。
代表的な検証では、300 kg の高温ワークピースと 0.60 MPa の初期供給圧力を使用しました。低圧、空気損失、急速な漏れ、意図しないリリース、および制御されたリリースをテストして、保持、機械的ロックの応答、およびリリースのインターロックを確認しました。表は、対応するエンジニアリング記録をまとめたものです。
| いいえ。 | 試験条件 | キー設定 | 記録された結果 |
|---|---|---|---|
| 1 | 通常のエア供給クランプ | P=0.60 MPa 保持時間15分 | 15 私のスリップゲージ 0.28 mm ; P3 ≈ 0.594 MPa |
| 2 | 低気圧警報 | P1 < 0.45 MPa 持続時間≥ 200 ms | P1 = 0.446 MPa 警報後 236 ms |
| 3 | 主な圧縮空気の供給はゆっくりと減少します | 0.60 → 0.35 MPa / 10 s | レベル 2 保護に入り、10.2 秒でロックが完了しました |
| 4 | 主な圧縮空気の供給が突然遮断されました | 0.5秒以内に 0 MPaに落ちる | 総ロック応答時間は,104ms,5min slip 0.62 mm |
| 5 | クランプされた分岐回路の急速な漏れ | P3 0.60 → 0.25 MPa / 3 s | 圧力低下率 ≈0.116–0.118 MPa/s;レベル3の非常停止 |
| 6 | クイックコネクタ切断 | P2 下がったのは 0.10 MPa 内部に 1 s | P2 は約 496 ミリ秒で 0.35 MPa に達します。ロックピンが係合しています |
| 7 | リリースバルブの故障 | ワークは停止しており、サポート確認は無効です。 | リリース出力は非アクティブのままです。ツールはグリップを保持します |
| 8 | ワークピースがしっかりと固定された後にリリースします | 放出時間0.8~1.5秒 | 制御された爪開き 1.12 秒、最大爪開き速度 68 mm/秒 |
| 9 | 高温放射線試験 | 250 °C 熱源 30分 | エアホースの表面は 57 °C、センサーハウジングは 48 °Cで、異常なアラームはありません。 |
| 10 | メンテナンスリセットシミュレーション | 圧力回復 0.60 MPa、手動確認 | 自動サイクルはリセット前に禁止される。その後の状態は一貫している |
表 9。代表的なエンジニアリング検証条件と記録の概要 (2023.05–2026.04)
12エンジニアリング アプリケーション分析
この方法は、熱間鍛造の取り扱い、鋳物の洗浄および移送、熱処理の負荷、大型のプレートおよび箱、ならびにロボット用の工具、空気圧産業用マニピュレータ、空気圧バランサおよび真空取り扱いの評価を支援することができる。自動車部品、モーターステーター、シート、タイヤ、バッテリーコンパートメントはそれぞれ、接触状態、重心、方向、現場条件の設計検証が必要です。
アプリケーションのレビューでは空気損失後の保持力、意図しないリリースのインターロック、メンテナンス後のスムーズな制御リリースと安全なリセットを調査し、熱、粉塵、オイル、供給変動が設計マージンにどのような影響を与えるかを評価する必要があります。
真空治具の場合は、真空保持力、カップの経年劣化、表面粗さ、漏れの監視を確認します。フックの場合は、保持ラッチ、重心、向きの制限を確認してください。ターンオーバー治具の場合は、慣性負荷と二次ロックを確認してください。内部拡張ツールの場合は、接触摩耗、拡張力の低下、およびボアサイズの変動を確認してください。
13 結論と展望
結論: 空気損失後もグリップを維持します。機械的セルフロック、幾何学的サポート、圧力保持を組み合わせて、ホースの破断、カップリングの分離、バルブの故障、制御信号の故障に対処します。ダイナミクスに合わせたサイズのグリップ力、最小限の摩擦、熱、摩耗。 P1/P2/P3 の圧力、減衰率、ジョーの変位、ロックおよびサポート信号を通じて故障を診断します。リリースには、確認されたサポート、人員の安全、およびすべてのインターロックが必要です。検証には、空気損失、漏れ、動的ハンドリング、制御リリース、メンテナンス リセットが含まれます。
さらなる研究: プロジェクトのニーズにより、高温摩擦の特定、ジョー摩耗モニタリング、圧力減衰モデル、デジタル試験記録、予知保全、安全制御性能検証などの作業が正当化される可能性があります。複雑なラインでは、リリース インターロックを安全アーキテクチャ全体に統合し、治具、マニピュレーター、サポート、人員の安全ゾーン、メンテナンス モードの検証を調整できます。
14関連標準およびコンプライアンス参照
関連する標準を使用して、設計、レビュー、および検証を組織化します。プロジェクトのリスク評価、制御システムの設計、現場の条件、顧客の要件を通じて適用可能性を判断します。結果として得られるプロジェクトの結論に対する計算、テスト、署名を記録します。
| カテゴリ | 参考規格/文書 | フォーカス |
|---|---|---|
| 機械の安全性リスク評価 | ISO 12100 / GB/T 15706 | 危険の特定、リスクの推定、リスクの軽減、および残留リスクの説明。 |
| 安全関連制御システム | ISO 13849-1、IEC 62061 | インターロックの解除、所定の位置へのロック、サポート確認、緊急停止および診断範囲。 PL/SILはプロジェクトごとに決定。 |
| 空気圧システムの安全性 | ISO 4414 / GB/T 関連 | 圧縮空気供給の中断、エネルギー蓄積の解放、圧力維持、排気、維持圧力解放および誤動作防止。 |
| ロボット工学と協調安全性 | ISO 10218 、ISO/TS 15066 | ロボットの姿勢、人員の安全領域、エンドエフェクタのリリースインターロック。 |
| 企業の内部規定 | リスク評価フォーム、試験記録、FMEA、抜き取り検査および保守手順 | 割り当てられた責任、アーカイブされたテスト、メンテナンスのリセット、および残留リスクの記録 |
表 10: 関連する規格とコンプライアンスの参考資料
15 参考文献
- ISO 12100:2010. 機械の安全性 - 設計の一般原則 - リスク評価とリスク軽減[S]。
- ISO 13849-1. 機械の安全性 - 制御システムの安全関連部分 - パート 1: 設計の一般原則 [S]。
- IEC 62061. 機械の安全性 - 安全関連制御システムの機能安全[S]。
- ISO 4414. 空気圧流体動力 - システムとそのコンポーネントの一般規則と安全要件[S]。
- ISO 10218 / ISO/TS 15066。ロボットおよびロボット装置 - 安全要件 / 協働ロボット[S]。
- GB/T 15706. 機械の安全設計のリスク評価とリスク軽減の一般原則[S]。北京:中国標準出版局。
- ウェン・バンチュン。機械設計マニュアル[M]。北京: Machinery Industry Press、2018。
- SMC (China) Co., Ltd. 空気圧コンポーネントおよび空気圧システム応用技術情報 [Z]。
- Jiangsu Aurek Intelligent Technology Co., Ltd. カスタム ハンドリング ツールおよび空気圧産業用マニピュレーターのエンジニアリング検証記録 (2023.05–2026.04) [R]。会社の記録。
- aurek.cn. Jiangsu Aurek カスタム 治具およびオートメーション機器関連情報 [EB/OL]。アクセス日: 2026-06-07。