
ソリューション · 重量物・特殊ワーク
50 kg、100 kg以上のワーク向け搬送ソリューション
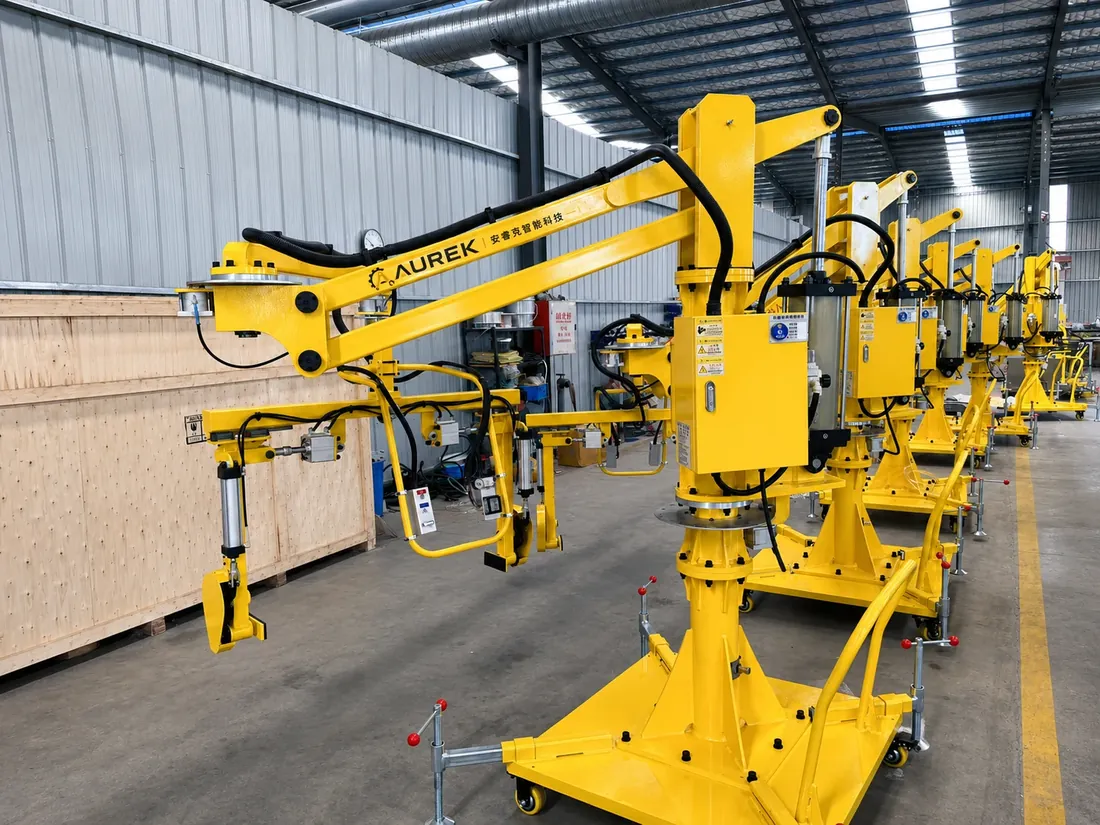
搬送マニピュレーターと専用アタッチメントを組み合わせ、重量のあるワークの昇降、移載、治具への位置合わせを補助します。マニピュレーターが搬送荷重を支え、作業者がハンドルでワークを誘導することで、繰り返しの持ち上げや継続的な荷重支持を軽減します。
 重量物・特殊ワーク
ソリューション概要
重量物搬送ソリューションは、マニピュレーター本体、設置構造、専用アタッチメントで構成します。選定時はワークとアタッチメントの重量、重心、作業半径、昇降ストロークを併せて検討し、設備能力を搬送経路、姿勢調整、作業スペースに適合させます。
操作時はワークを把持または吸着してから、マニピュレーターで持ち上げと移載を補助します。目的の位置でワークが支持された後にアタッチメントを解除します。反転や旋回などの動作は、対応する先端機構を選択して実現できます。
構成
| 重量に応じた選定 | 50 kg、100 kg以上のワークを対象とし、ワークとアタッチメントの重量、重心、作業範囲に応じて定格能力を選定 |
|---|---|
| 重点パラメータ | 重量、寸法、重心、持ち上げ高さ、作業半径、サイクルタイム |
| 主なワーク | モーターステーター、自動車シート、板金部品、板材、箱体、高温鋳物、設備部品 |
| 設置オプション | コラム式、天吊り式、移動式、レール式から選択可能 |
| アタッチメントの選択肢 | 真空吸着、把持爪、外周クランプ、フック、エアシャフト、反転アタッチメントから選択可能 |
重量物の取り上げ・設置における特徴
- 繰り返しの持ち上げや長時間の保持は作業者の負担を増やすため、機械的な補助で搬送荷重を支える方法が適しています。
- ワークの取り上げ・設置では位置と姿勢の調整が同時に必要となるため、把持方法、重心、目的の支持位置を併せて考慮します。
- 外観面や強度の低い構造では把持できる領域が限られるため、アタッチメントの接触構造をワークの荷重を受けられる部位に合わせます。
- 投入・取り出しの空間は作業台、設備開口部、周辺機構の影響を受けることが多く、搬送経路に操作と干渉回避のための余裕を設けます。
設備の機能と操作方法
- マニピュレーターがワークの重量を支え、作業者がハンドルで昇降、移載、目的位置への位置合わせを行います。
- 専用アタッチメントでワークの荷重を受けられる部位を保持し、表面保護の要件に応じて接触材を選択できます。
- 固定作業場所にはコラム式または天吊り式を選択できます。移動式設備は無負荷で移動し、ベースを設置・固定してから操作します。
- 目標姿勢に応じて反転・旋回機構を選択し、把持または吸着を維持したまま姿勢を変更できます。
選定・構成のポイント
- 荷重構成:ワークとアタッチメントの重量、寸法、重心に応じて本体構造と定格能力を選定します。
- 先端構成:接触が許される領域に応じてアタッチメントを選び、取り上げ・設置姿勢に応じて反転、旋回、位置決め補助機構を選択します。
- 作業範囲:マニピュレーターの半径と昇降ストロークが取り上げ・設置位置をカバーし、設備開口部や周辺構造との干渉を避けるようにします。
- 設置構成:設置構造、エア供給、電源条件を設備方式に合わせ、操作経路を作業手順につなげます。
よくある質問
100 kgのワークにはどのようにマニピュレーターを選定しますか?
ワークとアタッチメントの総荷重を基本とし、重心位置、作業半径、昇降ストローク、反転動作を併せて本体構造を選定します。対象条件の荷重と動作要件を満たす設備構成を選びます。
搬送マニピュレーターとロボットの違いは何ですか?
搬送マニピュレーターは作業者が搬送経路を誘導し、設備が重量支持を補助するため、人が関与する投入・取り出しや組立に適しています。産業用ロボットはプログラムで動作を構成し、ワークや工程が比較的標準化された自動化ラインで多く使われます。
作業場所が一、二か所でも導入できますか?
単一または少数の作業場所に合わせて構成できます。固定位置にはコラム式、上方に支持条件があり床面スペースが限られる場合には天吊り式を選択できます。時間を分けて共用する場合は移動式を選び、無負荷で移動してベースを設置した後に作業します。
関連する導入事例
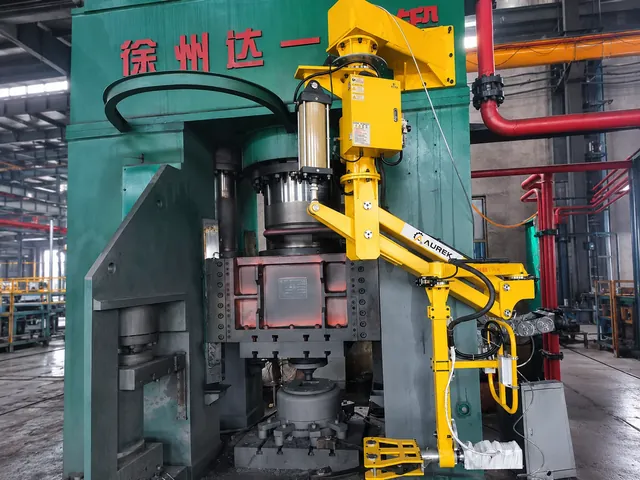 高温鋳物の搬送高温鋳鉄部品の断熱移載事例約65 kg、約250℃の鋳物の移載に、天吊り式搬送マニピュレーターと特注の断熱アタッチメントを使用します。把持、持ち上げ、工程間の移載を行い、高温ワークを人が直接支える作業を減らします。
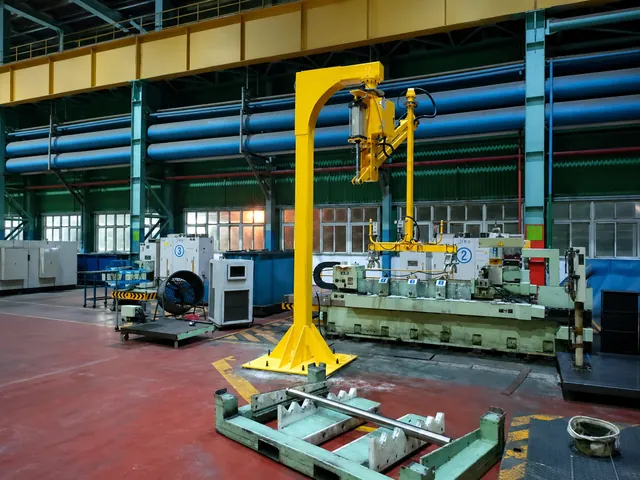 ワークロールの搬送ワークロールの研削設備への投入・取り出し搬送事例天吊り式搬送マニピュレーターと調整式アタッチメントで、ワークロールの把持、持ち上げ、研削設備への投入・取り出しを補助し、床面占有を減らします。作業者がロールを治具へ誘導し、設置位置を調整します。
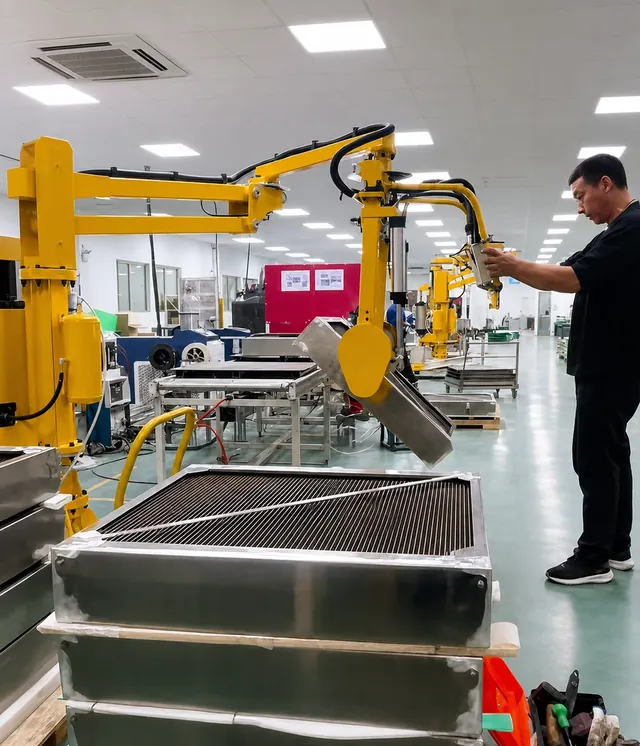 金属ワークの反転現場動画大型金属ワークの搬送・反転事例搬送マニピュレーターと特注のクランプ反転アタッチメントで大型金属ワークの持ち上げ荷重を支え、把持したまま反転と位置決めを行います。作業者が単独で取り上げ・設置と姿勢調整を誘導します。
作業条件を送り、技術提案を受ける
ワーク名、単品重量、外形寸法、取り上げ・設置動作をお知らせください。エンジニアがマニピュレーターの方式、作業範囲、先端アタッチメントを提案します。図面や現場写真はメールまたは企業WeChatでお送りいただけます。
