
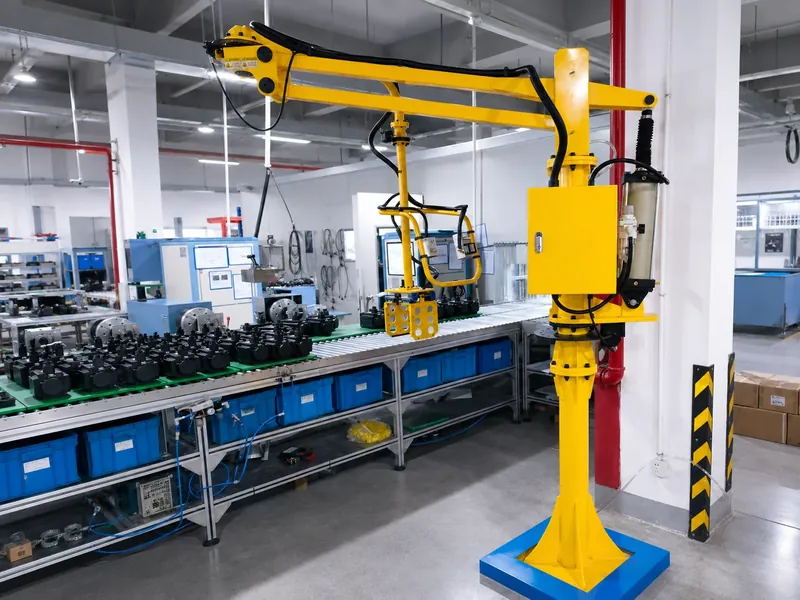
コラム式
ARK-Sコラムをコンクリート床に固定します。固定作業場所での投入・取り出し、組付け位置合わせ、反転作業に適しています。
- 設置
- コラム底板をアンカーボルトで固定 / 埋め込み基礎
- 適用場面
- 取り上げ・設置位置が集中する固定作業場所
- 代表事例
- 自動車ヘッドライナーの反転・組付け事例
AUREK · 特注エア式搬送マニピュレーター
ワークの重量、外形、把持部位、現場レイアウトに基づき、マニピュレーター本体、先端アタッチメント、エア制御回路を特注します。定格荷重はワークとアタッチメントの総重量に合わせて構成します。作業条件の評価、設計から製造、現場調整まで、同じ技術チームが担当します。
本体の作業半径、昇降ストローク、旋回範囲は現場のレイアウトに合わせて設計します。先端には、真空吸着、機械式把持、内径クランプ、エアシャフト、電磁吸着、反転機構を選択できます。
コラムをコンクリート床に固定します。固定作業場所での投入・取り出し、組付け位置合わせ、反転作業に適しています。
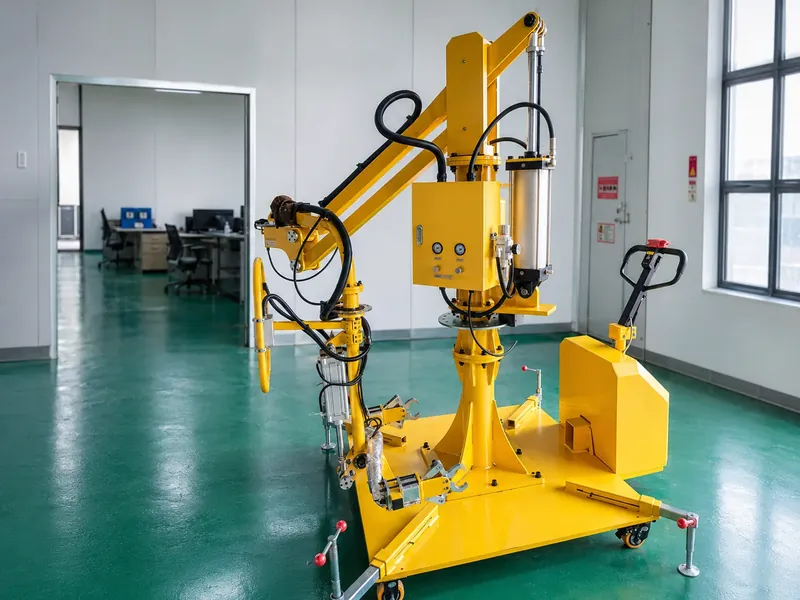
移動ベースは無負荷で位置を切り替え、到着後に支持とブレーキをかけます。複数の作業場所での時間分割共用に適しています。
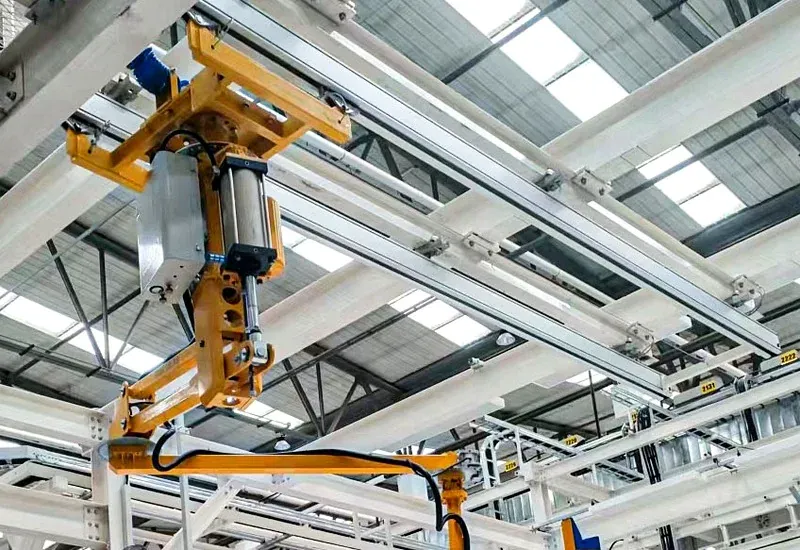
本体を上部の鉄骨、トラス、またはレールに設置し、床面スペースを空けて周辺設備との干渉を減らします。
モデルをドラッグして回転し、部品を選択すると機能説明とオプションを表示します。動作と作業範囲は参考表示で、実際の構成は作業条件に合わせて設計します。
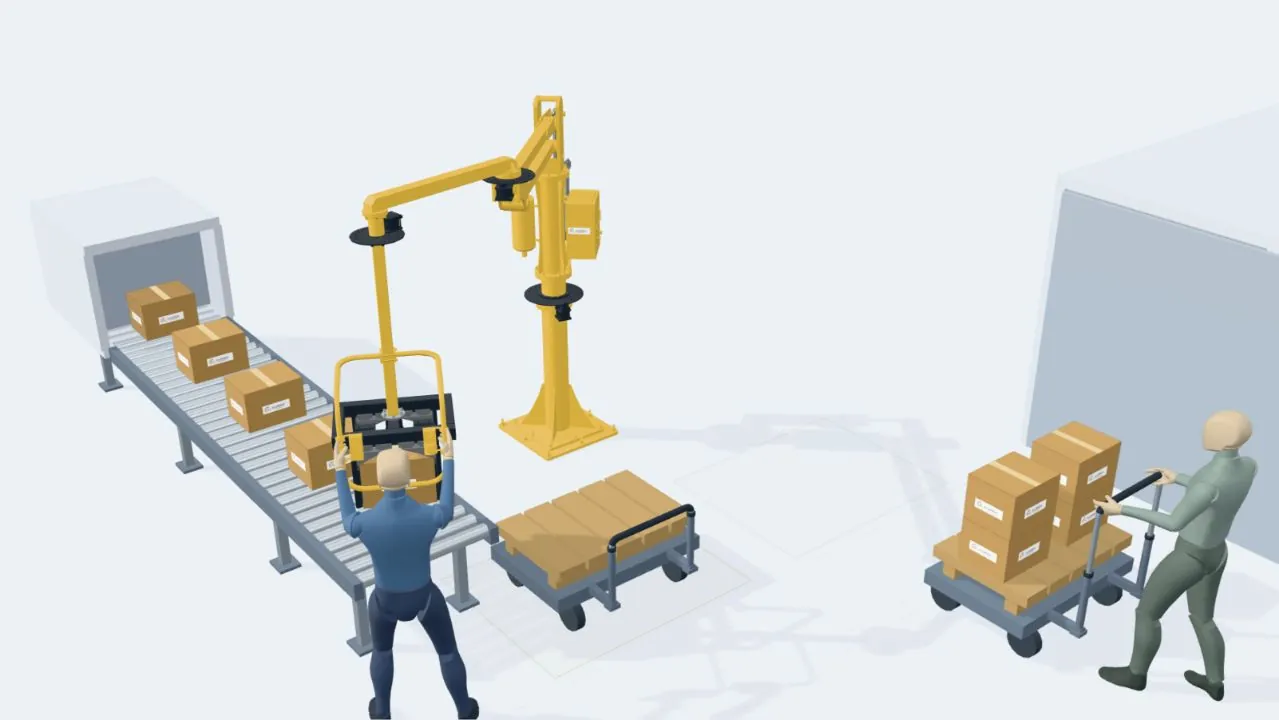
ドラッグで回転 · ホイールまたは2本指でズーム · 部品を選択して説明を表示
以下の設備はいずれも、お客様のワークと作業場所に合わせて特注したものです。事例を開くと、ワーク、構成、作業動作をご覧いただけます。
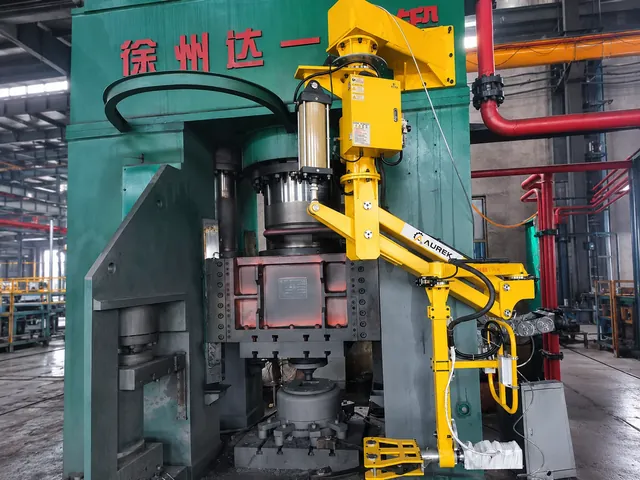 鋳造高温鋳鉄部品 · 検査工程への断熱移載約65 kg · 約250 ℃
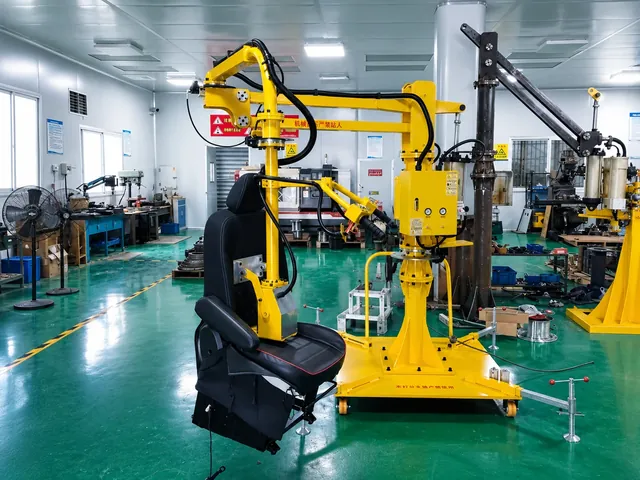 自動車自動車シートアセンブリ · 組付け・移載工程移動式搬送マニピュレーター + シート専用アタッチメント
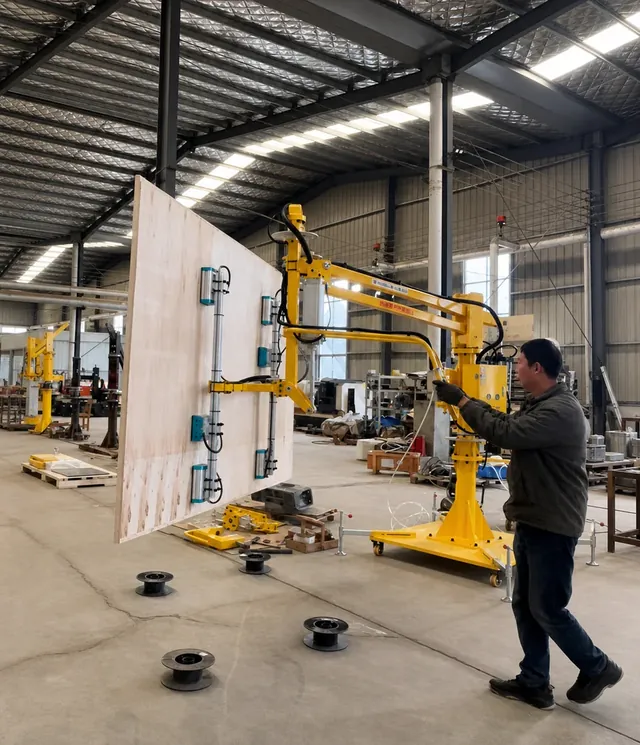 板材大型板材の真空吸着反転搬送マニピュレーター + 板材用真空吸着反転アタッチメント
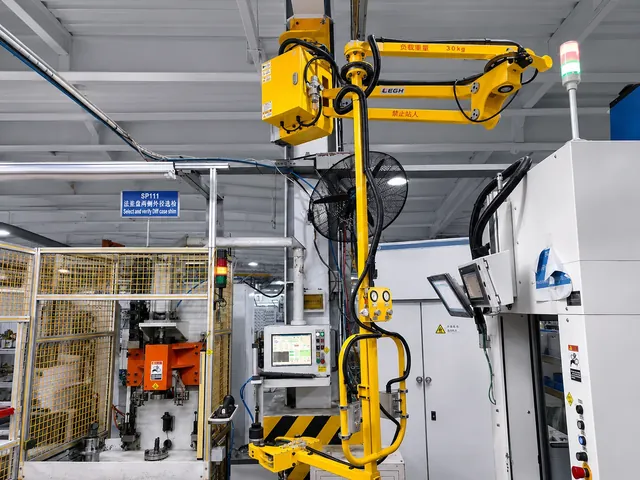 モーターモーターステーター · 天吊り式搬送工程天吊り式搬送マニピュレーター + 内径クランプアタッチメント
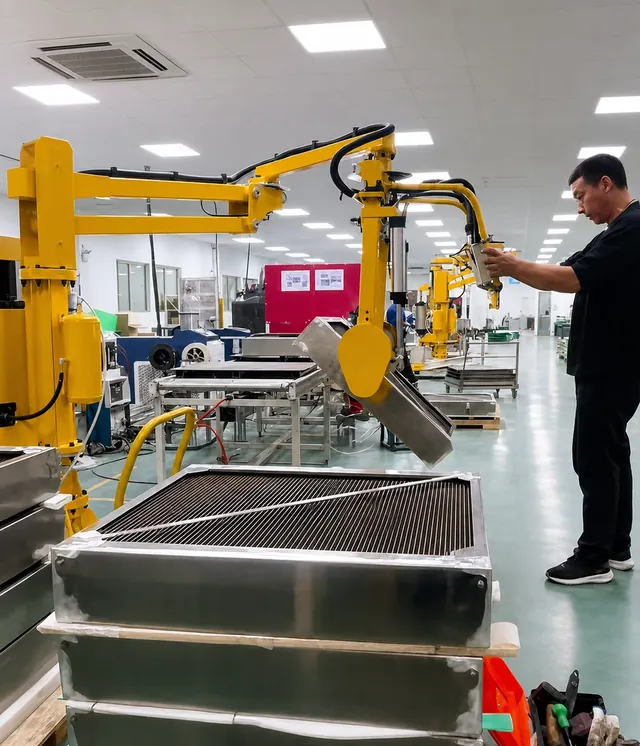 金属ワーク大型金属ワークの搬送・反転搬送マニピュレーター + 特注のクランプ反転アタッチメント
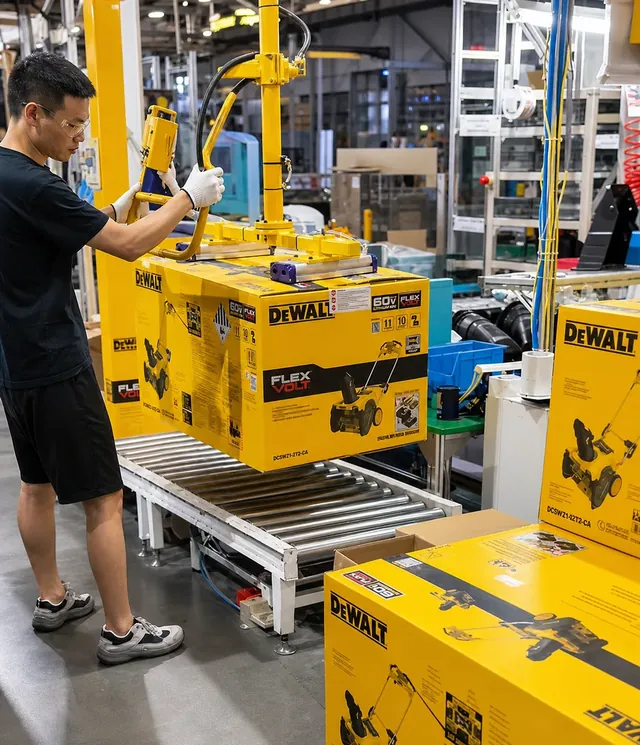 包装段ボール箱の吸着搬送・積み付け搬送マニピュレーター + 真空吸着アタッチメント
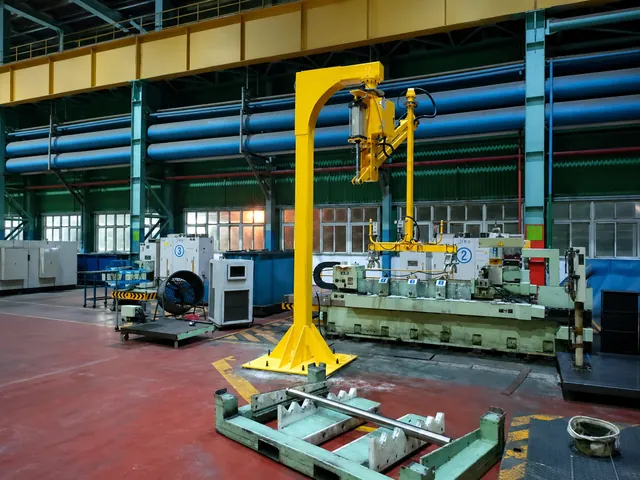 金属ワークワークロール · 研削設備への投入・取り出し工程天吊り式搬送マニピュレーター + 調整式アタッチメント
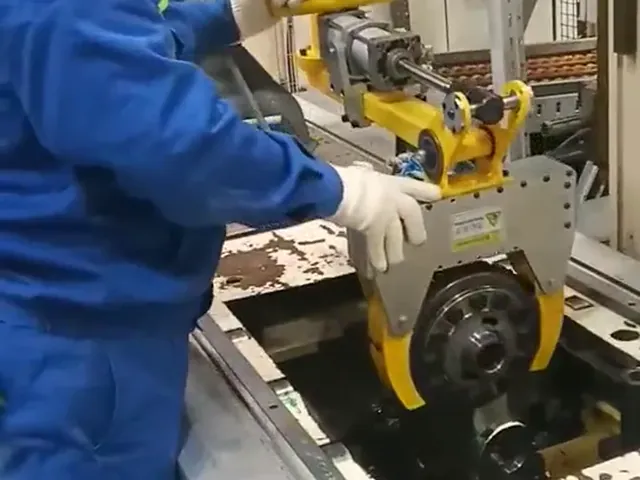 金属ワーク円盤状ワーク · 反転・設備投入搬送マニピュレーター + 特注の把持反転アタッチメント
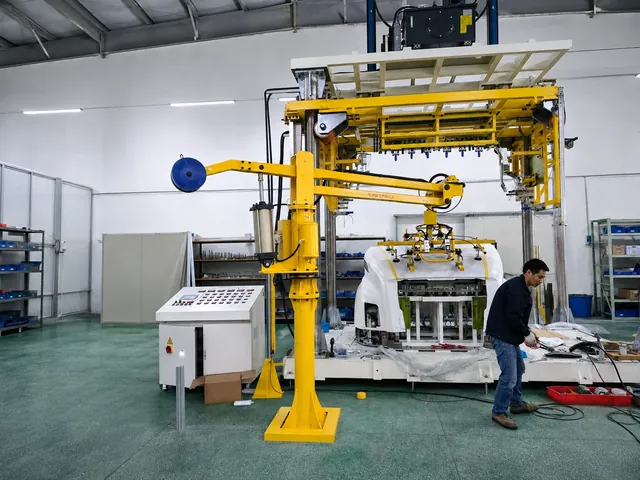 自動車自動車ヘッドライナー · 反転組付け工程コラム式搬送マニピュレーター + 大面積真空吸着反転アタッチメント
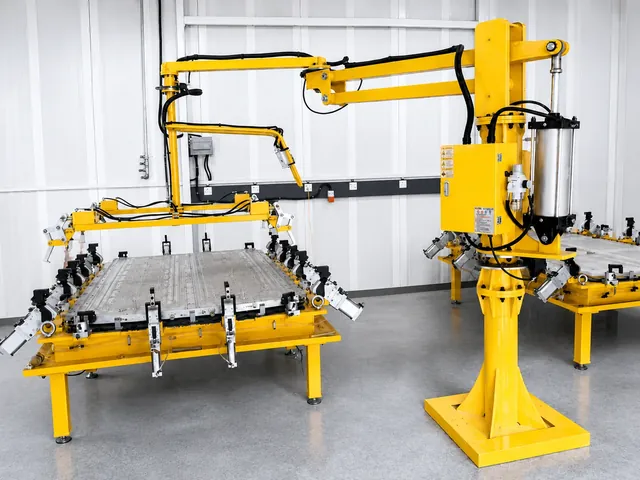 新エネルギー自動車カバーパネル・バッテリーケース · 溶接工程搬送コラム式搬送マニピュレーター + 特注の溶接工程用搬送アタッチメント
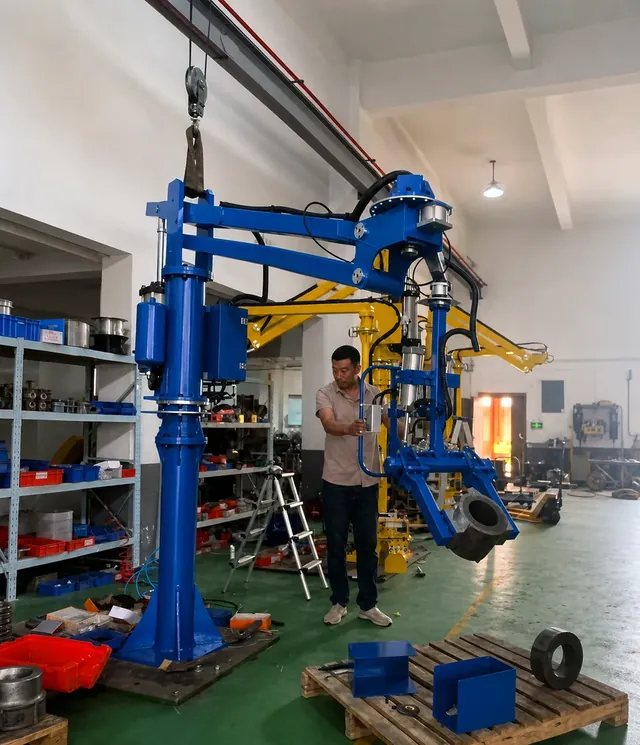 金属ワークリング部品の搬送・反転搬送マニピュレーター + リング専用アタッチメント
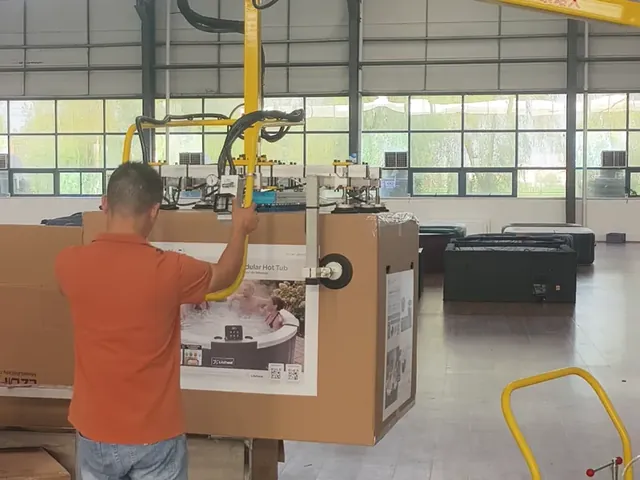 包装大型梱包箱 · 移動式吸着搬送移動式搬送マニピュレーター + 側面と上面に吸盤を備えた特注の真空吸着アタッチメント
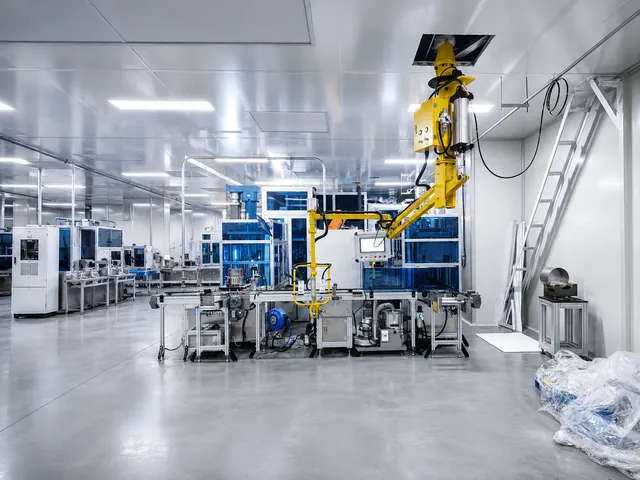 モーターモーターステーター · 複数工程向け移動式搬送移動式搬送マニピュレーター + 特注の内径クランプアタッチメント
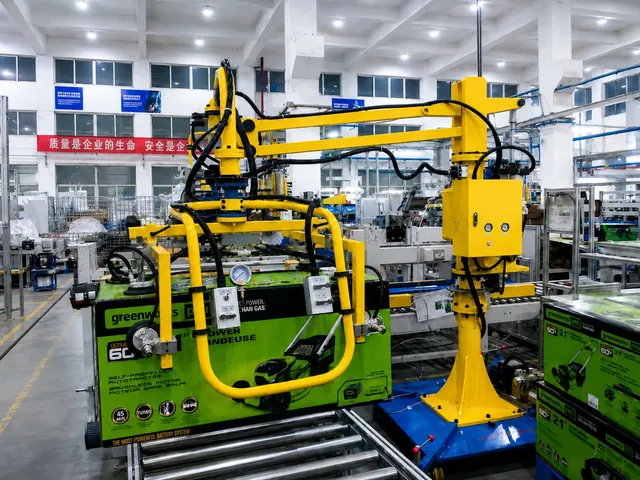 包装段ボール箱製品 · 真空吸着搬送移動式搬送マニピュレーター + 真空吸着アタッチメント
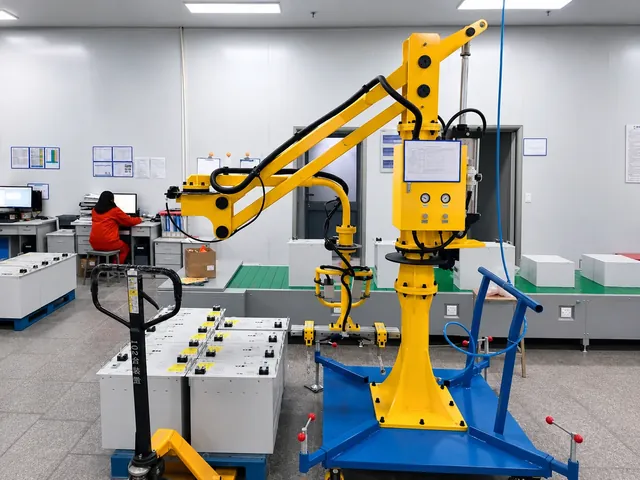 包装電源製品 · 梱包搬送工程移動式搬送マニピュレーター + 特注アタッチメント
以下の機能はすべての設備に標準で搭載しており、オプションではありません。
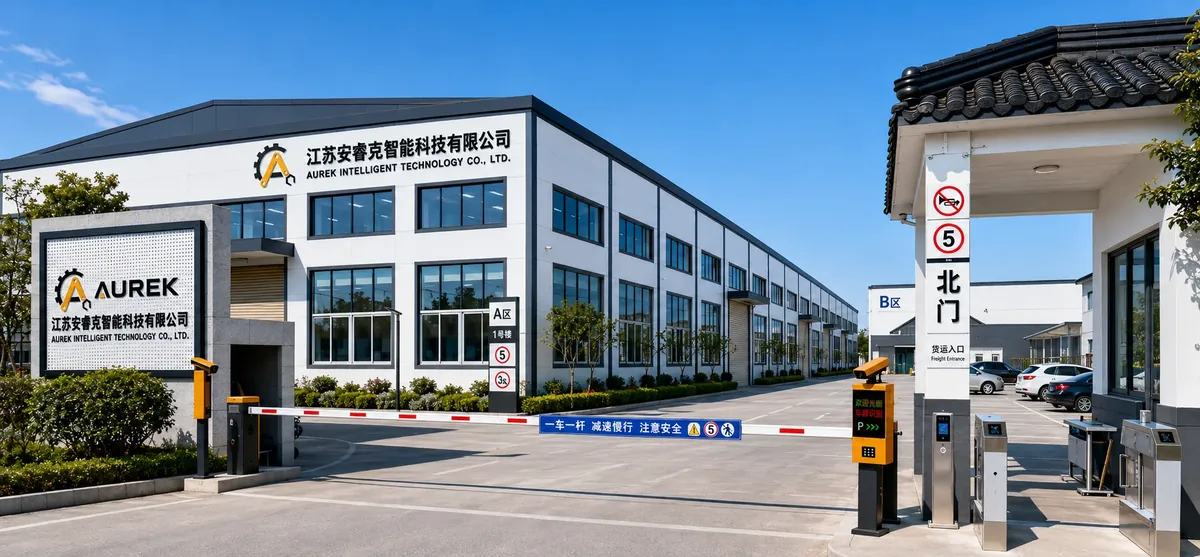
江蘇AUREK智能科技有限公司は江蘇省連雲港市に拠点を置き、エア式搬送マニピュレーターと関連アタッチメントの特注設計・製造に注力しています。製品は搬送マニピュレーター、ジブクレーン、インテリジェントリフター、特注アタッチメントです。
ワーク名、単品重量、外形寸法、取り上げ・設置動作をお知らせください。エンジニアがマニピュレーターの方式、作業範囲、先端アタッチメントを提案します。図面や現場写真はメールまたは企業WeChatでお送りいただけます。
