ARK
—
S
STANDARD · 기둥형

FIG · ARK-S
기둥형 산업용 매니퓰레이터
바닥 기둥으로 매니퓰레이터를 지지하여 고정 공정 안에서 집기·놓기, 투입·배출, 조립 위치 맞춤을 보조합니다. 암 길이, 인양 스트로크, 말단 그리퍼를 각각 구성할 수 있습니다.
- 설치 방식
- 바닥 고정 / 기초 매립 선택 가능
- 작업 범위
- 공정 배치에 따른 맞춤 제작
- 말단 그리퍼
- 흡착 / 클램핑 / 후크 등 그리퍼 선택 가능
바닥 기둥으로 매니퓰레이터를 지지하여 고정 공정 안에서 집기·놓기, 투입·배출, 조립 위치 맞춤을 보조합니다. 암 길이, 인양 스트로크, 말단 그리퍼를 각각 구성할 수 있습니다.

이동 베이스로 작업 위치를 변경하며 여러 공정의 시간대별 공동 사용에 적합합니다. 무부하 상태로 이동하고 베이스 위치 결정 및 제동 또는 지지를 완료한 후 매니퓰레이터가 공정 안의 이송을 담당합니다.

상부 하중 지지 구조에 매니퓰레이터를 배치하여 바닥 점유를 줄이고 설비가 밀집한 공정의 집기·놓기와 이송을 보조합니다. 공정 배치에 따라 상부 고정, 트러스, 레일 방식을 선택할 수 있습니다.
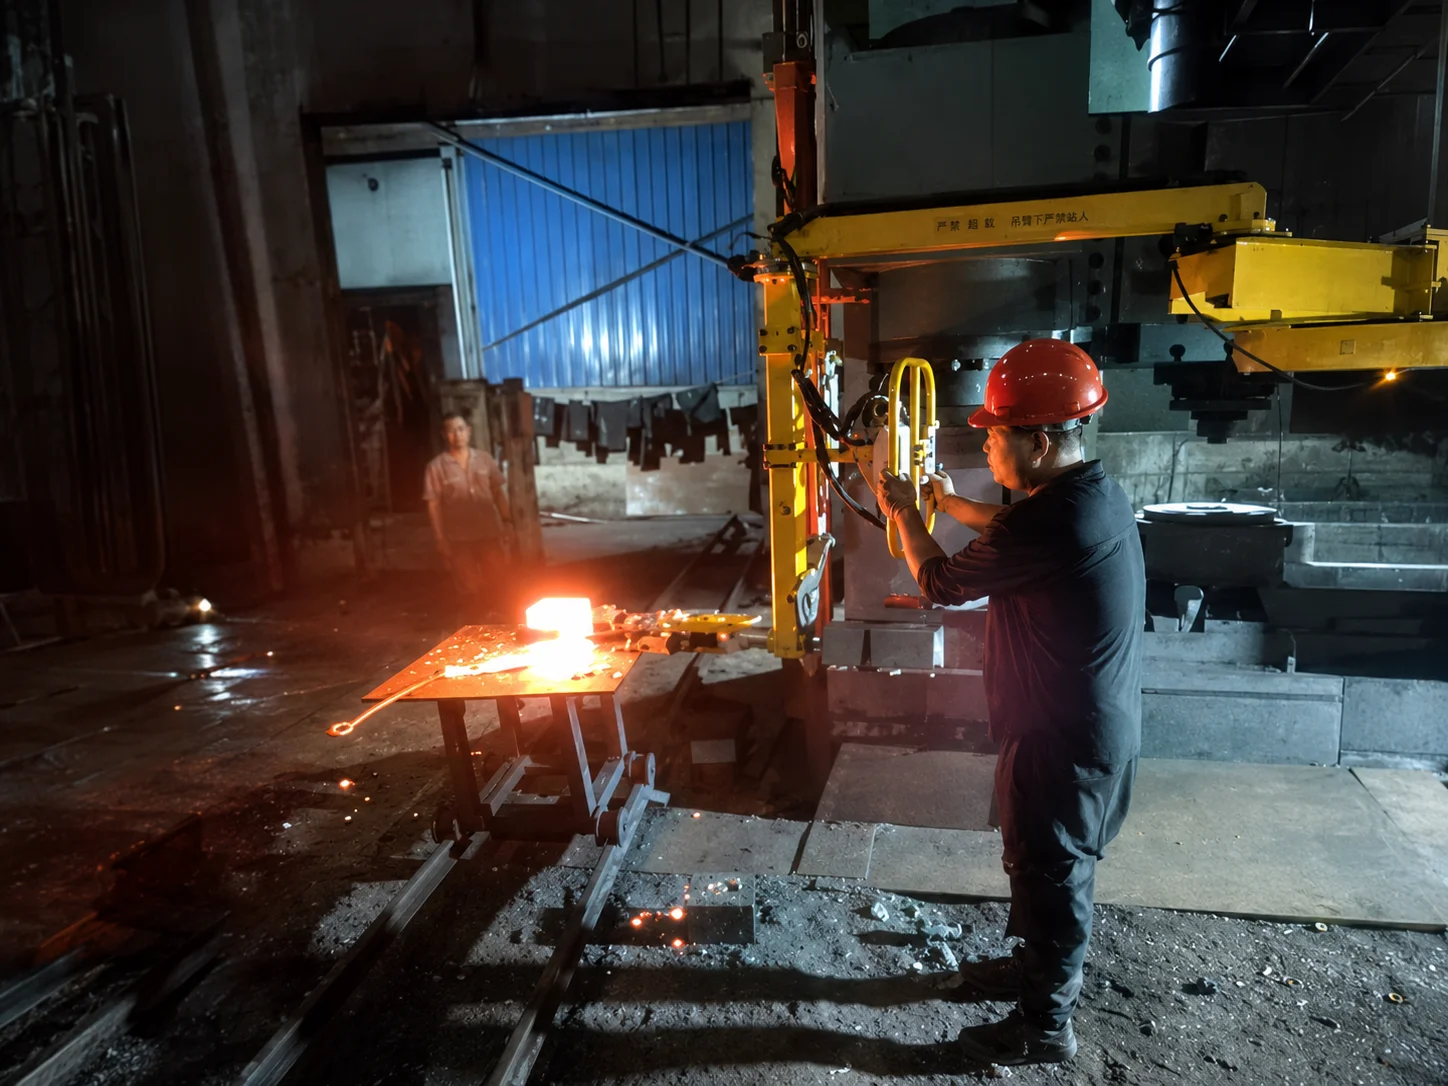
적용 효과클램핑을 유지하며 집기·놓기 자세를 조정하여 대형 금속 부품 반전 시 손 바꿈과 재차 인양을 줄입니다.
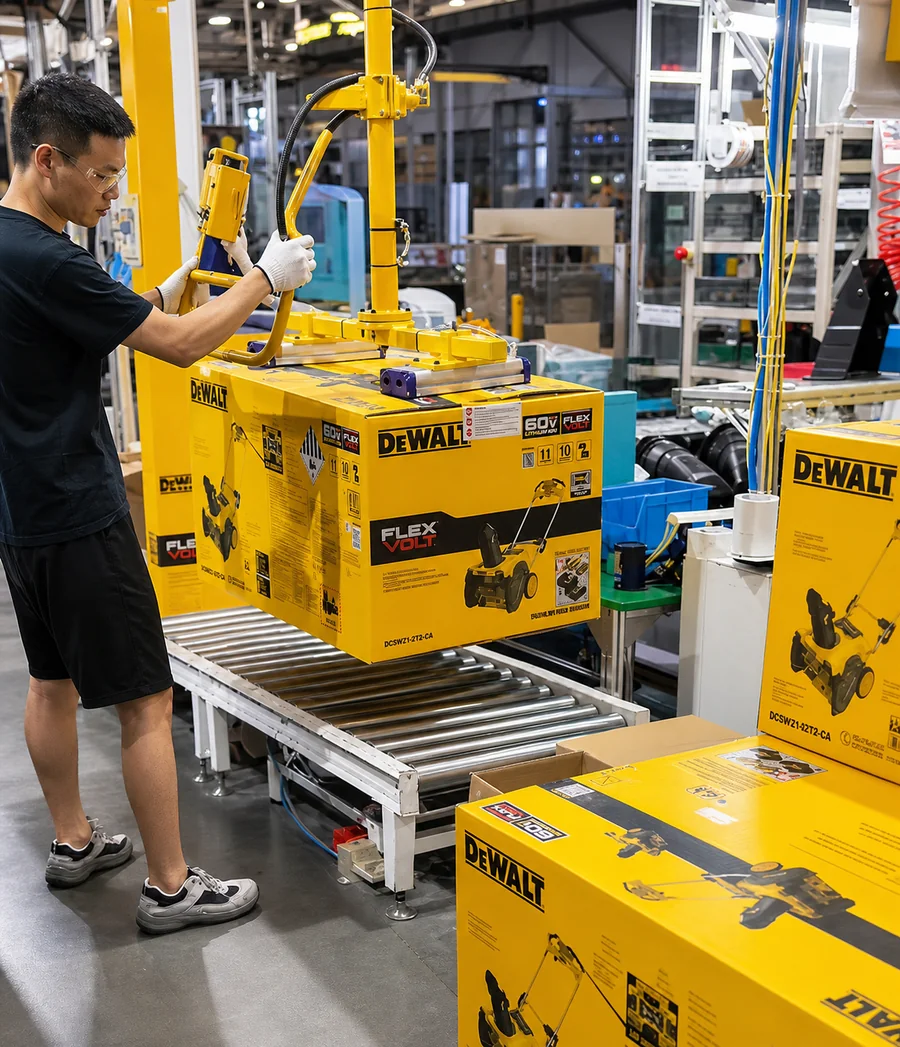
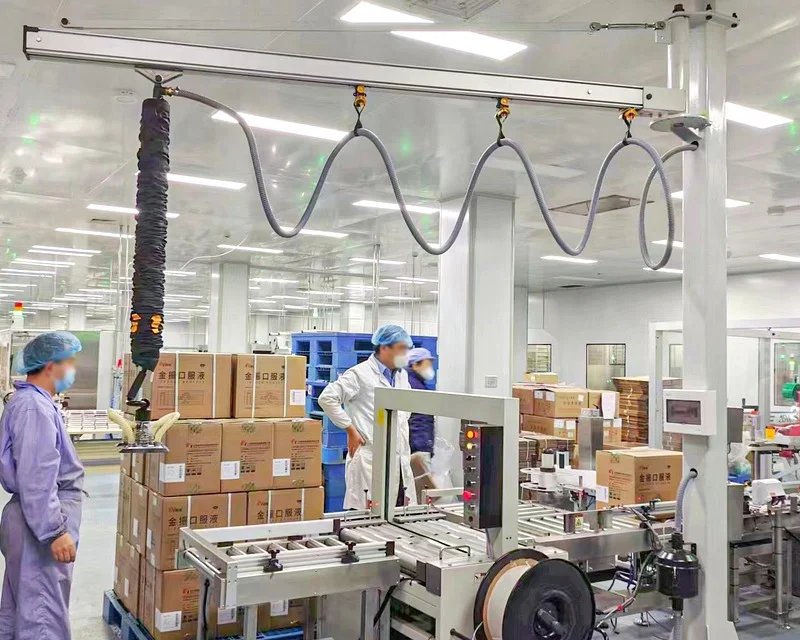
적용 효과계속 상자를 안는 작업을 핸들로 유도하는 집기·놓기로 바꾸어 포장 라인과 적재 위치 사이의 이송 부담을 줄입니다.
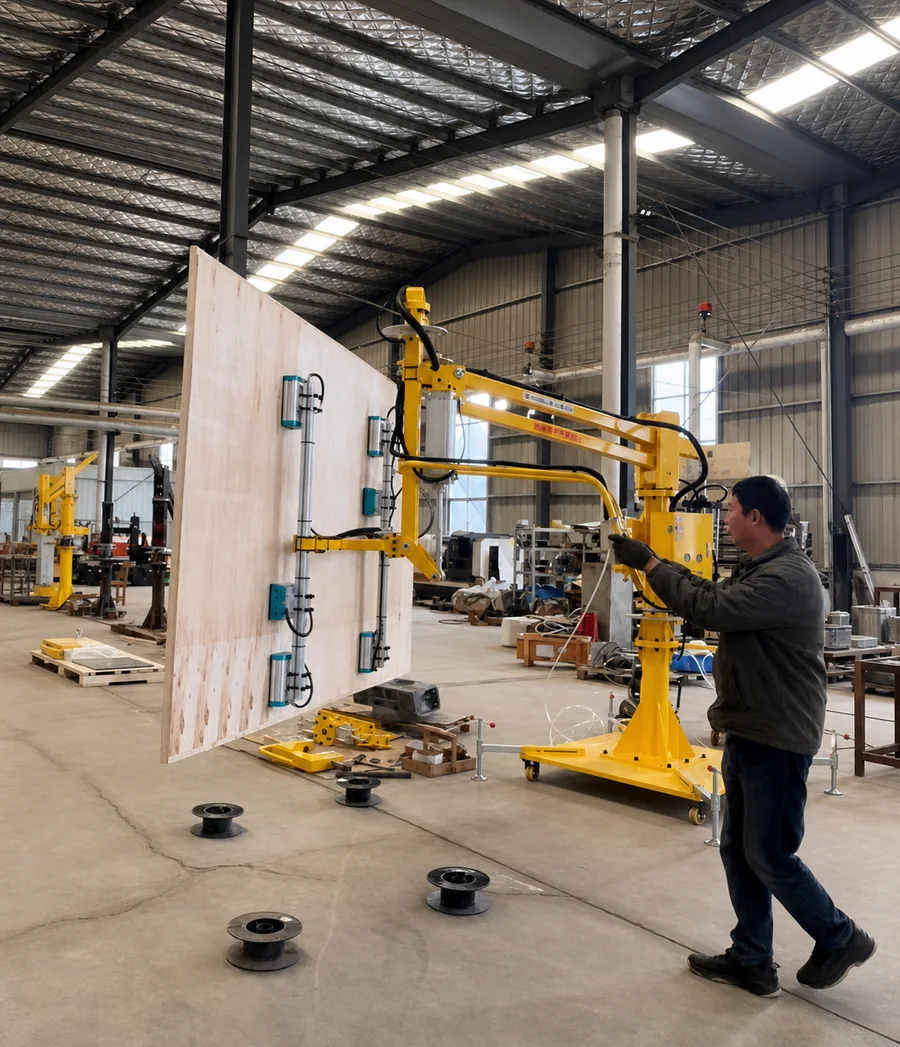
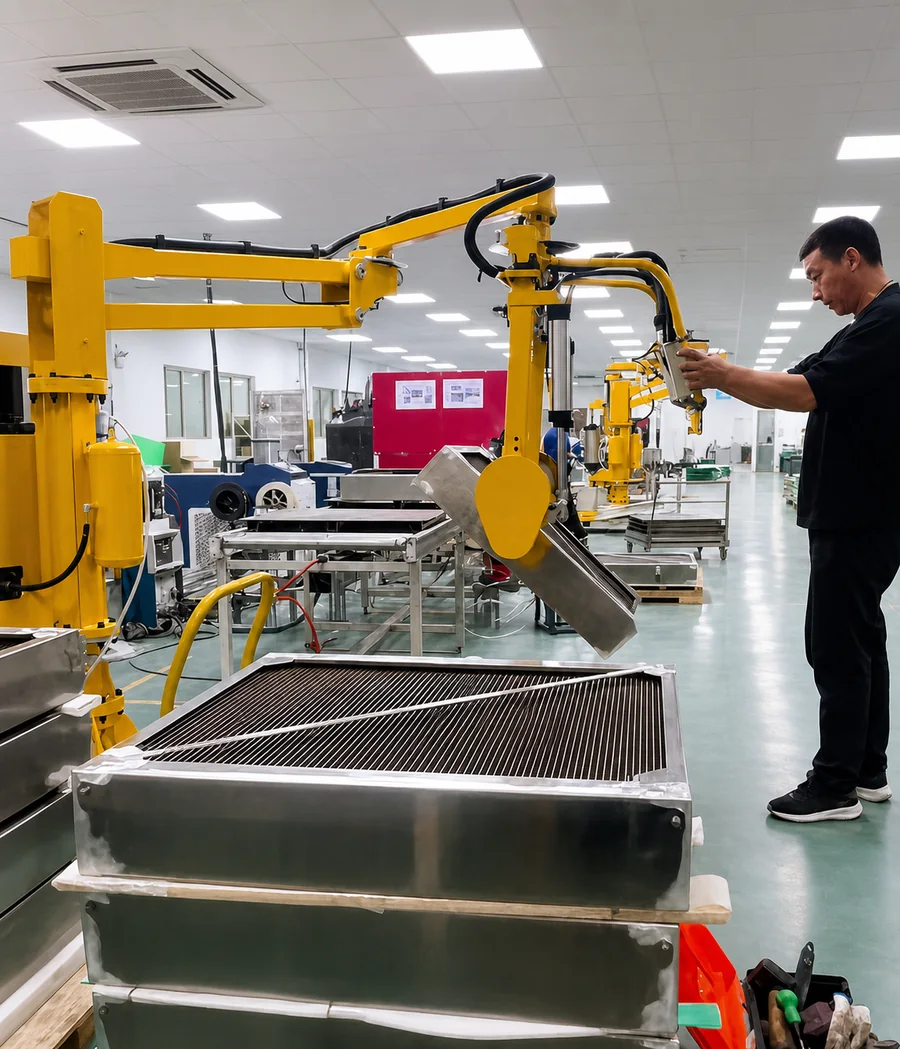
적용 효과판재의 수평·수직 자세에서 집기·놓기를 연결하여 대면적 판재 반전 시 사람이 가장자리를 받쳐 드는 작업을 줄입니다.

적용 효과시트 조립 공정의 집기·놓기와 위치 맞춤을 보조하여 외관 부품을 직접 안거나 어셈블리를 계속 지지하는 부담을 줄입니다.

적용 효과고정 조립 공정을 상부에서 포함하여 바닥 설비 점유를 줄이고 스테이터 집기·놓기와 치구 위치 맞춤 공간을 확보합니다.

적용 효과상부 공간을 이용하여 주물과 검사 공정을 연결하고 단열 그리퍼로 사람이 고온 작업물을 직접 지지하는 작업을 줄입니다.

적용 효과대면적 헤드라이너 지지를 보조하고 반전·위치 맞춤 중 반복 인양과 장시간 지지 부담을 줄입니다.

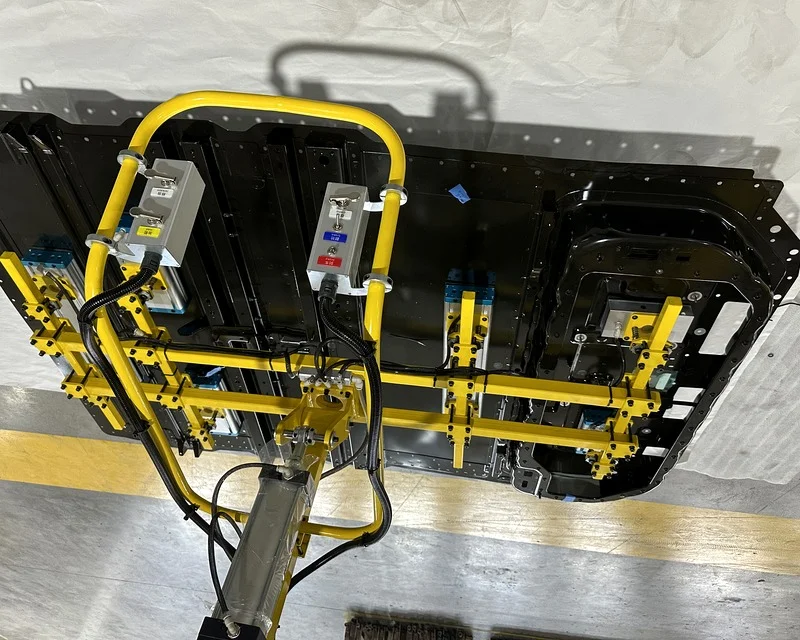
적용 효과적재대와 용접 치구 사이의 집기·놓기를 연결하여 대면적 판금 부품의 이송과 안착 중 지지 부담을 줄입니다.
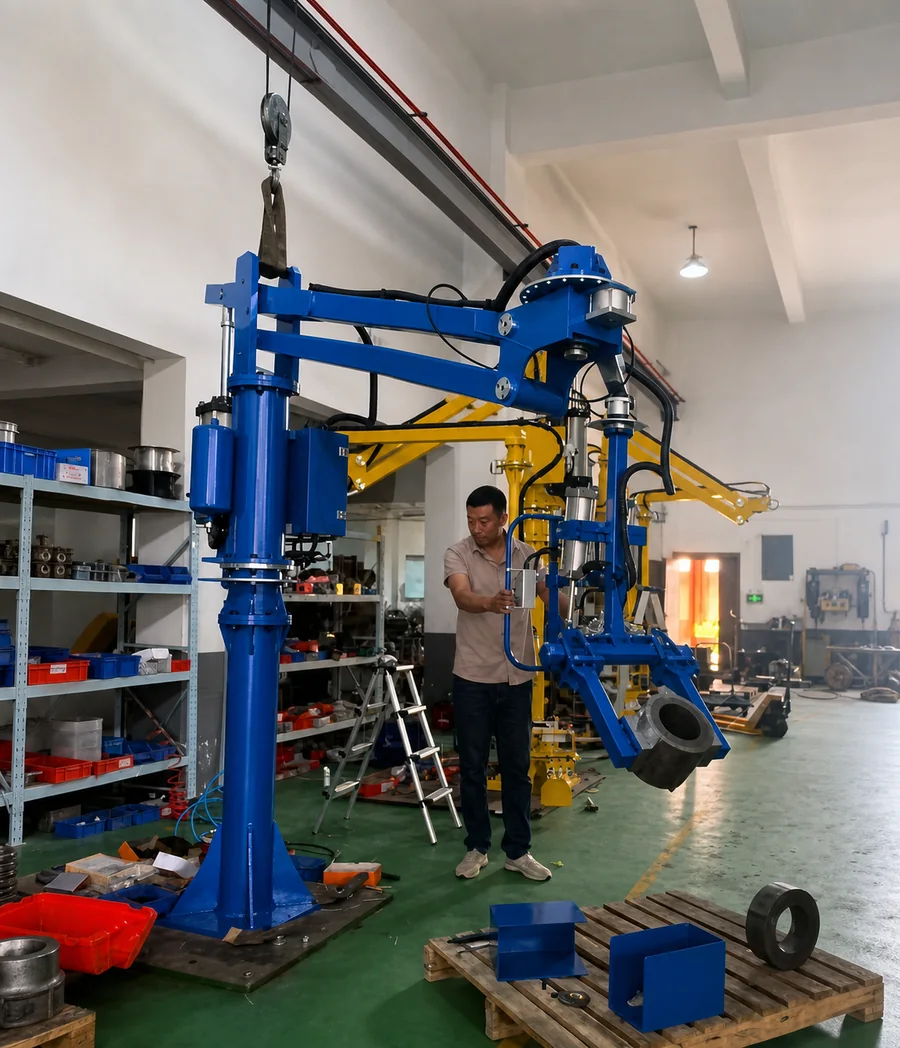
적용 효과링 부품의 공정 이송과 방향 조정을 연속으로 수행하여 사람이 받쳐 들거나 도중에 다시 잡는 동작을 줄입니다.

적용 효과연삭 설비의 롤 투입·배출을 상부에서 연결하여 바닥 점유를 줄이고 작업자가 치구 가까이에서 안착 위치를 조정하기 쉽게 합니다.
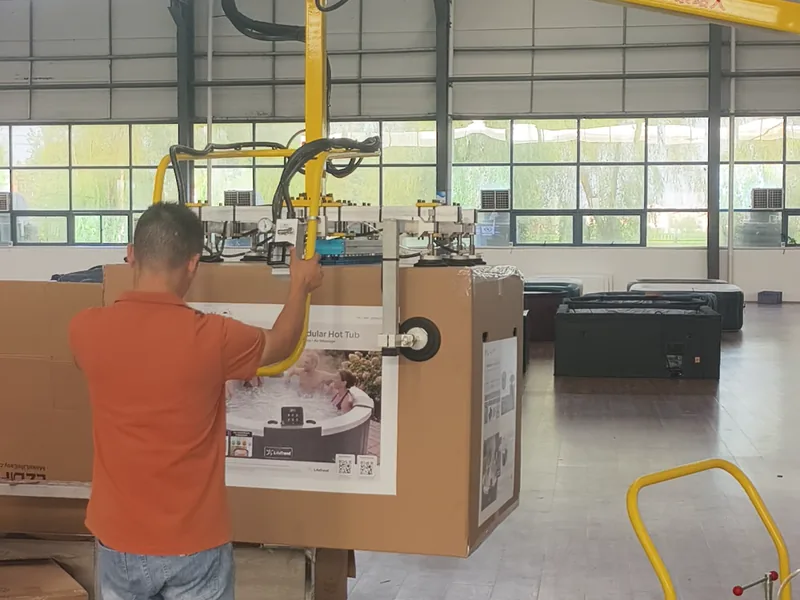
적용 효과대형 박스를 집고 놓을 때 반복해서 안아 들거나 손을 바꿔 잡는 동작을 줄이고 작업자가 방향 전환과 내려놓기 위치를 쉽게 유도하도록 합니다.
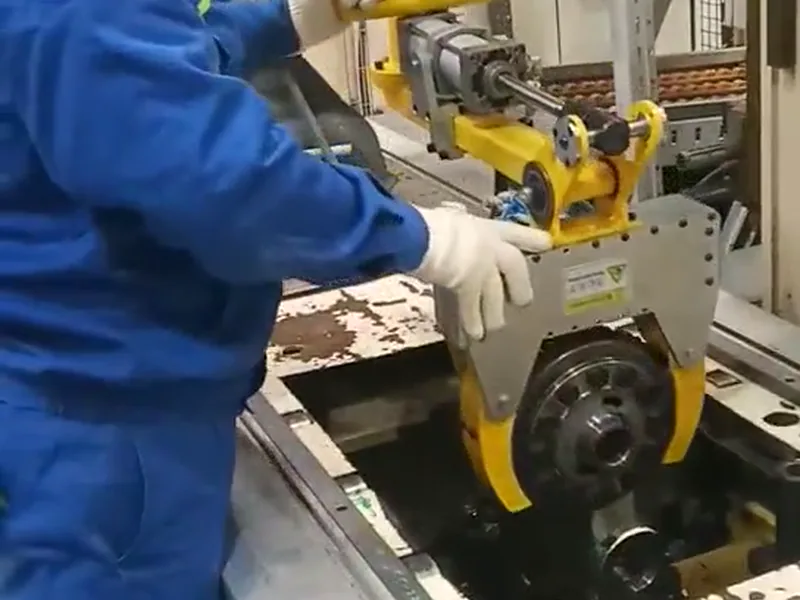
적용 효과설비 개구부에서 사람이 받치는 작업을 줄이고 디스크형 작업물의 인출, 자세 변경, 내려놓기를 연속으로 연결합니다.

적용 효과장비가 무부하 상태로 위치를 바꾸어 여러 스테이터 조립 공정에서 시간대별로 공유할 수 있어 분산 공정의 집기·놓기 요구에 대응합니다.

적용 효과포장 라인에서 반복되는 상자 집기·놓기를 연결하여 사람이 안아 옮기거나 끄는 동작을 줄이고 일상적인 이송 부담을 낮춥니다.

적용 효과전원 제품 포장 시 반복해서 안아 옮기는 부담을 줄입니다. 장비를 무부하로 다른 영역에 이동하여 분산 포장 공정에서 공유할 수 있습니다.
모델을 회전하고 부품에 마우스를 올리거나 선택하여 구조와 구성 옵션을 확인하세요.

고정 공정 안의 인양 이송과 투입·배출을 포함하며 기둥형, 벽부형, 관절형 구조를 선택할 수 있습니다.
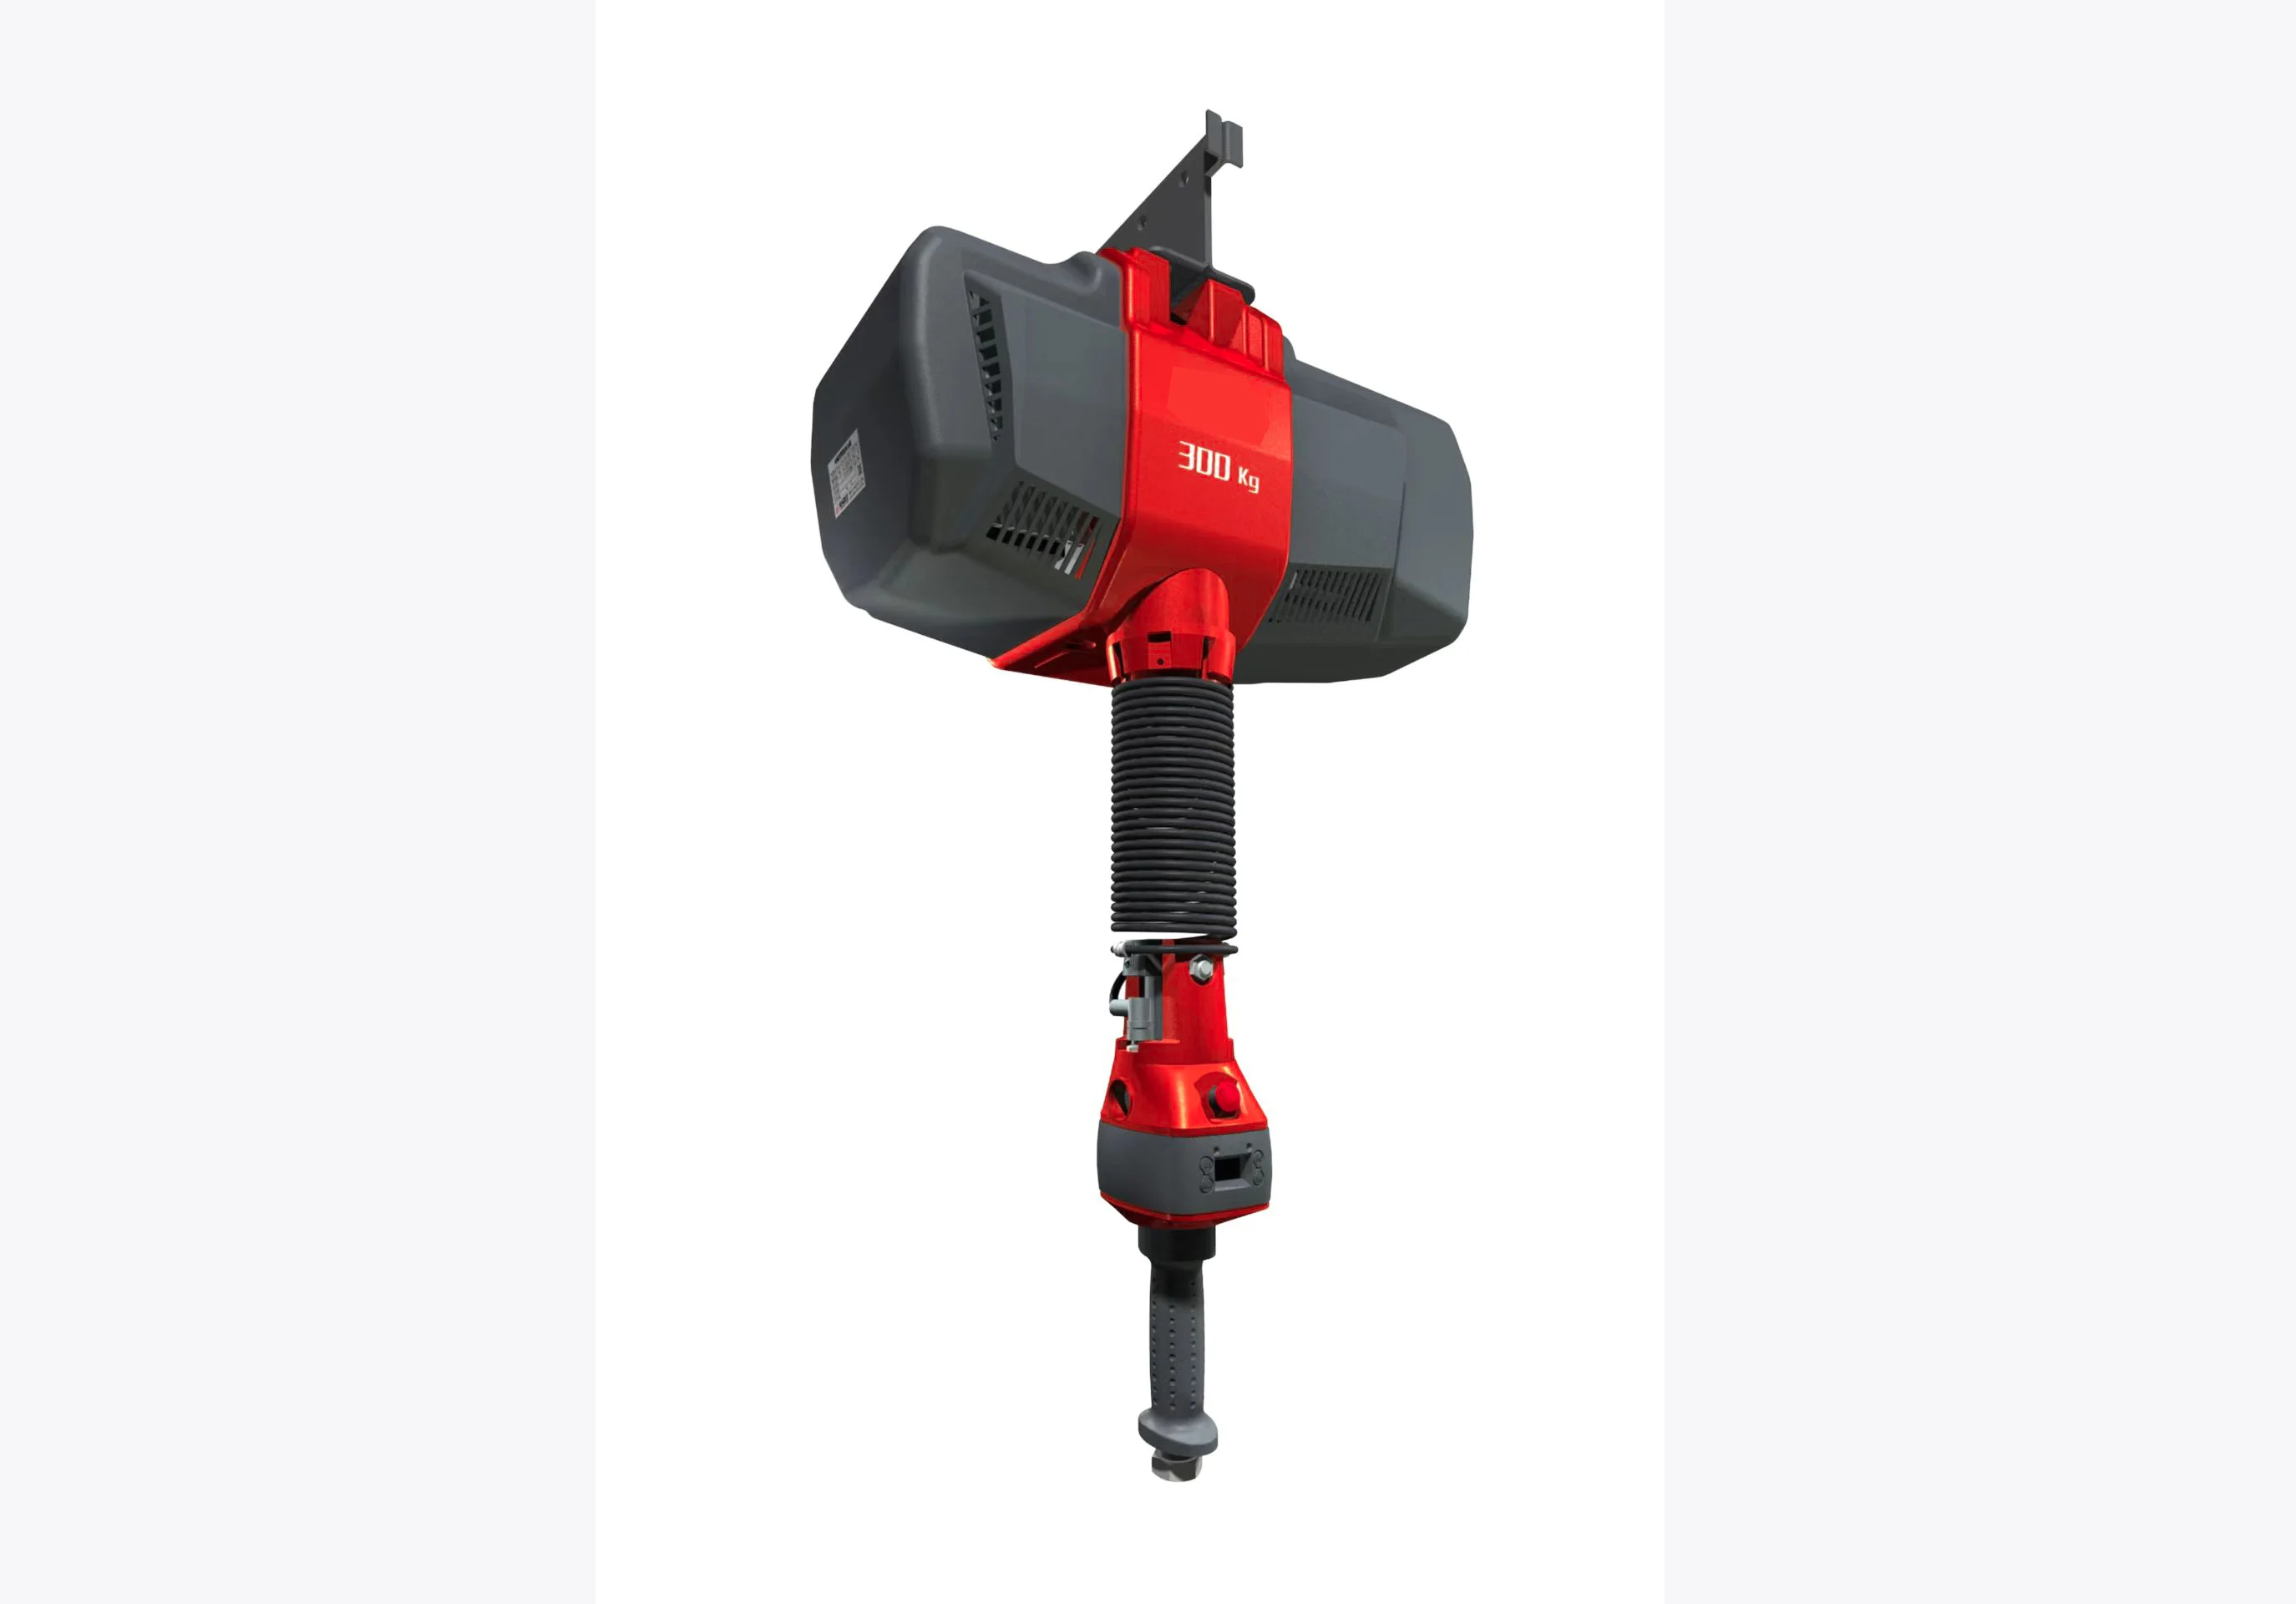
하중 밸런스와 승강 제어로 작업물 인양을 보조하고 전용 그리퍼와 함께 조립 집기·놓기를 수행합니다.
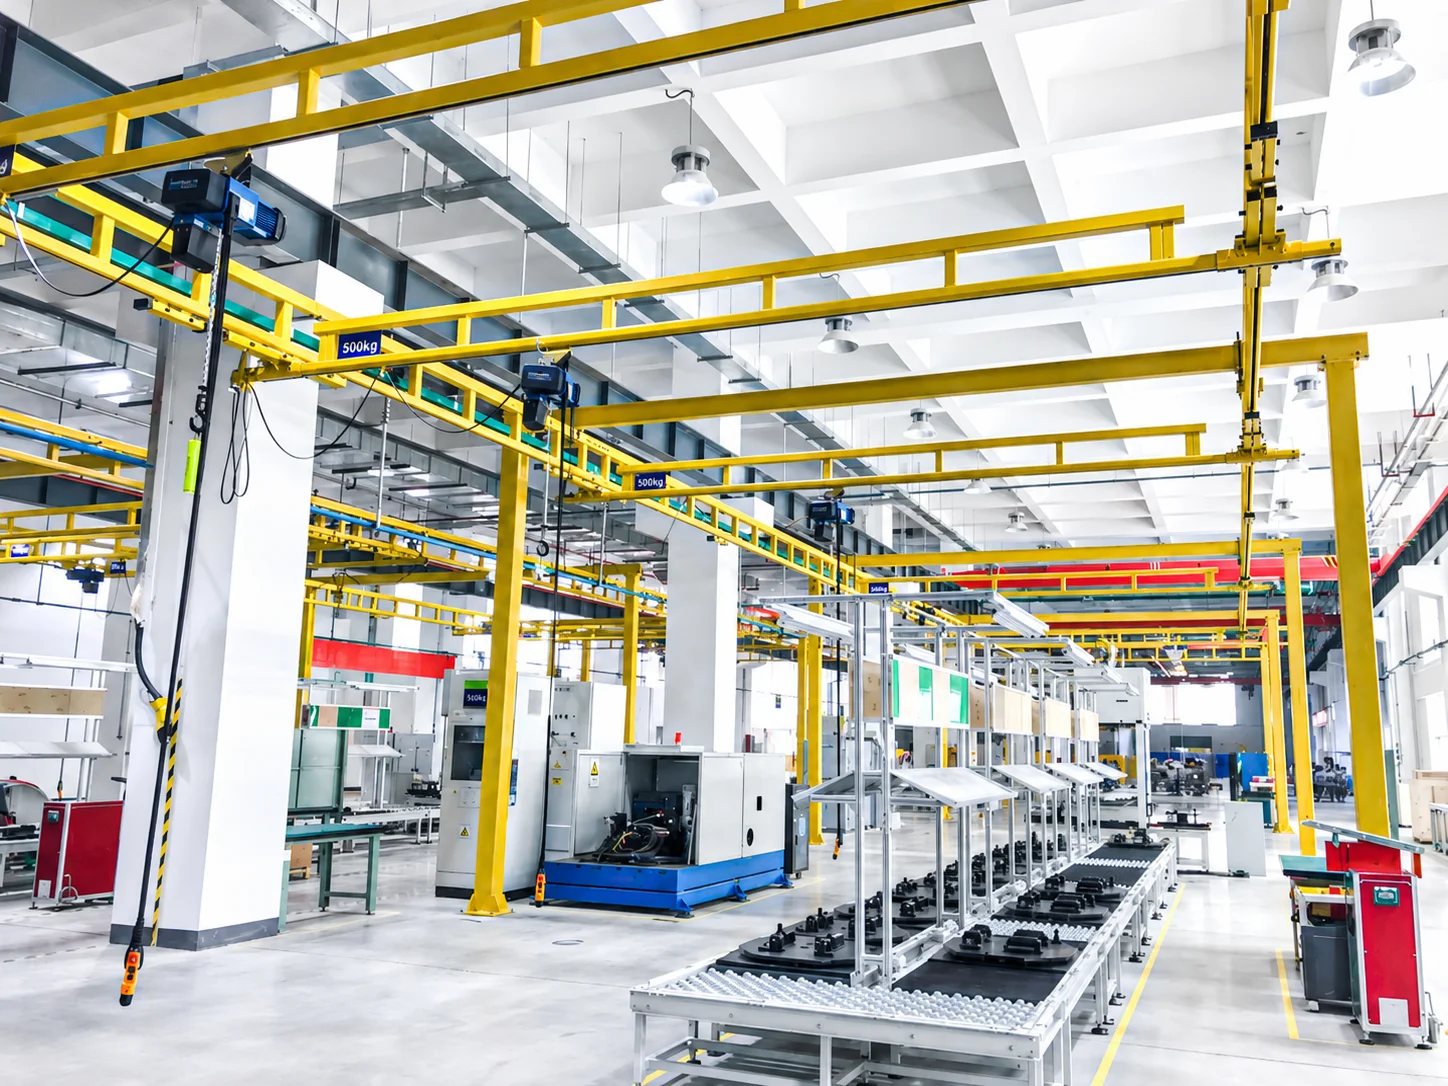
천장형 매니퓰레이터나 인양 장비를 상부에서 지지하며 프레임과 레일은 공정 배치에 따라 선택합니다.
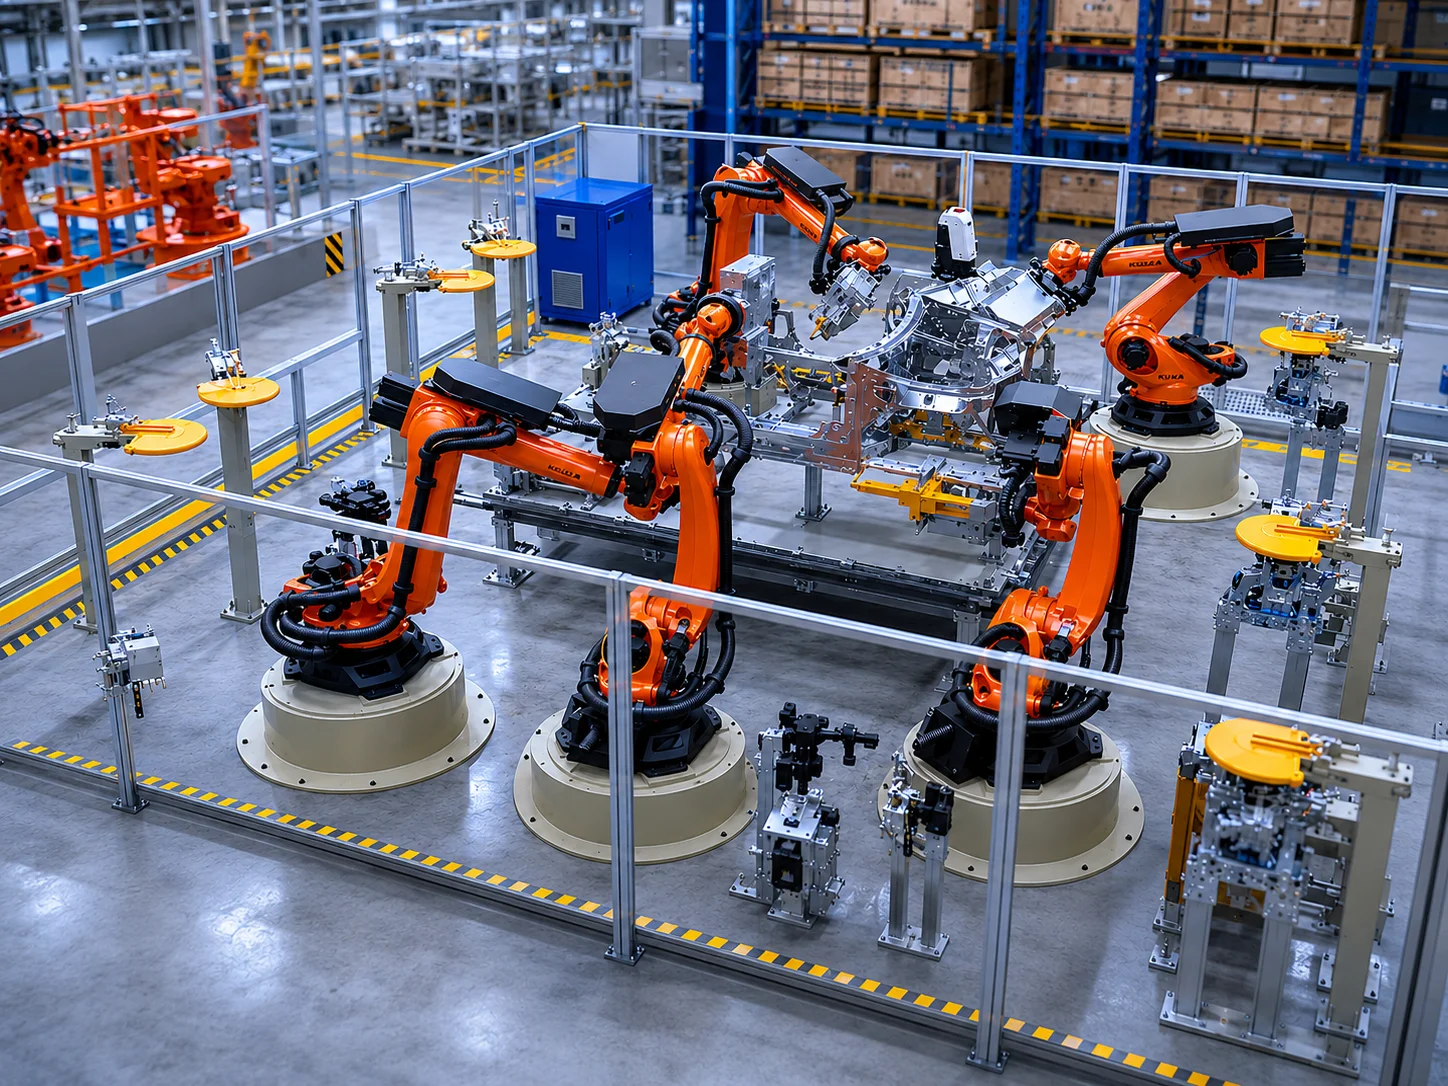
다축 로봇과 전용 그리퍼를 선택하여 반복 집기·놓기, 공정 이송, 자동화 이송을 수행할 수 있습니다.

장쑤 AUREK 지능형 기술 유한회사는 장쑤성 롄윈강에 위치하며 이송 보조 장비의 설계, 제조, 판매를 수행합니다. 산업용 매니퓰레이터, 지브 크레인, 지능형 리프터 및 관련 그리퍼로 산업 생산의 집기·놓기, 투입·배출, 조립 이송에 대응합니다.
자동차, 신에너지, 물류, 일반 제조업 등의 이송 조건에 대해 작업물 무게, 형상, 접촉 허용 부위부터 검토하여 적합한 매니퓰레이터 형식과 그리퍼 구조를 선택하고 인양, 수평 이동, 반전, 위치 결정 등의 동작을 연결합니다.
반복해서 안아 옮기는 작업, 잡기 어려운 작업물, 반전·위치 맞춤의 부담에 대해 보조 장비와 맞춤형 그리퍼를 함께 사용합니다. 장비가 이송 하중을 지지하고 작업자는 유도와 위치 결정에 집중하며 공정 연결에 필요한 인터페이스도 확보합니다.
공정 동작과 집기·놓기 위치에 맞춰 설계하여 이송 장비가 일상 생산에 통합되도록 합니다.
이송 부담, 조작 빈도, 공정 배치를 함께 고려하여 적합한 장비 구성을 선택합니다.
장비 구성, 작업 방식, 납품 내용을 명확히 설명하여 선정 협의의 근거를 확인할 수 있도록 합니다.
공압 회로, 하중 지지 구조, 그리퍼를 연계하여 설계하고 동작 연결과 정비 편의성을 중시합니다.
온도, 분진, 작업물 표면, 하중 특성에 따라 접촉 재료와 보호 구조를 선택합니다.
기둥형, 이동형, 천장형, 레일 배치를 선택하여 고정 공정과 시간대별 위치 변경 작업에 맞춥니다.
공압 회로, 암 본체, 그리퍼의 연결 인터페이스를 구성하여 점검·정비와 선택 그리퍼 확장을 위한 공간을 확보합니다.
전용 그리퍼와 이송 공정의 맞춤 설계를 지원하며 작업물 하중 위치와 동작 요구에 따라 구성합니다.
작업물 무게, 치수, 잡기 허용 위치를 정리하고 집기·놓기 경로, 작업 빈도, 주변 공간에 따라 이송 방식을 선택합니다.
기능 분석과 3D CAD 설계를 수행하고 매니퓰레이터, 그리퍼, 제어 방식을 맞춰 동작 범위와 설비 간섭을 평가합니다.
클램핑 위치, 동작 순서, 설치 인터페이스, 조작 공간을 확인하고 공정 요구에 따라 도면과 장비 구성을 검토합니다.
설계에 따라 제조·조립하고 전체 장비 동작 시험을 완료한 후 납품, 조작 안내, 시운전 일정을 연결합니다.
산업용 매니퓰레이터, 지능형 리프터, 지브 크레인, 그리퍼를 설계할 때 하중 특성, 집기·놓기 빈도, 조작 자세를 함께 고려합니다. 장비가 이송 무게를 지지하고 작업자가 유도하여 작업물 이동과 위치 결정을 수행합니다.
작업물 형상, 하중을 가하는 위치, 공정 동작에 따라 전용 그리퍼를 설계하고 3D CAD로 구조와 공간 적합성을 확인합니다. 여러 모델 생산에는 조절형 또는 퀵 체인지 그리퍼를 선택하여 해당 사양의 클램핑 요구에 맞출 수 있습니다.
집기·놓기 높이, 이송 경로, 설비 개구부, 주변 공간을 선정에 반영하고 현장 공기원과 환경 특성도 고려합니다. 고정 공정과 시간대별 공유 공정에 각각 적합한 설치 방식, 도달 범위, 조작 방식을 선택합니다.
그리퍼 자중, 작업물 하중, 공압 제어, 매니퓰레이터 구조를 함께 설계하여 집기, 승강, 자세 조정을 연결합니다. 연결 인터페이스는 일상 점검·정비와 선택 그리퍼 교체를 함께 고려하여 이후 정비와 공정 조정을 쉽게 합니다.
PROJECT BRIEF · 작업 조건 평가
작업물 치수, 무게, 집기·놓기 위치, 동작 요구를 알려주시면 엔지니어링 팀이 매니퓰레이터 형식, 작업 범위, 말단 그리퍼 구성을 제안합니다.
PROJECT INPUT · 프로젝트 정보
요약 생성 · 이메일 발송