AUREK · Maßgeschneiderte industrielle Handhabungsgeräte

Industriemanipulatoren
Für leichtere Werkstückhandhabung

Unterstützung beim Aufnehmen, Absetzen, Transportieren und Ändern der Werkstücklage.
Manipulator und Endgreifer werden gemeinsam für Beschickungs- und Montagestationen ausgelegt.

Teilen Sie Werkstück- und Stationsdaten mit, um eine Ausstattungsempfehlung zu erhalten.

Tragfähigkeit · LOADAuswahl nach Gesamtlast aus Werkstück und Greifer
Arbeitsbereich · REACHAuslegung nach Aufnahme- und Ablagepositionen sowie erforderlichen Freiräumen
Hubweg · LIFTAuslegung nach Aufnahme- und Ablagehöhen sowie Werkstücklage
Projektumsetzung · DELIVERYKonstruktion · Fertigung · Unterstützung bei der Inbetriebnahme
SECTION/ 01 — ARK PRODUCT MATRIX
ARK SERIES · Produktserie

Passend für Ihren Arbeitsplatz: Montageart

Säulenausführungen eignen sich für feste Stationen, mobile Geräte für räumlich verteilte Arbeitsplätze und Überkopfausführungen für die obere Montage. Grundgerät und Greifer werden gemeinsam nach Last, Aufnahme- und Ablagepositionen sowie Bewegungen ausgewählt.
ARK — M
MOBILE · Mobilbasis
Mobiler Industriemanipulator ARK-M
FIG · ARK-M

Mobiler Industriemanipulator

Eine Mobilbasis ermöglicht den Einsatzortwechsel und die zeitversetzte gemeinsame Nutzung an mehreren Stationen. Das Gerät wird ohne Last versetzt. Nach Positionieren sowie Bremsen oder Abstützen der Basis übernimmt der Manipulator die Handhabung innerhalb der Station.

Basisausführung
Mobilbasis / Gegengewichtsbasis wählbar
Standortwechsel ohne Last
Manuelles Schieben / elektrische Fahrunterstützung wählbar
Geeignete Einsatzbereiche
Mehrere Arbeitsstationen / flexible Fertigung / temporäre Arbeitsplätze
ARK — O
OVERHEAD · Überkopfmontage
Überkopfmontierter Industriemanipulator ARK-O
FIG · ARK-O

Überkopfmontierter Industriemanipulator

Der Manipulator nutzt eine obere Tragstruktur, reduziert den Bodenflächenbedarf und unterstützt Aufnahme, Ablage und Transport an dicht belegten Maschinenstationen. Feste Deckenbefestigung, Tragwerk oder Schienen sind je nach Stationslayout wählbar.

Montageart
Feste Deckenbefestigung / Tragwerk / Schienen wählbar
Raumvorteile
Spart Bodenfläche und reduziert räumliche Überschneidungen mit Geräten
Geeignete Einsatzbereiche
Dicht belegte Stationen / Stationswechsel / Maschinenbeschickung
SECTION/ 02 — CASES
CASES · Realisierte Anwendungen

Ausgewählte realisierte Anwendungen

Werkstücke, Gerätekonfigurationen und Bedienbewegungen zeigen den Einsatz von Industriemanipulatoren an Fertigungs-, Montage- und Verpackungsstationen.

15 AnwendungsfälleSeitlich wechseln und eine Karte für Details auswählen

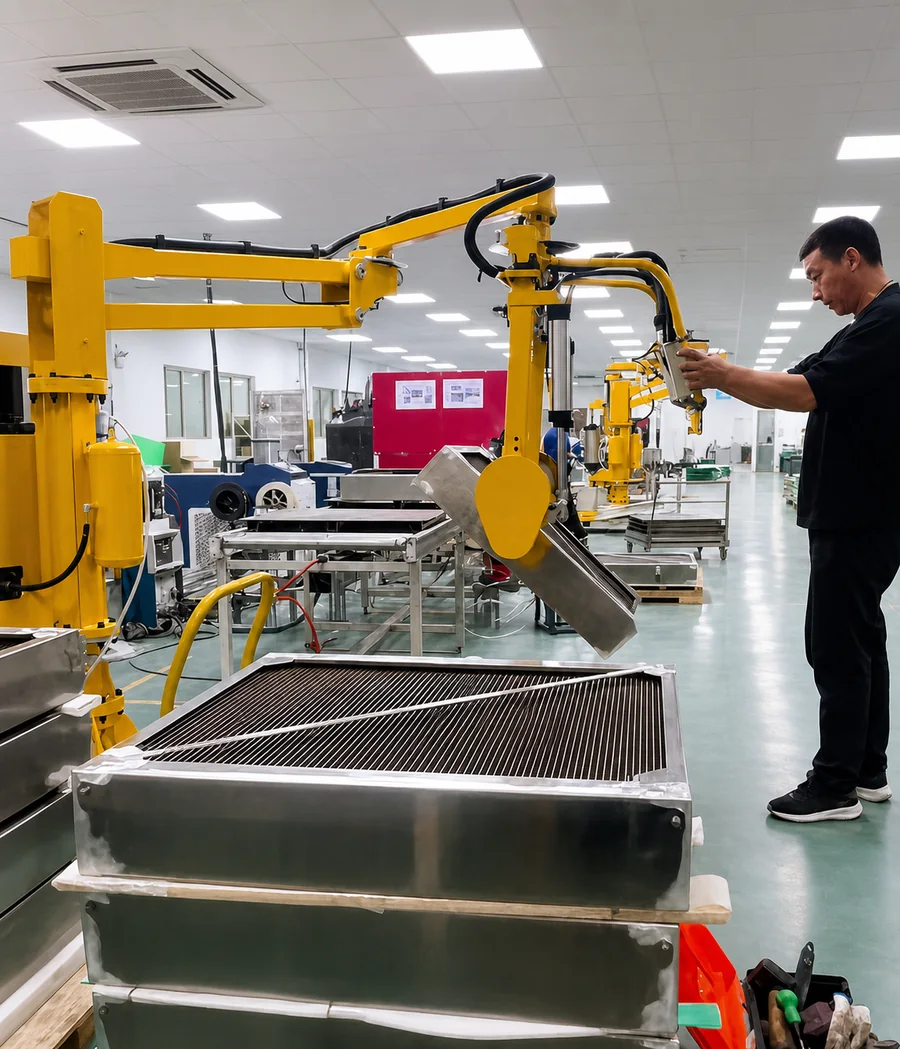
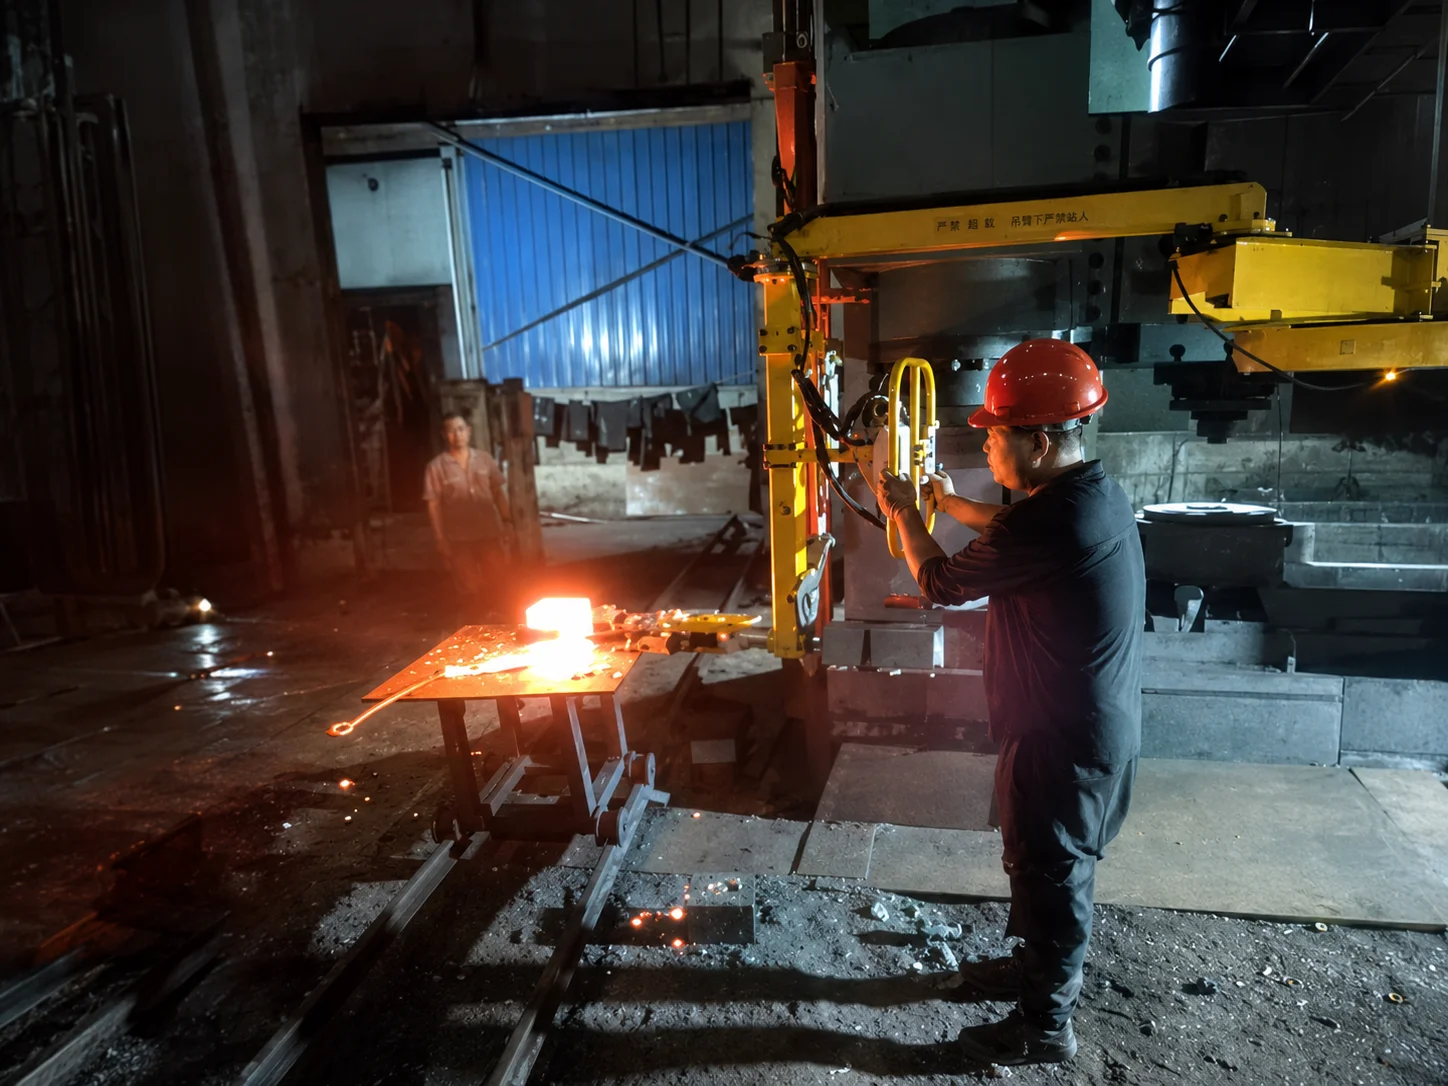
Praxiseinsatz bei der Handhabung und beim Wenden großer Metallwerkstücke
MetallbearbeitungVideo vom Einsatzort001

Handhabung und Wenden großer Metallwerkstücke

Konfiguration
Industriemanipulator + maßgeschneiderter Klemm- und Wendegreifer
Bewegung
Klemmen, Heben, Wenden, Positionieren und Absetzen

Nutzen der AnwendungPasst die Aufnahme- und Ablagelage bei durchgehender Klemmung an und reduziert Umgreifen sowie erneutes Anheben beim Wenden großer Metallteile.

Vollständiges Anwendungsbeispiel ansehen
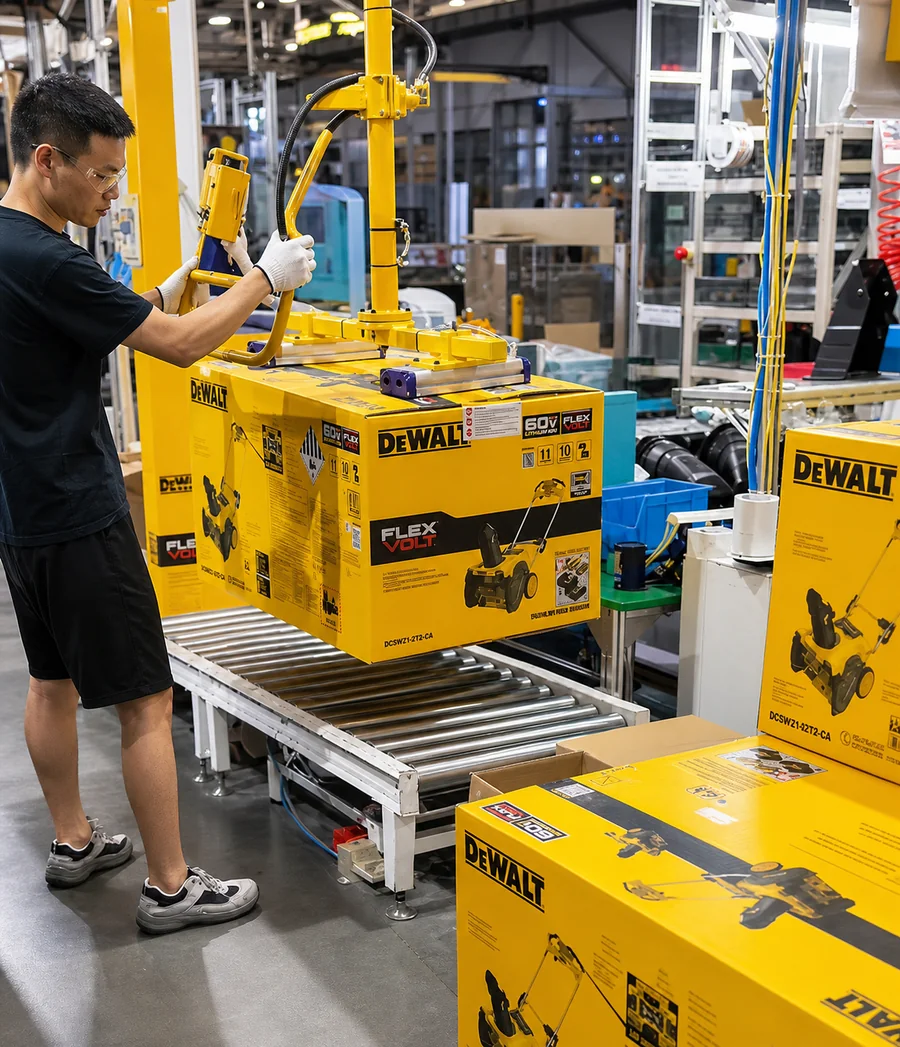
Praxiseinsatz bei der Vakuumhandhabung und beim Stapeln von Kartons
Verpacken und StapelnVideo vom Einsatzort002

Vakuumhandhabung und Stapeln von Kartons

Konfiguration
Industriemanipulator + Vakuumgreifer
Bewegung
Ansaugen, Heben, Transportieren, Stapeln und Lösen

Nutzen der AnwendungErsetzt wiederholtes manuelles Umfassen durch geführtes Aufnehmen und Absetzen am Bedienbügel und entlastet den Kartontransport zwischen Verpackungslinie und Stapelplatz.

Vollständiges Anwendungsbeispiel ansehen
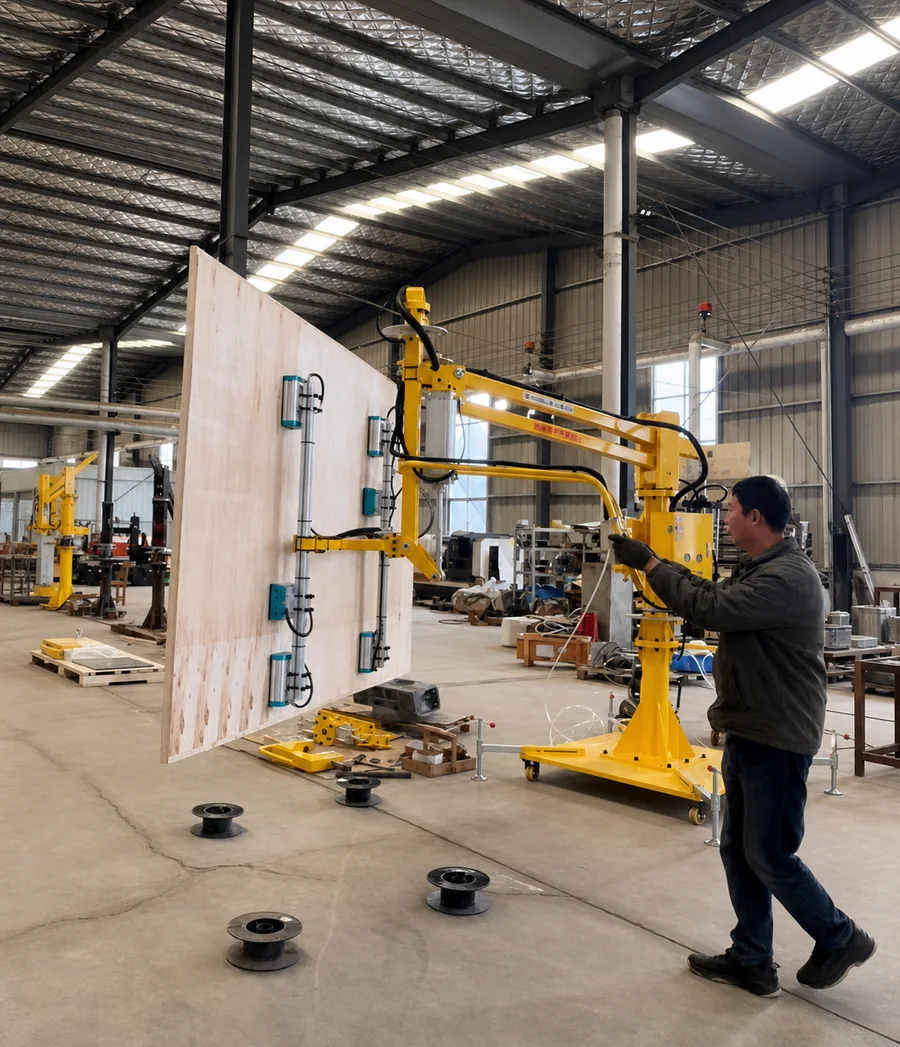
Praxiseinsatz bei Vakuumaufnahme und Wenden großer Platten
PlattenbearbeitungVideo vom Einsatzort003

Vakuumaufnahme und Wenden großer Platten

Konfiguration
Industriemanipulator + Vakuumwendegreifer für Platten
Bewegung
Ansaugen, Heben, Wenden um 90°, Versetzen und Absetzen

Nutzen der AnwendungVerbindet Aufnahme und Ablage in horizontaler und vertikaler Lage und reduziert manuelles Anheben an den Kanten beim Wenden großflächiger Platten.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz bei Montage und Transport von Fahrzeugsitzbaugruppen
Fahrzeugmontage004

Fahrzeugsitzbaugruppen · Montage- und Transportstation

Konfiguration
Mobiler Industriemanipulator + sitzspezifischer Greifer
Bewegung
Greifen, Heben und Senken, horizontales Versetzen, Ausrichten zur Montage und Absetzen

Nutzen der AnwendungUnterstützt Aufnahme, Ablage und Ausrichtung an der Sitzmontagestation und reduziert direktes Umfassen von Sichtteilen sowie dauerhaftes Halten der Baugruppe.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz bei der Handhabung von Motorstatoren und beim Transport zwischen Arbeitsstationen
Motorenmontage005

Motorstatoren · Handhabungsstation mit Überkopfmontage

Konfiguration
Überkopfmontierter Industriemanipulator + Innenspanngreifer
Bewegung
Innenspannen, Heben, horizontales Versetzen, Positionieren sowie Be- und Entladen bei der Montage

Nutzen der AnwendungDeckt feste Montagestationen von oben ab, reduziert den Bodenflächenbedarf und schafft Raum für Statorhandhabung und Ausrichtung an Vorrichtungen.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz beim wärmeisolierten Transport heißer Eisengussteile
Gussteiltransport006

Heiße Eisengussteile · Wärmeisolierter Transport zur Prüfstation

Konfiguration
Überkopfmontierter Industriemanipulator + wärmeisolierter Sondergreifer
Bewegung
Greifen, Heben, horizontales Versetzen zwischen Stationen und Transport vor der Prüfung

Nutzen der AnwendungVerbindet Gussteilaufnahme und Prüfstation über den oberen Raum und reduziert mit einem wärmeisolierten Greifer das direkte manuelle Halten heißer Werkstücke.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz beim Wenden und Montieren von Fahrzeugdachhimmeln
Fahrzeugmontage007

Fahrzeugdachhimmel · Wende- und Montagestation

Konfiguration
Säulenmontierter Industriemanipulator + großflächiger Vakuumwendegreifer
Bewegung
Ansaugen, Heben und Senken, horizontales Versetzen, Wenden und Ausrichten zur Montage

Nutzen der AnwendungUnterstützt das Halten großflächiger Dachhimmel und reduziert wiederholtes Anheben sowie längeres Halten beim Wenden und Ausrichten.

Vollständiges Anwendungsbeispiel ansehen
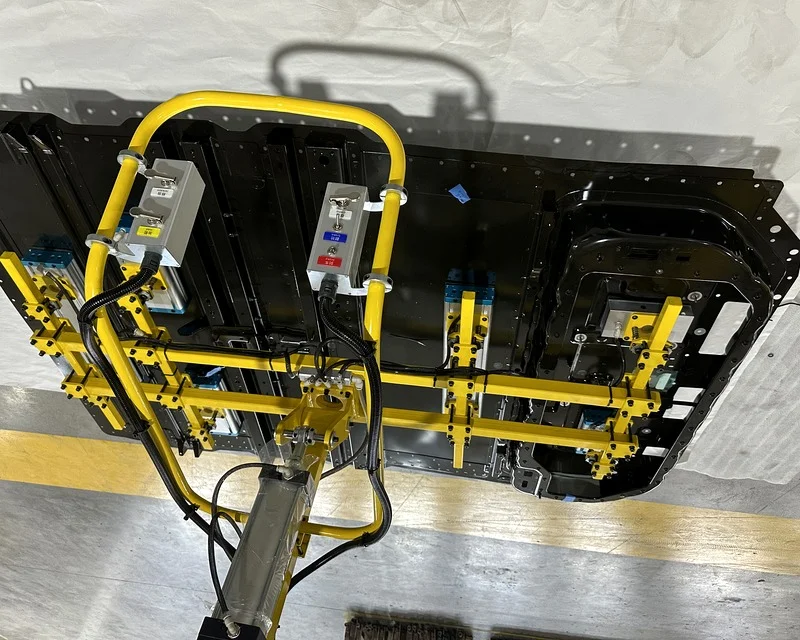
Praxiseinsatz bei der Handhabung von Fahrzeugabdeckungen und Batteriegehäusen beim Schweißen
Beschickung von Schweißstationen008

Fahrzeugabdeckungen und Batteriegehäuse · Handhabungsstation beim Schweißen

Konfiguration
Säulenmontierter Industriemanipulator + maßgeschneiderter Handhabungsgreifer für Schweißarbeitsplätze
Bewegung
Greifen, Heben und Senken, Versetzen, Ausrichten an Vorrichtungen und Absetzen

Nutzen der AnwendungVerbindet die Aufnahme und Ablage zwischen Teilegestell und Schweißvorrichtung und reduziert das manuelle Halten großflächiger Blechteile beim Transport und Einlegen.

Vollständiges Anwendungsbeispiel ansehen
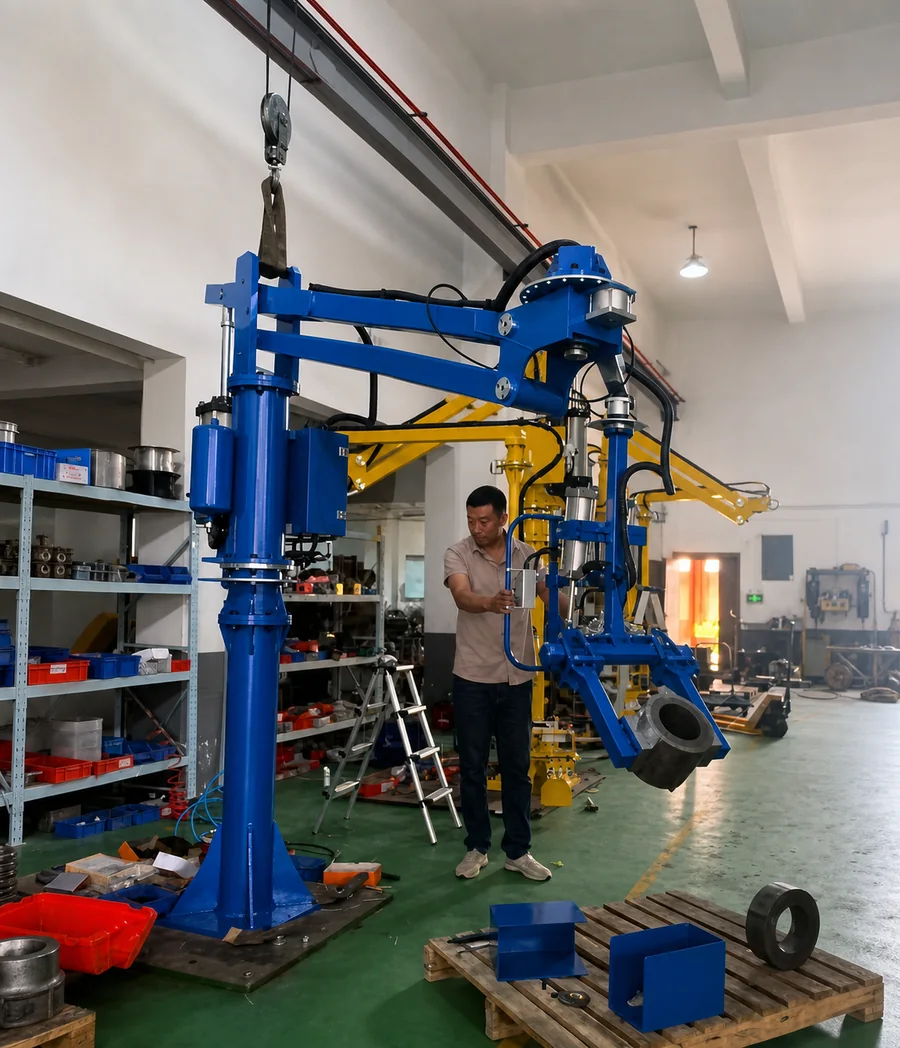
Praxiseinsatz bei der Handhabung und beim Wenden von Ringwerkstücken
MetallbearbeitungVideo vom Einsatzort009

Handhabung und Wenden von Ringwerkstücken

Konfiguration
Industriemanipulator + ringspezifischer Greifer
Bewegung
Greifen, Heben, Transportieren, Wenden, Positionieren und Absetzen

Nutzen der AnwendungVerbindet Stationswechsel und Ausrichtungsänderung von Ringwerkstücken und reduziert manuelles Anheben sowie erneutes Greifen während des Transports.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz bei der Handhabung von Arbeitswalzen zum Be- und Entladen einer Schleifmaschine
Schleifmaschinenbeschickung010

Arbeitswalzen · Be- und Entladestation einer Schleifmaschine

Konfiguration
Überkopfmontierter Industriemanipulator + verstellbarer Greifer
Bewegung
Greifen, Heben, Versetzen, Ausrichten, Beladen und Entladen

Nutzen der AnwendungVerbindet die Walzenbeschickung der Schleifmaschine von oben, reduziert den Bodenflächenbedarf und erleichtert dem Bediener den Zugang zur Vorrichtung für die Ablageausrichtung.

Vollständiges Anwendungsbeispiel ansehen
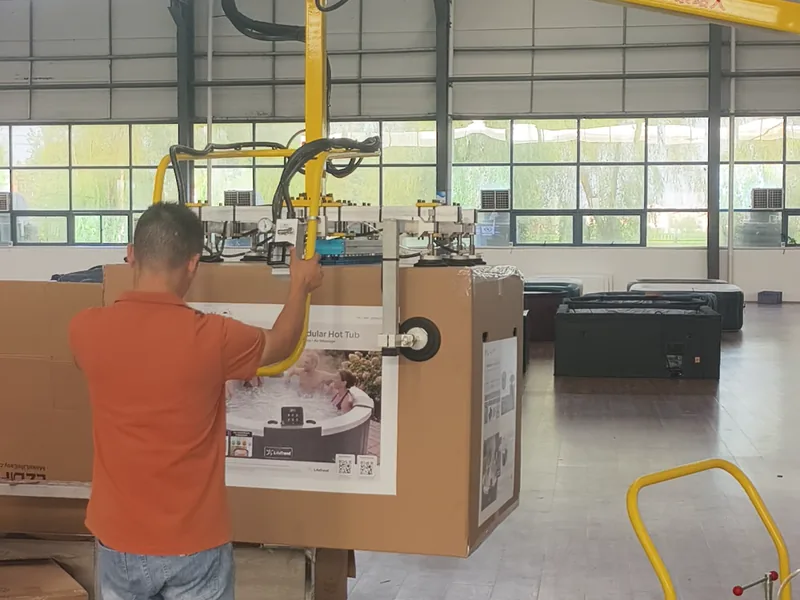
Praxiseinsatz bei der mobilen Vakuumhandhabung großer Verpackungskisten
Verpackungshandhabung011

Große Verpackungskisten · Mobile Vakuumhandhabung

Konfiguration
Mobiler Industriemanipulator + maßgeschneiderter Vakuumgreifer mit seitlichen und oberen Saugnäpfen
Bewegung
Ausrichten, Ansaugen, Heben, Drehen, horizontales Versetzen, Absetzen und Lösen

Nutzen der AnwendungReduziert wiederholtes manuelles Anheben und Umgreifen großer Kästen und erleichtert dem Bediener das Führen von Drehbewegung und Ablageposition.

Vollständiges Anwendungsbeispiel ansehen
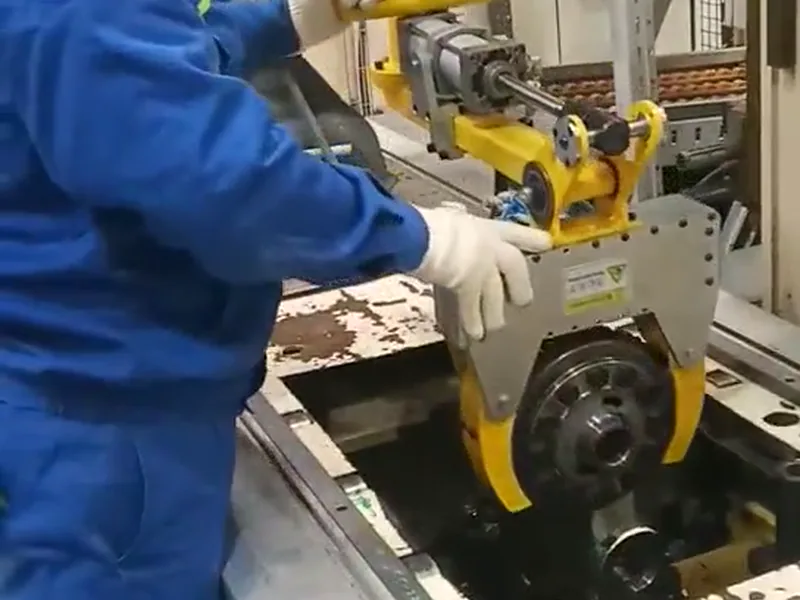
Praxiseinsatz beim Wenden und Be- und Entladen scheiben- und flanschförmiger Werkstücke
Maschinenbeschickung012

Scheibenförmige Werkstücke · Wenden und Maschinenbeschickung

Konfiguration
Industriemanipulator + maßgeschneiderter Klemm- und Wendegreifer
Bewegung
Ausrichten, Klemmen, Heben, Herausführen, Wenden und Absetzen

Nutzen der AnwendungReduziert manuelles Halten an der Maschinenöffnung und verbindet Herausnehmen, Lageänderung und Absetzen scheibenförmiger Werkstücke zu einem durchgängigen Ablauf.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz bei der mobilen Handhabung von Motorstatoren an mehreren Stationen
Motorenmontage013

Motorstatoren · Mobile Handhabung an mehreren Stationen

Konfiguration
Mobiler Industriemanipulator + maßgeschneiderter Innenspanngreifer
Bewegung
Innenspannen, Heben, Transport innerhalb der Station, Positionieren und Absetzen

Nutzen der AnwendungWechselt den Einsatzort ohne Last und ermöglicht mehreren Statormontagestationen die zeitversetzte gemeinsame Nutzung für räumlich verteilte Handhabungsaufgaben.

Vollständiges Anwendungsbeispiel ansehen
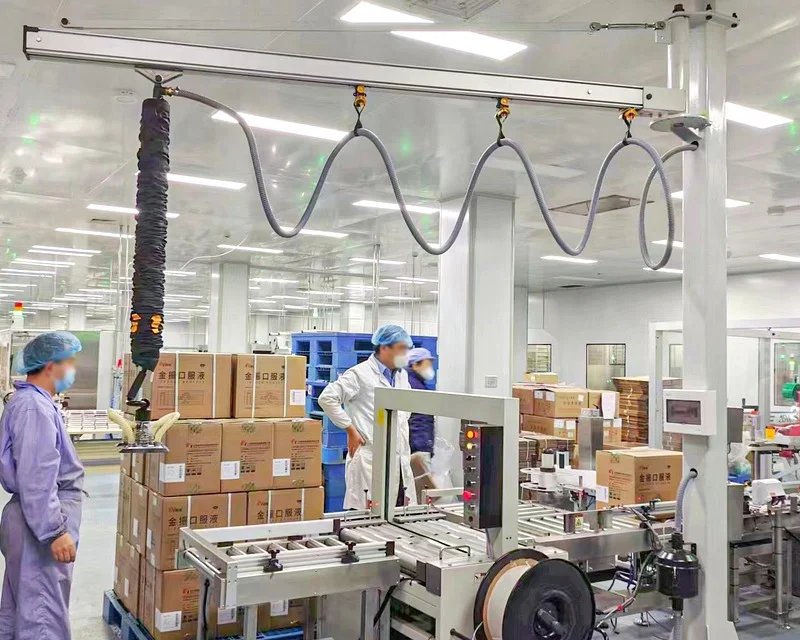
Praxiseinsatz bei der Vakuumhandhabung von Kartonprodukten
Verpackungshandhabung014

Kartonprodukte · Vakuumhandhabung

Konfiguration
Mobiler Industriemanipulator + Vakuumgreifer
Bewegung
Ansaugen, Heben und Senken, Versetzen, Absetzen und Lösen

Nutzen der AnwendungVerbindet wiederholtes Aufnehmen und Absetzen an der Verpackungslinie, reduziert manuelles Tragen und Ziehen und entlastet den täglichen Transport.

Vollständiges Anwendungsbeispiel ansehen
Praxiseinsatz bei Verpackung und Handhabung von Netzteilen
Verpackungshandhabung015

Netzteile · Verpackungs- und Handhabungsstation

Konfiguration
Mobiler Industriemanipulator + maßgeschneiderter Greifer
Bewegung
Greifen, Heben, Transport innerhalb der Station, Positionieren und Verpackungsunterstützung

Nutzen der AnwendungReduziert wiederholtes manuelles Tragen von Netzteilen beim Verpacken. Das Gerät kann ohne Last zwischen Bereichen wechseln und von räumlich getrennten Verpackungsstationen gemeinsam genutzt werden.

Vollständiges Anwendungsbeispiel ansehen
  • Anwendungsfall: Handhabung und Wenden großer Metallwerkstücke: Ein Industriemanipulator mit maßgeschneidertem Klemm- und Wendegreifer trägt die Hublast großer Metallwerkstücke und wendet sowie positioniert sie bei aufrechterhaltener Klemmung. Ein Bediener führt Aufnahme, Ablage und Lageänderung.
  • Anwendungsfall: Vakuumhandhabung und Stapeln von Kartons: Ein Industriemanipulator mit Vakuumgreifer saugt verpackte Kartons an, hebt, transportiert und stapelt sie. Ein Bediener führt die Kartonposition über den Bedienbügel und reduziert wiederholtes manuelles Umfassen und Anheben.
  • Anwendungsfall: Vakuumaufnahme und Wenden großer Platten: Ein Industriemanipulator mit Vakuumwendegreifer für Platten hebt, wendet um 90° und versetzt großflächige Platten über mehrere Saugpunkte. Ein Bediener führt den Wechsel zwischen horizontaler und vertikaler Lage.
  • Anwendungsfall: Montage und Transport von Fahrzeugsitzbaugruppen: Ein mobiler Industriemanipulator mit sitzspezifischem Greifer unterstützt das Greifen, Heben, Senken, horizontale Versetzen und Ausrichten von Sitzbaugruppen zur Montage. Er reduziert manuelles Umfassen und Halten und eignet sich für die Sitzmontage und Transportstationen der Fahrzeugendmontage.
  • Anwendungsfall: Handhabung von Motorstatoren und Transport zwischen Arbeitsstationen: Ein überkopfmontierter Industriemanipulator mit Innenspanngreifer nimmt den Stator an seiner Bohrung auf und unterstützt Heben, horizontales Versetzen und Positionieren zur Montage. Wiederholtes manuelles Anheben wird reduziert; an der festen Station bleibt mehr Bedienfläche am Boden frei.
  • Anwendungsfall: Wärmeisolierter Transport heißer Eisengussteile: Für den Transport von Gussteilen mit etwa 65 kg und etwa 250℃ wird ein überkopfmontierter Industriemanipulator mit wärmeisoliertem Sondergreifer eingesetzt. Er unterstützt Greifen, Heben und den Transport zwischen Stationen und reduziert das direkte manuelle Halten heißer Werkstücke.
  • Anwendungsfall: Wenden und Montieren von Fahrzeugdachhimmeln: Ein säulenmontierter Industriemanipulator mit großflächigem Vakuumgreifer unterstützt Fahrzeugdachhimmel über mehrere Saugpunkte beim Heben, Senken, horizontalen Versetzen, Wenden und Ausrichten zur Montage. Dadurch wird das manuelle Halten großer Bauteile reduziert.
  • Anwendungsfall: Handhabung von Fahrzeugabdeckungen und Batteriegehäusen beim Schweißen: Ein säulenmontierter Industriemanipulator mit maßgeschneidertem Greifer für Schweißarbeitsplätze unterstützt das Greifen, Versetzen und Einlegen von Fahrzeugabdeckungen und Batteriegehäuseteilen und verbindet die Be- und Entladung vor und nach der Schweißvorrichtung.
  • Anwendungsfall: Handhabung und Wenden von Ringwerkstücken: Ein Industriemanipulator mit ringspezifischem Greifer hebt, transportiert und wendet Ringwerkstücke bei durchgehendem Greifen. Ein Bediener führt Ausrichtung und Position und reduziert direktes manuelles Anheben sowie Umgreifen während der Handhabung.
  • Anwendungsfall: Handhabung von Arbeitswalzen beim Be- und Entladen einer Schleifmaschine: Ein überkopfmontierter Industriemanipulator mit verstellbarem Greifer unterstützt das Greifen, Heben sowie Be- und Entladen von Arbeitswalzen an Schleifmaschinen und reduziert den Bodenflächenbedarf. Der Bediener führt die Walze an die Vorrichtung heran und passt die Ablageposition an.
  • Anwendungsfall: Mobile Vakuumhandhabung großer Verpackungskisten: Ein mobiler Industriemanipulator mit maßgeschneidertem Vakuumgreifer mit seitlichen und oberen Saugnäpfen unterstützt das Ansaugen, Heben, Drehen und Absetzen großer Verpackungskisten. Der Bediener führt den Transport und reduziert manuelles Umfassen und Anheben großer Kisten.
  • Anwendungsfall: Wenden und Maschinenbeschickung mit scheiben- und flanschförmigen Werkstücken: Ein Industriemanipulator mit maßgeschneidertem Klemm- und Wendegreifer nimmt scheiben- und flanschförmige Metallwerkstücke innerhalb der Maschine auf, führt sie heraus, wendet sie und setzt sie ab. Er verbindet die Maschinenbeschickung mit Lageänderungen zwischen Prozessschritten.
  • Anwendungsfall: Mobile Handhabung von Motorstatoren an mehreren Stationen: Ein mobiler Industriemanipulator mit maßgeschneidertem Innenspanngreifer unterstützt Greifen, Heben, Senken und gezieltes Absetzen von Statoren. Das Gerät wechselt den Einsatzort ohne Last und ermöglicht die zeitversetzte Nutzung an mehreren Montagestationen.
  • Anwendungsfall: Vakuumhandhabung von Kartonprodukten: Ein mobiler Industriemanipulator mit Vakuumgreifer übernimmt das Ansaugen, Heben, Senken, Versetzen und Absetzen von Kartons. Er reduziert wiederholtes manuelles Tragen an Verpackungslinien und Kartontransportstationen und lässt sich nach dem jeweiligen Einsatzort aufstellen.
  • Anwendungsfall: Verpackung und Handhabung von Netzteilen: Ein mobiler Industriemanipulator mit maßgeschneidertem Greifer und speziellem Transportwagen unterstützt das Greifen, Heben und Versetzen von Netzteilen zur Verpackung. Er reduziert wiederholtes manuelles Tragen und ermöglicht die zeitversetzte Nutzung in verschiedenen Verpackungsbereichen.
SECTION/ 03 — APPLICATIONS
INDUSTRIES · Branchen

Für typische industrielle Handhabungsaufgaben

Greifen, Vakuumaufnahme, Wenden und Heben werden für die Handhabung von Automobilteilen, Metallwerkstücken, Verpackungskisten und Platten kombiniert und verbinden Fertigungs-, Montage- und Verpackungsschritte.
SECTION / 04 — STRUCTURE AUREK · Pneumatischer Handhabungsmanipulator

Maschinenaufbau & individuelle Schnittstellen

Drehen Sie das Modell. Zeigen Sie auf ein Bauteil oder wählen Sie es aus, um Aufbau und Optionen zu erkunden.

SECTION/ 05 — OTHER SOLUTIONS
OTHER · Weitere Handhabungssysteme

Zugehörige Geräte und Handhabungssysteme

Neben Industriemanipulatoren sind Auslegerkrane, intelligente Hubgeräte, Portalsysteme und Roboter wählbar. Mit passenden Greifern übernehmen sie Lastentransport, Hubbewegungen und wiederholtes Aufnehmen und Absetzen an Arbeitsstationen.
AUREK Auslegerkran für Hebeaufgaben an dicht belegten Arbeitsstationen
PROD · 07

Auslegerkran · Jib Crane

Für Heben und Maschinenbeschickung innerhalb fester Stationen; Säulen-, Wand- und Knickarmausführungen sind wählbar.

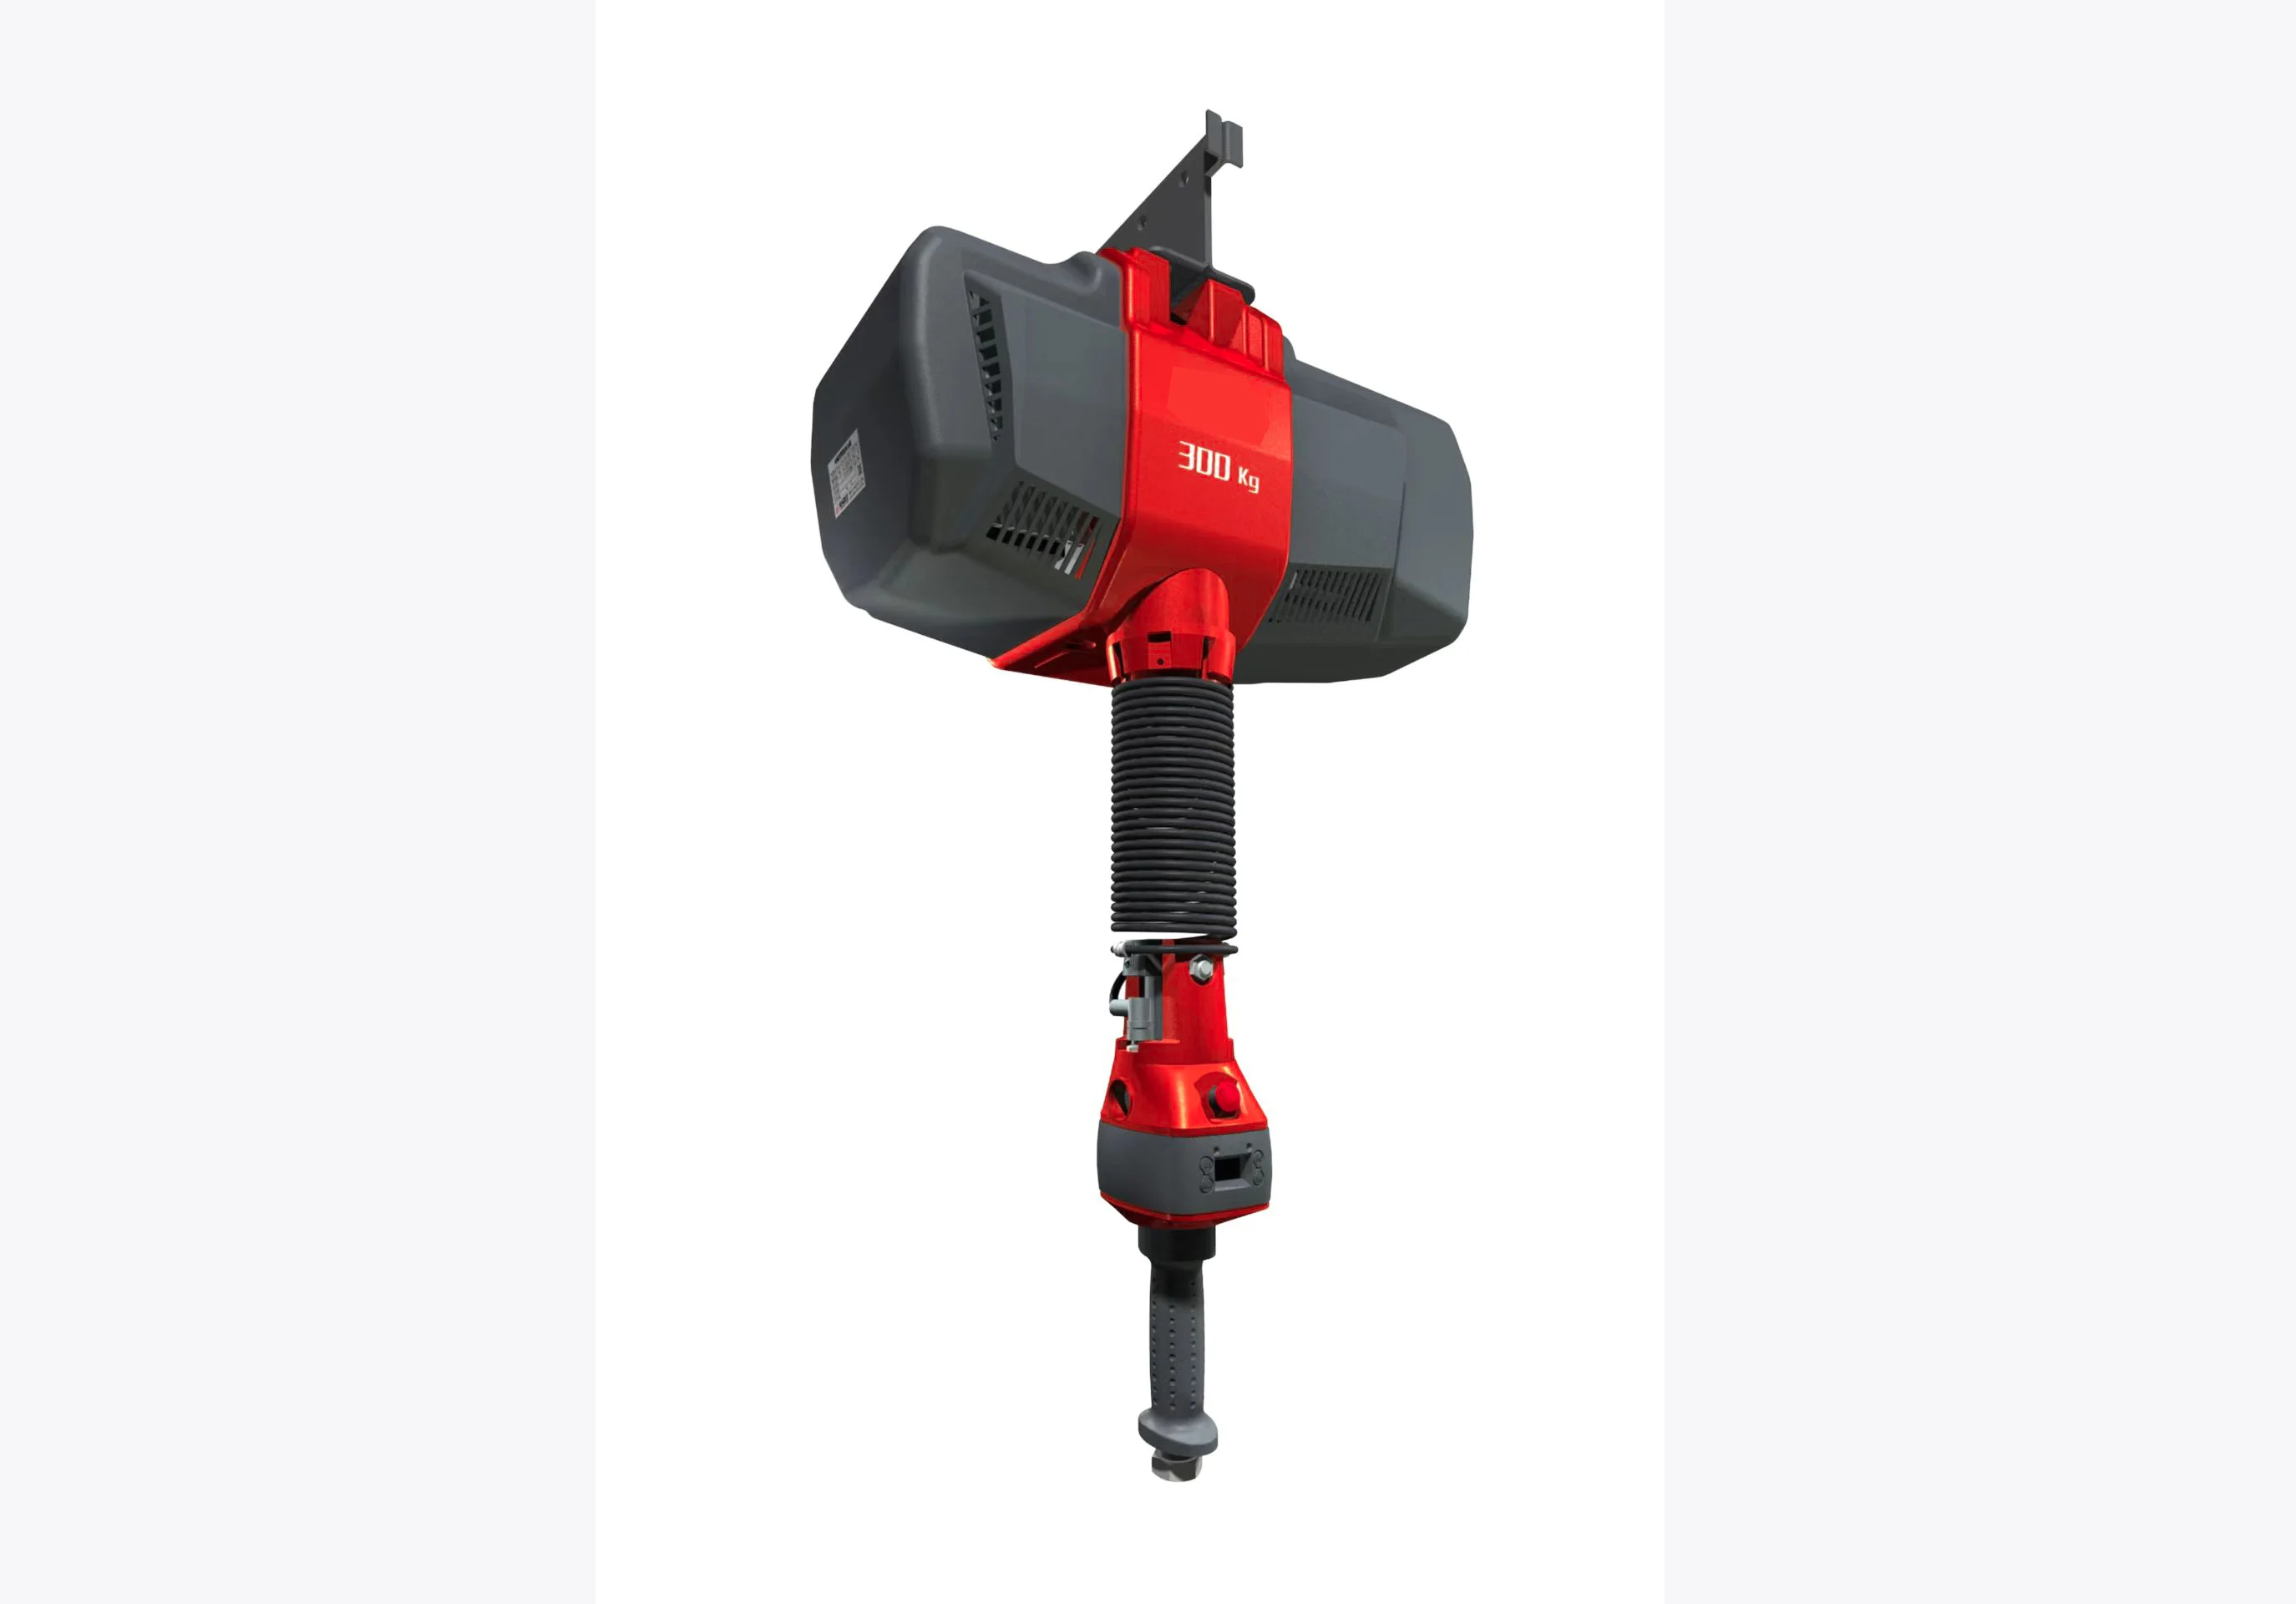
Intelligentes AUREK Hubgerät für Präzisionsmontage und das Heben schwerer Werkstücke
PROD · 08

Intelligentes Hubgerät · Smart Lifter

Unterstützt das Heben durch Gewichtsausgleich und Hubsteuerung und übernimmt mit einem speziellen Greifer Aufnahme und Ablage bei der Montage.

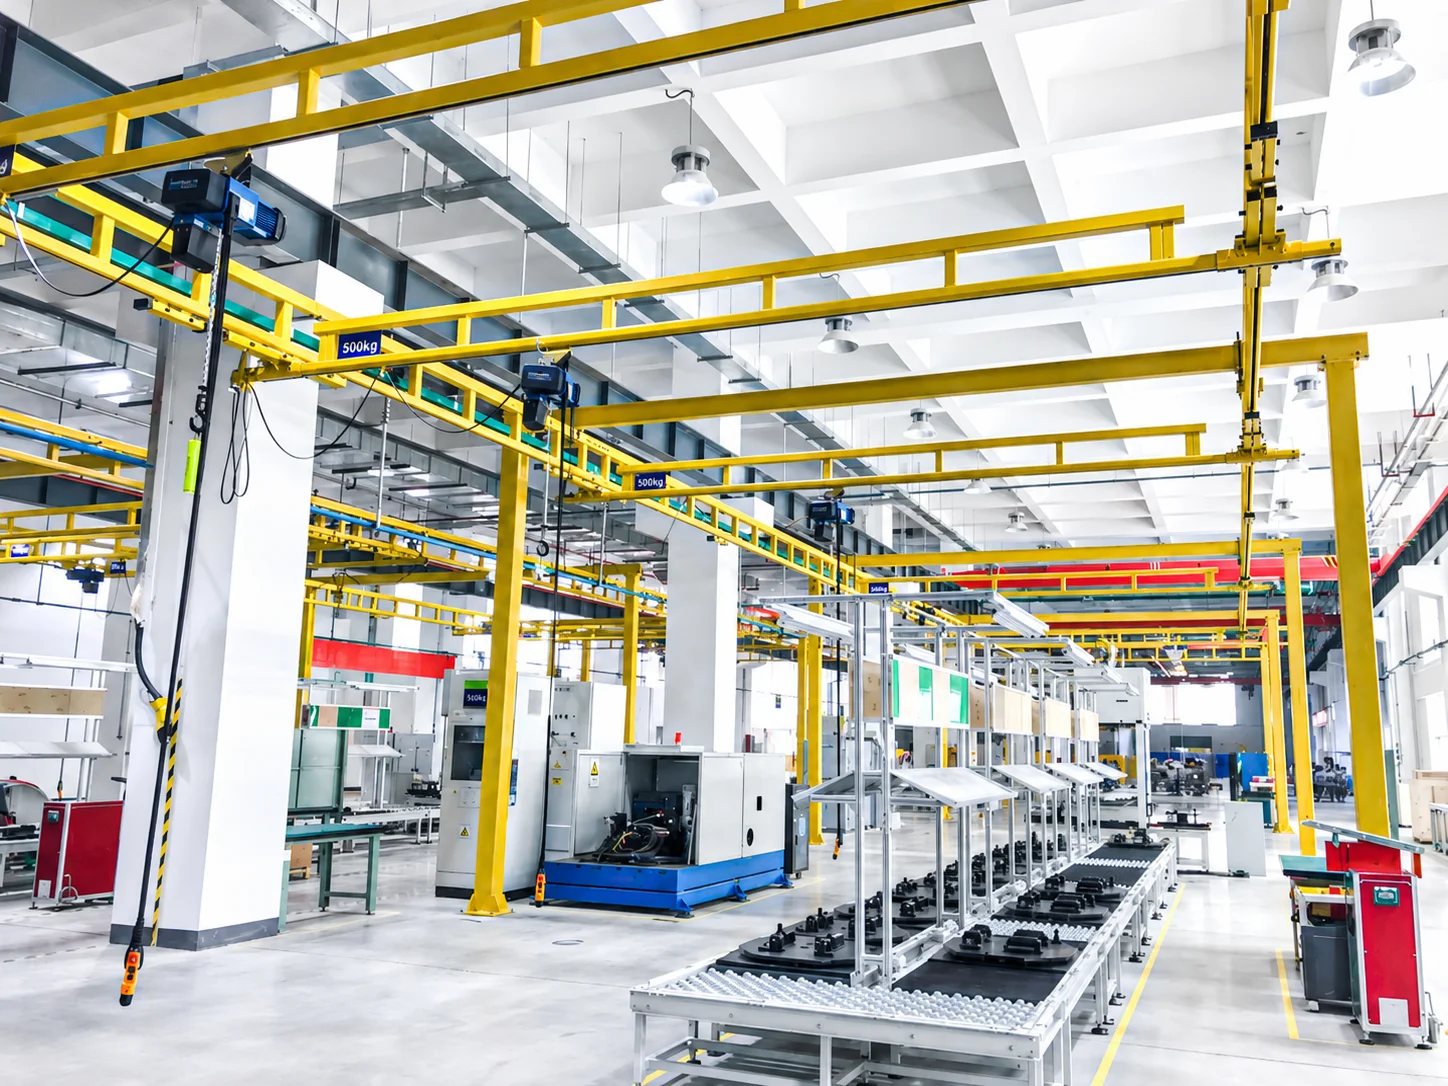
AUREK Portalsystem mit überkopfmontiertem Manipulator für großräumige Handhabung
PROD · 09

Portalsystem · Frame

Bietet eine obere Tragstruktur für überkopfmontierte Manipulatoren oder Hubgeräte. Portal und Schienen werden nach Stationslayout ausgewählt.

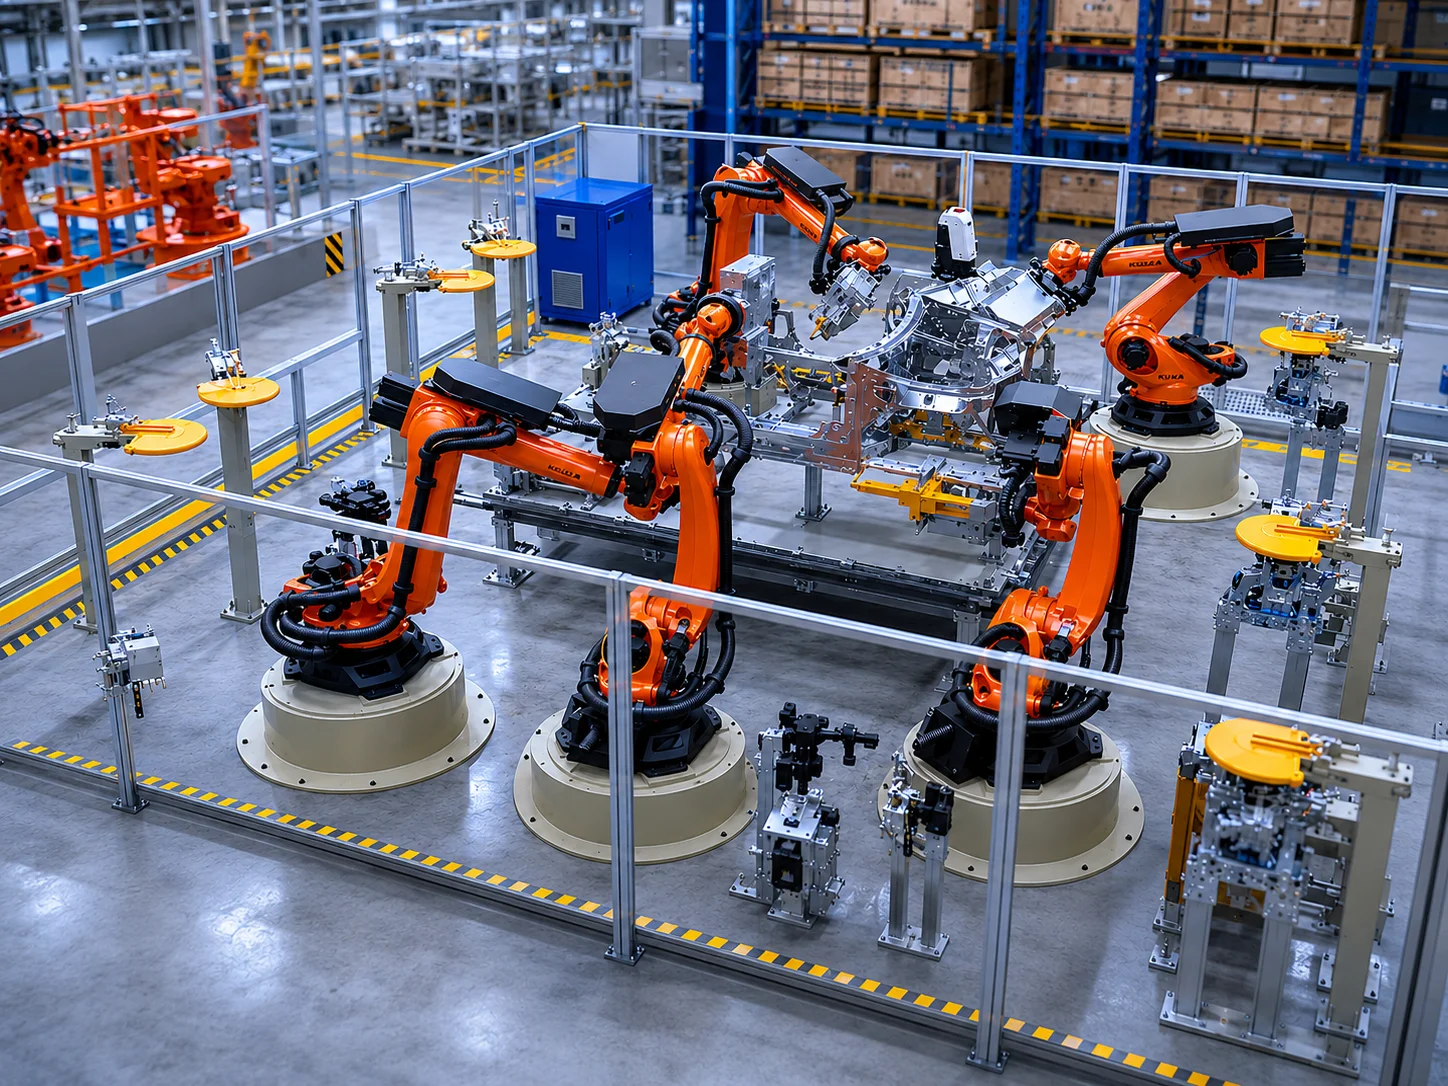
AUREK Mehrachs-Industrieroboter für automatisierte Fertigungslinien
PROD · 10

Industrieroboter · Robot

Mehrachsroboter sind optional und können mit speziellen Greifern wiederholtes Aufnehmen und Absetzen, Prozessübergaben und automatisierte Handhabung ausführen.

SECTION/ 06 — ABOUT
Über AUREK · ABOUT AUREK

Industrielle Handhabung
ist unser Fachgebiet

Wir entwickeln, fertigen und vertreiben industrielle Handhabungsgeräte wie pneumatische Industriemanipulatoren. Für Werkstückaufnahme, Lageänderung und Stationswechsel stimmen wir Manipulator, Greifer und Bedienweise aufeinander ab.
Außenansicht des Werks von Jiangsu AUREK Intelligent Technology Co., Ltd.

Jiangsu AUREK Intelligent Technology Co., Ltd. mit Sitz in Lianyungang, Jiangsu, entwickelt, fertigt und vertreibt Geräte zur unterstützten Materialhandhabung. Zum Angebot gehören Industriemanipulatoren, Auslegerkrane, intelligente Hubgeräte und passende Greifer für Aufnahme, Ablage, Maschinenbeschickung und Montagehandhabung in der industriellen Produktion.

Für Handhabungsaufgaben in Automobilindustrie, Elektromobilität, Logistik und allgemeiner Fertigung wählen wir Manipulatorausführung und Greiferstruktur anhand von Werkstückgewicht, Geometrie und zulässigen Kontaktbereichen. So verbinden wir Heben, horizontales Versetzen, Wenden und Positionieren.

Bei wiederholtem manuellem Tragen, schwer greifbaren Werkstücken oder kraftaufwendigem Wenden und Ausrichten kombinieren wir Hubunterstützung mit maßgeschneiderten Greifern. Das Gerät unterstützt das Tragen der Last, während sich der Bediener auf Führen und Positionieren konzentriert. Passende Schnittstellen verbinden die Arbeitsstationen.

CORE VALUES · Unternehmenswerte
04 / PRINCIPLES
V · 01

Kundenerfolg

Die Konstruktion orientiert sich an Prozessbewegungen sowie Aufnahme- und Ablagepositionen, damit sich Handhabungsgeräte in den Produktionsalltag einfügen.

V · 02

Nutzenorientierung

Handhabungsbelastung, Bedienhäufigkeit und Stationsanordnung werden gemeinsam berücksichtigt, um eine passende Ausstattung auszuwählen.

V · 03

Integrität und Praxisnähe

Ausstattung, Arbeitsweise und Lieferumfang werden klar erläutert, damit Auswahl und Abstimmung nachvollziehbar bleiben.

V · 04

Streben nach Qualität

Pneumatik, Tragstruktur und Greifer werden gemeinsam entwickelt; aufeinander abgestimmte Bewegungen und einfache Wartung stehen im Fokus.

01

Anpassung an verschiedene Einsatzbedingungen

Kontaktmaterialien und Schutzstrukturen werden nach Temperatur, Staub, Werkstückoberfläche und Lastmerkmalen ausgewählt.

02

Wählbare Montagearten

Säulen-, Mobil-, Überkopf- oder Schienenanordnungen passen zu festen Stationen und zeitversetztem Einsatz an wechselnden Arbeitsplätzen.

03

Modularer Aufbau

Schnittstellen werden für Pneumatik, Armstruktur und Greifer vorgesehen, um Raum für Wartung und optionale Greifererweiterungen zu schaffen.

04

Unterstützung für Sonderlösungen

Spezielle Greifer und Handhabungsstationen werden anhand der Kraftangriffsstellen am Werkstück und der Bewegungsanforderungen individuell ausgelegt.

SECTION/ 07 — PROCESS
PROCESS · Technische Projektumsetzung

Vom Bedarf zur Umsetzung in vier Phasen

Ausgehend von der Werkstück- und Stationsanalyse folgen Konstruktion, Konzeptprüfung und Produktionstests. Ausstattung, Bewegungsabläufe und Lieferumfang werden in Zeichnungen und technischen Unterlagen konkretisiert.
STEP 01

Analyse

Werkstückgewicht, Abmessungen und zulässige Greifstellen werden erfasst. Handhabungsweg, Arbeitsfrequenz und umgebender Raum bestimmen die Auswahl des Handhabungsverfahrens.

STEP 02

Konstruktion

Funktionsanalyse und 3D CAD-Konstruktion stimmen Manipulator, Greifer und Steuerung aufeinander ab und prüfen Bewegungsbereich sowie mögliche Maschinenkollisionen.

STEP 03

Prüfung

Greifpositionen, Bewegungsfolge, Montageschnittstellen und Bedienraum werden abgeglichen. Zeichnungen und Ausstattung werden anhand der Prozessanforderungen geprüft.

STEP 04

Fertigung

Fertigung und Montage erfolgen nach der Konstruktion. Bewegungstests am Gesamtgerät werden durchgeführt und Lieferung, Bedienhinweise sowie Inbetriebnahme abgestimmt.

SECTION/ 08 — WHY AUREK
WHY AUREK · Warum AUREK?

Industrielle Handhabung · Fachkompetenz / Praxisnähe / Integrität

Vom Greifen bis zum Absetzen stimmen wir Manipulator, Greifer und Prozessbewegungen aufeinander ab, damit die Ausstattung zur konkreten Handhabungsaufgabe passt.
+ 01

Fokus auf industrielle Handhabungsgeräte

Bei der Entwicklung von Industriemanipulatoren, intelligenten Hubgeräten, Auslegerkranen und Greifern berücksichtigen wir Lastmerkmale, Handhabungshäufigkeit und Bedienhaltung gemeinsam. Das Gerät unterstützt das Tragen des Gewichts; der Bediener führt Bewegung und Positionierung des Werkstücks.

+ 02

Individuelle Auslegung

Spezielle Greifer werden nach Werkstückgeometrie, Kraftangriffsstellen und Prozessbewegungen konstruiert. Die 3D CAD-Konstruktion dient der Prüfung von Struktur und räumlichem Zusammenspiel. Für mehrere Modelle sind verstellbare oder schnell wechselbare Greifer wählbar, die den jeweiligen Greifanforderungen entsprechen.

+ 03

Berücksichtigung der Bedingungen vor Ort

Aufnahme- und Ablagehöhen, Transportweg, Maschinenöffnungen und umgebender Raum fließen ebenso in die Auswahl ein wie Druckluftversorgung und Umgebungseinflüsse. Montageart, Reichweite und Bedienweise werden passend zu festen oder zeitversetzt gemeinsam genutzten Stationen gewählt.

+ 04

Gemeinsame Entwicklung von Greifer und Gesamtgerät

Greifereigengewicht, Werkstücklast, pneumatische Steuerung und Manipulatorstruktur werden gemeinsam ausgelegt, um Greifen, Heben, Senken und Lageänderungen zu verbinden. Schnittstellen berücksichtigen die laufende Wartung und optionale Greiferwechsel und erleichtern spätere Instandhaltung sowie Stationsanpassungen.

PROJECT BRIEF · Anwendungsbewertung

Handhabungsbedarf beschreiben
Ausstattungsempfehlung erhalten

Teilen Sie Werkstückabmessungen, Gewicht, Aufnahme- und Ablagepositionen sowie Bewegungsanforderungen mit. Unser Engineering-Team empfiehlt Ihnen Manipulatorausführung, Arbeitsbereich und Endgreifer.

ENGINEER
DIRECT
Direkter Kontakt zum Engineering-TeamWerkstückanalyse · Gemeinsame Geräte- und Greiferauswahl
01WerkstückFotos / Abmessungen / Gewicht
02BewegungenAufnehmen und Absetzen / Wenden / Taktzeit
03StandortPlatz / Montage / Umgebung

PROJECT INPUT · Projektdaten

Beschreiben Sie Ihren Handhabungsbedarf

Zusammenfassung erstellen · Per E-Mail senden

Nach dem Erstellen können Sie die Zusammenfassung per E-Mail senden oder kopieren. Zeichnungen und Fotos der Station lassen sich der E-Mail hinzufügen.