
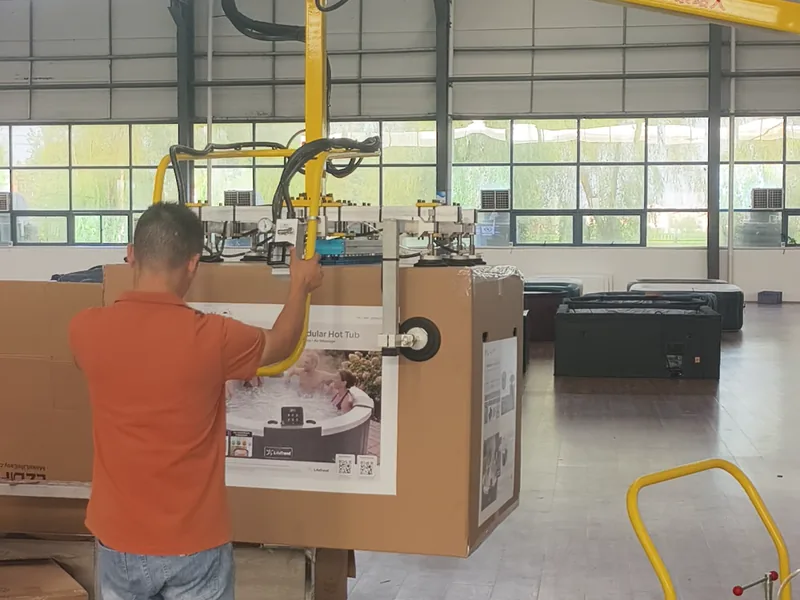
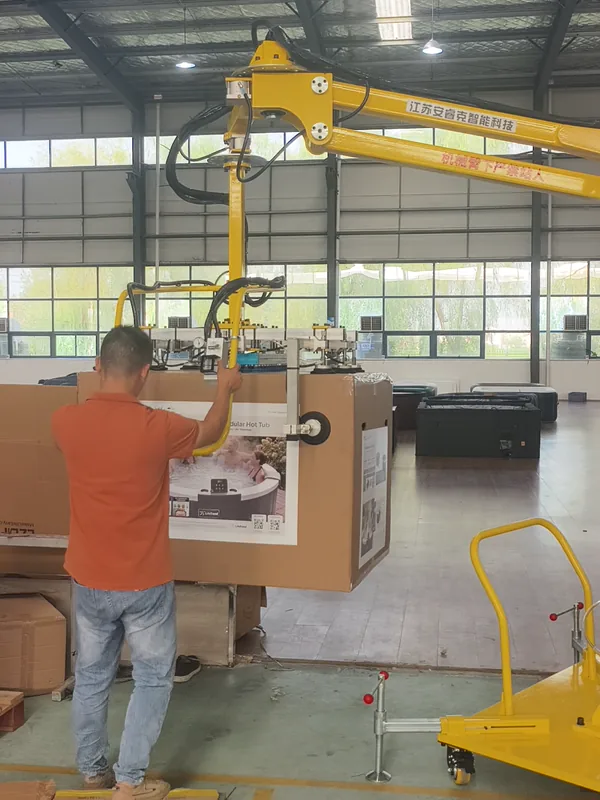
 Aufnahme aus dem Praxiseinsatz
Praxisvideo
Ein mobiler Industriemanipulator mit maßgeschneidertem Vakuumgreifer mit seitlichen und oberen Saugnäpfen unterstützt das Ansaugen, Heben, Drehen und Absetzen großer Verpackungskisten. Der Bediener führt den Transport und reduziert manuelles Umfassen und Anheben großer Kisten.
Anwendungsübersicht
Große Verpackungskisten bieten nur begrenzten Platz zum Umfassen. Ihr Volumen und ihre Lage erschweren manuelles Anheben und Drehen. AUREK kombiniert einen mobilen Industriemanipulator mit einem maßgeschneiderten Vakuumgreifer mit seitlichen und oberen Saugnäpfen und verbindet Ansaugen, Heben, Drehen und Absetzen. Nach dem Aufstellen der Basis am Arbeitsplatz trägt der Manipulator die Handhabungslast; der Bediener führt die Kiste innerhalb des Arbeitsbereichs.
Systemkonfiguration
| Handhabungsobjekt | Große Verpackungskisten und großformatige Kästen |
|---|---|
| Geräteausführung | Mobiler Industriemanipulator |
| Greiferausführung | Maßgeschneiderter Vakuumgreifer mit seitlichen und oberen Saugnäpfen |
| Hauptbewegungen | Ausrichten, Ansaugen, Heben, Drehen, horizontales Versetzen, Absetzen und Lösen |
| Bedienweise | Handhabung innerhalb des Manipulatorarbeitsbereichs nach Aufstellen und Bremsen oder Abstützen der Basis |
| Einsatzstationen | Aufnehmen und Absetzen großer Kästen, Transport innerhalb einer Station und Verpackungsunterstützung |
Ausstattungsmerkmale
- Seitliche und obere Saugnäpfe liegen gemeinsam an den Kontaktbereichen der Kiste an und reduzieren manuelles Umfassen, Anheben, Halten und Umgreifen während des Transports.
- Der Manipulator trägt die Handhabungslast der Kiste. Der Bediener führt Heben und Drehen über den Handgriff und kann große Kästen leichter aufnehmen und absetzen.
- Die Mobilbasis erleichtert die Anpassung des Einsatzorts. Nach erneutem Aufstellen deckt das Gerät die jeweilige Station ab und kann Änderungen der Anordnung im Verpackungsbereich folgen.
Bedienablauf
- Das unbeladene Gerät an den Arbeitsplatz bewegen. Die Basis aufstellen und bremsen oder abstützen. Den Arbeitsbereich des Manipulators freihalten.
- Den Greifer an der Saugfläche der Kiste ausrichten und die Kontaktfläche anlegen. Vakuum aufbauen, den Saugzustand prüfen und danach langsam anheben.
- Die Basis an ihrem Arbeitsplatz belassen. Die Kiste über den Handgriff innerhalb des Manipulatorarbeitsbereichs horizontal versetzen, drehen und an die Ablage heranführen.
- Die Kiste langsam an der Zielposition absetzen. Erst wenn die Kiste an der Zielposition sicher steht, das Vakuum lösen, den Greifer entfernen und zur Aufnahmeposition zurückführen.
Auslegung und Ausstattung
- Saugfläche und Kontaktstruktur können nach Kistenabmessungen, Oberflächenmaterial und lokaler Festigkeit ausgewählt werden, um Abdichtung und Lastverteilung aufeinander abzustimmen.
- Vakuumquelle und Saugzustandsüberwachung lassen sich nach Ebenheit und Luftdurchlässigkeit der Verpackungsoberfläche passend zum vorgesehenen Aufnahmeverfahren auswählen.
- Für wechselnde Kistengrößen sind verstellbare Greifer oder schnell wechselbare Kontaktbaugruppen wählbar. Basis und Abstützung können auf die Stationsanordnung abgestimmt werden.
Häufige Fragen
Wie wechselt ein mobiles Gerät den Einsatzort?
Nach dem Absetzen der Kiste und Lösen des Vakuums wird das unbeladene Gerät an den nächsten Einsatzort bewegt. Die Basis wird erneut aufgestellt und gebremst oder abgestützt. Erst danach beginnen Ansaugen und Handhabung an dieser Position.
Wie wird die Vakuumaufnahme für große Verpackungskisten ausgewählt?
Saugfläche, Kontaktmaterial und Anordnung der Saugnäpfe werden nach Kistenabmessungen, Oberflächenzustand und lokaler Festigkeit ausgelegt. Bei vielen Größenvarianten sind verstellbare Greifer oder schnell wechselbare Kontaktbaugruppen wählbar.