
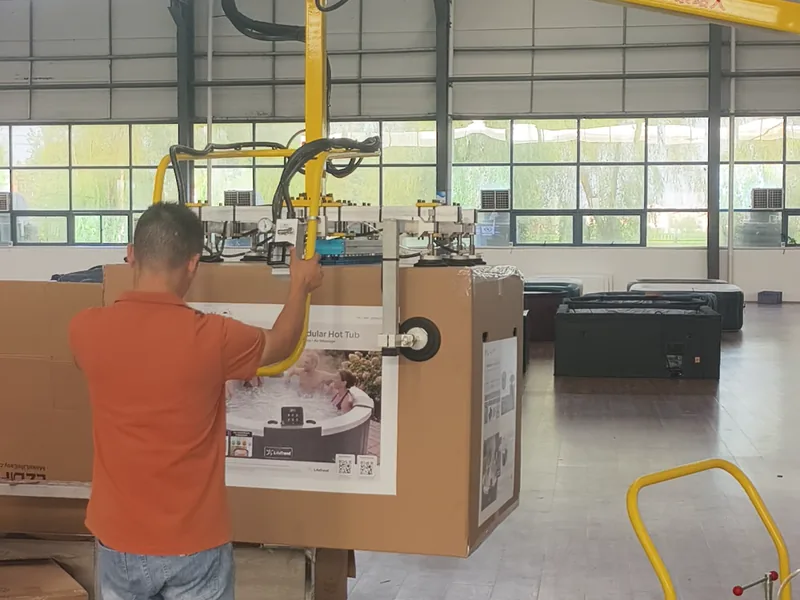
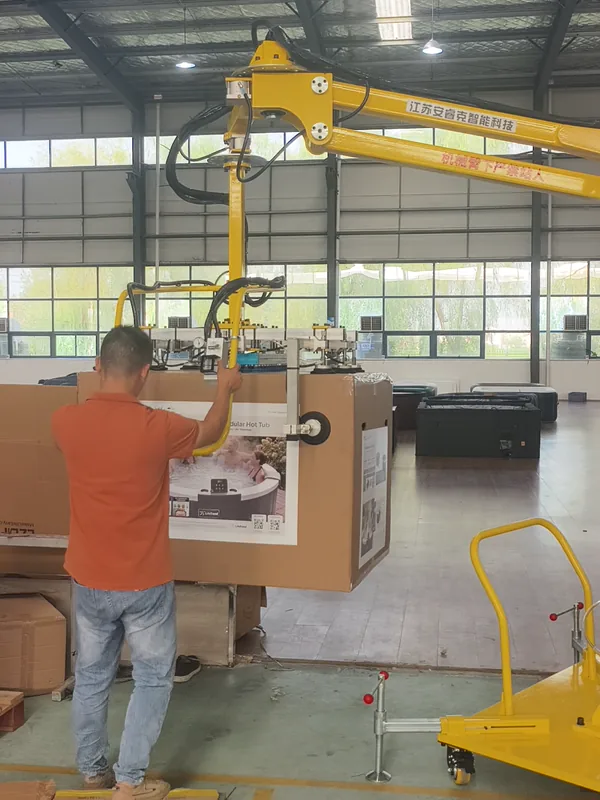
 Grabación en planta
Vídeo en planta
Un manipulador industrial neumático móvil con utillaje personalizado de vacío con ventosas laterales y superiores asiste en la recogida, elevación, cambio de dirección y colocación de cajas grandes. El operario guía el traslado, reduciendo el transporte y la elevación manual de embalajes voluminosos.
Descripción de la aplicación
Las cajas grandes ofrecen poco espacio de agarre y su volumen y orientación dificultan la elevación manual y los cambios de dirección. AUREK combina un manipulador industrial neumático móvil con utillaje personalizado de vacío con ventosas laterales y superiores para conectar recogida, elevación, giro y colocación. Con la base posicionada en el lugar de trabajo, el equipo soporta la carga y el operario guía la caja dentro del alcance.
Configuración del sistema
| Pieza | Embalajes grandes y cajas voluminosas |
|---|---|
| Tipo de equipo | Manipulador industrial neumático móvil |
| Utillaje | Utillaje personalizado de vacío con ventosas laterales y superiores |
| Movimientos principales | Alineación, vacío, elevación, cambio de dirección, traslado horizontal, colocación y liberación |
| Forma de operación | Manipulación dentro del alcance con la base posicionada y el freno o los apoyos activados |
| Puestos de aplicación | Recogida y colocación de cajas grandes, traslado dentro del puesto y asistencia al embalaje |
Características de configuración
- Las ventosas laterales y superiores se ajustan a las zonas de contacto de la caja, reduciendo el transporte manual, la elevación y los cambios de agarre.
- El manipulador soporta la carga de la caja mientras el operario guía la elevación y el cambio de dirección mediante una empuñadura.
- La base móvil permite ajustar la posición de trabajo del equipo. Una vez reposicionada, cubre el puesto correspondiente y se adapta a cambios de distribución del embalaje.
Secuencia de operación
- Mueva el equipo sin carga al punto de trabajo, posicione la base y active el freno o los apoyos. Mantenga despejada la zona del manipulador.
- Alinee el utillaje con la zona de vacío de la caja y apoye la superficie de contacto. Establezca el vacío y compruebe la sujeción antes de elevar lentamente.
- Mantenga la base en su posición. Guíe el desplazamiento horizontal y el cambio de dirección mediante la empuñadura, dentro del alcance del manipulador, hasta acercarse al destino.
- Baje lentamente la caja hasta la posición de destino. Libere el vacío cuando la caja esté colocada de forma estable en el destino, retire el utillaje y vuelva a la recogida.
Selección y configuración
- La superficie de vacío y la estructura de contacto se pueden elegir según dimensiones, material superficial y resistencia local, considerando el sellado y la distribución de cargas.
- La fuente de vacío y la detección del estado de sujeción pueden elegirse según la planitud y permeabilidad del embalaje para el método de recogida.
- Para cambios de tamaño se pueden seleccionar utillajes ajustables o contactos de cambio rápido. La base y los apoyos se eligen según la distribución del puesto.
Preguntas frecuentes
¿Cómo se cambia la posición de trabajo del equipo móvil?
Coloque la caja y libere el vacío; después mueva el equipo sin carga al siguiente punto. Vuelva a posicionar la base y activar el freno o los apoyos antes de recoger y trasladar en esa ubicación.
¿Cómo se selecciona el utillaje de vacío para cajas grandes?
La superficie de sujeción, los materiales de contacto y la disposición de las ventosas se configuran según las dimensiones, el estado superficial y la resistencia local. Para distintas familias de tamaños se pueden elegir utillajes ajustables o contactos de cambio rápido.