
導入事例 · 段ボール箱の積み付け
段ボール箱の吸着搬送・積み付け事例
搬送マニピュレーターと真空吸着アタッチメントにより、段ボール梱包品の吸着、持ち上げ、移載、積み付けを行います。作業者一人が操作ハンドルで箱の位置を誘導し、繰り返し抱えて持ち上げる作業を減らします。
- 設備方式
- 搬送マニピュレーター
- アタッチメント方式
- 真空吸着アタッチメント
- 主な動作
- 吸着、持ち上げ、移載、積み付け、解除
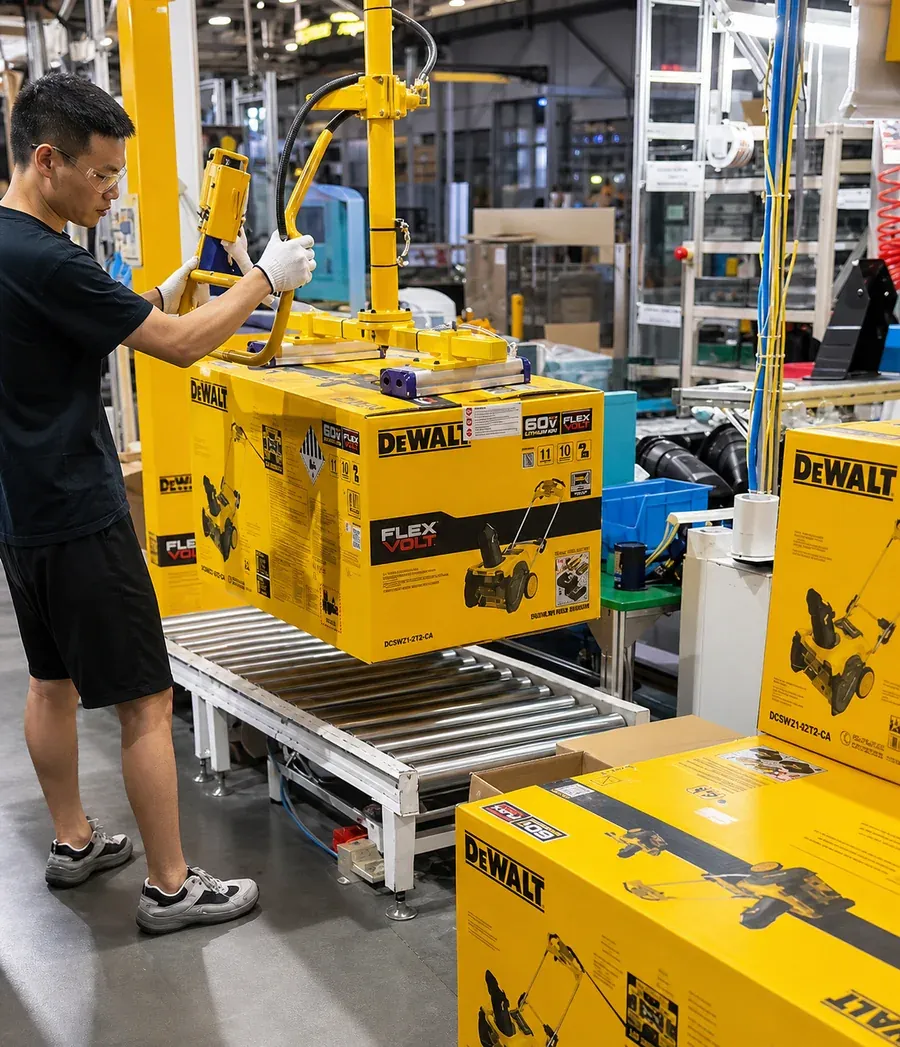 段ボール箱の積み付け現場動画を見る
現場動画
現場実写 · クリックで再生
段ボール箱の連続取り上げ・積み付け
搬送マニピュレーターと真空吸着アタッチメントにより、段ボール梱包品の吸着、持ち上げ、移載、積み付けを行います。作業者一人が操作ハンドルで箱の位置を誘導し、繰り返し抱えて持ち上げる作業を減らします。
- 搬送ワーク:段ボール梱包品
- 設備構成:搬送マニピュレーター + 真空吸着アタッチメント
- 作業動作:吸着、持ち上げ、移載、積み付け、解除
用途概要
段ボール箱の積み付けでは、取り上げ、持ち上げ、移載、設置を連続して行うため、繰り返し抱えて運ぶことが負担になりがちです。本構成では搬送マニピュレーターと真空吸着アタッチメントを組み合わせ、箱の適切な吸着領域で保持します。マニピュレーターが持ち上げ荷重を支え、一人の作業者が操作ハンドルで箱を積み付け位置へ誘導し、包装工程での連続した取り上げ・設置を行います。
システム構成
| 搬送ワーク | 段ボール梱包品 |
|---|---|
| ワークの特徴 | 吸着に適した領域を持つ箱形の梱包品 |
| 設備方式 | 搬送マニピュレーター |
| アタッチメント方式 | 真空吸着アタッチメント |
| 主な動作 | 吸着、持ち上げ、移載、積み付け、解除 |
| 操作方法 | 一人の作業者が操作ハンドルでマニピュレーターと箱を誘導 |
| 適用工程 | 包装工程における段ボール箱の移載と積み付け |
構成上の特長
- 真空吸着アタッチメントを箱の適切な吸着領域に接触させ、吸着で保持することで両手で抱える作業を減らし、連続した取り上げ・設置につなぎます。
- マニピュレーターが箱の持ち上げと移載を補助し、一人の作業者が操作ハンドルで搬送経路を誘導して、箱を目的の積み付け位置へ運びます。
- 吸着、持ち上げ、移載、設置を連続操作として行い、繰り返しの持ち替えを減らして、包装工程の積み付け作業を組み立てやすくします。
操作手順
- 吸着具を箱へ近づけ、適切な吸着領域に位置を合わせ、接触面を箱表面に密着させます。
- 真空吸着を開始し、吸着が安定してからマニピュレーターで箱を持ち上げ、元の取り上げ位置から離します。
- 操作ハンドルで箱を移載し、積み付けエリアへ近づいたらゆっくり位置を調整して、目的の設置位置に合わせます。
- 箱を積み付け位置へ安定して置き、底面が支持された後に吸着を解除して、吸着具を取り上げエリアへ戻します。
選定・構成
- 箱の寸法と段ボールの通気性に応じて吸着パッドの数、接触面積、真空源を選択し、包装表面の吸着条件に合わせます。
- 取り上げ位置、積み付け高さ、作業スペースに応じてマニピュレーターの設置方式、昇降ストローク、到達範囲を構成できます。
- 箱の品種切替には調整式またはクイック交換式吸着具を選択し、各仕様の吸着領域に合わせて複数仕様の包装作業を行えます。
よくある質問
一人で段ボール箱を積み付けるにはどうしますか?
作業者が吸着具を箱に密着させ、安定した吸着が得られた後、操作ハンドルでマニピュレーターを誘導して持ち上げ、移載、設置を行います。箱が支持された後に吸着を解除し、次の取り上げ・設置へ進みます。
箱の仕様が異なる場合、吸着具はどう構成しますか?
箱の寸法、段ボールの通気性、封かん位置に応じて吸着パッドの配置と真空源を選定できます。複数仕様の生産では調整式またはクイック交換式吸着具を選び、使用中の箱に対応する構成を用います。
その他の導入事例
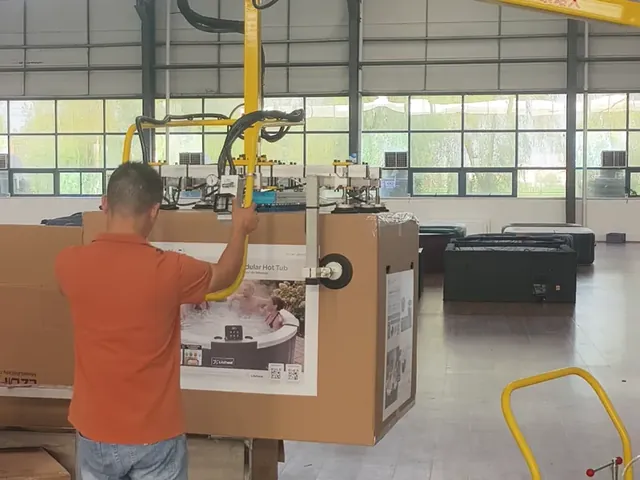 大型箱体の搬送現場動画大型梱包箱の移動式吸着搬送事例移動式搬送マニピュレーターと側面と上面に吸盤を備えた特注の真空吸着アタッチメントで、大型梱包箱の吸着、持ち上げ、方向転換、設置を補助します。作業者が箱の移載を誘導することで、大型箱を人が抱えて持ち上げる作業を減らします。
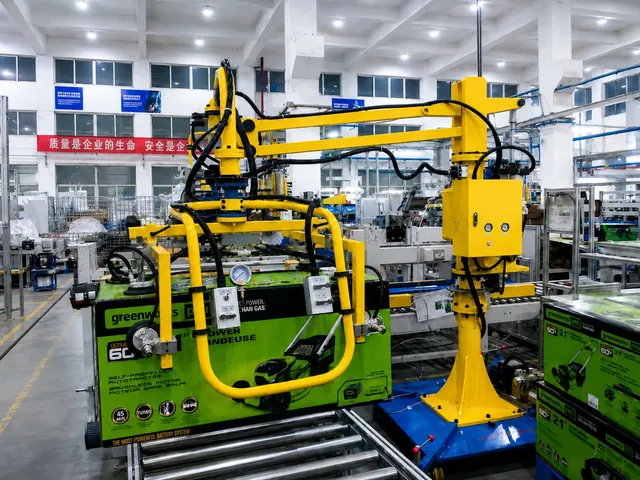 段ボール箱の真空搬送段ボール箱製品の真空吸着搬送事例移動式搬送マニピュレーターと真空吸着アタッチメントを組み合わせ、段ボール箱の吸着、昇降、移載、設置を行います。包装ラインや箱体移載工程で繰り返し抱えて運ぶ動作を減らし、作業位置に応じて設備を配置できます。
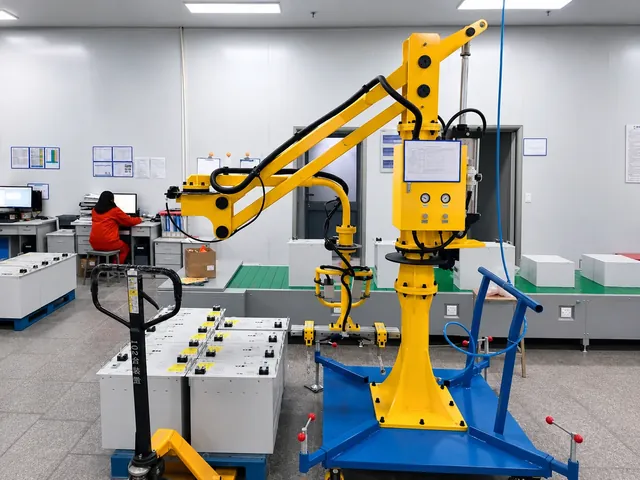 電源製品の梱包搬送電源製品の梱包搬送事例移動式搬送マニピュレーター、特注アタッチメント、専用台車を組み合わせ、電源製品の把持、持ち上げ、梱包位置への移載を補助します。繰り返し抱えて運ぶ負担を軽減し、異なる梱包エリアで時間を分けて設備を使用できます。
作業条件を送り、技術提案を受ける
ワーク名、単品重量、外形寸法、取り上げ・設置動作をお知らせください。エンジニアがマニピュレーターの方式、作業範囲、先端アタッチメントを提案します。図面や現場写真はメールまたは企業WeChatでお送りいただけます。

企業WeChatQRコードを読み取ってエンジニアを追加し、図面、写真、現場動画をお送りください。sales@aurek.cn 宛てのメールでも受け付けます。