
導入事例 · モーターステーターの搬送
モーターステーターの搬送・複数工程間移載事例
天吊り式搬送マニピュレーターと内径クランプアタッチメントでステーターの内径部を保持し、持ち上げ、水平移動、組付け位置決めを補助します。繰り返しの持ち上げを減らし、固定作業場所の床面操作スペースを確保します。
- 設備方式
- 天吊り式搬送マニピュレーター
- アタッチメント方式
- 内径クランプアタッチメント
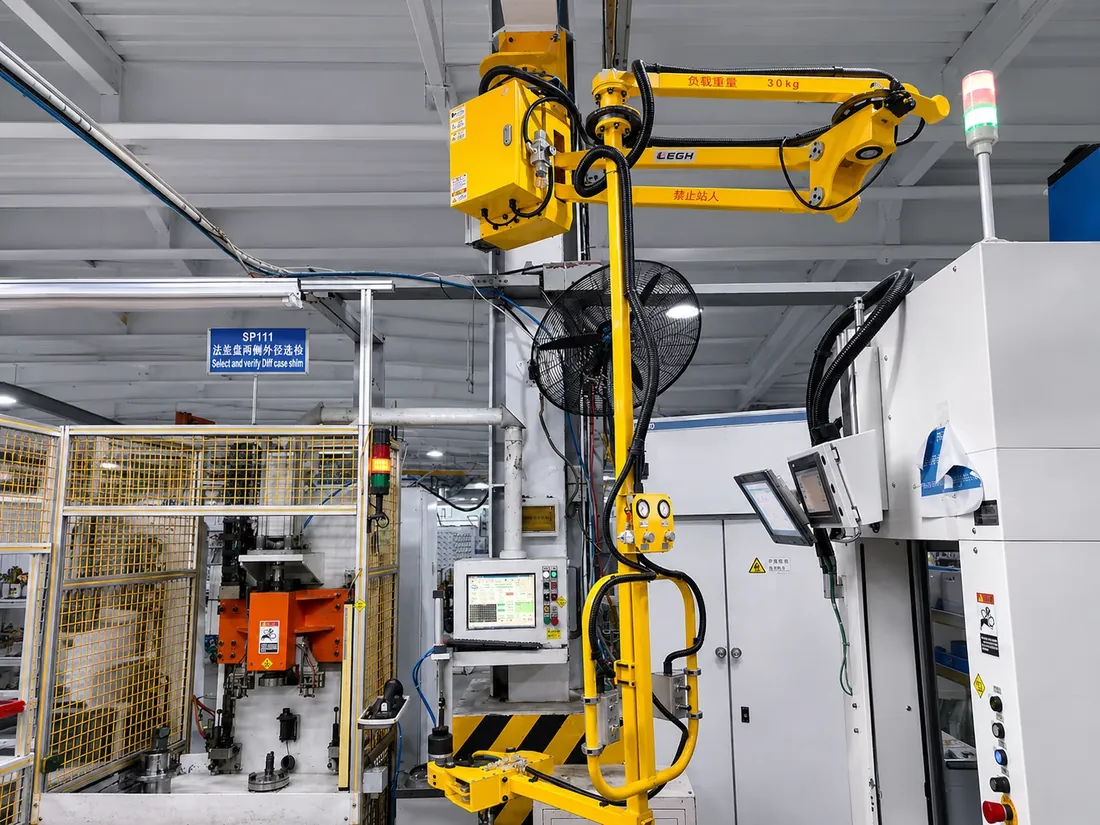 モーターステーターの搬送
用途概要
モーターステーターは重量が集中しており、取り上げ・設置時には周辺設備との干渉を避けながら組立治具に位置を合わせる必要があります。天吊り式搬送マニピュレーターと内径クランプアタッチメントにより、荷重をかけられる内径部でステーターを保持します。マニピュレーターが搬送荷重を支え、作業者が昇降と水平移動を誘導します。上方配置で床面占有を減らし、固定作業場所内で取り上げ、移載、位置決めをつなぎます。
システム構成
| 搬送ワーク | モーターステーター |
|---|---|
| 設備方式 | 天吊り式搬送マニピュレーター |
| アタッチメント方式 | 内径クランプアタッチメント |
| 主な動作 | 内径クランプによる把持、持ち上げ、水平移動、位置決め、組立工程への投入・取り出し |
| 配置の特徴 | 上方配置により床面占有を低減 |
| 適用工程 | モーター組立、検査、加工工程への投入・取り出し |
構成上の特長
- ステーターの荷重をかけられる内径部を内径クランプで保持し、人が外周を抱える作業を減らして、治具への位置合わせに必要な操作スペースを確保します。
- 天吊り式本体が上方から固定作業場所をカバーし、床面の設備占有を減らして、生産ライン脇の取り上げ・設置位置をつなぎやすくします。
- マニピュレーターがステーターの重量を支え、作業者が昇降と水平移動を誘導することで、ワークの向きと設置位置に操作を集中できます。
操作手順
- 内径クランプアタッチメントをステーター上方へ移動し、内径部へ位置を合わせてゆっくり近づけ、所定の把持位置へ挿入します。
- 内径クランプを作動させて保持状態を確認し、ステーターを持ち上げてトレーまたは元の支持位置から離します。
- 把持を維持したままマニピュレーターを水平移動し、周辺設備との干渉を避け、目的の治具または投入・取り出し位置へステーターを運びます。
- ステーターと治具の相対位置を調整してゆっくり下ろします。ワークが支持された後に内径クランプを解除し、退出させます。
選定・構成
- 内径部に荷重をかけられない場合は外周クランプや複合アタッチメントを選択し、接触可能な外周または他の荷重を受けられる部位を使って保持できます。
- 離れた複数の作業場所で設備を共用する場合は移動式を選択できます。移動ベースを設置した後に操作し、作業場所間は無負荷で移動します。
- ステーターの仕様切替時は、異なる寸法の内径クランプ接触部材や専用アタッチメントを選択し、それぞれの内径と荷重をかけられる位置に合わせます。
よくある質問
内径クランプはステーターのどの位置を使って搬送しますか?
アタッチメントをステーター内径部に挿入し、荷重をかけられる領域で把持します。その後マニピュレーターが持ち上げと移載を補助し、作業者が先端位置を誘導して治具へ位置合わせします。
天吊り式はどのような投入・取り出し工程に適していますか?
取り上げ・設置位置が比較的固定され、床面スペースが限られる作業場所に適しています。マニピュレーターが上方から操作エリアをカバーし、設備の到達範囲内でワークの取り上げ、水平移動、設置を行います。
その他の導入事例
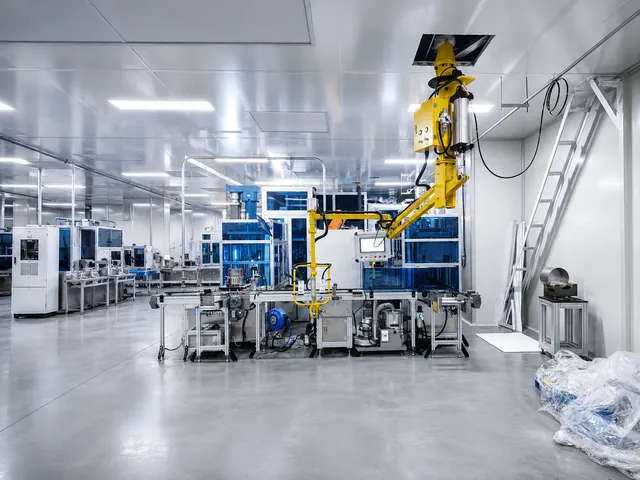 モーターステーターの搬送モーターステーターの複数工程向け移動式搬送事例移動式搬送マニピュレーターと特注の内径クランプアタッチメントで、ステーターの把持、昇降、所定位置への設置を補助します。設備を無負荷で移動し、複数の組立作業場所で時間を分けて共用できます。
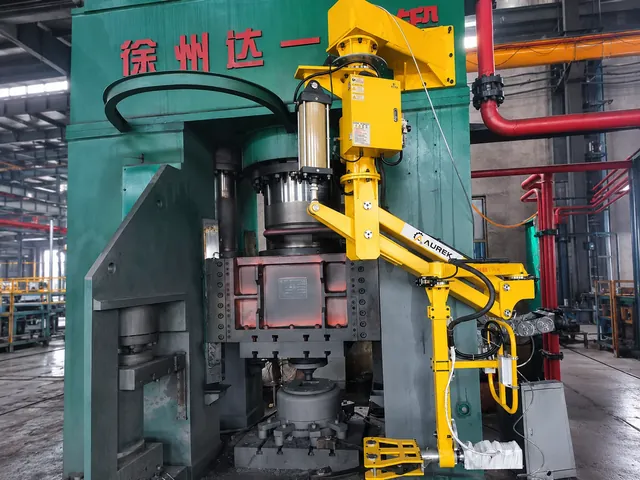 高温鋳物の搬送高温鋳鉄部品の断熱移載事例約65 kg、約250℃の鋳物の移載に、天吊り式搬送マニピュレーターと特注の断熱アタッチメントを使用します。把持、持ち上げ、工程間の移載を行い、高温ワークを人が直接支える作業を減らします。
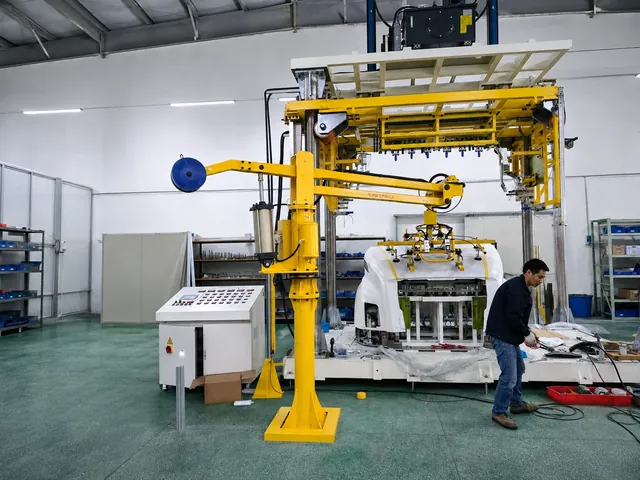 自動車内装部品の搬送自動車ヘッドライナーの反転・組付け事例コラム式搬送マニピュレーターと大面積真空吸着アタッチメントを組み合わせ、多点吸着で自動車ヘッドライナーを支えながら昇降、水平移動、反転、組付け位置合わせを行い、大型部品を手で支える負担を軽減します。
作業条件を送り、技術提案を受ける
ワーク名、単品重量、外形寸法、取り上げ・設置動作をお知らせください。エンジニアがマニピュレーターの方式、作業範囲、先端アタッチメントを提案します。図面や現場写真はメールまたは企業WeChatでお送りいただけます。

企業WeChatQRコードを読み取ってエンジニアを追加し、図面、写真、現場動画をお送りください。sales@aurek.cn 宛てのメールでも受け付けます。