
製品一覧 · ジブクレーン
関節式ジブクレーンと工程内吊り上げ設備
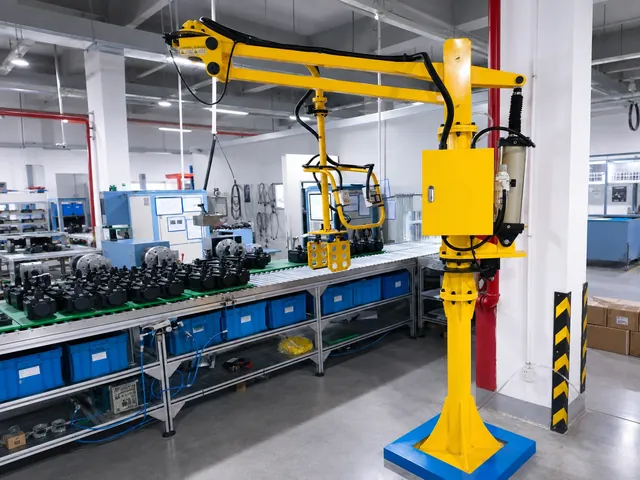
ジブクレーンはホイストや昇降設備と組み合わせ、一定範囲内でワークの昇降と短距離移送を行います。コラム式、壁付け式、関節式を選択できます。
- 構造形式
- コラム式、壁付け式、関節式、レール組合せ式を選択可能
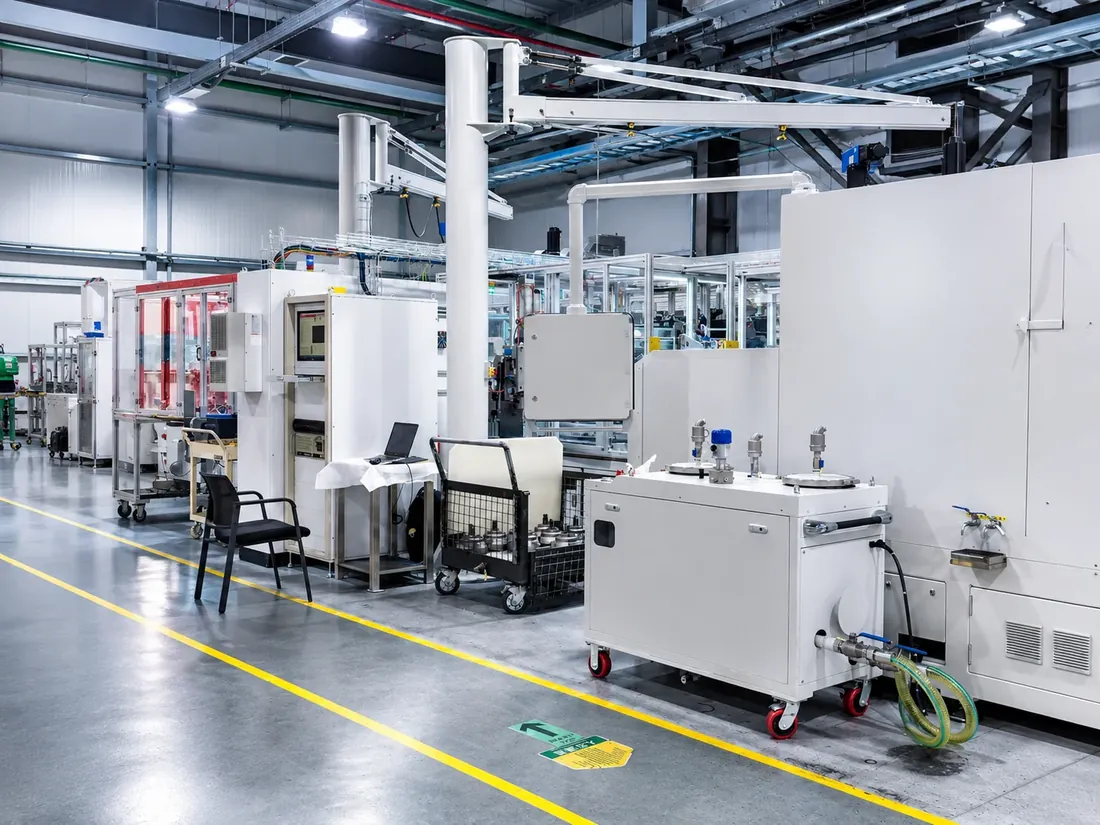 ジブクレーン
製品概要
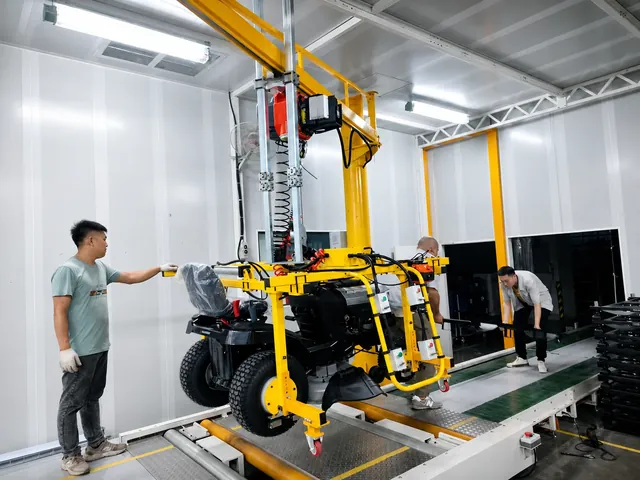
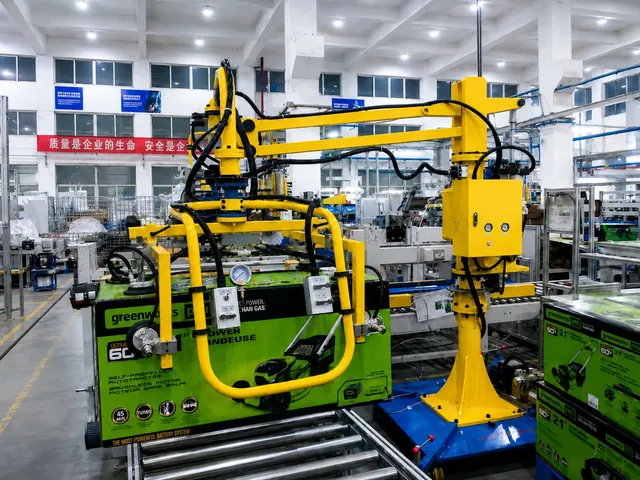
ジブクレーンはアームで一定の作業範囲をカバーし、電動ホイスト、エアホイスト、インテリジェントリフターでワークを昇降します。作業者が吊り点を取り上げ・配置位置へ誘導します。
コラム式、壁付け式、関節式、レール組合せ式から選択できます。荷重構成、作業スパン、旋回範囲は工程配置に合わせ、先端には吊り具や専用アタッチメントを組み合わせられます。
構成と仕様
| 構造形式 | コラム式、壁付け式、関節式、レール組合せ式を選択可能 |
|---|---|
| 組合せ方式 | 電動ホイスト、エアホイスト、インテリジェントリフターに対応。先端には真空アタッチメントや特注アタッチメントを選択可能 |
| 適用場面 | 工程内吊り上げ、設備への投入・取り出し、保守補助、短距離搬送 |
| 設計入力 | 荷重、作業スパン、旋回範囲、設置構造、取り上げ・配置位置 |
ジブクレーンに適した場面
- 取り上げ・配置位置が比較的固定され、主にワークの垂直昇降と作業範囲内の水平移送を行う工程。
- 吊り搬送と配置を主な動作とする、設備への投入・取り出し、保守、組立工程。
- 床、壁・柱、上方構造に必要な荷重支持条件があり、対応する構造のジブクレーンを設置できる場所。
搬送マニピュレーターとの違い
- ジブクレーンは吊り点の昇降と水平移送を中心とし、一定範囲内のワーク吊り搬送に適しています。
- 搬送マニピュレーターは作業者が先端アタッチメントを直接誘導するため、頻繁な取り上げ・配置、組立位置合わせ、姿勢調整に適しています。
- ワーク姿勢の変更や取り上げ方法の改善が必要な場合、ジブクレーンに専用アタッチメントと対応する昇降設備を組み合わせられます。
よくある質問
関節式ジブクレーンはどのような工程に適していますか?
設備を避けながら複数の取り上げ・配置位置をつなぐ工程に適しています。関節の旋回で吊り点の位置を調整し、作業スパンと旋回範囲を工程スペースに合わせて構成できます。
ジブクレーンに真空パッドを取り付けられますか?
真空アタッチメントと対応する昇降設備を組み合わせられます。吸着が安定した後に持ち上げ・移送を補助し、ワークを置いて支持された後に解除します。パッド配置と真空源は荷重と表面状態に応じて選定します。
ジブクレーンと搬送マニピュレーターはどう選びますか?
昇降と短距離移送が中心の工程にはジブクレーンを選択できます。頻繁な位置合わせ、反転、組立補助が必要な場合は、搬送マニピュレーターと対応する先端アタッチメントを選択できます。
その他の製品
作業条件を送り、技術提案を受ける
ワーク名、単品重量、外形寸法、取り上げ・設置動作をお知らせください。エンジニアがマニピュレーターの方式、作業範囲、先端アタッチメントを提案します。図面や現場写真はメールまたは企業WeChatでお送りいただけます。

企業WeChatQRコードを読み取ってエンジニアを追加し、図面、写真、現場動画をお送りください。sales@aurek.cn 宛てのメールでも受け付けます。