キーポイント
- 黄色のフィールドに実際の条件を入力してください。 未確認情報を「確認中」にマークし,測定値と推定値を区別する。
- 複数のワークピース,ピックアンドプレース点,動作順序の場合は,ワークピースと動作詳細シートの各アプリケーションを別々の行に入力する。
- フォーム状態はキーフィールドが完全かどうかをチェックする。 エンジニアリングレビューと設計リリースは別々の活動である。
01 目的
このフォームは,電子メール,写真,現場討論からの応用情報を1つの記録にまとめ,エア式搬送マニピュレーターやハンドリングシステムの予備評価を行う。 欠陥データの同定,運転条件の確立,構造,ツール,ワークステーション概念の見直しなどに利用できる。
02 意図したユーザー
- ハンドリング機器の問い合わせやプロジェクト要請を作成する顧客,購入者,プロセスエンジニア。
- プロジェクトリーダは,ワークピース,サイト,サイクルタイム,ユーティリティ,安全情報を担当する。
- 複数のワークピースや代表的な運動シーケンスの初期実行可能性を評価するセールスおよびエンジニアリング職員。
03 完了と提出
| ステップ | 提出要件 |
|---|---|
| 1 基本情報 | 顧客,プロジェクト,連絡先,場所,プロジェクトの段階,納期,および顧客プロジェクト番号を入力します。 |
| 2 加工品の状態 | 作業物の最大実質重量,寸法,重心,材料,表面,温度,許容グリップ面積,入力方向を記録する。 |
| 3 運動サイクル | ピックアンドプレース位置,リフティングと水平被覆,回転またはターンオーバー,シフトパターン,周波数,目標サイクル時間および現行の手動操作を記述した。 |
| 4 場所とユニット | 設置場所,基礎あるいは鋼構造,クリアランス,アクセスルート,障害物,空気・電気供給,環境カテゴリーを記録する。 |
| 5 安全性と支持データ | 荷重保持,意図せぬ放出防止,表面保護,人間と物流の交差点,適用要求,図面,3Dファイル,写真,ビデオの利用可能性について述べた。 |
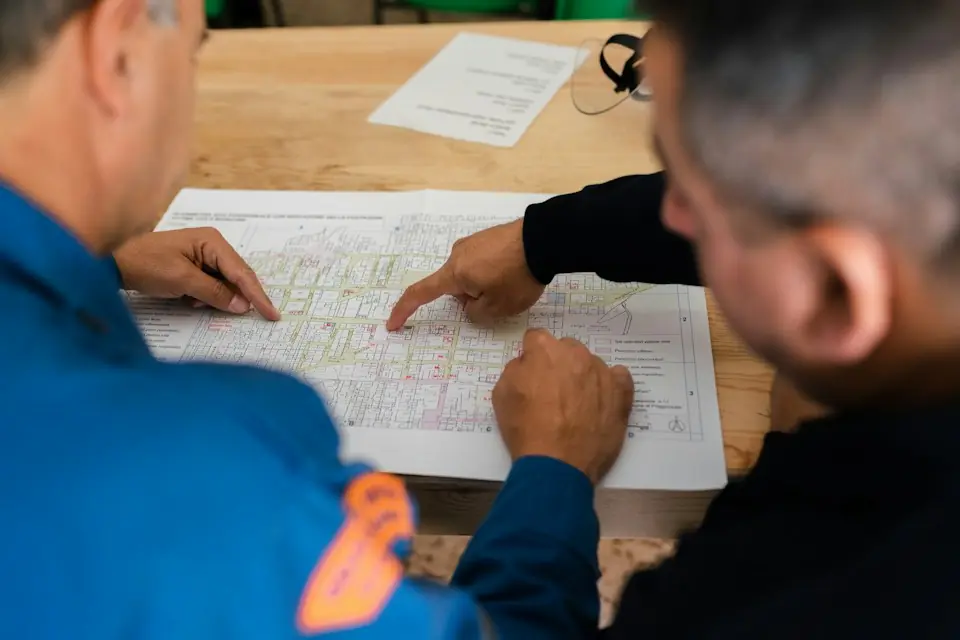
| 6 追加アプリケーション | 各工件と代表的な運動組合せに対して1列を用いる。 概観写真,ピックアンドプレース位置,障害物,アクセスルート,作業品写真を含む。 |
04 優先情報
| 情報グループ | 必要な詳細 |
|---|---|
| 搬送ワーク | 最大実重量,総寸法,重心と偏心,温度,表面状態,禁止接触領域。 |
| モーション | ピックアンドプレイスの順序 方向変更 ストローク 覆い 位置決め 禁止動作 |
| サイト | 設置スペース,耐荷状態,隙間,干渉,物流経路,操作者の位置。 |
| 安全性 | 空気や電力損失後の保持,意図せぬ放出防止,表面保護,顧客プラント規格,受け入れ要求。 |
05 データ入力要件
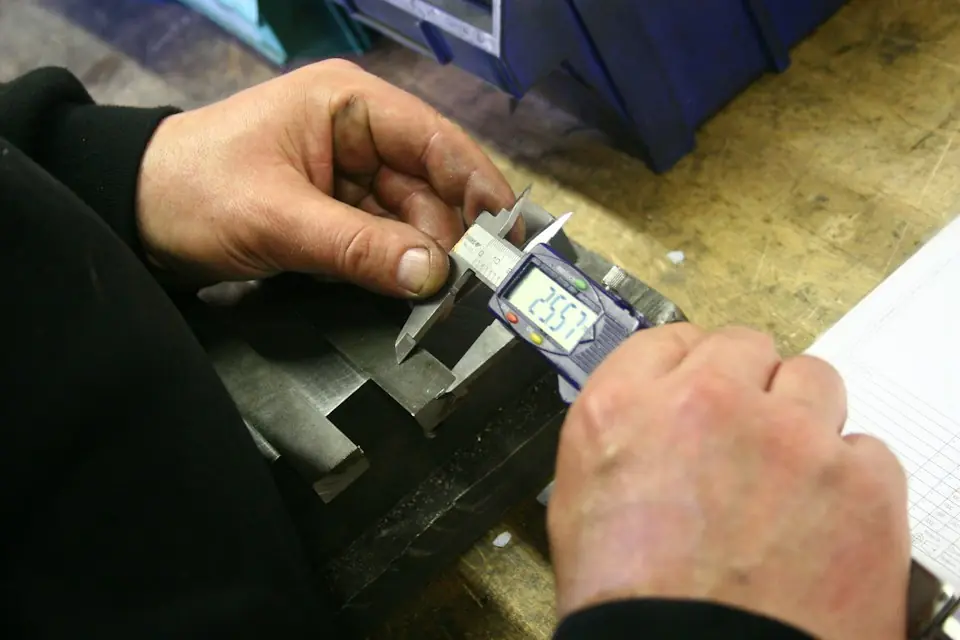
重要:この形式は設計入力を提供し,固定パラメータ,最終選択,技術的合意に対する約束ではない。 フォームステータスはキーフィールドの完了をチェックするだけで,エンジニアリングレビューを置き換えることはできない。 単一のワークピースの最大実質重量を入力します。 可能な限り現場で寸法と位置を測定し,単位を記載する。 高温,粉塵,湿気,腐食,クリーンルーム,防爆条件を指定し,防爆要求は適用ゾーンや分類基準を明確にする必要がある。
提出前:不確かな情報を確認中にマークします。 現場概要,ピックアンドプレース位置,アクセス障害物,作業品写真,寸法図を添付する。
メールで送信