
Решения · Тяжёлые и специальные детали
Решения для перемещения деталей массой 50 kg, 100 kg и более
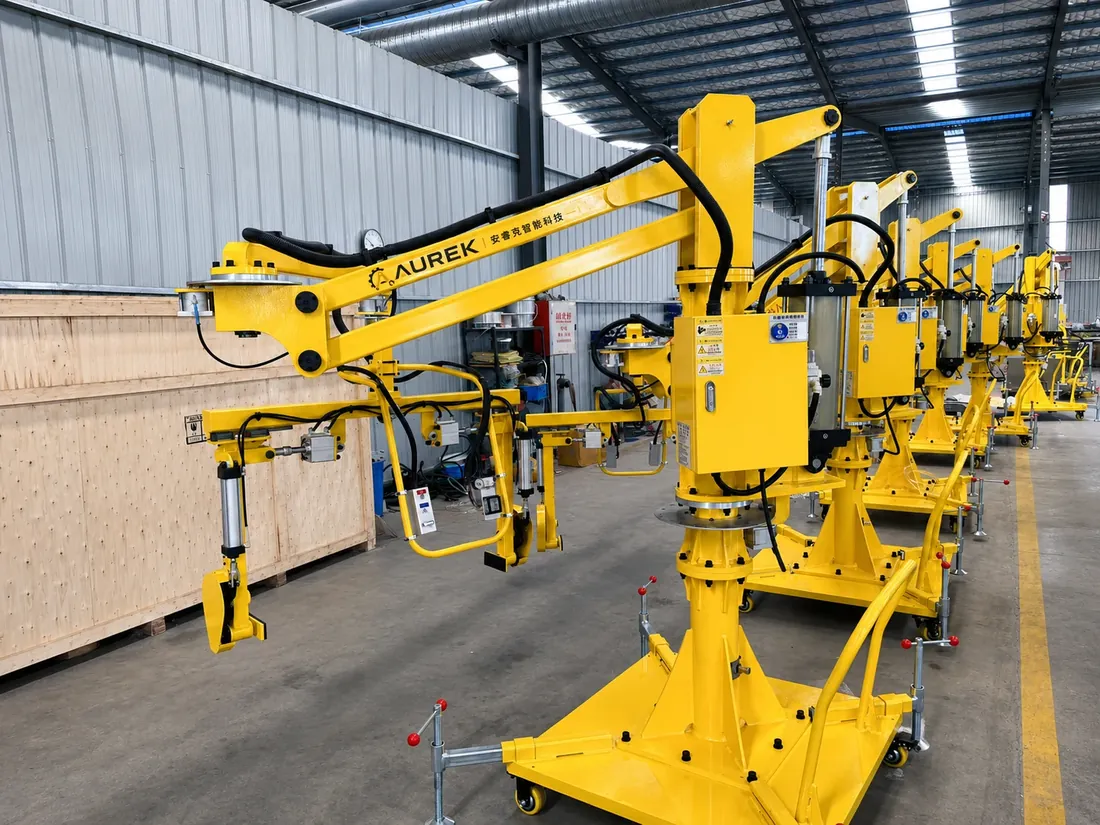
Манипулятор со специальным захватом помогает поднимать, переносить и совмещать тяжёлые детали с оснасткой. Манипулятор несёт груз, оператор направляет его рукояткой, сокращая повторный подъём и длительное ручное удержание.
 Тяжёлые и специальные детали
Обзор решения
Решение для тяжёлых грузов состоит из манипулятора, монтажной конструкции и специального захвата. Подбор учитывает массу детали и захвата, центр тяжести, рабочий радиус и ход подъёма, согласуя возможности оборудования с маршрутом, изменением положения и пространством.
Сначала зажмите или вакуумно захватите деталь, затем поднимите и перенесите её с поддержкой манипулятора. Освободите захват после опоры детали в целевой позиции. Переворот и вращение обеспечиваются соответствующими концевыми механизмами.
Конфигурация решения
| Подбор по массе | Для деталей 50 kg, 100 kg и более; номинальная грузоподъёмность выбирается по массе детали и захвата, центру тяжести и рабочей зоне |
|---|---|
| Основные параметры | Масса, размеры, центр тяжести, высота подъёма, рабочий радиус, такт |
| Распространённые детали | Статоры, автомобильные сиденья, листовые детали, плиты, коробки, горячие отливки и компоненты оборудования |
| Варианты установки | Колонное, подвесное, мобильное или рельсовое исполнение |
| Варианты захватов | Вакуумные присоски, губки, охватывающие зажимы, крюки, пневмовалы или поворотные захваты |
Особенности перемещения тяжёлых грузов
- Повторный подъём и длительное удержание повышают физическую нагрузку; механическая поддержка помогает принять вес груза.
- При захвате и укладке меняются положение и ориентация; необходимо согласовать способ удержания, центр тяжести и целевую опору.
- У декоративных поверхностей и слабых конструкций мало допустимых зон зажима, поэтому контактная конструкция должна соответствовать несущим зонам детали.
- Столы, проёмы оборудования и соседние механизмы ограничивают загрузку; маршрут должен оставлять место для управления и обхода препятствий.
Функции оборудования и управление
- Манипулятор поддерживает вес, оператор рукояткой направляет подъём, перенос и совмещение с целевой позицией.
- Специальный захват действует на несущие зоны, а контактные материалы выбираются по требованиям защиты поверхности.
- Для постоянных точек доступны колонное или подвесное исполнения; мобильное меняет позицию без груза и работает после фиксации основания.
- Механизмы переворота и вращения выбираются по требуемой ориентации, изменяя положение при сохранении зажима или вакуумного удержания.
Основные вопросы подбора
- Несущая система: конструкция и номинальная грузоподъёмность выбираются по массе, размерам и центру тяжести детали и захвата.
- Концевой узел: захват выбирается по допустимым контактным зонам, а переворот, вращение и помощь при позиционировании — по положениям захвата и укладки.
- Рабочая зона: радиус и ход подъёма должны охватывать точки захвата и укладки с обходом проёмов и соседних конструкций.
- Установка: монтажная конструкция, воздух и электропитание согласуются с исполнением оборудования, а маршрут — с последовательностью операций.
Частые вопросы
Как выбрать манипулятор для детали 100 kg?
Исходите из суммарной нагрузки детали и захвата и учитывайте центр тяжести, рабочий радиус, ход подъёма и переворот при выборе конструкции. Выбирайте конфигурацию, покрывающую нагрузку и требуемые движения данного процесса.
Чем манипулятор отличается от робота?
Манипулятор поддерживает вес, а маршрут задаёт человек; это подходит для загрузки и сборки с участием оператора. Промышленный робот выполняет движения по программе и часто используется на автоматизированных линиях со стандартизованными деталями и процессами.
Подходит ли решение для одного-двух рабочих мест?
Конфигурацию можно подобрать для одного или нескольких рабочих мест. Для постоянной точки подходит колонное исполнение; при наличии верхней несущей конструкции и дефиците места на полу — подвесное. Для поочерёдного использования — мобильное, с перемещением без груза и работой после установки основания.
Связанные примеры применения
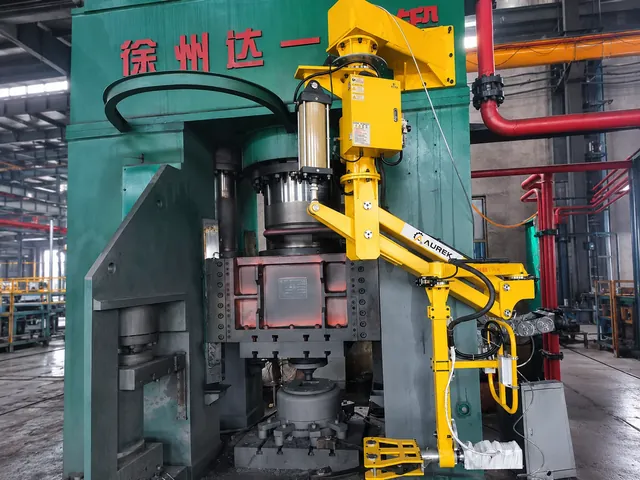 Перемещение горячих отливокПеремещение горячих чугунных отливок с теплоизоляциейДля отливок массой около 65 kg и температурой около 250℃ применяется подвесной манипулятор со специальным теплоизолированным захватом: он зажимает, поднимает и переносит детали между участками, уменьшая ручное удержание горячего груза.
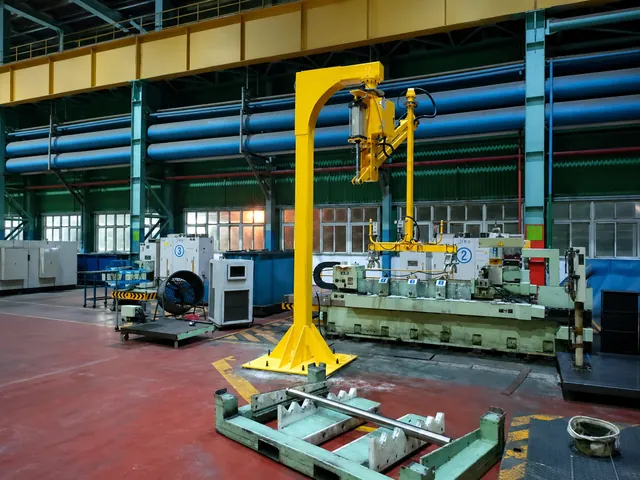 Перемещение рабочих валковЗагрузка и выгрузка рабочих валков при шлифованииПодвесной манипулятор с регулируемым захватом помогает захватывать и поднимать рабочие валки для загрузки и выгрузки шлифовального оборудования, экономя место на полу. Оператор подводит валок к оснастке и корректирует место укладки.
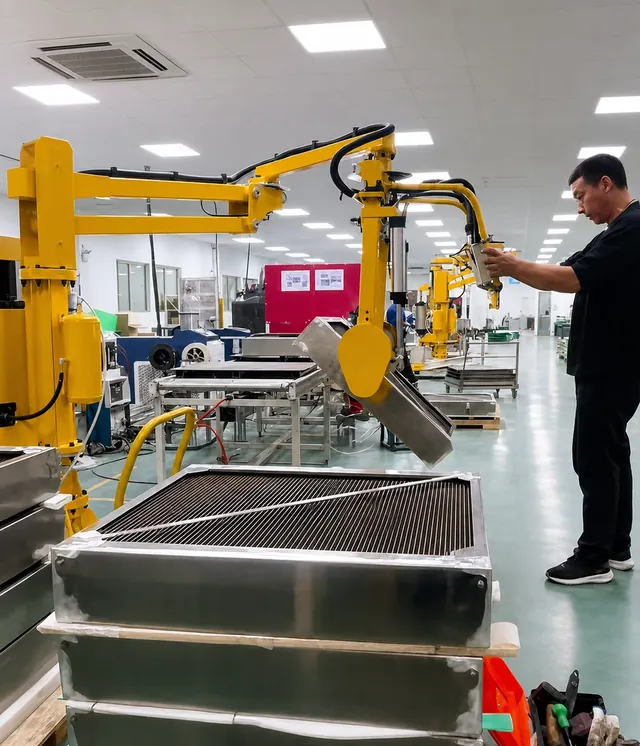 Переворот металлических деталейВидео с объектаПеремещение и переворот крупных металлических деталейМанипулятор со специальным зажимным поворотным захватом поддерживает крупную металлическую деталь при подъёме и выполняет переворот и позиционирование без разжатия. Один оператор направляет захват, укладку и изменение положения.
Отправить задачу и получить решение
Укажите наименование детали, массу одной детали, габариты и движения при захвате и укладке — инженеры предложат исполнение манипулятора, рабочую зону и концевой захват. Чертежи и фотографии участка можно отправить на почту или в WeCom.
