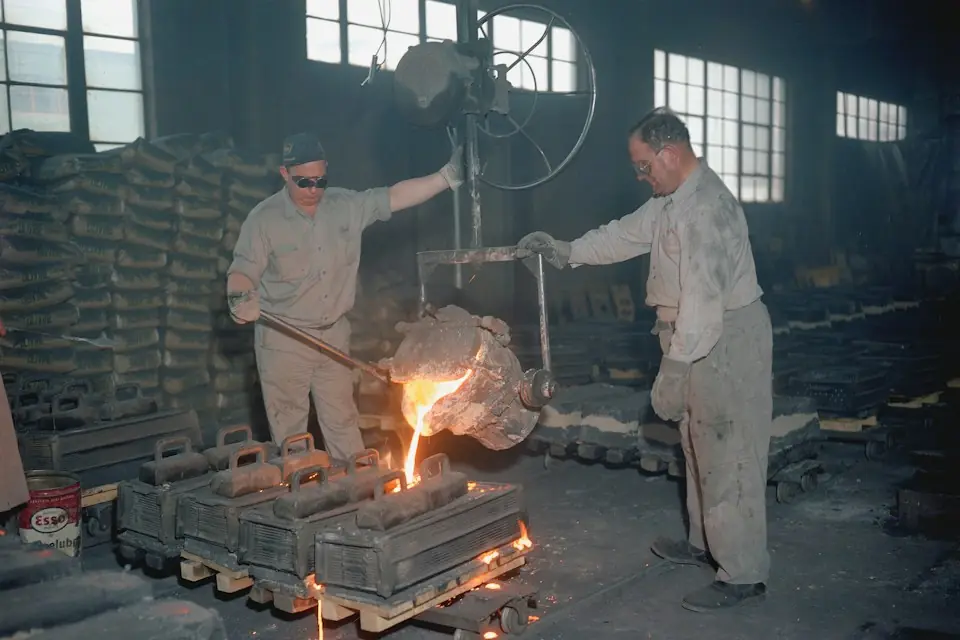
- Aucun rejet involontaire sur la perte d’air ; la libération contrôlée par la suite est le principe de libération des outillages de manutention industrielle. Conservez la charge pendant un défaut, puis relâchez-la à basse vitesse avec une capacité de diagnostic et de réinitialisation une fois que les verrouillages le permettent. La perte d’air ne doit pas en elle-même être considérée comme un ordre d’ouverture.
- La protection contre la perte d’air nécessite un autoverrouillage mécanique coordonné, un support géométrique, une rétention de pression, une détection de fuite, une surveillance de la chute de pression, des verrouillages de déverrouillage, des procédures d’exploitation et une réinitialisation de maintenance. Un réservoir d’air ou un pressostat n’offre qu’une partie de cette protection.
- Vérifiez la force de préhension à l’aide de la méthode de charge équivalente, y compris l’accélération, l’impact d’arrêt d’urgence, la friction minimale et l’usure des mâchoires. Pour l’exemple de pièce chaude 300 kg indiqué, la force normale totale cible est d’au moins environ 36.7 kN.
- Utilisez signaux multiples pour le diagnostic de perte d’air : pression P1/P2/P3, taux de chute de pression, déplacement de la mâchoire, engagement du verrouillage et confirmation du support. La réponse de verrouillage de perte d’air totale recommandée est ≤150 ms.
Organisation : Jiangsu AUREK Intelligent Technology Co., Ltd. (AUREK Intelligent Technology Research Group, Lianyungang, Jiangsu) · Période de validation : 2023.05—2026.04 · Type de document : méthodes de génie industriel. Les paramètres sont identifiés comme des valeurs calculées, enregistrées lors des tests ou recommandées par l’ingénierie et doivent être examinés pour chaque projet. Ce document n’est pas une certification tierce, un rapport d’essai de type, un dossier d’acceptation client ou un certificat de qualité. Le PDF complet est disponible en téléchargement.
00 Résumé
Les manipulateurs industriels pneumatiques, les systèmes de manutention pneumatique, les effecteurs terminaux de robots, les élévateurs à vide et les outils de chargement à usage spécial nécessitent une évaluation de la rétention de charge après une perte de pression soudaine, une rupture de tuyau, des défauts de vanne et une défaillance du signal de commande. Une diminution de l’adhérence ou un relâchement involontaire peut provoquer des chutes de pièces, des collisions d’équipements, des brûlures et des arrêts de production. Cette étude organise des méthodes de protection contre la perte d’air, de libération sûre et de validation technique autour de ces risques.
Aucun rejet involontaire sur la perte d’air ; le relâchement contrôlé par la suite signifie donner la priorité au maintien de la poignée, arrêter la manipulation et interdire le relâchement suspendu en cas de perte d’air. Le déclenchement à basse vitesse avec capacité de diagnostic et de réinitialisation n’est autorisé que lorsque la pièce à usiner est soutenue, que l’outillage est dans une position sûre, que le manipulateur ou le robot est dans une position de dégagement autorisée, que le personnel se trouve dans une zone sûre et que les verrouillages de contrôle sont satisfaits.
Les sections suivantes couvrent les contrôles de la force de préhension, l’autoverrouillage, le support géométrique, la rétention de pression et la surveillance des fuites, les verrouillages de déclenchement, la réinitialisation de maintenance et la validation du serrage pneumatique, de la mâchoire, du vide, de l’expansion interne, du crochet et du retournement. et outillage pour pièces à chaud. Les valeurs de pression, de temps, de force de préhension, de glissement et de temps de réponse sont des références techniques ou des valeurs de test internes compilées et doivent être vérifiées par rapport à la pièce à usiner, à la structure de l’outillage, à l’alimentation en air, au profil de mouvement et aux exigences de sécurité du site.
01Introduction
Les outils de manutention sont adaptés aux manipulateurs industriels pneumatiques, aux équilibreurs pneumatiques, aux manipulateurs à portique, aux robots industriels, aux potences et aux systèmes de chargement spéciaux pour saisir, soutenir, orienter, transférer et libérer des pièces. La conception doit couvrir les conditions nominales et les défauts prévisibles tels que la panne d’alimentation en air, les défauts de commande, l’usure des mâchoires, les charges excentriques, la chaleur radiante et les erreurs de maintenance, limitant ainsi l’escalade des risques après une panne.
La pression de l’air génère généralement une adhérence, entraîne les mâchoires et actionne le relâchement. Lorsque le maintien dépend entièrement d’une alimentation continue, une interruption de l’alimentation, une rupture de tuyau, des raccords déconnectés, des bobines collées, un actionnement involontaire de la valve de déclenchement ou une fuite de la chambre de serrage peuvent rapidement réduire l’adhérence et provoquer un glissement, une chute ou un impact. Les pièces moulées à chaud, les pièces forgées et les pièces traitées thermiquement impliquent également du tartre, un frottement variable et un accès limité pour l’intervention du personnel ; ces conditions doivent être incluses dans la conception de la protection.
02Objets de recherche et conditions aux limites
2.1 Objets de recherche
L’étude couvre les pinces pneumatiques enveloppantes, les pinces à mâchoires, les outils à vide, les pinces à expansion interne, les crochets, les outils de retournement et les outils de manipulation de pièces chaudes, ainsi que d’autres outils industriels personnalisés. Il se concentre sur la libération sûre, la protection contre les pertes d’air et la validation technique des manipulateurs industriels pneumatiques, des équilibreurs pneumatiques, des manipulateurs à portique, des effecteurs terminaux de robots, des systèmes de chargement à usage spécial, des grues à flèche et des palonniers à vide.
2.2 Conditions aux limites
Cette méthode concerne les outils pneumatiques et combinés sous perte d’air, fuite, dégagement involontaire et réinitialisation de maintenance. Chaque projet doit encore compléter l’évaluation des risques, les calculs de résistance mécanique, la validation de la sécurité du système de contrôle, la mise en service sur site et l’acceptation du client. Les éléments de conception doivent spécifier la masse de la pièce, les dimensions, la surface, la température, le centre de gravité, la méthode de préhension, le profil de mouvement, le temps de cycle, les méthodes de travail du personnel et les conditions d’approvisionnement, suivis d’une conception, de contrôles et d’une validation spécifiques au projet.
03Risques de perte d’air et modes de défaillance typiques
L’analyse des défaillances doit inclure le poids de la pièce, l’accélération, l’impact d’un arrêt d’urgence, les changements d’orientation, l’usure des mâchoires, la réduction du frottement, la chaleur radiante, les déplacements du centre de gravité et les erreurs de l’opérateur. Bien que les outils enveloppants, à mâchoires, à expansion interne, à vide, à crochet et à retournement aient des mécanismes différents, tous nécessitent une évaluation de la rétention réduite, du relâchement involontaire, du mouvement involontaire et de l’incapacité à se réinitialiser en toute sécurité.
| Non. | mode de défaillance | Description des principaux risques |
|---|---|---|
| 1 | L’alimentation principale en air comprimé est soudainement interrompue | Lorsque l’alimentation en pression du cylindre de serrage disparaît, sans verrouillage mécanique ni mesures de maintien de la pression, la force de serrage peut diminuer rapidement. |
| 2 | La pression principale d’alimentation en air comprimé chute lentement | L’adhérence diminue progressivement ; sans avertissement de basse pression, la manipulation peut se poursuivre avec une force insuffisante. |
| 3 | Rupture du flexible d’air | La pression de dérivation chute rapidement, ce qui peut entraîner une perte de pression dans la chambre de serrage ou un dysfonctionnement de l’actionneur. |
| 4 | déconnexion rapide du connecteur | Elle se manifeste souvent par une fuite instantanée et doit être identifiée par le taux de chute de pression et le seuil de pression. |
| 5 | Tiroir de vanne collant | Peut provoquer une préhension incomplète, une libération incomplète ou un échappement involontaire. |
| 6 | Dysfonctionnement de la soupape de décharge | Si le verrouillage de libération est insuffisant, une libération involontaire peut se produire lorsque la pièce à usiner est suspendue. |
| 7 | Fuite de la chambre de serrage | La force de serrage décroît lentement, provoquant éventuellement le glissement de la pièce. |
| 8 | Défaillance du réservoir d’air ou du clapet anti-retour | La capacité de maintien de la pression locale est réduite et le temps de maintien de la perte d’air est raccourci. |
| 9 | Signal incorrect du capteur de pression | Le système de commande peut mal évaluer l’état de serrage ou de perte d’air. |
| 10 | usure des mâchoires de préhension | La zone de contact, le coefficient de frottement et la capacité de limitation géométrique sont réduits. |
| 11 | Une température élevée endommage la conduite d’air, les joints et les capteurs. | Cela peut provoquer une fuite d’air, une dérive du signal ou un fonctionnement anormal. |
| 12 | L’opérateur appuie par erreur sur le bouton de déverrouillage | Sans double confirmation et sans verrouillage de support, la charge pourrait être libérée par inadvertance alors qu’elle était suspendue. |
| 13 | Démarrage involontaire pendant la maintenance | Lorsque le personnel de maintenance se trouve dans une zone dangereuse, un dysfonctionnement de la pince peut provoquer des blessures. |
| 14 | Pièce libérée par inadvertance avant d’être solidement installée | La pièce à usiner peut tomber directement et constitue la cible clé de prévention et de contrôle du verrouillage de déverrouillage. |
| 15 | Le déplacement du centre de gravité provoque un glissement de charge excentrique | Les charges excentriques augmentent la force sur un côté de la pince, ce qui peut provoquer une rotation, un renversement ou un glissement. |
Tableau 1. Risques de perte d’air et modes de défaillance typiques
Les examens de conception doivent aborder l’autoverrouillage mécanique, le support géométrique, la rétention de pression, la détection des fuites, la surveillance de la chute de pression, les verrouillages de déverrouillage, les procédures d’exploitation et la réinitialisation de maintenance individuellement, en vérifiant chaque fonction après une perte d’air. L’ajout uniquement d’un réservoir d’air ou d’un pressostat n’offre pas une protection complète.
04Principes de conception pour une libération sûre et une protection contre la perte d’air
Coordonner l'évaluation des risques, la géométrie intrinsèquement sûre, la redondance mécanique, la rétention de pression, la surveillance, les verrouillages, la libération contrôlée, la réinitialisation de maintenance et les tests. Conserver la charge après un défaut. Autoriser le largage à basse vitesse seulement après que le support, la sécurité du personnel, la position et toutes les conditions de contrôle soient confirmés.
La sécurité intrinsèque devrait minimiser la dépendance au maintien pneumatique seul grâce aux rainures en V, aux supports profilés, aux supports inférieurs, aux butées latérales, aux butées de fin de course et aux mâchoires résistantes à la chaleur ; la redondance mécanique doit combiner des goupilles de verrouillage autobloquantes à ressort, des mécanismes à cliquet, des supports géométriques et des butées de fin de course pour assurer une rétention passive après une perte d’air ; les verrouillages de commande ne doivent permettre le déclenchement qu’après confirmation du support de la pièce, confirmation de la position de l’outil, confirmation de la pose du manipulateur ou du robot, confirmation de la zone de sécurité du personnel, confirmation de l’état de la pression et confirmation de la cohérence du signal du capteur.
| Comparaison | outillage pneumatique standard | Outillage avec protection contre les pertes d’air |
|---|---|---|
| Méthode de serrage et de maintien | Elle repose principalement sur l’alimentation continue en pression par le cylindre. | Combinaison de maintien de pression, de verrouillage mécanique, de support géométrique, de verrouillages de surveillance et de déverrouillage |
| Réponse à la coupure de l’alimentation en air | La force de serrage peut diminuer à mesure que la pression diminue. | Arrêter la manipulation, verrouiller mécaniquement, retenir la poignée et inhiber le déclenchement suspendu |
| Conditions de libération | Souvent déclenché par un seul bouton ou une commande de vanne ordinaire. | Les conditions de verrouillage doivent inclure la confirmation de la position de la pièce, la confirmation de la position, la confirmation de la pose, la sécurité du personnel et l’état de la pression. |
| Méthode de détection de fuite | S’appuyer davantage sur des manomètres ou sur l’observation manuelle. | Surveillance de la pression P1, P2, P3, évaluation du taux de chute de pression et diagnostic de cohérence du signal. |
| sécurité de la maintenance | L’état de maintenance peut dépendre des procédures d’exploitation. | Dépressurisation contrôlée, réarmement manuel, confirmation de maintenance et inhibition du redémarrage |
| Applications appropriées | Convient aux scénarios d’alimentation en air comprimé à faible risque, à charge légère et stable. | Convient aux températures élevées, aux charges lourdes, à la manutention suspendue, aux changements de posture et aux scénarios de manutention non standard. |
| Dépendance vis-à-vis du personnel/approvisionnement en air comprimé | plus élevé. | Dépendance réduite à la continuité de l’alimentation grâce à la rétention de pression et au maintien mécanique, avec des verrouillages de déverrouillage |
Tableau 2. Outillage pneumatique et outillage avec protection contre les pertes d’air
05Méthode de calcul de la force de serrage et calcul de vérification technique représentatif
5.1 Logique de base du calcul
Les outils basés sur la friction doivent utiliser une méthode de charge équivalente plutôt que d’estimer à partir du seul poids statique. Les entrées incluent le poids, l’accélération de manipulation, l’impact d’arrêt d’urgence, les changements d’orientation, le coefficient de frottement minimum, l’échelle de température élevée, l’usure des mâchoires et la charge excentrique :
Fe est une charge équivalente (N), incluant le mouvement et l’impact. m est la masse de la pièce (kg), g = 9.81 m/s², a est l’accélération de manipulation maximale (m/s²) et φ est le facteur d’impact d’arrêt d’urgence, sélectionné à partir du profil de mouvement et du comportement de freinage. La force normale totale cible est :
Ntotal est la force normale totale cible (N), Ks le facteur de sécurité et μmin le coefficient de frottement minimum prenant en compte la chaleur, le tartre, l’huile, l’usure et la variation de surface. Le débit effectif du cylindre est :
où Fc est la force de sortie effective du cylindre (N) ; P est la pression de service (Pa) ; A est la surface effective du piston (m²) ; η est l’efficacité de la transmission ; Fr sont la résistance d’étanchéité, la résistance du ressort et la résistance au frottement du mécanisme (N). Si la force de serrage est amplifiée par des mécanismes augmentant la force tels que des cales, des leviers à bascule et des mécanismes excentriques, le rapport de transmission, l’efficacité, l’usure, le blocage, la dilatation thermique, la résistance au dégagement, le cisaillement de la goupille, la déformation élastique de la mâchoire de serrage et la capacité de charge dans des conditions de verrouillage par perte d’air doivent également être vérifiés.
5.2 Entrées de calcul et de validation représentatives
Les entrées suivantes sont associées aux enregistrements de validation technique AUREK pour 2023.05–2026.04. Elles s’appliquent aux conditions de calcul et d’essai indiquées. Examiner l’utilisation du projet par rapport aux enregistrements bruts, aux documents de conception et aux exigences de sécurité du site.
| Projet | Entrée de test enregistrée |
|---|---|
| Type de pièce | Pièces moulées ou pièces forgées en fer à haute température |
| Masse de la pièce | 300 kg |
| Dimensions hors tout de référence | 900 mm × 450 mm × 250 mm |
| Température de surface de la pièce/température ambiante | 250 °C / 25 °C |
| Décalage du centre de gravité de la pièce | ≤ 80 mm |
| Accélération maximale de la manipulation | 0.3 g |
| Coefficient de correction d’impact d’arrêt d’urgence φ | 1.2 |
| Coefficient de frottement minimum μ dans des conditions de tartre d’oxyde à haute température min | 0.25 |
| Facteur de sécurité de la force de serrage Ks | ≥2.0 |
Tableau 3. Entrées représentatives des tests de pièces chaudes et de charges lourdes (2023.05–2026.04)
Remplacer dans l’équation (1) et l’équation (2) :
Pour cet exemple, la force normale totale est d’au moins 36.7 kN. Avec deux mâchoires, l’objectif calculé est d’environ 18.4 kN par mâchoire. Un objectif de 20–22 kN par mâchoire tient compte des considérations indiquées en matière d’usure, de pression, de température, d’excentricité et d’assemblage. Combinez la préhension par friction avec des rainures en V, des marches de support, des supports profilés ou inférieurs, le cas échéant.
06Conception d’un mécanisme de verrouillage mécanique et de déverrouillage de sécurité
L’autoverrouillage mécanique fournit une protection passive après une perte d’air, retenant la charge en cas de défaillance des signaux d’alimentation ou de commande et empêchant l’ouverture immédiate de la mâchoire lorsque la pression diminue. La détection d’état, les verrouillages et le séquençage des libérations restent des fonctions du système de contrôle ; ni l’un ni l’autre ne remplace l’autre. Pour les charges chaudes, lourdes ou suspendues, pensez à une redondance mécanique associant cales autobloquantes, goupilles de verrouillage à ressort, cliquets, supports géométriques et butées.
Utiliser deux étapes : déverrouiller la retenue mécanique, puis ouvrir les mâchoires sous contrôle. Déverrouillez uniquement après confirmation du support de la pièce, de la position de l’outil, de la pose du manipulateur/robot, de la sécurité du personnel, de la pression et du verrouillage de diagnostic. Utilisez un échappement étranglé, une commande proportionnelle ou une limitation mécanique de la vitesse pour une ouverture lente. Le déverrouillage manuel d’urgence nécessite également un support de charge et une protection, une double action, une clé dédiée ou une confirmation mécanique pour éviter toute opération accidentelle.
| Éléments de paramètres | Valeurs de référence d’ingénierie/indicateurs de vérification recommandés | description de conception |
|---|---|---|
| angle de coin | 5°~7° | En tenant compte à la fois de la capacité d’autoblocage et de la résistance au déclenchement, l’état de la surface de friction doit être pris en compte. |
| Temps d’entrée de la broche de verrouillage | ≤ 100 ms | Utilisé pour un verrouillage mécanique rapide après une perte d’air ou de puissance. |
| Temps de réponse total du verrouillage de perte d’air | ≤ 150 ms | Cible de vérification depuis la reconnaissance du défaut jusqu'au verrouillage terminé |
| Temps de déclenchement normal contrôlé | 0.8~1.5 s | Évitez les impacts ou les rebonds provoqués par une libération instantanée. |
| Vitesse normale de déclenchement et d’ouverture des griffes | ≤ 80 mm /s | Utilisé pour réduire l’impact lors du relâchement contrôlé après confirmation de l’assise de la pièce. |
| Vitesse d’ouverture des griffes de déverrouillage manuel d’urgence | ≤ 50 mm /s | La libération manuelle doit être lente, interrompue et confirmable. |
| Déformation élastique maximale de l’extrémité de la mâchoire | ≤ 0.2 mm | Il doit être vérifié en fonction de la longueur, du matériau et de l’état de contrainte de la mâchoire de serrage. |
| Facteur de sécurité en cisaillement des goupilles de verrouillage | ≥3.0 | Vérifie la capacité de charge critique pendant le maintien après une perte d’air |
| Facteur de sécurité de la surface de contact du coin | ≥1.5 | Les contraintes de contact, l’usure et les conditions de lubrification doivent être prises en compte. |
| Contrainte équivalente maximale des principales pièces porteuses | ≤60% de la contrainte admissible du matériau | Comme limite de référence pour la conception de la résistance structurelle. |
Tableau 4 Indicateurs de référence en ingénierie des structures mécaniques
Pour l’outillage de pièces chaudes, évaluez également les coussinets isolants, les mâchoires résistantes à la chaleur, les tuyaux métalliques, le câblage protégé contre les radiations et le blindage des capteurs. Placez les tuyaux, les joints et les capteurs du côté le moins exposé au rayonnement lorsque cela est possible, en utilisant des tuyaux métalliques, des manchons isolants ou des écrans thermiques pour réduire les dommages thermiques.
07Rétention de pression pneumatique et détection de fuite
Organisez la conception pneumatique autour de la filtration de l’alimentation, de la rétention de pression locale, de l’isolation des défauts, de la surveillance de la pression, de l’échappement contrôlé et de la dépressurisation de maintenance. Les composants typiques comprennent les filtres-régulateurs, les clapets anti-retour, les soupapes de rétention de pression, les réservoirs d’air, les soupapes d’arrêt de sécurité, les soupapes d’échappement étranglées et les soupapes d’échappement de sécurité. La surveillance couvre le capteur de pression principal P1, le capteur de pression de dérivation P2 et le capteur de pression de la chambre de serrage P3, ainsi que le taux de perte de charge, la classification des fuites et la protection des tuyaux dans les zones chaudes.
| Éléments de paramètres | Référence d’ingénierie/valeur d’enregistrement de test | Description |
|---|---|---|
| Pression nominale d’alimentation en air | 0.5 ~ 0.8 MPa | Il convient aux conditions d’air comprimé industrielles courantes et doit être calibré en fonction de l’alimentation en air comprimé sur site. |
| Test de la pression d’alimentation en air initiale | 0.60 MPa | Condition initiale pour les tests énoncés |
| Seuil d’avertissement de basse pression | P1 < 0.45 MPa , durée ≥ 200 ms | Reconnaît une alimentation en air insuffisante et inhibe le démarrage d’un nouveau cycle. |
| Pression de déclenchement de la protection contre la perte d’air | P1 < 0.35 MPa ou P2 < 0.35 MPa | Déclenche l’arrêt de la manipulation, le verrouillage mécanique et l’interdiction de déverrouillage. |
| Conditions de déclenchement rapide des fuites | Taux de chute de pression ≥0.08 MPa/s | Identifiez les fuites soudaines telles qu’une rupture de conduite d’air et des joints déconnectés. |
| Pression de pré-serrage | 0.18 MPa (environ 30% de la valeur nominale) | Pour une utilisation dans les étapes de contact souple. |
| Pression de serrage normale | 0.60 MPa | Utilisé pour simuler des conditions de serrage normales. |
| Variation de pression autorisée | ± 5% (environ ± 0.03 MPa ) | Indicateurs de vérification suggérés pour la stabilité de la pression. |
| Période d’échantillonnage de pression/fréquence d’enregistrement | ≤ 20 ms / ≥ 50 Hz | Pour la chute de pression et l’identification rapide des fuites. |
| Alimentation principale en air comprimé - jugement d’anomalie de branche | | P1 − P2 | > 0.08 MPa , durée ≥ 300 ms | Identifier les anomalies dans les circuits principaux d’alimentation en air comprimé et de branchement d’air. |
| Jugement d’anomalie de la cavité de serrage | | P2 − P3 | > 0.10 MPa , durée ≥ 300 ms | Identifier les fuites de la chambre de serrage ou les anomalies du bloc de vannes. |
Tableau 5 : Valeurs de référence d’ingénierie du système pneumatique et valeurs de test internes compilées
Le taux de chute de pression est déterminé par la formule suivante :
Rp est le taux de décroissance de pression (MPa/s), ΔP le changement de pression et Δt l’intervalle d’échantillonnage. Le seuil de test indiqué, 0.08 MPa/s, déclenche une protection contre les fuites rapides. Définissez les niveaux d’alarme de fuite lente pour le volume du circuit, l’étanchéité et le temps de maintien requis. Des différences anormales persistantes P1/P2/P3 indiquent des défauts de capteur, de vanne ou de circuit et nécessitent une réponse prudente et sûre.
08Logique de contrôle et conditions de verrouillage de libération
La libération nécessite un support de la pièce, la position de l’outillage, la pose du manipulateur/robot, l’état de la poignée, l’état du verrouillage, la sécurité du personnel, une commande de libération, l’état de la pression et des signaux de capteur cohérents. Avant que le support ne soit confirmé, rejetez la version. Les signaux contradictoires nécessitent un état de sécurité conservateur : arrêter la manipulation, conserver la prise et empêcher le déclenchement.
| niveau de réponse | Condition de déclenchement | Réponse du système |
|---|---|---|
| Avertissement de premier niveau | P1 < 0.45 MPa , durée ≥ 200 ms | Avertissement de basse pression ; inhiber de nouveaux cycles |
| Protection secondaire | P1 < 0.35 MPa ou P2 < 0.35 MPa | Arrêter la manipulation, enclencher le verrouillage mécanique et inhiber le déverrouillage |
| Niveau 3 Arrêt d’urgence | Taux de chute de pression ≥0.08 MPa/s, ou déplacement anormal de la mâchoire de la pince | Arrêtez-vous immédiatement, engagez la goupille de verrouillage, maintenez la poignée et empêchez le déverrouillage pendant la suspension. |
| condition de réinitialisation | Pression rétablie, fuite éliminée, pièce à usiner solidement installée, confirmation manuelle terminée, réinitialisation du verrouillage, signaux de capteur cohérents et zone de travail sécurisée. | Permet d’accéder aux processus de desserrage contrôlé, de re-serrage ou de manipulation manuelle. |
Tableau 6. Logique de réponse à la perte d’air
Appliquer le principe conserver la charge après un défaut ; publier uniquement une fois confirmé. L’interruption de l’alimentation ne doit pas servir de commande de déverrouillage, y compris pour les pièces chaudes ou lourdes.
09Analyse des risques et FMEA
L’AMDEC identifie les défaillances critiques, hiérarchise les risques et les relie à des mesures correctives. Cette étude utilise la gravité S, l’occurrence O, la détection D et le numéro de priorité du risque RPN, avec RPN = S × O × D. Les scores dans le tableau sont des exemples d’un modèle d’évaluation technique interne ; les comparaisons de projets et le classement des risques doivent être réévalués.
| mode de défaillance | S | O | D | RPN initial | Mesures d’amélioration | Après amélioration |
|---|---|---|---|---|---|---|
| L’alimentation principale en air comprimé est soudainement interrompue | 5 | 4 | 4 | 80 | Clapet anti-retour, clapet de maintien de pression, verrouillage mécanique et inhibition de la libération des pertes d’air | 20 |
| L’alimentation principale en air comprimé diminue lentement | 4 | 3 | 4 | 48 | Avertissement de basse pression, interdiction de nouveaux cycles, surveillance de l’évolution de la pression | 16 |
| Rupture du flexible d’air | 5 | 3 | 4 | 60 | Détection de chute de pression, tuyau métallique, retenue de tuyau et verrouillage mécanique | 15 |
| déconnexion rapide du connecteur | 5 | 3 | 4 | 60 | Accouplement à verrouillage, surveillance P2 et mesures de maintien de l’accouplement | 15 |
| Dysfonctionnement de la soupape de décharge | 5 | 3 | 4 | 60 | Prise en charge du verrouillage, double validation de confirmation, surveillance des sorties de sécurité | 12 |
| usure des mâchoires de préhension | 4 | 4 | 3 | 48 | Blocs résistants à l’usure remplaçables, échelles d’usure et inspections régulières | 18 |
| La goupille de verrouillage n’est pas en place | 5 | 3 | 3 | 45 | Double détection de position, goupille de verrouillage protégée et inhibition des manipulations en cas de panne | 15 |
| Signal incorrect du capteur de pression | 4 | 3 | 4 | 48 | Contrôle croisé P1/P2/P3, étalonnage périodique | 16 |
| Dommages causés par la chaleur radiante aux tuyaux | 5 | 3 | 3 | 45 | Tuyau métallique, gaine isolante, enregistrement de température | 15 |
| Libération manuelle accidentelle | 5 | 3 | 4 | 60 | Capot de protection, double action, clé spéciale, confirmation de support | 12 |
| Démarrage involontaire pendant la maintenance | 5 | 3 | 3 | 45 | Mode maintenance, verrouillage et étiquetage, confirmation de réinitialisation manuelle | 15 |
| Commande de relâchement reçue alors que la pièce n’est pas supportée | 5 | 3 | 4 | 60 | Capteur de support, verrouillage de position, rejet de commande de déverrouillage | 10 |
| Fuite de la chambre de serrage | 4 | 4 | 3 | 48 | Surveillance P3, évaluation du taux de chute de pression, alarme de classification des fuites | 16 |
| Défaillance du réservoir d’air ou du clapet anti-retour | 4 | 3 | 4 | 48 | Test de rétention de pression, inspection périodique du clapet anti-retour et test de maintien de perte d’air | 16 |
Tableau 7 : Exemple d’AMDEC pour la protection contre les pertes d’air des installations de manutention industrielle (RPN est un modèle d’évaluation interne de l’entreprise et n’est pas utilisé comme conclusion de certification par un tiers)
Dans ce modèle d’évaluation, S=5 représente une blessure grave potentielle, un dommage majeur à l’équipement ou une chute d’une pièce chaude. RPN ≥50 nécessite une action corrective et de nouveaux tests ou un examen dédié ; 30 ≤ RPN <50 nécessite un examen du projet, une responsabilité attribuée et une évaluation des risques résiduels ; Le RPN <30 reste soumis à une inspection et à la conservation des dossiers.
10 Plan de vérification des essais
Avant la livraison, complétez la validation de la conception, l’ajustement des paramètres et l’examen des risques à l’aide du tableau ci-dessous. Conservez les enregistrements de tests bruts et les informations d’étalonnage pour étayer les conclusions correspondantes.
| éléments de test | Objectif du test | Problèmes d’acceptation |
|---|---|---|
| Test de serrage nominal | Vérifier la capacité de serrage dans des conditions de travail nominales | Il n’y a pas de glissement anormal et la déformation de la mâchoire de serrage se situe dans la plage admissible. |
| Test de manipulation dynamique | Vérifier la capacité de maintien sous accélération et impact d’arrêt d’urgence | La pièce ne présente aucun glissement évident et l’état de verrouillage est stable. |
| test de perte d’air | Vérifier la logique de protection contre les interruptions de l’alimentation en air principale | Arrêter la manipulation, verrouiller mécaniquement et inhiber le déverrouillage |
| test de fuite lent | Vérifier l’avertissement de basse pression et l’identification des fuites. | Il peut déclencher une alarme à différents niveaux et interdire de nouveaux cycles. |
| Test d’étanchéité rapide | Vérifier la réponse à la rupture du tuyau d’air ou au désengagement du connecteur | Déclencher la réponse d’urgence conçue, conserver la poignée et empêcher le déclenchement suspendu. |
| Test de verrouillage de support | Vérifier le rejet du dégagement avant de confirmer la mise en place de la pièce. | Le système refuse de libérer. |
| test de libération contrôlée | Vérifier le déclenchement à basse vitesse une fois la mise en place de la pièce confirmée. | Le déclenchement est fluide, sans impact ni rebond significatif. |
| Test de rayonnement à haute température | Vérifier l’état des composants dans des environnements à haute température | Aucun dommage thermique évident ni alarme anormale. |
| Test de cycle de vie | Vérifier la durabilité des mâchoires, des goupilles de verrouillage, des blocs de vannes et des joints. | Il n’y a pas d’usure anormale ni de défaillance fonctionnelle des composants clés. |
| Test de réinitialisation de maintenance | Vérifier la confirmation manuelle et le processus de réinitialisation après un échec | Inhiber les cycles automatiques avant la réinitialisation ; vérifier ensuite les états cohérents |
Tableau 8 : Plan de vérification recommandé par l’entreprise (recommandé d’enregistrer P1/P2/P3, le taux de chute de pression, le déplacement de la mâchoire de serrage, la quantité de glissement, le temps de réponse/relâchement, etc.)
11Pratiques de vérification technique et dossiers représentatifs
Entre le 2023.05 et le 2026.04, le groupe de recherche sur les technologies intelligentes AUREK a effectué et documenté la validation technique de manipulateurs industriels pneumatiques personnalisés, de systèmes de manutention pneumatique et d’outillage industriel. La validation a porté sur la rétention de la poignée lorsque la pression d’alimentation chute, le déclenchement de protection en cas de fuites rapides ou de déconnexion de l’accouplement, le verrouillage mécanique après une perte d’air, le déclenchement contrôlé et la prévention d’un déclenchement suspendu involontaire, ainsi que les verrouillages de support, de position et de sécurité du personnel. Il a également examiné l’arrêt sûr et le déclenchement contrôlé avec des combinaisons récepteur d’air/vanne ainsi que les conditions de fonctionnement des composants à haute température. La procédure de conception et de validation suit :
La validation représentative a utilisé une pièce chaude de 300 kg et une pression d’alimentation initiale de 0.60 MPa. La basse pression, la perte d’air, les fuites rapides, la libération involontaire et la libération contrôlée ont été testées pour vérifier la rétention, la réponse du verrouillage mécanique et les verrouillages de libération. Le tableau résume les dossiers techniques correspondants :
| Non. | Conditions d’essai | Paramètres clés | Résultats enregistrés |
|---|---|---|---|
| 1 | Bridage normal de l’alimentation en air | P= 0.60 MPa , conserver pendant 15 minutes | 15 min slippage 0.28 mm ; P3 ≈ 0.594 MPa |
| 2 | Avertissement de basse pression | P1 < 0.45 MPa , durée ≥ 200 ms | P1 = 0.446 MPa , alarme après 236 ms |
| 3 | L’alimentation principale en air comprimé diminue lentement | 0.60 → 0.35 MPa / 10 s | Niveau de protection 2 entré et verrouillage terminé à 10.2 s |
| 4 | L’alimentation principale en air comprimé est soudainement coupée | diminue à 0 MPa within 0.5 s | Réponse de verrouillage totale 104 ms, 5 glissement minimum 0.62 mm |
| 5 | Fuite rapide du circuit de dérivation serré | P3 0.60 → 0.25 MPa / 3 s | Taux de décroissance de pression ≈0.116–0.118 MPa/s ; Arrêt d’urgence de niveau 3 |
| 6 | déconnexion rapide du connecteur | P2 diminué à 0.10 MPa within 1 s | P2 atteint 0.35 MPa en environ 496 ms ; goupille de verrouillage engagée |
| 7 | Dysfonctionnement de la soupape de décharge | La pièce est suspendue et la confirmation de support n’est pas valide. | La sortie de libération reste inactive ; l’outillage conserve la prise |
| 8 | Relâcher une fois que la pièce est bien en place | Heure de sortie 0.8 ~ 1.5 s | Ouverture contrôlée des griffes 1.12 s, vitesse maximale d’ouverture des griffes 68 mm/s |
| 9 | Test de rayonnement à haute température | Source de chaleur 250 °C pour 30 minutes | La surface des tuyaux d’air est 57 °C, le boîtier du capteur est 48 °C et il n’y a pas d’alarme anormale. |
| 10 | Simulation de réinitialisation de maintenance | Récupération de pression 0.60 MPa, confirmation manuelle | Cycles automatiques inhibés avant réinitialisation ; états cohérents par la suite |
Tableau 9. Conditions représentatives de validation technique et résumé des enregistrements (2023.05–2026.04)
12Analyse des applications d’ingénierie
Le procédé peut prendre en charge l’évaluation de la manipulation de forgeage à chaud, du nettoyage et du transfert de pièces moulées, du chargement par traitement thermique, des grandes plaques et boîtes, et de l’outillage pour robots, manipulateurs industriels pneumatiques, équilibreurs pneumatiques et manipulation sous vide. Les pièces automobiles, les stators de moteur, les tôles, les pneus et les compartiments de batterie nécessitent chacun une validation de conception pour leurs conditions de contact, leur centre de gravité, leur orientation et les conditions du site.
Les examens des applications doivent examiner la rétention après une perte d’air, les verrouillages à libération involontaire, la libération contrôlée en douceur et la réinitialisation sûre après maintenance, et évaluer comment la chaleur, la poussière, l’huile et les fluctuations de l’alimentation affectent les marges de conception.
Pour les outils sous vide, vérifiez la rétention du vide, le vieillissement des ventouses, la rugosité de la surface et la surveillance des fuites. Pour les crochets, vérifiez les loquets de rétention, le centre de gravité et les limites d’orientation. Pour les outils de retournement, vérifiez les charges d’inertie et le verrouillage secondaire. Pour les outils à expansion interne, vérifiez l’usure des contacts, la diminution de la force d’expansion et la variation de la taille de l’alésage.
13 Conclusion et perspectives
Conclusions : Conserver l’adhérence après une perte d’air. Combinez l’autoverrouillage mécanique, le support géométrique et la rétention de pression pour résoudre les problèmes de rupture de tuyau, de séparation de couplage, de défauts de vannes et de défaillance du signal de commande. Force de préhension dimensionnée pour la dynamique, un minimum de friction, de chaleur et d’usure. Diagnostiquez les défauts grâce à la pression P1/P2/P3, au taux de décroissance, au déplacement de la mâchoire, aux signaux de verrouillage et de support. La libération nécessite un soutien confirmé, la sécurité du personnel et tous les verrouillages. La validation couvre la perte d’air, les fuites, la manipulation dynamique, la libération contrôlée et la réinitialisation de maintenance.
Recherches complémentaires : Les besoins du projet peuvent justifier des travaux sur l’identification des frottements à haute température, la surveillance de l’usure des mâchoires, les modèles de décroissance de pression, les enregistrements de tests numériques, la maintenance prédictive et la validation des performances des contrôles de sécurité. Les lignes complexes peuvent intégrer des verrouillages de déverrouillage dans l’architecture de sécurité globale, en coordonnant la validation des outils, des manipulateurs, des supports, des zones de sécurité du personnel et des modes de maintenance.
14Normes associées et références de conformité
Utiliser les normes pertinentes pour organiser la conception, l’examen et la validation. Déterminez l’applicabilité grâce à l’évaluation des risques du projet, à la conception du système de contrôle, aux conditions du site et aux exigences du client. Enregistrer les calculs, les tests et les signatures pour les conclusions du projet qui en résultent.
| Catégorie | Normes/documents de référence | mise au point |
|---|---|---|
| Évaluation des risques liés à la sécurité des machines | ISO 12100 / GB/T 15706 | Identification des dangers, estimation des risques, réduction des risques et description des risques résiduels. |
| Systèmes de contrôle liés à la sécurité | ISO 13849-1 、 IEC 62061 | Libération du verrouillage, verrouillage en place, confirmation de support, arrêt d’urgence et couverture de diagnostic ; PL/SIL déterminé par projet. |
| Sécurité du système pneumatique | ISO 4414 / GB/T | Interruption de l’alimentation en air comprimé, libération du stockage d’énergie, maintien de la pression, échappement, décompression de maintenance et prévention des dysfonctionnements. |
| Robotique et sécurité collaborative | ISO 10218 ISO/TS 15066 | Posture du robot, zone de sécurité du personnel, verrouillage de libération de l’effecteur final. |
| Règlement intérieur de l’entreprise | Formulaire d’évaluation des risques, enregistrements de tests, AMDEC, procédures d’inspection ponctuelle et de maintenance | Responsabilités attribuées, tests archivés, réinitialisation de maintenance et enregistrements des risques résiduels |
Tableau 10 : Normes associées et références de conformité
15 Références
- ISO 12100:2010. Sécurité des machines – Principes généraux de conception – Évaluation des risques et réduction des risques[S].
- ISO 13849-1. Sécurité des machines - Parties des systèmes de contrôle liées à la sécurité - Partie 1 : Principes généraux de conception[S].
- IEC 62061. Sécurité des machines – Sécurité fonctionnelle des systèmes de commande liés à la sécurité[S].
- ISO 4414. Transmissions pneumatiques – Règles générales et exigences de sécurité pour les systèmes et leurs composants[S].
- ISO 10218 / ISO/TS 15066. Robots et dispositifs robotiques – Exigences de sécurité / Robots collaboratifs[S].
- GB/T 15706. Principes généraux d’évaluation des risques de conception de sécurité des machines et de réduction des risques[S]. Pékin : Presse chinoise sur les normes.
- Wen Bangchun. Manuel de conception mécanique [M]. Pékin : Machinery Industry Press, 2018.
- SMC (China) Co., Ltd. Informations techniques sur les composants pneumatiques et les applications de systèmes pneumatiques [Z].
- Jiangsu Aurek Intelligent Technology Co., Ltd. Dossiers de validation technique pour les outils de manutention personnalisés et les manipulateurs industriels pneumatiques (2023.05–2026.04) [R]. Dossiers de l’entreprise.
- aurek.cn. Informations relatives aux outils personnalisés et aux équipements d’automatisation de Jiangsu Aurek [EB/OL]. Date d’accès : 2026-06-07.