- 焊装避让需要同时建立静态边界、动态包络和临时占用区,不能只看设备静止位置。
- 搬运路径应围绕夹具接近方向、工件扫掠范围和人员视线共同规划。
- 与机器人、焊枪和定位工装相邻时,需要清晰的取放许可与退出确认。
- 最终方案必须用真实夹具和工件进行低速轨迹验证与边界工况测试。
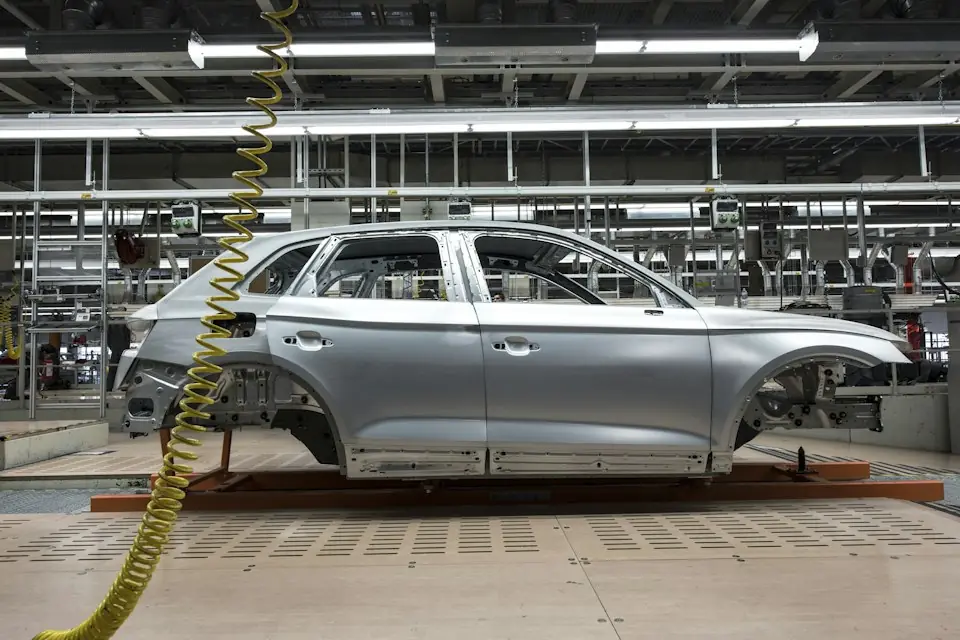
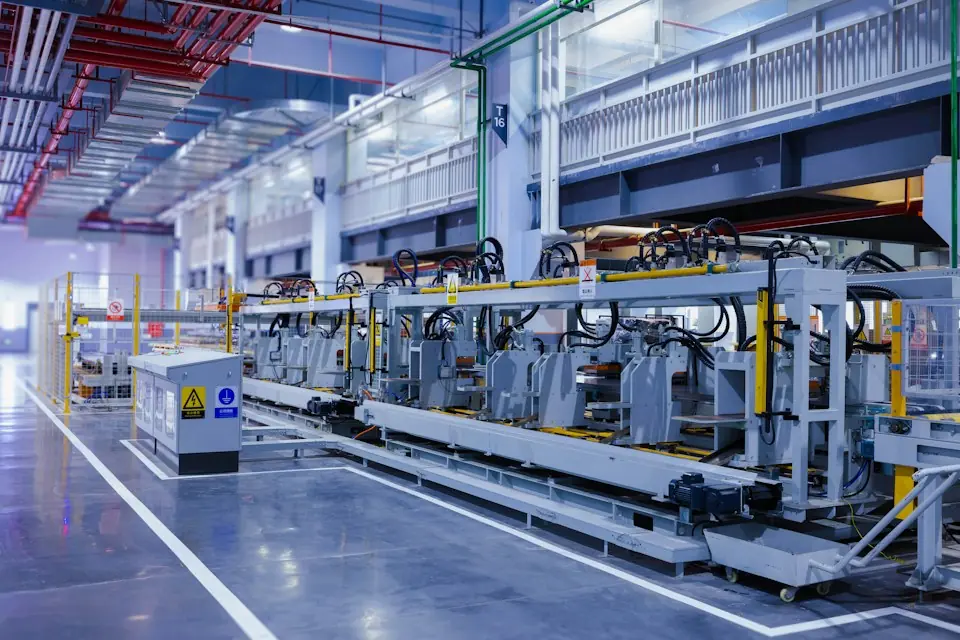
焊装工位内的定位工装、夹紧器、焊枪、机器人、围栏、输送设备和补焊区域会在不同阶段占用空间。机械臂覆盖取放点后,还须检查带件回转、翻转与退出路径,按各设备动作时序建立空间关系。
01把干涉对象分成三类
- 静态边界:厂房立柱、围栏、控制柜、固定支架、桥架、地沟和墙面。
- 动态包络:机器人、焊枪、转台、压紧器、定位销升降机构、机门和输送托盘的运动范围。
- 临时占用区:维修平台、换帽器、清枪器、料架、工具车、焊丝桶、人员操作和异常处理位置。
三类对象均纳入平面与高度分析。三维模型需补齐现场软包线、阀岛、接线盒和临时物料,防止模型可通过而现场发生干涉。
02先冻结取放状态和时序
逐一确定取放许可条件:机器人退出、焊枪处于安全位置、压紧器打开、定位销状态正确以及输送托盘锁定。每个条件均对应设备位置与信号,不能用含义不清的完成总信号替代。
共享空间应明确进入和退出顺序,以及信号中断后双方的安全状态。机械臂退出确认宜采用真实位置或区域状态,不能仅依靠操作者按钮请求。
03安装位置决定大部分避让能力
安装中心兼顾取放覆盖、维护和人员通道,减少跨越机器人区域。立柱过近会压缩检修空间,过远则增加臂长、惯量和扫掠范围。地面拥挤时可比较倒挂或轨道方案,并同步复核顶部梁、焊烟管道、桥架及机器人上方包络。
模型同时配置机械臂本体、末端夹具和最大工件。车门、侧围或电池托盘等大型零件,重点检查其外缘与围栏、焊枪的距离。
04围绕定位销和夹紧器规划接近方向
放件先完成大范围移动,再以短距离、低惯量方式接近工装。定位销负责最终定位,不得用于纠正大角度偏差或承受侧向强推。粗定位可选导向面、视觉基准、机械浮动或操作提示,结合公差与工艺验证配置。
包络分析须包含压紧器打开后的摆臂位置。打开状态可能比夹紧状态占用更大空间,应据此选择机械臂的接近和退出方向。
05焊枪与附属设备的避让要点
| 对象 | 需要检查 | 常见遗漏 |
|---|---|---|
| 机器人焊枪 | 生产、回零、维修与异常停机姿态 | 只检查一个回零位 |
| 焊枪电缆包 | 弯曲和摆动包络 | 模型中只有刚性焊枪 |
| 换帽/清枪设备 | 机器人进出路径和维护空间 | 被当作静态小设备 |
| 补焊工具 | 悬挂线、工具平衡器和人员手臂范围 | 正式布局图未包含 |
| 焊渣与热源 | 软管、吸盘、传感器的防护 | 只考虑几何干涉 |
06软管、电缆和手柄也有运动包络
气管、电缆、真空管与控制手柄沿结构固定,并为各关节保留受控运动余量。全行程检查勾挂和接头拉扯;靠近焊接区时,按焊渣、飞溅、辐射及锐边位置配置护套和走线。
07围栏、人员和维护空间
围栏同时标识危险区域。机械臂、夹具或工件跨越围栏时,须由整体风险评估确定隔离和联锁。人员站位应看清夹具、工件及定位点,禁止为观察销孔而探入危险区域。
布局保留焊枪维护、夹具更换、阀件检修和工装清洁路径。维护状态与生产状态一并校核,避免常规检修需要拆除机械臂。
08从模型到现场的验证顺序
- 在二维和三维布局中检查机械臂、夹具和工件包络。
- 确认机器人、焊枪、压紧器和输送设备的允许状态。
- 现场空载低速走完整路径,标记最小间隙和视线盲区。
- 用代表性工件覆盖最大尺寸、最不利重心和翻转姿态。
- 验证错误状态、通信中断和设备未退出时的动作禁止。
- 把最终限位、路径、信号和检查点纳入交付资料。
焊装避让的交付资料应对应布局、工艺、控制和安全验证结果,覆盖动态设备、临时占用及异常状态。用现场带件轨迹确认模型,并将限位、路径、信号和检查点纳入作业资料。