
产品中心 · 助力机械臂
安睿克助力机械臂 ARK 系列
气动助力机械臂辅助承担工件重量,搭配对应夹具完成取放、升降与转移,可选翻转机构及多种安装形式。
- 夹具形式
- 可选真空吸盘、夹爪、抱夹、吊钩、气胀轴及翻转夹具
- 安装方式
- 立柱式、倒挂式、移动式、轨道式可选
- 工作气压
- 0.5–0.8 MPa(5–8 bar)
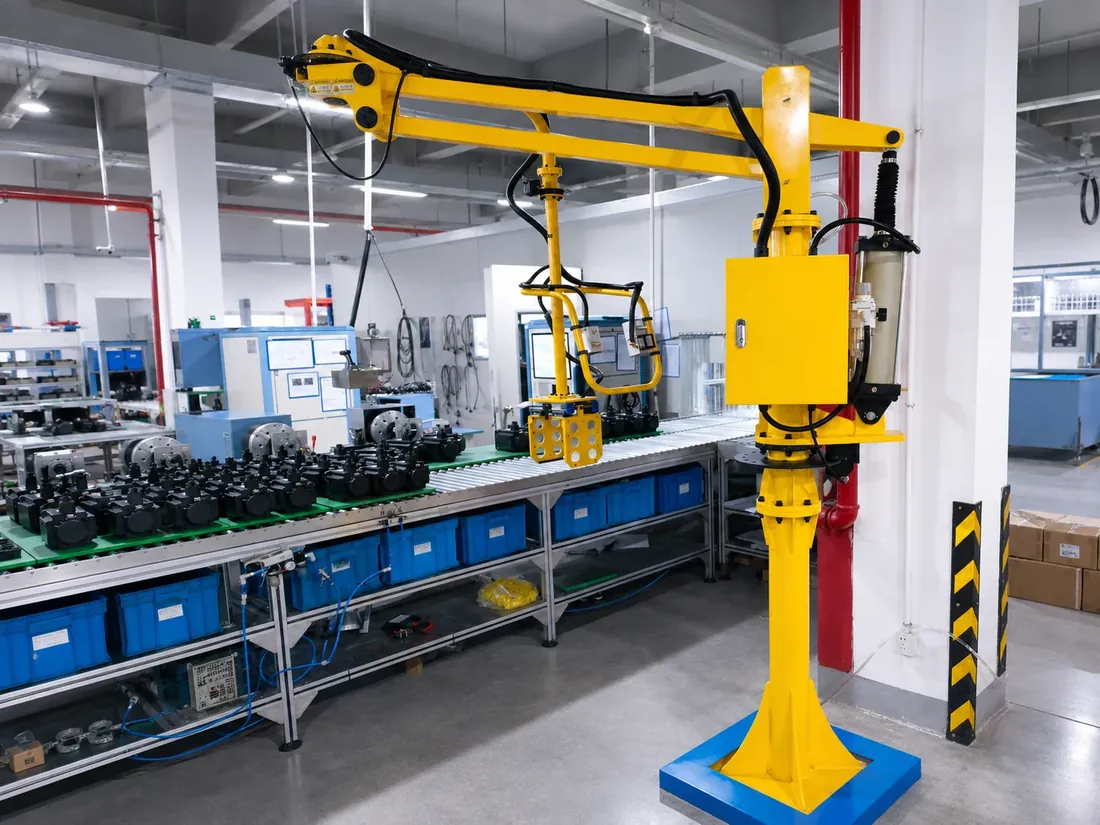 助力机械臂
产品概览
ARK 系列助力机械臂辅助承担工件与夹具负载,操作人员通过手柄引导升降、平移和对位,减少重复托举,适用于设备上下料、工位转运与装配辅助。
主体可选立柱式、倒挂式、移动式或轨道式,末端搭配对应工件的夹具;需要姿态转换时,可配置旋转或翻转机构。
配置与参数
| 负载能力 | 按工件及夹具总负载、重心与安全系数选型 |
|---|---|
| 作业半径 | 按取放距离、回转范围与工位空间配置 |
| 提升行程 | 按取放高度差、安装高度与动作路径配置 |
| 工作气压 | 0.5–0.8 MPa(5–8 bar) |
| 安装方式 | 立柱式、倒挂式、移动式、轨道式可选 |
| 夹具形式 | 可选真空吸盘、夹爪、抱夹、吊钩、气胀轴及翻转夹具 |
项目选型配置
负载能力、作业半径与提升行程按工件及夹具总负载、重心位置和取放路径配置,安装形式配合工位空间选择。驱动方式可选气动或电动,气动方案常用工作气压为 0.5–0.8 MPa;重载及特殊工况可采用专项结构设计。
| 机型 | 负载能力 | 作业半径 | 提升行程 |
|---|---|---|---|
| 常规工位方案 | 按工件及夹具总负载配置 | 按取放距离与回转范围配置 | 按取放高度差配置 |
| 重载 / 特殊工况方案 | 按结构与安全系数专项设计 | 按空间与取放路径专项设计 | 按安装条件与动作路径专项设计 |
- 额定工作气压
- 0.5–0.8 MPa / 5–8 bar
- 使用温度
- -15–50 ℃
- 相对湿度
- <90%
- 驱动方式
- 气动 / 电动 可选
机械臂主体与末端夹具配套选型。负载配置计入夹具自重,工作范围覆盖取放位置,提升行程衔接工位高度差;翻转、制动及防护功能可按搬运动作选配。
应用场景
- 中大重量工件重复取放,借助机械臂减少人工托举与持续承重。
- 设备上下料与装配工位,由操作人员引导工件接近工装并完成对位。
- 升降、平移与姿态转换相结合的搬运流程,可配置对应的旋转或翻转机构。
- 外观件及易变形工件搬运,可选接触面防护与分散受力的夹具结构。
- 固定工位、地面空间受限或多工位分时使用,可选择相应的主体安装形式。
配置特点
- 臂体、气路与末端夹具配套设计,使承载结构、控制方式和搬运动作相互配合。
- 多个回转关节衔接取放位置,可选制动装置,用于相应位置的驻停与操作控制。
- 可选备用气源与配套气路,在主供气源异常时辅助控制力臂下降。
- 负载、作业半径、提升行程与夹具分别选配,覆盖对应工件和工位的使用要求。
常见问题
助力机械臂如何操作?
操作人员对齐夹具并完成夹持,再通过手柄引导机械臂提升、转移和落放。工件获得承托后释放夹具;设备承担辅助承重,取放路径由人员控制。
移动式机械臂如何切换工位?
完成工件落放后,使设备空载,再移动底座至目标工位。底座落位固定后开展取放,机械臂在该工位的工作范围内完成升降与转移。
重载与特殊工件怎样配置?
可选专项承载结构及专用夹具,按工件与夹具总负载、重心和动作配置臂体;高温或特殊接触部位可选相应的隔热及防护结构。
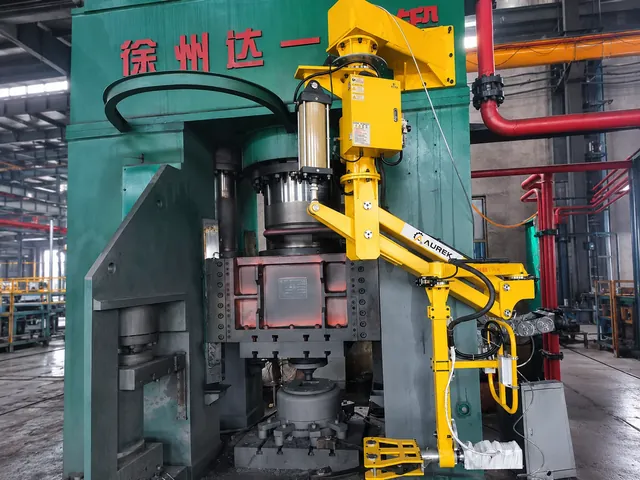
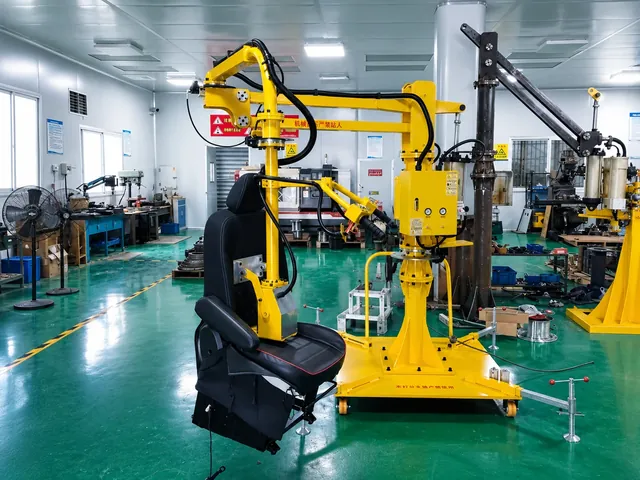
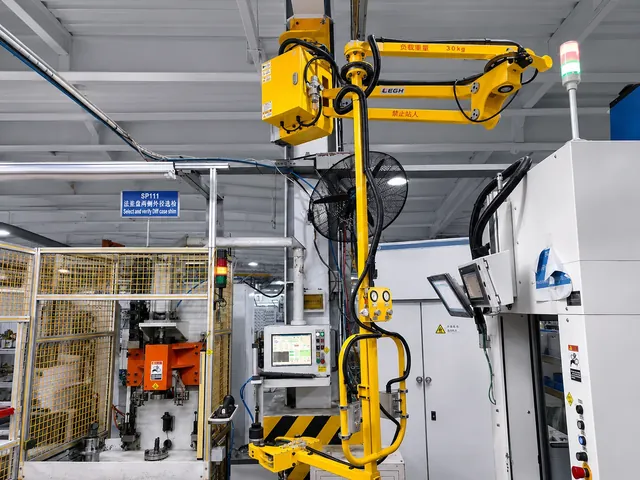
提交工况,获取技术方案
请提供工件名称、单件重量、外形尺寸与取放动作,工程师据此给出机械臂形式、工作范围与末端夹具建议。图纸与现场照片可发送至邮箱或企业微信。

企业微信扫码添加工程师,发送图纸、照片或现场视频;也可发邮件至 sales@aurek.cn。