- 将板厚、夹持力与安全裕度放入同一分析框架,结合结构、接触、驱动和工况共同校核。
- 在所用弯曲模型下,板厚对挠度呈三次方影响。对平行度和定位要求较高的工况,应优先检查刚度,而非仅提高钢材强度等级。
- 摩擦夹持应以最低可保障气压(0.5 MPa)为设计基线,而非最高可能压力;缸径以平方影响推力。
- 真空吸附最不利工况通常是吸盘竖直时的横向抗滑,而非垂直提升;要按完整动作序列校核。
- 翻转校核应重点控制偏心距,在方案阶段调整重心与力臂,避免依赖末端加压补偿。
江苏安睿克智能科技有限公司 · 江苏
摘要:针对气动助力机械臂非标末端夹具的结构、接触与驱动配合,建立板厚、夹持力和安全裕度的耦合分析框架。材料参数取自国家标准、材料数据库及制造商资料,涵盖结构钢、不锈钢、铝合金、TPU衬垫和铸铁工件。模型分别校核摩擦夹持、气缸推力、弯曲挠度、欧拉屈曲、扭转、真空吸附及螺栓/焊缝/销轴连接,并采用50 kg摩擦夹持、80 kg 90°翻转、6/8/10 mm板厚对比三组算例,配合示意性有限元、敏感性分析和FMEA说明解析—仿真—试验流程。算例在0.5 MPa保守基线下显示,板厚以三次方影响挠度,偏心距以一次方影响翻转力矩;这两类几何因素往往比提高材料屈服强度更直接地影响设计。真空夹具还须检查吸盘竖直姿态下的横向抗滑。该框架用于前期方案筛选,项目参数仍需通过实际结构分析与试验验证。
关键词:气动助力机械臂;末端夹具;板厚;夹持力;安全裕度;真空吸附;敏感性分析
中图分类号:TH137;TP242 文献标识码:A
Coupled Design of Plate Thickness, Clamping Force and Safety Margin for End-Effectors of Pneumatic Power-Assist Manipulators
(Jiangsu Aurek Intelligent Technology Co., Ltd., Jiangsu China)
Abstract: To address the empirical “thickness-by-experience, force-by-amplification, margin-by-conservatism” problem in designing non-standard end-effectors for pneumatic power-assist manipulators, a unified coupled framework relating plate thickness, clamping force and safety margin is established under publicly available operating boundaries. The mechanical and thermophysical parameters of common structural steels, stainless steel, aluminium alloy, TPU pads and cast-iron workpieces are determined from national standards, material databases and manufacturer data. Verification models for friction clamping, cylinder thrust, bending deflection, Euler buckling, torsion, vacuum adhesion and bolt/weld/pin connections are built. Three worked examples—a 50 kg friction clamp, an 80 kg 90° flip and a 6/8/10 mm thickness comparison—together with schematic finite-element analysis, sensitivity analysis and FMEA form an analysis–simulation–test closed loop. Results show that, under a conservative 0.5 MPa design baseline, plate thickness governs deflection by a cubic law and eccentricity governs the flipping moment by a linear law, both controlling safety more directly than the nominal yield grade of the material; the worst case for vacuum adhesion is generally not vertical lifting but lateral anti-slip with the cup in a vertical posture. The framework provides a reproducible quantitative basis for robust design of non-standard end-effectors.
Key words: pneumatic power-assist manipulator; end-effector; plate thickness; clamping force; safety margin; vacuum adhesion; sensitivity analysis
00引言
末端夹具应在最低供气压力、较差表面状态、最大偏心和规定节拍下保持可验证的安全裕度。已有研究表明,耦合方式与摩擦机制影响外扰下的抓取稳定性,吸盘密封环和沟槽几何影响局部应力与吸附能力[1-2]。因此,设计需同时分析力传递路径、约束分配、结构、接触、驱动、环境及动作过程,不能仅以增大夹紧力代替校核。
公开工程资料中的应用包括高温铸铁件隔热转运、汽车顶棚真空翻转、电机定子内撑搬运和汽车座椅偏心夹持,相关流程为分析、设计、评审与生产。本文将这些场景用于建立设计输入和应用原型;负载、范围与行程仍需结合工件、夹具、动作路径和安全系数逐项确定,应用示例不作为材料常数或产品能力上限。
研究范围包括末端法兰上的夹具主体板、夹爪/吸盘总成、驱动气缸或翻转执行缸、中间杠杆/连杆及连接件,评价夹持、搬运、翻转和释放过程中的静强度、刚度、稳定性与安全裕度。整机臂体疲劳寿命、基础安装强度和整线控制逻辑不在本研究范围内。
01边界条件与数据来源
1.1 工程输入条件
表1列出工程输入。算例采用0.5 MPa保守设计基线和0.8 MPa压力校核值,其余参数用于分析示例,不能据此推定产品能力上限。
表1 本文采用的工程输入条件
| 项目 | 设计输入 | 本文用途 |
|---|---|---|
| 额定工作气压 | 0.5~0.8 MPa | 典型设计窗口;0.5 MPa为保守基线,0.8 MPa为上限校核 |
| 负载能力 | 按工件重量、夹具重量、偏载与安全系数确认 | 算例仅用于说明末端夹具的耦合分析方法 |
| 作业范围 | 按工作空间、动作路径与结构方案确定 | 末端夹具需兼顾轻量化、刚度与操作手感 |
| 环境边界 | −15~50 ℃;相对湿度 <90% | 常温公开工况边界;高温工件另行修正 |
| 公开应用原型 | 高温铸铁件、汽车顶棚、定子、汽车座椅 | 对应高温、真空、大偏心、内撑四类场景 |
| 工程过程 | 分析—设计—评审—生产 | 组织本文验证与交付逻辑 |
注:表中公开工况、压力与应用示例均来自制造商官网公开页面[3]。
1.2 数据来源与引用优先级
设计取数按用途分层:国家标准与官方平台用于牌号、厚度相关强度下限和试验方法[4-5];材料手册与数据库用于弹性模量、泊松比、密度和热膨胀系数典型值[6];制造商资料用于真空吸附及夹具/执行元件选型规则[13];同行评议研究用于解释抓取稳定性和吸盘几何效应[1-2]。典型值与供货状态实测值分别标记,避免在工程校核中混用。
02材料参数与理论模型
2.1 符号说明
表2给出本文统一采用的主要符号与单位。
表2 主要符号与单位
| 符号 | 含义 | 单位 | 符号 | 含义 | 单位 |
|---|---|---|---|---|---|
| m | 工件质量 | kg | P | 供气压力 | MPa |
| mg | 夹具/翻转头质量 | kg | D | 气缸缸径 | mm |
| a | 运动加速度 | m/s² | d | 活塞杆直径 | mm |
| Fcyl | 气缸理论推力 | N | i | 机构放大比 | — |
| ηm | 机械效率 | — | NΣ | 总法向力 | N |
| μ | 摩擦系数 | — | S | 安全系数 | — |
| L | 悬臂长度/跨度 | mm | b | 板有效宽度 | mm |
| t | 板厚 | mm | I | 截面惯性矩 | mm⁴ |
| σ | 正应力 | MPa | τ | 剪应力 | MPa |
| δ | 挠度 | mm | e | 重心偏心距 | m |
| Md | 设计翻转力矩 | N·m | J | 扭转/极惯性矩 | mm⁴ |
| Δp | 真空有效压差 | kPa | Aeff | 有效吸附面积 | m² |
| ηs | 密封/吸附效率 | — | Pcr | 临界屈曲载荷 | N |
2.2 材料参数与数据来源
材料选择需同时比较刚度、热稳定性、耐磨和连接工艺。提高钢材屈服强度通常不会显著改变弹性模量,因而对同几何结构挠度的改善有限;铝合金可减轻质量,但几何不变时刚度通常约为钢的三分之一[6]。图1据此整理板厚、驱动、摩擦和安全裕度之间的关系。
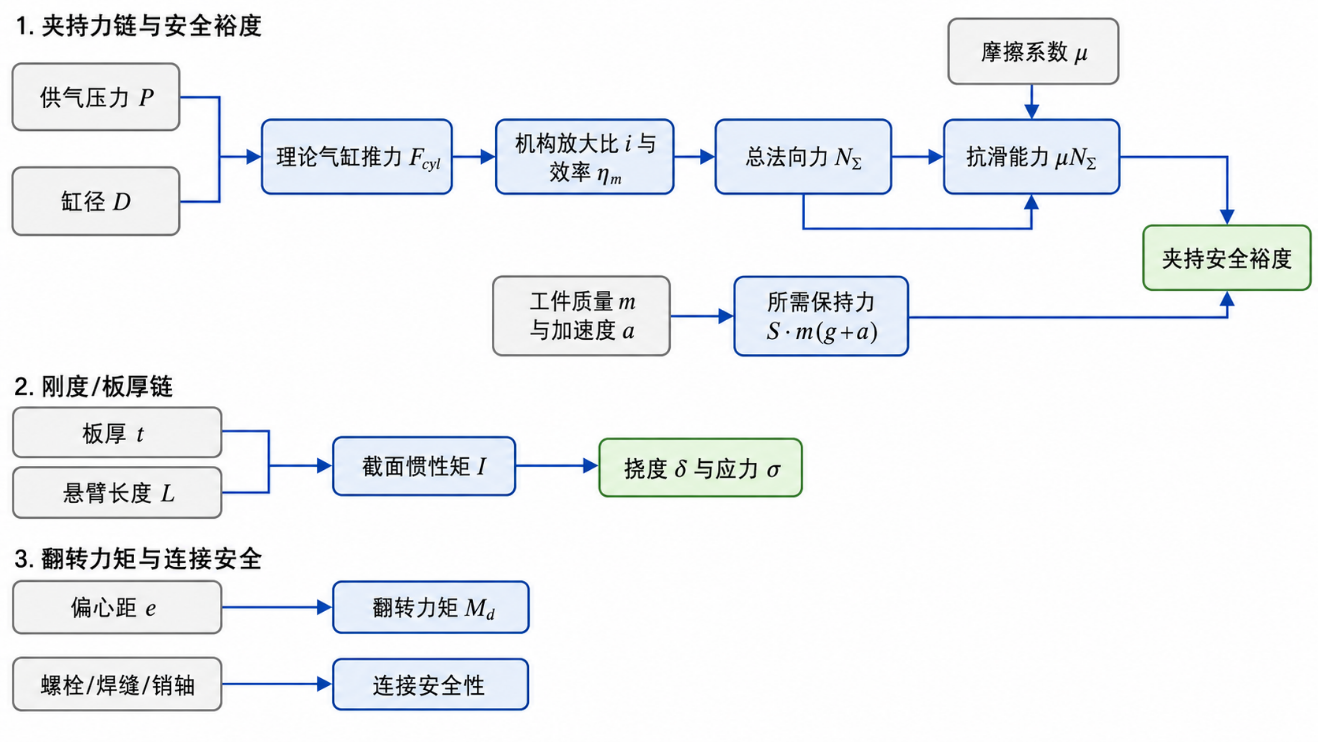
表3汇总本文算例使用的代表性材料参数。
表3 代表性材料参数
| 材料 | E/GPa | ν | ρ/(kg·m−3) | σy/MPa | α/(10−6·℃−1) | 设计说明 |
|---|---|---|---|---|---|---|
| Q235结构钢 | 190~210 | 0.27~0.30 | 7 850 | 235 | ≈12 | 通用焊接板件 |
| Q355低合金钢 | 190~210 | 0.27~0.30 | 7 850 | 355(≤16);345(>16~40) | ≈12 | 强度提升,刚度近普钢 |
| 45钢 | 190~210 | 0.27~0.30 | 7 850 | ≈355 | ≈12 | 适合销轴、耳轴 |
| 304不锈钢 | 193 | 0.29 | 8 000 | 215 | 17.3 | 耐蚀,热膨胀较大 |
| 6061-T6铝合金 | 68.9 | 0.33 | 2 700 | 276 | ≈23 | 轻量化,刚度显著下降 |
| TPU 95A类垫层 | 0.14级 | — | 1 210 | — | — | 接触缓冲层,需考虑蠕变 |
| 铸铁工件 | 80~160 | 0.2~0.3 | 6 900~7 400 | 随牌号变化 | 11~14 | 高温件需隔热与降额 |
注:结构钢、45钢的E、ν、ρ、α采用材料性质附录典型范围[6];Q355厚度相关屈服强度来自GB/T 1591—2018[5];304与6061-T6采用公开材料数据页[7-8];TPU采用Elastollan C95A数据页[9];铸铁室温范围采用NIST热物性汇编[10]。以上均属预设计典型值,正式工程应以材质证明书与必要抽检为准。
需指出,TPU等柔性垫层不能视为“仅改变接触手感”的附属件。公开数据表中,Elastollan C95A拉伸模量约140 MPa、Shore A硬度约96,并附23 ℃蠕变模量—时间曲线,说明在持续夹紧与高频循环下接触层会发生可观的时变柔顺与应力松弛[9]。对高温铸件,NIST汇总显示铸铁室温杨氏模量约80~160 GPa、线膨胀系数约11~14×10−6·℃−1,温升会显著改变接触条件与尺寸链;公开高温铸铁件案例亦采用隔热结构与冷却气路以降低其影响[10][3]。
2.3 摩擦夹持与气缸推力模型
对双侧摩擦夹持,忽略局部接触压强不均,抗滑基本条件为
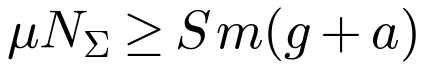 (1)
所需总法向力为
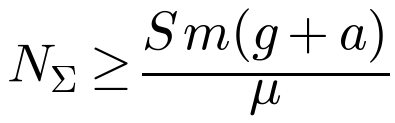 (2)
双侧对称时单侧法向力为
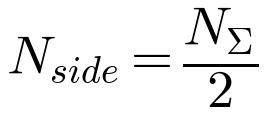 (3)
需注意口径问题:部分标准将夹持力定义为“单侧力”,而抗滑能力通常由两侧法向力之和决定。本文统一以NΣ表示总法向力、Nside表示单侧力。作为夹爪类设备公开试验参照,T/SZRA 001—2024建议推荐负载按摩擦系数不高于0.2、安全系数不低于2核算[11],本文将其用作保守预设计基线。
气缸理论推力由有效受压面积与供气压力确定。对伸出侧与回程侧分别为
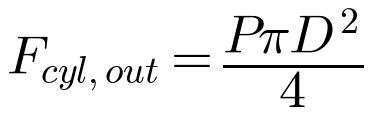 (4)
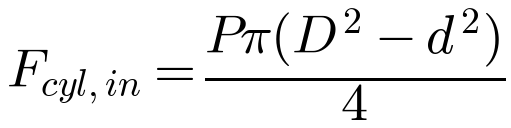 (5)
若存在杠杆、楔块或连杆放大,则可提供的总法向力为
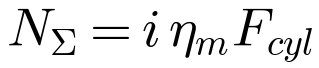 (6)
式中:i为机构放大比;ηm为机械效率,用以统一吸收密封、导向与机构损失[12]。摩擦系数不能凭经验固定:制造商技术资料强调必须在“原始工件—真实表面—真实污染状态”下试验确定,其公开参考区间大致为油性表面约0.1、湿表面0.2~0.3、干燥木材/金属/玻璃/石材约0.5、粗糙表面约0.6[13]。
2.4 弯曲、挠度、屈曲与扭转模型
将夹具主体板按矩形截面悬臂梁近似,截面惯性矩、根部最大弯曲应力与自由端挠度分别为
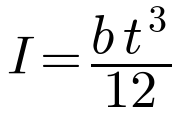 (7)
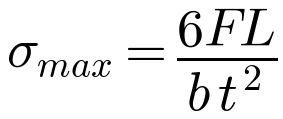 (8)
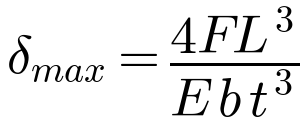 (9)
在上述悬臂梁近似下,式(8)、式(9)表明:应力随t的二次方下降,挠度随t的三次方下降。对夹持平行度、定位精度和翻转稳定性要求较高的结构,板厚宜先按刚度校核,再核对强度。受压细长杆与薄壁支承件还须校核欧拉屈曲;翻转轴、法兰套筒和销轴可采用圣维南扭转关系
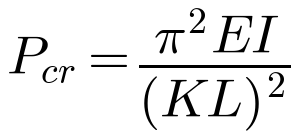 (10)
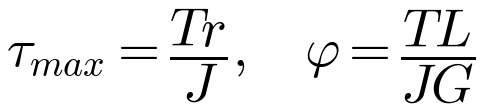 (11)
由于多数钢材弹性模量均在190~210 GPa,结构钢与高强钢之间E的差异远小于屈服强度差异,故“提升钢级”对挠度的改善通常远小于“增加板厚”或“缩短悬臂”;而6061-T6的E仅约68.9 GPa,几何不变时铝制夹具挠度约为钢制的3倍量级[6]。
2.5 真空吸附模型
真空吸附的法向保持力来自压差
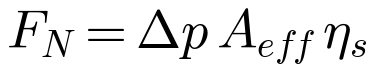 (12)
式中:Δp为有效压差;Aeff为有效吸附面积;ηs为密封效率。真空百分比是相对于环境压力的相对量,海平面大气压约101.3 kPa,故60%真空度可近似取Δp≈60.8 kPa[14]。对三种典型搬运情景,理论保持力分别为:垂直提升(吸盘水平)、水平转运(吸盘水平)、最不利工况(吸盘竖直、承受竖直方向力)
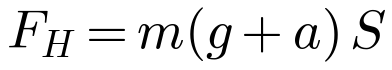 (13)
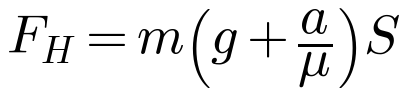 (14)
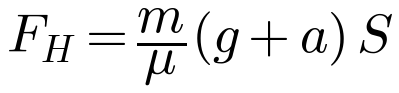 (15)
若采用n个吸盘,则单杯所需理论保持力为
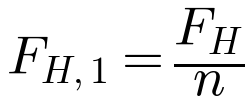 (16)
计算应基于整个搬运序列中最不利的载荷情形,而非仅看起吊瞬间。对光滑致密表面安全系数至少取1.5,对多孔、粗糙、含油或异质表面宜取2.0及以上;多孔材料宜在30%~55%真空区间保证流量补偿,致密表面宜在55%~80%真空区间获得更高保持力[13,15]。
以补充例说明位姿路径的重要性:取6个直径60 mm吸盘、真空度60%、ηs=0.85,单杯理论法向力约
该补充例总法向力约876 N,对25 kg致密板件的静载比约3.57,单看垂直提升容易高估适用性。转入吸盘竖直、纵向受力的最不利姿态后,按μ=0.25、a=1 m/s²、S=2计算,所需总保持力约2 162 N,6个ϕ60吸盘不足。真空夹具因此必须按完整动作序列校核,不能仅验证提起动作。
2.6 连接校核
连接校核应同时关注名义承载、松动、孔壁压溃、疲劳和装配偏差。以下螺栓平均剪应力、孔壁承压及双剪销轴平均剪应力公式用于一阶筛选:
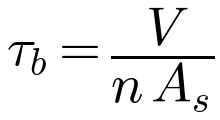 (17)
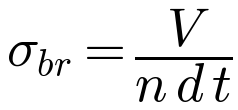 (18)
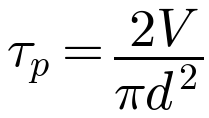 (19)
角焊缝有效喉厚、有效面积与名义剪应力为
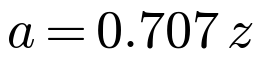 (20)
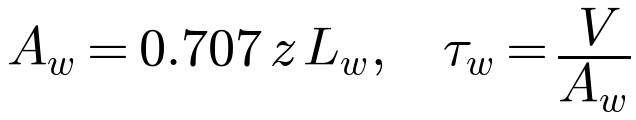 (21)
公开焊接设计资料普遍采用0.707z作为角焊缝有效喉厚近似[17];对依赖摩擦防滑的螺栓连接,滑移系数受表面状态影响显著,宜通过代表性试验获得,而非直接照搬经验值[16]。
03典型算例与有限元方案
三组算例均采用0.5~0.8 MPa供气窗口,以0.5 MPa为保守设计基线;摩擦夹持预设计按μ≤0.2、S≥2[3,11]。几何尺寸、机构效率和偏心距均为说明方法而设定的工程示例,不是项目定型参数。
3.1 算例1:50 kg双侧摩擦夹持
题目:双侧摩擦夹具搬运50 kg工件,取a=1.0 m/s²、μ=0.20、S=2.0、i=3.0、ηm=0.85。逐步计算如下。
候选缸径对比见表4。
表4 算例1不同缸径与压力下的对比
| 缸径 | 压力/MPa | Fcyl/N | i ηm Fcyl/N | 对 NΣ裕度 |
|---|---|---|---|---|
| ϕ63 | 0.5 | 1 559 | 3 974 | 0.74 |
| ϕ63 | 0.6 | 1 870 | 4 769 | 0.88 |
| ϕ63 | 0.7 | 2 182 | 5 564 | 1.03 |
| ϕ63 | 0.8 | 2 494 | 6 359 | 1.18 |
| ϕ80 | 0.5 | 2 513 | 6 409 | 1.19 |
| ϕ80 | 0.6 | 3 016 | 7 691 | 1.42 |
| ϕ80 | 0.7 | 3 519 | 8 972 | 1.66 |
| ϕ80 | 0.8 | 4 021 | 10 254 | 1.90 |
按0.5 MPa基线比较,ϕ63不足,ϕ80具有可用裕度;即使稳定供给0.8 MPa,ϕ63的裕度也仅约1.18,不宜用于保守设计。本算例说明,应先确定最低可保障压力,再选择缸径,不能以最高可能压力代替设计基线。
3.2 算例2:80 kg工件90°翻转
题目:80 kg工件做90°翻转,工件重心偏心距e=0.30 m;翻转头与局部组件质量mg=15 kg、偏心距eg=0.15 m;综合翻转设计系数κM=2.2;有效力臂r=0.12 m;ηm=0.85。
候选缸径对比见表5。
表5 算例2不同缸径与压力下的对比
| 缸径 | 压力/MPa | Fcyl/N | 可提供载荷矩/(N·m) | 对 Md裕度 |
|---|---|---|---|---|
| ϕ100 | 0.5 | 3 927 | 400.6 | 0.71 |
| ϕ100 | 0.6 | 4 712 | 480.7 | 0.85 |
| ϕ100 | 0.7 | 5 498 | 560.8 | 0.99 |
| ϕ100 | 0.8 | 6 283 | 640.9 | 1.13 |
| ϕ125 | 0.5 | 6 136 | 625.9 | 1.10 |
| ϕ125 | 0.6 | 7 363 | 751.0 | 1.33 |
| ϕ125 | 0.7 | 8 590 | 876.2 | 1.55 |
| ϕ125 | 0.8 | 9 817 | 1 001.4 | 1.77 |
在该90°翻转算例中,减小偏心距可直接降低载荷力矩。偏心距由0.30 m降至0.20 m且其他条件不变时,静态重力力矩降低约30%;相较于把板材从Q235升级为Q355,这种几何调整更直接地降低翻转负担。
3.3 算例3:6/8/10 mm板厚对比
题目:对同一主体板比较6/8/10 mm三种板厚,按矩形截面悬臂梁处理,取有效宽度b=160 mm、悬臂长度L=150 mm、端部等效载荷F=1 000 N、E=210 GPa。由式(7)~式(9)计算结果见表6。
表6 算例3不同板厚的计算结果
| 板厚/mm | I/mm4 | σmax/MPa | δmax/mm | 相对刚度 |
|---|---|---|---|---|
| 6 | 2 880 | 156.3 | 1.86 | 1.00 |
| 8 | 6 827 | 87.9 | 0.785 | 2.37 |
| 10 | 13 333 | 56.3 | 0.402 | 4.63 |
以端部挠度不超过0.50 mm为工艺条件,10 mm板满足,8 mm和6 mm板均超过限值。6 mm板的最大弯曲应力为156 MPa,虽低于Q235典型屈服强度235 MPa,挠度却已超限。该算例说明,强度通过不能替代刚度通过。
3.4 有限元仿真方案
工程方案可先用解析模型筛选板厚、缸径与几何尺寸,再按表7建立详细有限元模型。快速计算不能替代实际结构仿真。
表7 建议的有限元建模方案
| 项目 | 建议设置 |
|---|---|
| 模型 | 主体板、法兰、耳板、连接座、夹爪支架构成三维实体模型 |
| 材料 | 结构钢采用E=206 GPa、ν=0.30、ρ=7 850 kg·m⁻³作为计算取值;304或6061-T6按表3替换 |
| 单元 | 二阶四面体或六面体;整体网格4~5 mm,孔边/圆角/耳板根部局部1~1.5 mm |
| 接触 | 夹爪—工件为摩擦接触;焊接区先简化为并体,后续对焊趾做局部子模型 |
| 约束 | 末端法兰孔圈全约束;翻转头按实际转轴设铰接或耦合约束 |
| 载荷 | 重力、夹持等效法向力、偏心矩、翻转惯性载荷;必要时计入侧向冲击放大 |
| 输出 | 总位移、Mises应力、最大主应力、接触压力、孔边及耳板根部应力、连接载荷 |
| 网格无关性 | 局部再细化约30%,关键应力与位移变化<5%即认为通过 |
前期仿真中的结构钢E、ν采用材料附录典型范围内取值:弹性模量范围190~210 GPa,泊松比范围0.27~0.30[6]。这种取值用于前期比较,不表示已取得特定牌号的实测参数。图2示出建议的建模方式与应力热点位置。
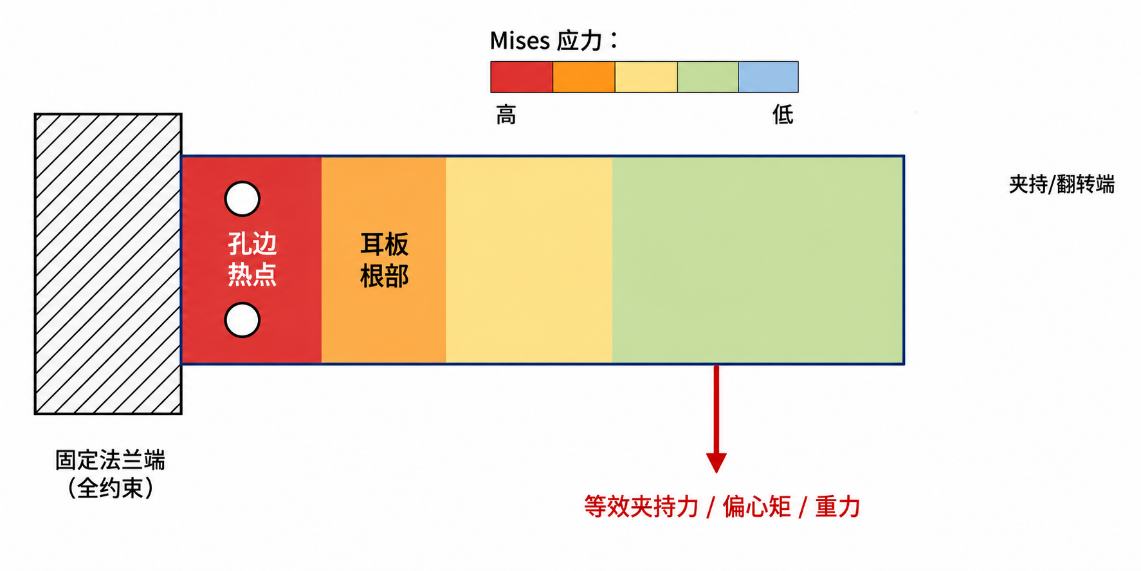
下列有限元数值用于说明建模与比较方法。实际项目须按CAD、材料、连接和载荷条件复核,不能用示意结果替代分析或验收。算例采用6/8/10 mm三组板厚,结果见表8。
表8 示意性有限元结果
| 板厚/mm | 示意最大Mises应力/MPa | 示意最大位移/mm | 对Q235应力比 | 主要热点 |
|---|---|---|---|---|
| 6 | ≈170 | ≈1.93 | 0.72 | 法兰孔边、气缸耳板根部 |
| 8 | ≈96 | ≈0.81 | 0.41 | 孔边过渡圆角 |
| 10 | ≈61 | ≈0.42 | 0.26 | 法兰连接区局部 |
示意有限元值与解析结果处于同一量级:位移随t的三次方下降,应力随t的二次方下降。孔边和耳板根部因几何不连续出现局部应力集中,其峰值略高于梁模型。项目分析至少还应细化焊趾与开孔转角、复算螺栓预紧及接触非线性;高温工况须加入热载荷和接触热降额分析。
04敏感性分析、实验验证与FMEA
4.1 敏感性分析
由模型可直接给出简洁的一阶灵敏度。对摩擦夹持安全裕度、板挠度与翻转力矩分别有
据此构造表9的一阶敏感度。
表9 主要变量的一阶敏感度
| 变量 | 主要影响响应 | 数学敏感度 | 变量+10%时响应变化 |
|---|---|---|---|
| 供气压力 P | 夹持安全裕度 | +1 | +10% |
| 缸径 D | 夹持安全裕度 | +2 | +21% |
| 摩擦系数 μ | 夹持安全裕度 | +1 | +10% |
| 机构放大比 i | 夹持安全裕度 | +1 | +10% |
| 机械效率 ηₘ | 夹持安全裕度 | +1 | +10% |
| 工件质量 m | 夹持安全裕度 | −1 | −9.1% |
| 板厚 t | 挠度 | −3 | −24.9% |
| 悬臂长度 L | 挠度 | +3 | +33.1% |
| 弹性模量 E | 挠度 | −1 | −9.1% |
| 偏心距 e | 翻转力矩 | +1 | +10% |
表9可用于确定方案调整的优先顺序:缸径以平方影响推力,是夹持安全的重要几何输入;板厚与悬臂长度以三次方影响挠度,是刚度校核重点;翻转力矩直接受偏心距影响,应在布局阶段控制重心,而非通过提高末端压力弥补几何不利。
4.2 实验验证方案
T/SZRA 001—2024规定了夹爪类设备的公开测试前提:环境温度20±2 ℃、相对湿度20%~80%、气压86~106 kPa,并建议测试前充分预热、对力控/重复定位/峰值扭矩采用50次循环统计[11]。真空模式可参考GB/T 34878—2017的漏率测试路径[18];材料或代表性构件疲劳可采用ASTM E466恒幅轴向疲劳试验作补充[19]。建议的验证流程见表10。
表10 建议的实验验证流程
| 阶段 | 目标 | 主要设备/仪器 | 输出 |
|---|---|---|---|
| 来料确认 | 确认板厚、材料、热处理状态 | 卡尺、超声测厚仪、硬度计、材质证明书 | 实际t、材质状态 |
| 夹持力标定 | 建立压力—夹持力曲线 | 压力传感器、拉压力传感器、采集系统 | P-Nside曲线 |
| 抗滑试验 | 反算等效摩擦系数μeq | 垂直加载工装、砝码/伺服加载器、位移传感器 | 失滑载荷与μeq |
| 挠度试验 | 验证板厚选择 | 激光位移计、标准载荷块 | F-δ曲线 |
| 翻转试验 | 验证0°/45°/90°位姿力矩 | 扭矩传感器、惯量模拟块、角度编码器 | M-θ曲线与超调量 |
| 重复性试验 | 验证夹持与定位离散性 | 自动循环平台、相机/位移计 | 50次重复定位误差 |
| 真空吸附试验 | 验证真空保持与泄漏 | 真空表、流量计、检漏设备 | 压降-时间曲线、有效压差 |
| 耐久与疲劳 | 验证寿命风险 | 循环试验台;必要时辅以coupon疲劳试验 | 寿命曲线、松动阈值 |
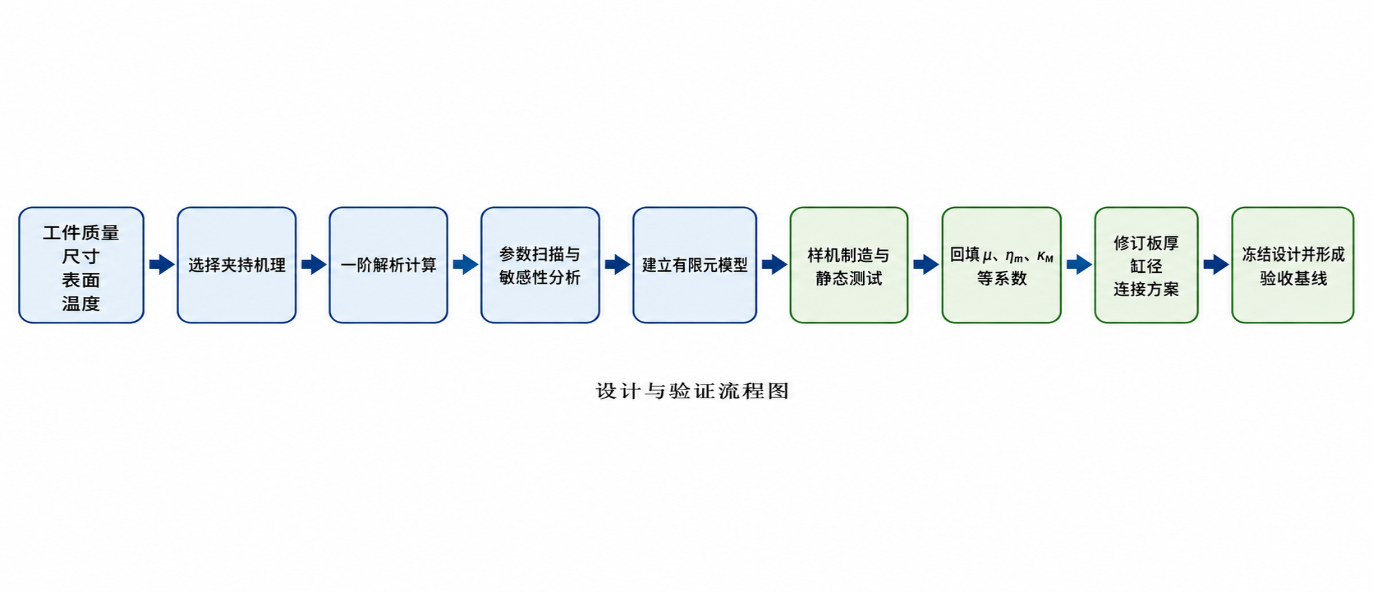
建议先以0.5、0.6、0.7、0.8 MPa四档做静态夹持力标定(各≥5个稳态点),再在真实工件或等效试件上做抗滑加载,分常温干燥、微油、磨削粉尘与高温四种状态分别反算μeq;随后进行挠度与翻转试验以验证解析解与仿真趋势,重复性试验≥50次。真空模块则在不同真空度下做保压与泄漏试验,并把压力下降斜率换算为有效压差衰减。最后,可把μ、ηm、κM等参数回填解析模型,将“经验值”转化为“现场识别值”[11]。
4.3 失效模式与影响分析(FMEA)
表11给出针对末端夹具的FMEA建议,S、O、D取1~10级,风险优先数RPN=S×O×D。
表11 末端夹具FMEA
| 失效模式 | 主要原因/后果 | S | O | D | RPN | 建议措施 |
|---|---|---|---|---|---|---|
| 摩擦失滑 | μ下降、油污、压力不足/坠落 | 10 | 4 | 4 | 160 | 真实工件测μ;0.5 MPa基线;加防滑齿/包覆 |
| 板过度挠曲 | 板厚不足、悬臂过长/对位误差 | 8 | 5 | 4 | 160 | 优先增厚或缩短悬臂;加肋而非仅升钢级 |
| 翻转力矩不足 | 偏心估计偏小、动载漏算/停滞 | 9 | 3 | 5 | 135 | 先测重心;引入κM;留足裕度 |
| 焊缝疲劳裂纹 | 焊趾应力集中、残余应力/断裂 | 9 | 3 | 6 | 162 | 焊趾打磨、圆角过渡、热点疲劳复算 |
| 螺栓预紧衰减 | 振动、沉降、热循环/松动 | 7 | 5 | 5 | 175 | 预紧扭矩管理、防松、定检复紧 |
| 销轴磨损增隙 | 频繁翻转、润滑不足/精度恶化 | 7 | 4 | 5 | 140 | 可换轴套;提高表面硬度 |
| 真空泄漏 | 吸盘老化、表面不平/掉件 | 10 | 3 | 4 | 120 | 保压试验、分区真空、定期更换 |
| 高温密封降额 | 热隔离不足/夹持力漂移 | 8 | 3 | 6 | 144 | 热屏蔽、冷却气路、选耐热并降额 |
按本表RPN结果,螺栓预紧衰减、焊缝疲劳裂纹、板过度挠曲和摩擦失滑应优先处理。这些部位的平均应力未必最高,但循环、温度、污染和装配偏差的累积可能放大失效风险,需将检查与验证措施对应到具体原因。
05讨论
本框架用于前期工程分析,不能替代实际三维产品的完整计算。材料表中的E、ρ、ν、α多为典型值,正式分析须结合制造工艺、缺陷、温度和受载历史向材料供应商核实。304与6061-T6数据对应特定材料状态,铝合金焊后区域可能软化,不能沿用母材性能代表焊后区域[6][7-8]。
摩擦与真空模型采用“库仑摩擦+有效压差”一阶近似。按制造商资料,摩擦系数须通过原始工件试验确定,真空度需考虑表面透气性[13-15]。模型可比较变量敏感性,但真实表面、温度和污染状态下的标定仍不可省略。高温铸件还应优先评估隔热、冷却和密封降额,不能仅以增大夹持力补偿[10][3]。
有限元示意结果用于识别边界条件与热点,不属于验收报告。项目设计须进一步处理焊缝几何和残余应力、螺栓预紧和接触滑移、柔性垫层的粘弹性或蠕变,以及高温与循环载荷叠加四类问题,并与现场试验共同复核后形成设计依据。
06结论
(1)板厚、夹持力与安全裕度应联合校核。在所用模型中,板厚以三次方影响挠度;对要求平行度和低抖动的工况,应优先核对刚度条件。
(2)钢制夹具从Q235升级到Q355主要提高屈服强度,对同几何刚度影响有限。降低挠度时,宜优先比较增板厚、缩悬臂和减偏心等几何措施。
(3)50 kg摩擦夹持算例按0.5 MPa、μ=0.20计算时,ϕ80缸径满足而ϕ63不足。缸径比选应采用最低可保障供气压力,不能依据最高可能压力。
(4)80 kg工件的90°翻转算例表明,质量、偏心距与综合动载系数共同控制翻转载荷,其中偏心距应在布局阶段重点控制。
(5)真空吸附须覆盖完整动作序列,重点检查侧向抗滑,不能只核对垂直提举。摩擦系数与安全系数必须通过真实工件试验校准。设计流程应先明确实际工况,再结合解析、仿真与试验确定板厚、缸径、连接和表面参数[6],对应流程见图3。
参考文献 · REFERENCES
[1] BELTER J T, DOLLAR A M. Underactuated grasp acquisition and stability using friction based coupling mechanisms[C]//2011 IEEE International Conference on Robotics and Automation. Shanghai: IEEE, 2011: 5895-5900.
[2] 熙鹏, 丛茜, 叶绍波, 等. 真空吸盘的仿生设计与吸附性能分析[J]. 吉林大学学报(工学版), 2025, 55(1): 382-391.
[3] 江苏安睿克智能科技有限公司. 助力机械臂、非标夹具、真空吸吊机及典型应用案例公开技术资料[EB/OL]. [2025-06-01]. https://www.aurek.cn/.
[4] 全国钢标准化技术委员会. 碳素结构钢: GB/T 700—2006[S]. 北京: 中国标准出版社, 2006.
[5] 全国钢标准化技术委员会. 低合金高强度结构钢: GB/T 1591—2018[S]. 北京: 中国标准出版社, 2018.
[6] 东南大学结构与桥梁工程实验中心. 常用材料性质参数[Z]. 南京: 东南大学, 2020.
[7] MatWeb. 304 stainless steel material data sheet[EB/OL]. [2025-06-01]. https://www.matweb.com/.
[8] ASM International. Aluminum 6061-T6/6061-T651 material data sheet[EB/OL]. [2025-06-01]. https://www.matweb.com/.
[9] BASF. Elastollan C 95 A (TPU) material data sheet[EB/OL]. [2025-06-01]. https://www.materialdatacenter.com/.
[10] NIST. Thermophysical properties of materials[R/OL]. Gaithersburg: National Institute of Standards and Technology, [2025-06-01]. https://materialsdata.nist.gov/.
[11] 苏州市机器人产业协会. 旋转电动夹爪 性能规范及试验方法: T/SZRA 001—2024[S]. 苏州: 苏州市机器人产业协会, 2024.
[12] SMC Corporation. Best pneumatics technical data: theoretical output of air cylinders[EB/OL]. [2025-06-01]. https://www.smcworld.com/.
[13] Schmalz. Theoretical holding force of a suction cup[EB/OL]. [2025-06-01]. https://www.schmalz.com/.
[14] Festo. Basic principles of vacuum technology[EB/OL]. [2025-06-01]. https://www.festo.com/.
[15] COVAL. Suction cup performance[EB/OL]. [2025-06-01]. https://www.coval.com/.
[16] KULAK G L, FISHER J W, STRUIK J H A. Guide to design criteria for bolted and riveted joints[M]. 2nd ed. Chicago: AISC/RCSC, 2001.
[17] Purdue University. Weld strength and effective throat: lecture notes of CE 470[Z]. West Lafayette: Purdue University, 2013.
[18] 全国真空技术标准化技术委员会. 真空技术 阀门 漏率测试: GB/T 34878—2017[S]. 北京: 中国标准出版社, 2017.
[19] ASTM International. Standard practice for conducting force controlled constant amplitude axial fatigue tests of metallic materials: ASTM E466[S]. West Conshohocken: ASTM International, 2021.