本文要点
- 助力机械臂用于规定工况下的辅助搬运,不能随意拖拉工件;机械、气动和平衡系统均需按操作要求使用。
- 十项禁止/不建议:超载、站在负载下方、负载悬空无人看管、未确认夹紧就移动、拖拽工件、剧烈摆动、擅自改气路、带故障运行、断气前不卸载、非培训人员操作。
- 每天使用前做日常点检:气源、气管接头、本体、手柄按钮、夹具、吸盘、空载与带载动作。
- 按设计工况使用设备,并将班前点检、操作限制和异常处置落实到日常作业。
助力机械臂、气动平衡吊、真空吸吊机和非标夹具可配套工件搬运、上下料、装配、码垛及转运工位。操作人员须遵守对应设备的安全要求,不能因设备提供助力而省略夹持确认、人员避让或异常检查。下文按常见动作整理风险与做法,供操作工、班组长、设备主管和维护人员使用。
01为什么助力机械臂需要规范操作
设备由机械结构、气动控制、负载平衡、操作手柄及夹具或真空装置共同工作。超载会增加结构与气动负担;夹持未确认时移动可能滑件;人员进入负载下方会暴露于坠落危险;擅自调压或改气路可能引起失衡、失控或保护失效。规范操作应同时约束载荷、夹持状态、人员位置和设备调整权限。
02哪些动作不能做
- 禁止超载使用:工件必须处于设备允许能力内,不得以偶发搬运为由超载,以免削弱结构、夹具、气缸和吸盘的安全余量。
- 禁止人员站在负载下方:手、脚和身体均不得进入工件可能下落或摆动的区域。
- 禁止负载悬空无人看管:负载悬空期间不得离岗、接电话或处理其他工作,也不得长时间吊挂。
- 禁止未确认夹具夹紧就移动:移动前先检查夹具到位、工件受力稳定,以及真空或夹紧状态正常。
- 不建议拖拽工件:设备用于辅助提升和平稳搬运。工件或料框卡住时,不应强行拖拽,以免产生偏载、冲击和表面损伤。
- 禁止剧烈摆动和冲击操作:不得快速甩动、猛拉猛放或急停急转,防止惯性冲击和碰撞。
- 禁止擅自改气路或调整关键部件:气路、阀组、安全阀、负载平衡系统和控制模块按方案配置使用,不得自行改动。
- 禁止带故障运行:出现异响、漏气、动作迟缓、悬停不稳、夹持异常、真空报警或气压异常时,应停机检查。
- 禁止关闭气源后仍悬挂工件:停机、下班或检修前,先将工件放稳并卸载夹具,再关闭气源。
- 禁止非培训人员操作:临时人员、新员工和外协人员均须先接受必要的安全操作培训,再使用设备。
03正确操作前应检查什么
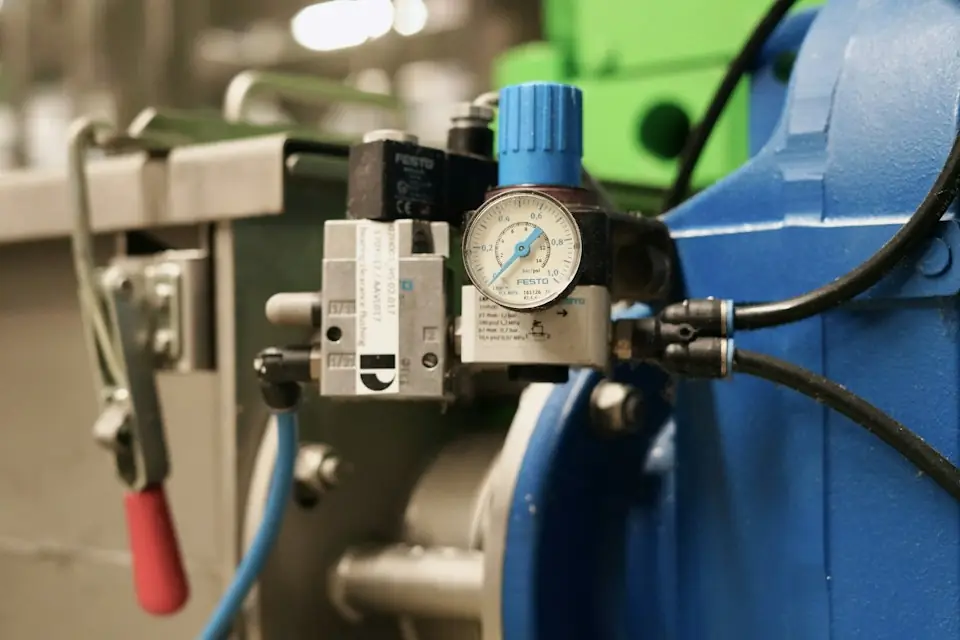
每天使用前进行日常点检。先检查气源压力,以及气管和接头的漏气、松动、折弯与磨损;再检查本体松动、异响、卡滞和手柄按钮的响应。
夹具检查覆盖夹爪、吸盘、压紧块、定位件、连接螺栓和限位;真空装置需检查吸盘老化、破损、变形,并清理吸附面的油污、粉尘及异物。气动设备的空载与带载动作应平稳,负载不得异常上浮或下沉。
同时核对搬运路径、周边设备、料架、护栏、通道和人员站位,排除干涉。
04禁止 / 不建议操作清单表
| 操作行为 | 可能风险 | 正确做法 |
|---|---|---|
| 超载使用 | 结构受力增加,平衡异常,夹具失效风险上升 | 按额定负载和方案要求使用 |
| 人员站在负载下方 | 进入危险区域,存在工件下落伤害风险 | 人员避开负载下方和摆动范围 |
| 负载悬空无人看管 | 工件失稳、泄压或误动作风险 | 工件悬空时操作人员不得离岗 |
| 未确认夹具夹紧就移动 | 工件滑移、倾斜或掉落 | 确认夹紧、吸附或定位到位后再移动 |
| 拖拽工件 | 机械臂偏载,夹具受冲击,工件损伤 | 先排除卡滞原因,再按正常路径搬运 |
| 剧烈摆动 | 工件碰撞设备或人员,增加惯性冲击 | 平稳推拉,缓慢转向和定位 |
| 擅自改气路 | 气源压力异常,安全保护失效 | 由厂家或专业人员确认后调整 |
| 带故障运行 | 故障扩大,影响设备和人员安全 | 停机点检,排除异常后再使用 |
| 关闭气源后不卸载工件 | 工件下沉或夹具失效风险 | 先放稳工件,再停机断气 |
| 非培训人员操作 | 不了解安全边界,误操作风险高 | 培训合格后按规程操作 |
需要操作安全培训资料?安睿克可结合你的设备、夹具和工位,提供专项安全操作说明与培训建议。
查看使用说明书