
 Grabación en planta
Vídeo en planta
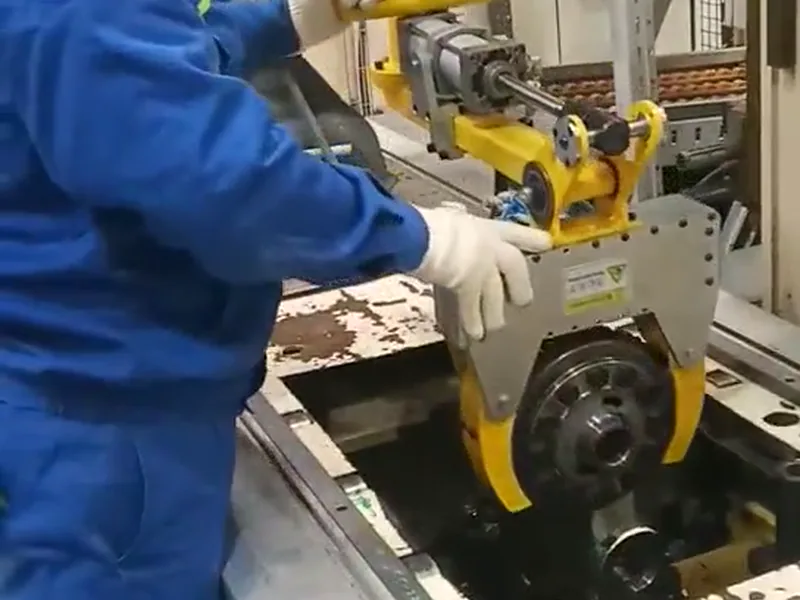
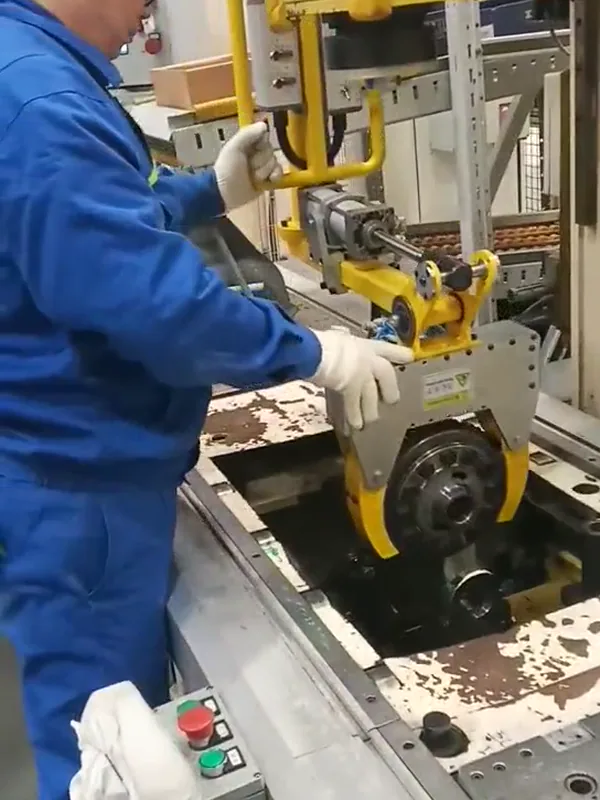
Un manipulador industrial neumático con utillaje personalizado de sujeción y volteo recoge piezas metálicas de tipo disco o brida dentro de la máquina, las extrae, voltea y coloca, conectando la carga y descarga con los cambios de orientación entre procesos.
Descripción de la aplicación
La carga y descarga de discos y bridas metálicos requiere considerar las posiciones de agarre, la abertura de la máquina y las orientaciones de recogida y colocación. AUREK combina un manipulador industrial neumático con utillaje personalizado de sujeción y volteo. El equipo soporta la carga mientras el operario extrae la pieza y ajusta su orientación, conectando agarre, traslado, volteo y colocación en una secuencia continua.
Configuración del sistema
| Pieza | Piezas metálicas de tipo disco, brida o carcasa |
|---|---|
| Tipo de equipo | Manipulador industrial neumático |
| Utillaje | Utillaje personalizado de sujeción y volteo |
| Movimientos principales | Alineación, sujeción, elevación, extracción, volteo y colocación |
| Forma de operación | El operario guía el movimiento y la orientación mediante una empuñadura |
| Puestos de aplicación | Carga y descarga de máquinas, asistencia al montaje y cambios de orientación entre procesos |
Características de configuración
- El utillaje de extremo combina sujeción y volteo. La pieza cambia de orientación sin perder el agarre, reduciendo los cambios de sujeción manual y las elevaciones adicionales.
- El manipulador soporta la carga mientras el operario guía la pieza con una empuñadura, reduciendo la sujeción manual directa junto a la abertura de la máquina.
- La estructura del utillaje se adapta a las posiciones de agarre y a la abertura, conectando la recogida interior con la colocación exterior.
Secuencia de operación
- Introduzca el utillaje por la abertura, alinéelo con las referencias de agarre y sujete la pieza. Compruebe el contacto entre ambos.
- Eleve lentamente la pieza hasta separarla de su apoyo original; después extráigala por la trayectoria prevista, evitando la mesa y los mecanismos próximos.
- Lleve la pieza a una posición con espacio para voltear. Mantenga la sujeción y ajuste la orientación mediante el mecanismo para el siguiente proceso.
- Alinee con el útil de destino y baje lentamente. Libere cuando el útil sostenga la pieza de forma estable, retire el utillaje y vuelva a la recogida.
Selección y configuración
- Pueden seleccionarse contactos adaptados al contorno o revestimientos protectores según la forma de la pieza, las zonas de agarre disponibles y los requisitos superficiales.
- El mecanismo de volteo se puede elegir según el centro de gravedad y la orientación de destino, con recorrido y posicionamiento adecuados para conectar carga y descarga.
- Para una familia de piezas pueden seleccionarse estructuras ajustables o utillajes de cambio rápido, configurando los contactos según el rango de tamaños.
Preguntas frecuentes
¿Es necesario volver a agarrar la pieza para voltearla?
El utillaje combina sujeción y cambio de orientación. La pieza permanece sujeta durante el volteo y se libera después de colocarla en el útil de destino.
¿Cómo se organizan la recogida dentro de la máquina y el volteo?
Primero sujete y eleve la pieza, extráigala por la abertura y ajuste su orientación donde haya espacio para voltear; después alinéela y colóquela. La forma del utillaje y la trayectoria se diseñan considerando la abertura y las estructuras próximas.