- La planificación del espacio libre de la estación de soldadura debe incluir Obstrucciones fijas, envolventes dinámicas y áreas ocupadas temporalmente, así como equipos en reposo.
- Planifique las rutas de manejo alrededor del acercamiento de herramientas , el espacio barrido de la pieza de trabajo y la visibilidad del operador .
- Cerca de robots, pistolas de soldadura y accesorios de localización, defina permiso de recogida / colocación y confirmación de retirada .
- Verifique el diseño final con herramientas y piezas de trabajo reales a través de Comprobaciones y pruebas de trayectoria a baja velocidad en condiciones de funcionamiento limitadas.
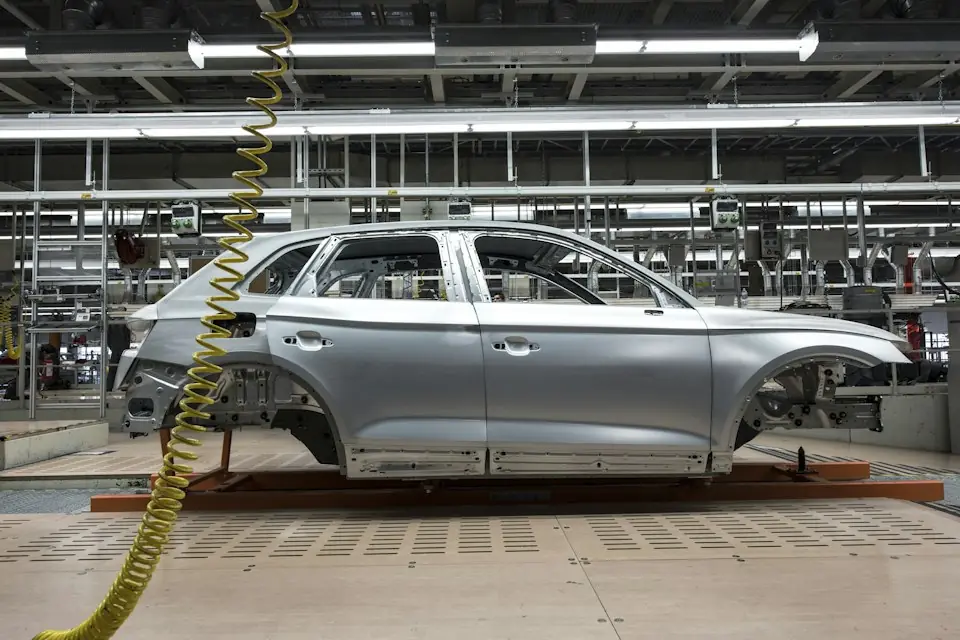
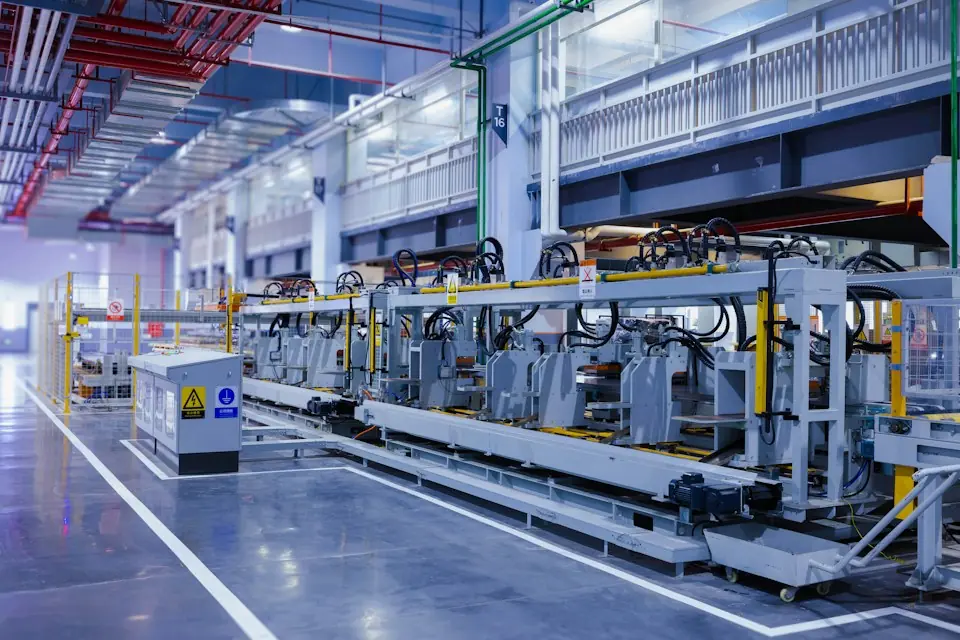
La localización de herramientas, abrazaderas, pistolas de soldadura, robots, cercas, equipos de transporte y áreas de reparación-soldadura ocupan espacio en diferentes etapas. Después de confirmar que el manipulador alcanza los puntos de recogida y colocación, compruebe las rutas de rotación, volteo y retirada cargadas, estableciendo relaciones espaciales a partir de la secuencia de movimiento de cada máquina.
01 Tres categorías de interferencia potencial
- Obstrucciones fijas : columnas, vallas, armarios de control, soportes fijos, canales de cables, zanjas y paredes.
- Envolturas dinámicas : robots, pistolas de soldadura, mesas giratorias, abrazaderas, pernos de posicionamiento de elevación, puertas de máquinas y palets de transportadores.
- Ocupación temporal : plataformas de mantenimiento, cambiadores de puntas, estaciones de limpieza de pistolas, bastidores, carros de herramientas, tambores de alambre de soldadura, puestos de operadores y áreas de trabajo en condiciones anormales.
Incluya las tres categorías de objetos en los análisis de planta y altura. Agregue paquetes de cables de sitio, colectores de válvulas, cajas de conexiones y materiales temporales al modelo 3D para que una trayectoria clara en el modelo no interfiera en el sitio.
02 Defina las condiciones de recogida, colocación y cronometraje
Defina cada condición de permiso de pick-and-place individualmente: robot retirado, pistola de soldadura en una posición segura, abrazaderas abiertas, pasadores de localización en el estado correcto y palet de transportador bloqueado. Asociar cada condición con una posición y señal del equipo. No los reemplace con una señal de finalización general ambigua.
Para el espacio compartido, defina la secuencia de entrada y salida y el estado seguro de ambos sistemas después de la pérdida de señal. Prefiera la confirmación de la posición real o del estado de la zona de la retirada del manipulador; no confíe únicamente en la solicitud del botón del operador.
03 Seleccione la ubicación de montaje para el espacio libre
Elija el centro de montaje para equilibrar la cobertura de recogida y colocación, el acceso de mantenimiento y los pasillos del personal, minimizando los desplazamientos a través de las áreas del robot. Una columna demasiado cerca reduce el espacio de mantenimiento; una demasiado lejos aumenta la longitud del brazo, la inercia y el área barrida. Cuando el espacio en el piso esté congestionado, compare las opciones de montaje aéreo o en carril y también revise las vigas aéreas, los conductos de humos de soldadura, las bandejas de cables y la envolvente sobre los robots.
Incluya el cuerpo del manipulador, la pinza final y la pieza de trabajo más grande en el modelo. Para piezas grandes como puertas, laterales de carrocería y bandejas de baterías, preste especial atención a los espacios entre sus bordes exteriores, cercas y pistolas de soldadura.
04 Enfoque de planificación para la ubicación de pasadores y abrazaderas
Durante la colocación, complete primero el movimiento grande, luego acérquese a la herramienta a una corta distancia con baja inercia. Los pasadores de localización proporcionan la ubicación final; no deben corregir errores angulares grandes ni soportar empujes laterales fuertes. El posicionamiento aproximado puede utilizar superficies guía, datos visuales, cumplimiento mecánico o indicaciones del operador, seleccionadas a través de la tolerancia y la verificación del proceso.
El análisis de la envolvente debe incluir la posición del brazo oscilante de las abrazaderas abiertas. El estado abierto puede ocupar más espacio que el estado sujeto; úselo para seleccionar las direcciones de acercamiento y retirada del manipulador.
05 Comprobación de la holgura de la pistola de soldadura y los accesorios
| Item | Verificaciones requeridas | Las omisiones comunes |
|---|---|---|
| Pistola de soldadura de robot | Posiciones de producción, hogar, mantenimiento y parada anormal | Comprobación solo de la posición inicial |
| Paquete de cable de pistola de soldadura | Doblar y balancear sobres | Solo la pistola de soldadura rígida está incluida en el modelo |
| Equipo de cambio de puntas / limpieza de pistolas | Vías de entrada y salida del robot y espacios de mantenimiento | Tratándolos como equipos fijos y compactos |
| Herramientas de soldadura de reparación | Líneas de suspensión, equilibradores de herramientas y alcance del brazo del personal | Omitirlos del diseño |
| Escoria de soldadura y fuente de calor | Protección de mangueras, ventosas y sensores | Comprobación de la geometría sin protección térmica |
06 Las mangueras, los cables y las manijas también tienen envolventes de movimiento
Asegure las mangueras de aire, cables, líneas de vacío y manijas de control a lo largo de la estructura, lo que permite un movimiento controlado en cada unión. Compruebe si hay enganches y tensión de ajuste a lo largo del recorrido completo. Cerca de las áreas de soldadura, elija mangas y rutas basadas en escoria, salpicaduras, radiación y ubicaciones de bordes afilados.
07 Cercas, espacios de personal y mantenimiento
Las cercas también definen las áreas peligrosas. Si el manipulador, la pinza o la pieza de trabajo cruzan una valla, la evaluación general del riesgo debe determinar los requisitos de aislamiento y bloqueo. Las posiciones del operador deben proporcionar una visión clara de la pinza, la pieza de trabajo y los puntos de localización. Los operadores no deben inclinarse hacia un área peligrosa para inspeccionar los agujeros de los pasadores.
Preserve el acceso para el mantenimiento de pistolas de soldadura, reemplazo de pinzas, servicio de válvulas y limpieza de herramientas. Compruebe los estados de mantenimiento y producción juntos para que el servicio rutinario no requiera quitar el manipulador.
08Verificación desde el modelo hasta el sitio
- Compruebe el manipulador, las herramientas y las envolventes de la pieza de trabajo en diseños bidimensionales y tridimensionales.
- Verifique los estados permitidos de robots, pistolas de soldadura, abrazaderas y transportadores.
- Realice la ruta completa sin carga a baja velocidad; marque los espacios mínimos y los puntos ciegos de visibilidad.
- Cubra las dimensiones más grandes, los centros de gravedad más desfavorables y las posturas de volteo con piezas de trabajo representativas.
- Verifique la inhibición de movimiento para estados incorrectos, pérdida de comunicación y equipos que no se han retirado.
- Incorporar límites finales, rutas, señales y puntos de control en los entregables.
Los resultados de la planificación de la limpieza deben corresponder a resultados verificados de diseño, proceso, control y seguridad, que abarquen el equipo móvil, las obstrucciones temporales y los estados anormales. Confirme el modelo con trayectorias cargadas reales en el sitio e incluya límites, trayectorias, señales y puntos de inspección en la documentación operativa.