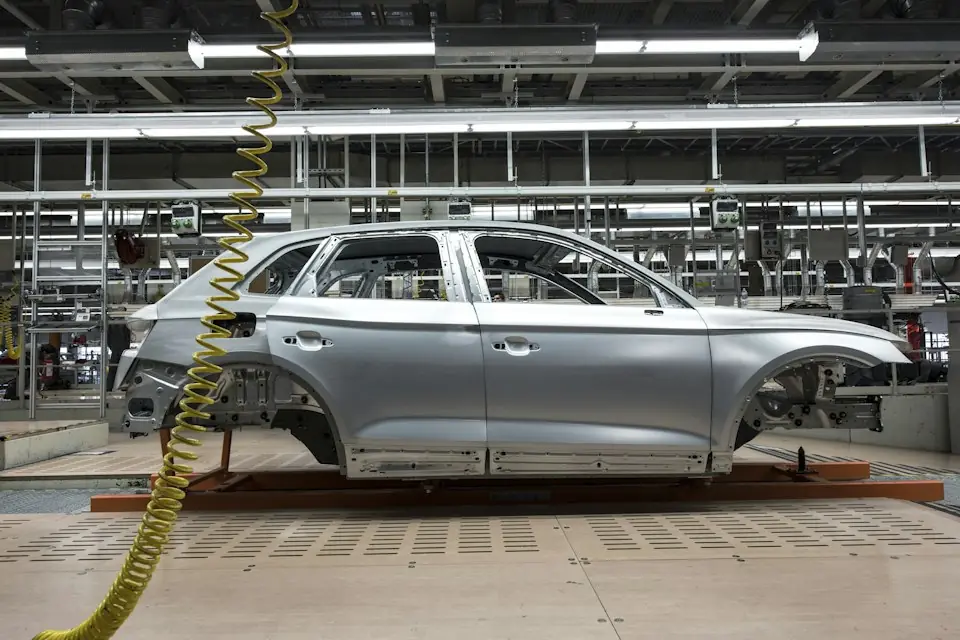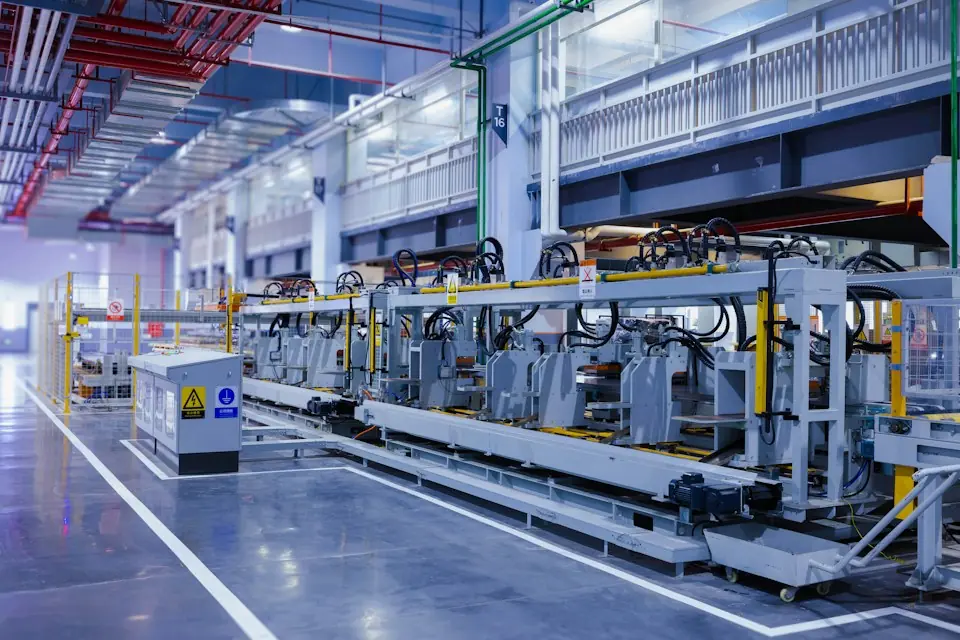
- La planification du dégagement des postes de soudage doit inclure Obstacles fixes, enveloppes dynamiques et zones temporairement occupées, ainsi que les équipements au repos.
- Planifiez les chemins de manutention autour de l’approche de l’outillage , de l’espace balayé par la pièce et de la visibilité de l’opérateur .
- Près des robots, des pistolets à souder et des appareils de localisation, définissez l’autorisation de ramassage / placement et la confirmation de retrait .
- Vérifiez la conception finale avec l’outillage réel et les pièces à usiner par des contrôles de trajectoire à faible vitesse et des tests dans des conditions de fonctionnement limitantes .
Les outils de localisation, les pinces, les pistolets à souder, les robots, les clôtures, les équipements de convoyage et les zones de réparation-soudage occupent de l’espace à différentes étapes. Après avoir confirmé que le manipulateur atteint les points de prélèvement et de placement, vérifiez les trajets de rotation, de retournement et de retrait des charges, en établissant des relations spatiales à partir de la séquence de mouvement de chaque machine.
01 Trois catégories de brouillage potentiel
- Obstructions fixes : colonnes, clôtures, armoires de commande, supports fixes, chemins de câbles, tranchées et murs.
- Enveloppes dynamiques : robots, pistolets à souder, tables tournantes, pinces, goupilles de positionnement de levage, portes de machine et palettes de convoyeur.
- Occupation temporaire : plates-formes d’entretien, changeurs de pointes, stations de nettoyage des pistolets, supports, chariots à outils, tambours à fil de soudage, postes d’opérateur et zones de travail dans des conditions anormales.
Inclure les trois catégories d’objets dans les analyses de plan et de hauteur. Ajoutez des ensembles de câbles de chantier, des collecteurs de soupapes, des boîtes de jonction et des matériaux temporaires au modèle 3D afin qu’un chemin dégagé dans le modèle n’interfère pas sur le chantier.
02 Définir les conditions de ramassage, de placement et de synchronisation
Définissez individuellement chaque condition d’autorisation de pick-and-place : robot retiré, pistolet de soudage en position sûre, pinces ouvertes, goupilles de positionnement dans l’état correct et palette de convoyeur verrouillée. Associez chaque condition à une position et à un signal de l’équipement. Ne les remplacez pas par un signal d’achèvement global ambigu.
Pour un espace partagé, définissez la séquence d’entrée et de sortie et l’état de sécurité des deux systèmes après perte de signal. Préférez la confirmation de la position réelle ou de l’état de zone du retrait du manipulateur; ne comptez pas uniquement sur la demande de bouton d’un opérateur.
03 Sélectionnez l’emplacement de montage pour le dégagement
Choisissez le centre de montage pour équilibrer la couverture pick-and-place, l’accès à la maintenance et les allées du personnel, en minimisant les déplacements dans les zones robotisées. Une colonne trop proche réduit l’espace de maintenance; une trop éloignée augmente la longueur du bras, l’inertie et la zone balayée. Lorsque l’espace au sol est encombré, comparez les options de montage aérien ou sur rail et examinez également les poutres aériennes, les conduits de fumée de soudure, les chemins de câbles et l’enveloppe au-dessus des robots.
Inclure le corps du manipulateur, la pince d’extrémité et la plus grande pièce dans le modèle. Pour les grandes pièces telles que les portes, les côtés de la carrosserie et les plateaux de batterie, prêtez une attention particulière aux dégagements entre leurs bords extérieurs, les clôtures et les pistolets à souder.
04 Approche de planification pour localiser les broches et les pinces
Pendant le placement, effectuez d’abord le grand mouvement, puis approchez l’outillage sur une courte distance avec une faible inertie. Les goupilles de positionnement fournissent la position finale; elles ne doivent pas corriger de grandes erreurs angulaires ou résister à une poussée latérale violente. Le positionnement grossier peut utiliser des surfaces de guidage, des données visuelles, une conformité mécanique ou des instructions de l’opérateur, sélectionnées par la tolérance et la vérification du processus.
L’analyse de l’enveloppe doit inclure la position du bras oscillant des pinces ouvertes. L’état ouvert peut occuper plus d’espace que l’état serré; utilisez-le pour sélectionner les directions d’approche et de retrait du manipulateur.
05 Contrôles de dégagement du pistolet à souder et des accessoires
| Article | Vérifications obligatoires | Omissions courantes |
|---|---|---|
| Robot pistolet de soudage | Positions de production, d’accueil, de maintenance et d’arrêt anormal | Vérification uniquement de la position d’origine |
| Paquet de câble de pistolet à souder | Pliage et oscillation des enveloppes | Seul le pistolet rigide est inclus dans le modèle |
| Équipement de changement de pointe / nettoyage de pistolet | Chemins d’entrée et de sortie des robots et espaces de maintenance | Traiter ces équipements comme des équipements fixes et compacts |
| Réparation des outils de soudage | Lignes de suspension, équilibreurs d’outils et portée de bras du personnel | Les omettre de la présentation |
| Scories de soudage et source de chaleur | Protection des tuyaux, des ventouses et des capteurs | Vérification de la géométrie sans protection thermique |
06 Les tuyaux, câbles et poignées ont également des enveloppes de mouvement
Fixez les tuyaux d’air, les câbles, les conduites de vide et les poignées de commande le long de la structure, permettant un mouvement contrôlé à chaque joint. Vérifiez l’accrochage et la tension de montage tout au long de la course complète. Près des zones de soudage, choisissez les manchons et le routage en fonction des scories, des éclaboussures, des rayonnements et des endroits de bords tranchants.
07 Clôtures, espaces pour le personnel et la maintenance
Les clôtures définissent également les zones dangereuses. Si le manipulateur, la pince ou la pièce traverse une clôture, l’évaluation globale des risques doit déterminer les exigences en matière d’isolement et de verrouillage. Les postes d’opérateur doivent offrir une vue dégagée de la pince, de la pièce et des points de positionnement. Les opérateurs ne doivent pas se pencher dans une zone dangereuse pour inspecter les trous de goupille.
Préservez l’accès pour l’entretien du pistolet à souder, le remplacement de la pince, l’entretien des valves et le nettoyage des outils. Vérifiez les états de maintenance et de production ensemble afin que le service de routine ne nécessite pas de retirer le manipulateur.
08Vérification du modèle au site
- Vérifiez les enveloppes du manipulateur, de l’outillage et de la pièce dans des configurations bidimensionnelles et tridimensionnelles.
- Vérifiez les états autorisés des robots, des pistolets à souder, des pinces et des convoyeurs.
- Exécutez le trajet complet sans charge à basse vitesse; marquez les dégagements minimums et les angles morts de visibilité.
- Couvrez les plus grandes dimensions, les centres de gravité les plus défavorables et les positions de retournement avec des pièces représentatives.
- Vérifier l’inhibition de mouvement pour les états incorrects, la perte de communication et l’équipement qui n’a pas retiré.
- Intégrer les limites finales, les chemins, les signaux et les points de contrôle dans les livrables.
Les livrables de la planification de l’évacuation devraient correspondre à des résultats vérifiés en matière de planification, de processus, de contrôle et de sécurité, couvrant le matériel en mouvement, les obstructions temporaires et les états anormaux. Confirmez le modèle avec des trajectoires réelles chargées sur site et incluez les limites, les trajectoires, les signaux et les points d’inspection dans la documentation d’exploitation.