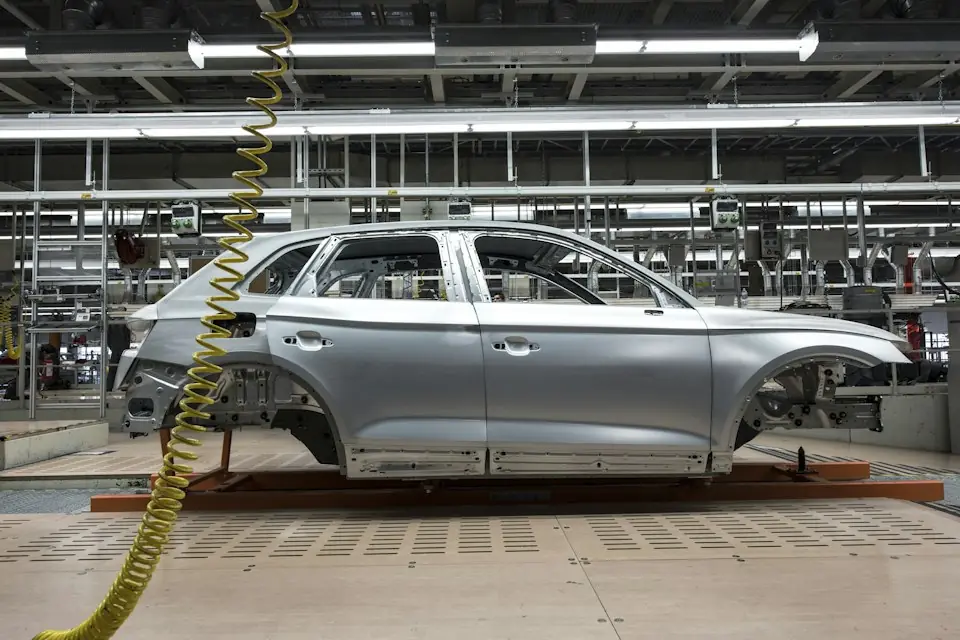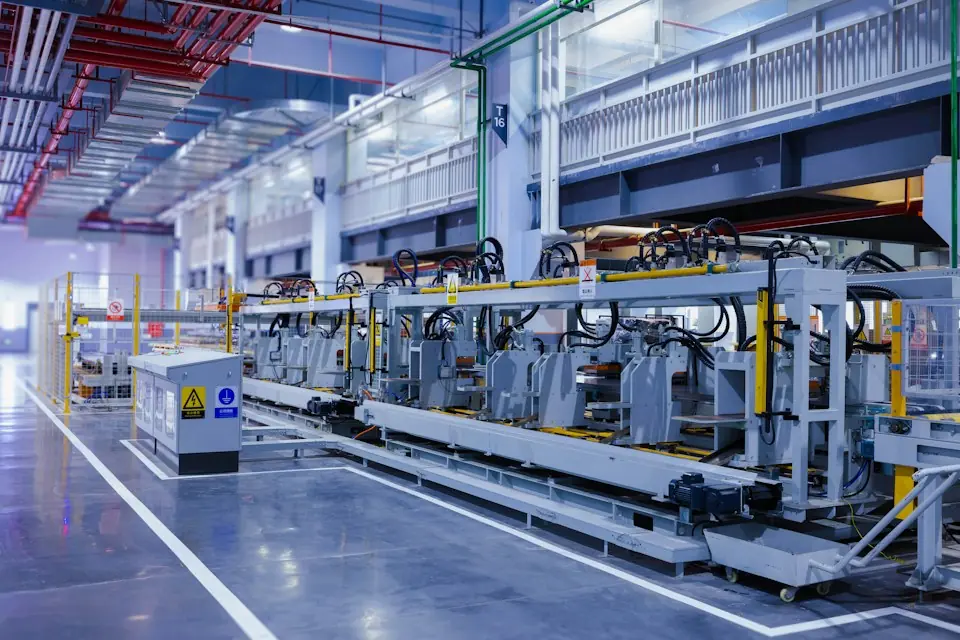
- 溶接ステーションクリアランス計画には, 固定された障害物 動的なエンベロープ 一時的に占拠された領域静止装置と同様に
- 周囲のハンドリングパスを計画 ツールアプローチ ワークピーススイープスペース オペレータの視界.
- ロボットや溶接機の近くに 設備を設置して ピックアップ 配置許可 引き取り確認.
- 低速パスチェックと限界運転条件での試験を行い,実際の工具や作業品と最終設計を検証した。
工具の位置決め,クランプ,溶接ガン,ロボット,フェンス,輸送装置,修理溶接区域は異なる段階で空間を占める。 マニピュレータがピックアップとプラスポイントに到達したことを確認した後,負荷回転,フリップ,引き出し経路をチェックし,各機械の運動順序から空間関係を確立した。
01ポテンシャル干渉の三つのカテゴリー
- 固定障害物:柱,フェンス,制御キャビネット,固定支柱,ケーブルトレイ,トンネル,壁。
- 動的エンベロープ:ロボット,溶接ガン,ターンテーブル,クランプ,リフティングロケーションピン,機械ドア,コンベアパレット。
- 仮設:メンテナンスプラットフォーム,チップチェンジャ,ガンクリーニングステーション,ラック,工具カート,溶接線ドラム,オペレータポジション,異常作業区域。
平面と高さ解析に3つの物体カテゴリーを含めた。 3次元モデルに現場ケーブルドレスパック,バルブマニホールド,ジャンクションボックス,仮設材料を追加し,モデル内の経路が現場に干渉しないようにした。
02 ピックアップ、配置、タイミング条件を定義
ピックアンドプレース許可条件はロボット撤退,溶接ガン安全位置,クランプ開放,位置ピン正常状態,コンベアパレットロックなどである。 各条件を装置位置と信号に関連付けた。 あいまいな全体完了信号で置き換えないでください。
共有空間に対して,入出力順序と信号損失後の両システムの安全状態を定義した。 マニピュレータ撤退の実際の位置またはゾーン状態の確認を好む。
03 クリアランスのマウント位置を選択
ピックアップ・プラスコート,メンテナンスアクセス,人員通路のバランスに合わせて,ロボットエリア間の移動を最小限に抑えるためのマウントセンターを選択する。 また,コラムが近すぎるとメンテナンススペースが減少し,遠すぎるとアーム長,慣性,掃引面積が増加する。 床面積が狭い場合は,天井上またはレール上のオプションを比較し,天井梁,溶接煙ダクト,ケーブルトレイおよびロボット上のエンベロープを検討した。
マニピュレータボディ,エンドグリップおよび最大作業体をモデルに含めた。 ドア,ボディサイド,バッテリートレイなどの大型部品は,外縁,フェンス,溶接ガン間の隙間に特に注意する。
04ピンとクランプの位置決めに関する計画的手法
配置時は,先に大動作を完了し,その後,低慣性で短距離で工具に接近する。 位置決めピンは最終位置を決めるもので,大きな角度誤差を補正し,強力な横方向押しに耐えなければならない。 粗位置決めはガイド面,視覚データ,機械的コンプライアンス,オペレータプロンプトを用い,許容値とプロセス検証を通して選択する。
エンベロープ解析は開いたクランプのスイングアーム位置を含めなければならない。 開放状態はクランプ状態よりも多くの空間を占める可能性があり,マニピュレータの接近方向と撤退方向を選択するのに用いる。
05 溶接ガン及び部品のクリアランスチェック
| アイテム | 必須チェック | 一般的な省略 |
|---|---|---|
| ロボット溶接銃 | 生産・ホーム・メンテナンス・異常停止位置 | ホーム位置のみをチェック |
| 溶接ガンケーブルパック | 曲げスイングエンボス | 溶接ガンをモデルに含めた。 |
| チップ交換・ガンクリーニング装置 | ロボットの入出口経路とメンテナンススペース | これらを固定的で小型の装置として扱う |
| 修理溶接工具 | 吊り線,工具バランサー,人間の手の届く範囲 | レイアウトから削除 |
| 溶接スラグと熱源 | ホース,吸盤,センサの保護 | 熱保護なしの幾何学的検査 |
06ホース,ケーブル,ハンドルも運動エンベロープを持つ
空気ホース,ケーブル,真空管および制御ハンドルを構造に沿って固定し,各接合部で制御された動きを可能にした。 全走行中におけるスナッギングおよびフィット張力を確認した。 溶接部近傍では,スラグ,スパッタ,放射線,刃先位置に基づいてスリーブとルーティングを選択する。
07 フェンス、人員・保守スペース
フェンスはまた危険な場所を定義する。 マニピュレータ,グリップ,ワークピースがフェンスを越えた場合,全体的なリスク評価は隔離とインターロック要求を決定する必要がある。 オペレータの位置は,グリップ,工作物,位置決め点の明瞭な視界を提供する必要がある。 オペレータはピンホールを検査するために危険な場所に傾斜しない。
溶接ガンメンテナンス,グリップ交換,バルブサービス,工具清掃のためのアクセスを保持する。 マニピュレータの取り外しを必要としないルーチンサービスを行うために,保守と生産状態を一緒にチェックする。
08モデルからサイトへの検証
- マニピュレータ,ツール,ワークピースエンベロープを二次元および三次元レイアウトでチェックする。
- ロボット,溶接ガン,クランプ,コンベアの許容状態を確認する。
- 低速で無負荷で全経路を走行し,最小距離と視界盲点をマークする。
- 最大寸法,最も不利な重心,および代表的な作業部品でのフリップポジションをカバーした。
- 不正常状態,通信障害,撤退していない機器に対する運動阻害を検証する。
- 最終限界,経路,信号,チェックポイントをデリバリに組み込む。
クリアランス計画のデリバブルは,移動機器,一時的障害物,異常状態を含む,確認されたレイアウト,プロセス,制御,安全性の結果に対応するべきである。 モデルを現場で実際の荷重軌跡と確認し,運転文書に限界,経路,信号,検査点を含める。