- 既存の自動車ラインの 7 つの領域、つまりワークピース、プロセス、スペース、構造、ユーティリティ、制御、 安全性を調査します。
- ピックアップおよび配置の場所、および工具やワークピース、機械のドアや固定具の動的エンベロープを測定します。
- ロボット、コンベア、溶接機の近くでは、 設置前にステータス信号、緊急停止範囲、 建設許可を定義します。
- 隠れたサービスと耐荷重条件には検出、検査、 または構造検討の記録が必要です。未検証の条件をインストールの基礎として使用してはなりません。
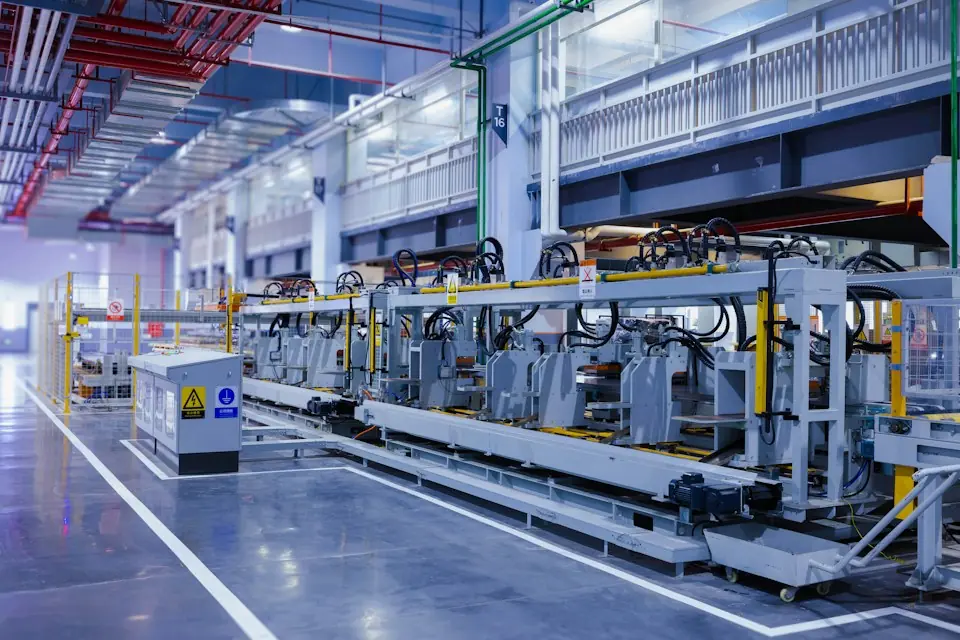
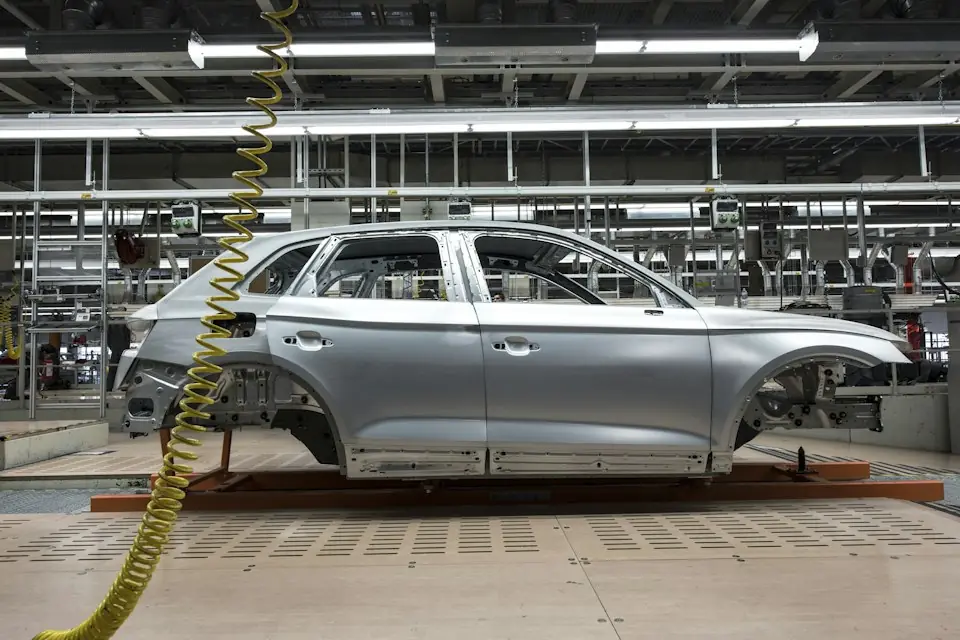
工具、コンベヤ、ロボット、ガードおよび通路は、既存の自動車ラインに緊密に統合されている。機器を追加する前に、写真、測定値、動作タイミング、インターフェイス情報を整理して、ペイロードの選択、レイアウト設計、設置、受け入れのための一貫した現状の記録を作成します。
01 加工品要求
- 全車両モデルまたは部品モデル、および今後予定されている互換範囲。
- 重量、寸法、公差、重心、および最悪の組み合わせ。
- 許容されるグリップ、真空、内部拡張または支持位置、および圧力や傷のない領域。
- 入荷方向、配置のバリエーション、パッケージング、およびビンの構成。
- 完成品の表面に油、水、ゴミ、保護膜の有無、曲率が変化します。
ワークピース情報には、重量と荷重伝達条件の両方が含まれている必要があります。同じ重量であっても、ドア、シート、バッテリートレイ、タイヤは、重心、許容接触面積、ハンドリング動作が異なります。これらの違いを利用して、エンドグリッパーと装置の負荷を決定します。
02プロセス要件: 完全なサイクル
ピックアップ位置、グリップ方向、持ち上げ高さ、経路、反転、配置基準、リリースとリターンの全サイクルを記録します。また、各段階の機械ドア、位置決めピン、クランプ、リフトテーブル、ターンテーブル、コンベアパレット、ロボットの状態も把握します。
完全なサイクルを測定し、シフト出力、動作周波数、連続動作時間、および切り替え周波数を記録する。プロセスの改善と新しい設計の評価の基礎として、既存の迂回路、待機、二次調整を含めます。
03スペース要件: ダイナミック エンベロープ
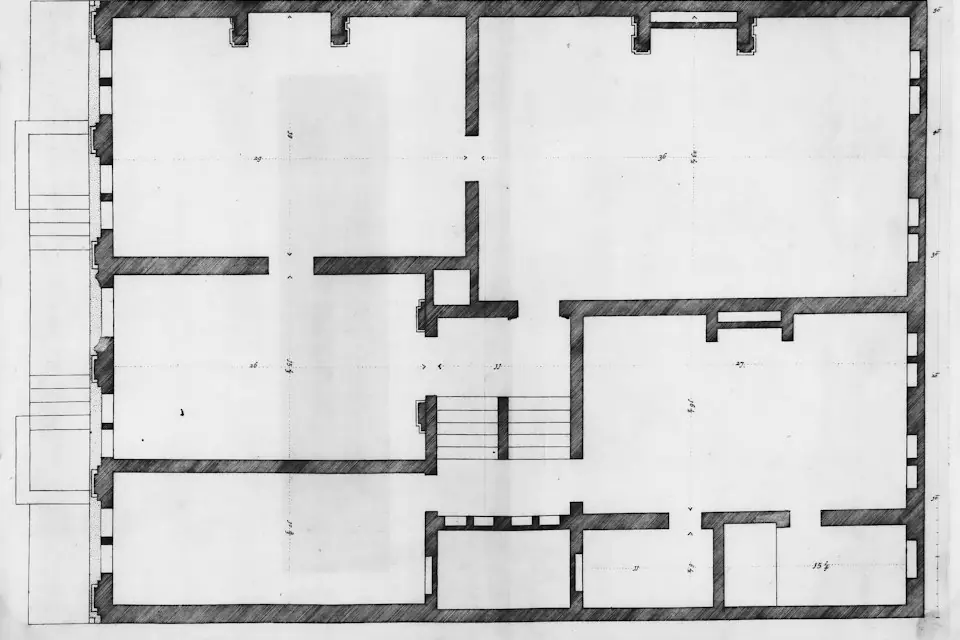
計画上、ピックアンドプレイスの座標、機器の輪郭、柱、壁、ガード、ラック、人の通路、およびフォークリフトのルートをマークします。ピック アンド プレイスの高さ、障害物クリアランスの高さ、頭上の梁、ケーブル トレイ、ダクト、照明、スプリンクラー、ドア開口部のエンベロープを示す立面図を追加します。
グリッパと最大のワークピースの輪郭をスペースチェックに含めます。ドア、ヘッドライナー、またはバッテリー トレイを備えた荷物を積んで移動する場合は、さまざまな方向でスイープされた封筒をチェックし、メンテナンス、異常な引き出し、およびオペレーターの動作のためのスペースを確保してください。
04構造要件: フロアサポートとオーバーヘッドサポート
| 設置タイプ | 必須チェック | サポート情報 |
|---|---|---|
| コラム式 | コンクリートの厚さ、強度、亀裂、鉄筋、溝、地下パイプライン | 土木図面、検出結果および基礎評価 |
| 天吊り式 | 梁/柱の断面、材料、接続、既存の荷重および振動 | 鋼構造図、構造計算書または審査意見 |
| レール取り付け | サスペンションポイント、エンドストップ、線路レベルおよびメンテナンスアクセス | サスペンションポイントのレイアウト、トラックおよびサポートの設計 |
| モバイル | 地盤レベル、傾斜、接合部、耐荷重および固定位置 | 移転ルートと設置検査要件 |
機器供給者は、適用される荷重および取り付け条件を基礎または建物構造のレビューへの入力として提供する。有能な担当者は、サイトの構造情報を使用して耐荷重能力を検証する必要があります。機器の仕様はその結論に代わるものではありません。
05空気、電気、サービス接続
- 空気供給: 接続ポイント、動圧、利用可能な流量、パイプ直径、濾過、乾燥、排水、およびその他の主要な空気ユーザー。
- 電源: 電圧、容量、接地、絶縁点、およびポンプ、センサー、識別および制御の要件。
- サービス ルーティング: ホース、ケーブル、キャリアの取り付け、曲げ半径、移動および摩耗保護。
- 環境: 温度、粉塵、溶接スラグ、オイルミスト、洗浄液、強い光、磁場、騒音。
06隣接機器および制御インターフェース
ロボット、溶接機、プレス機、コンベア、リフトテーブル、ターンテーブル、位置決め器具、および安全ドアの間のタイミング関係を列挙してください。インターフェイス リストでは、ピッキングの許可、配置の許可、ワークピースの定位置およびグリッパーの引き抜きの信号を誰が提供するかを特定し、通信損失または信号の競合に対する安全な状態を定義する必要があります。
手動操作の空気圧産業用マニピュレータが自動機器とスペースを共有する場合、レイアウト、移動制限、順序付けまたは分離を使用して、マニピュレータの掃引領域とロボットおよび工具の動作ゾーンとの間の交差を制御する。
07設置および製造の手配
- 利用可能なシャットダウンウィンドウと夜間または週末の作業スケジュール。
- 火気厳禁作業、高所作業、吊り上げ、掘削、仮設電源の許可。
- 建設エリアの隔離、材料の搬入ルート、および吊り上げ条件。
- 地下パイプラインの識別、防塵および切りくずの保護、および完成品の清掃。
- 製品リリースと最初のピースの検証手順に対する責任。
08既存の自動車ライン調査チェックリスト
| カテゴリ | 必要な情報 | レコード |
|---|---|---|
| 搬送ワーク | 型式、重量、寸法、重心、接地面積 | パラメータ表とサンプル写真 |
| プロセス | 完全な動作シーケンス、サイクルタイム、切り替え、および異常状態 | フローチャートまたはビデオ |
| レイアウト | 平面図、立面図、動的包絡線およびアクセス ルート | 寸法データを含む現状のままの図面 |
| 構造 | 基礎または鉄骨構造の条件 | 図面、検査または検討記録 |
| 公益事業 | 動作中の容量を含む空気、電気、および真空の供給 | 境界点と測定記録 |
| 制御方式 | 隣接機器の状態と連動範囲 | インターフェースリストとシーケンス図 |
| 安全性 | 通行、非常停止、隔離、異常時対応 | リスク検討記録 |
| インスタレーション | 操業停止、許可、設備へのアクセス、生産再開 | 作業スケジュールと責任リスト |
調査後、機器の負荷、取り付け方法、グリッパーのコンセプト、設置インターフェース、および受入項目を技術契約に含めます。それぞれは現状の図面、測定記録、およびレビュー文書によって裏付けられます。隠れた条件を含む作業は、関連するチェックが完了した後にのみスケジュールしてください。