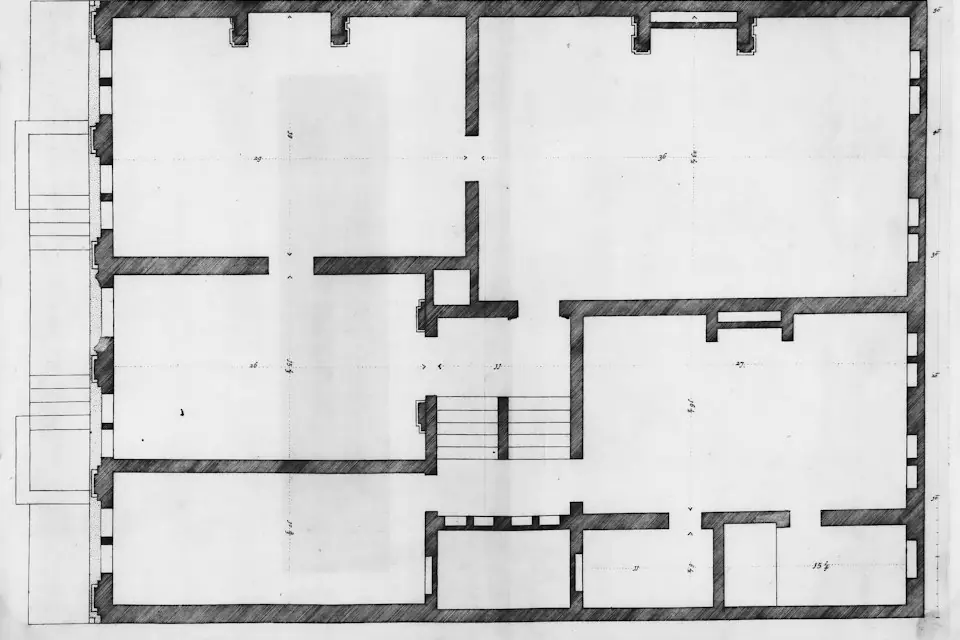
- 既存ラインの改修の場合、 まず現在のプロセス、動作経路、 固定設備を測定し、次に機器の位置と構成を決定します。
- プロジェクトは通常、現場調査 → プロセス モデリング → 設計レビュー → インターフェースの準備 → 設置と試運転 → ワークの検証という 6 つの段階をたどります。
- 一般的な制約には基礎、頭上構造、スイープスペース、空気と電気の接続、窓の停止、 安全インターロックが含まれます。
- 受け入れは、 読み込まれた操作の記録とともに完全なサイクルタイム、異常イベントの回復、操作感、 メンテナンスアクセスをカバーします。
既存のラインに空気圧産業用マニピュレータを追加するには、人、ワークピース、工具、および機器のための作業スペースを新たにチェックする必要がある。文書が不完全である場合、機器の位置が固定されている場合、シャットダウン期間が短い場合、または埋もれているサービスが不明な場合は、最初にサイトの測定とインターフェイスのチェックを完了します。次に、新しい機器を既存のプロセスと統合するためのプレハブ、設置、負荷検証をスケジュールします。
01 改造適合性評価
候補ステーションには、比較的明確に定義されたピック アンド プレース ポイントを備えた反復的な持ち上げまたはサポート タスクが含まれます。ワークピースには、クランプ、吸引、内部拡張、またはサポートに適した領域が必要です。このサイクルでは、掴み、動かし、放すことができる必要があります。また、設置場所は床置きまたは天井吊り下げをサポートする必要があります。
入ってくる方向が変化し、位置が大幅に変動し、動きが高速自動機器と広範囲に重なる場合、またはサイクルが完全に自動化されたハンドリング要件に近づく場合、空気圧産業用マニピュレータ、ロボット、インテリジェント昇降システムおよび専用機械を実際の作業と比較する。
02既存線改修6段階
1。現場調査とベースライン文書化
ワークピースと動作、現場スペースと取り付けインターフェースを個別に調査します。ワークデータには、重量、寸法、重心、接触面、向き、高さ、周波数が含まれます。スペースデータには、機器、ラック、ガード、コラム、サービス、通路、オペレーターの位置が含まれます。インターフェース データには、基礎、架空鉄骨構造、給気、電源、制御が含まれます。写真に測定データを含めて、主要な寸法のソースを保持します。
2。プロセスの動きをモデル化する
全サイクルを、アプローチ、掴み、確認、持ち上げ、移送、反転、位置決め、配置、解放および復帰に分割する。各段階で、ワークピースとグリッパーの輪郭を追加し、静的空間とスイープ モーション エンベロープの両方をチェックします。
3。設計と設置タイプを検討する
柱設置型、オーバーヘッド型、レール設置型、および移動式の配置を基礎およびワークステーションの条件と比較する。設計レビューでは、荷重、半径、ストローク、グリッパー重量、構造能力、オペレーターの位置、干渉、および異常な引出し経路を一緒にチェックします。
4。インターフェースの構築とプレハブ化
ベース、ブラケット、グリッパ、および配管アセンブリは、検証済みのインターフェースに対して事前に製造することができる。設置前に、掘削エリアの埋設設備を特定し、吊り下げ構造を確認し、空気の質と流れを確認し、停止、エネルギー隔離、作業許可の取り決めを確立します。
5。無負荷で設置して試運転し、その後低負荷で設置します。
試運転は、固定、レベリング、回転停止、空気圧回路および制御のチェックから始まり、続いて無負荷動作が続く。次に、バランス、ブレーキ、クランプ、真空または機械的保持を確認しながら、リスクの低い条件で徐々に負荷を加えます。これらのチェックが完了するまでは、連続全負荷動作に直接進まないでください。
6。ワークの周期や異常状態を確認
実際のワークピースによる検証は、通常の、最も重い、最大の、および最悪の重心の変化をカバーする。完全なサイクルタイム、繰り返しの位置決め、切り替え、操作感を記録します。また、空気圧の低下、真空不足、識別エラー、サポートにまだかかっていない荷重への対応も練習してください。
03 インストールタイプの比較
| 設置タイプ | 適切な用途 | 既存ライン制約 |
|---|---|---|
| コラム式 | 単一のワークステーションまたは隣接するワークステーション、基礎を地面に配置できます | 床容量、埋設サービス、フォークリフトのルート、歩行者用通路 |
| 天吊り式 | 床面積が限られているため上からのカバーが必要 | ビーム容量、オーバーヘッドサービス、照明およびメンテナンスアクセス |
| レール取り付け | 複数のピックアンドプレースポイントまたは長距離ワークステーション | レールの吊り下げポイント、エンドストップ、ホースキャリアおよび隣接する機器 |
| モバイル | まれなワークステーションの変更または試作エリア | 各移転後の床レベル、ベースの安定性、ブレーキおよびセットアップの検証 |
04 通常の改造制約
- 未検証の基礎: 既存の床には、オーバーレイ、亀裂、溝、補強材、または隠された設備が含まれている可能性があります。厚さだけでは適合性が決まりません。
- 明確な経路なしで到達する: ワークピースが機械のドア、ラック、ガード、またはキャビネットに衝突している間に、最終工具が目的地に到達する可能性があります。
- 工具重量の過小評価: 回転機構、シリンダー、バルブ端子、カップフレーム、ハンドルはすべて定格荷重にカウントされます。
- 適切な流量のない圧力: 複数の機械が同時に動作する場合、通常の静圧では安定した供給が得られません。
- 短いシャットダウンウィンドウ: サポート、配管、またはソフトウェアを現場で変更すると、試運転やワークピースの検証にかかる時間が短縮される可能性があります。
- 安全クリアランスの変更: 新しい機器が通路、緊急停止アクセスゾーン、ロボットの囲い、またはフォークリフトのルートに入る可能性があります。
05グリッパーと既存の治具の統合
既存の工具の位置決め基準からグリッパのアプローチ方向を決定し、位置決めピン、ガイド面、クランプ、機械ドア開口部、および最終支持面を確認する。実行可能な場合、負荷サポートを精密な位置から分離します。マニピュレータは負荷を支え、大まかな位置決めを提供しますが、既存のツールは最終的な正確な位置を提供します。グリッパーを位置決めピンに無理に押し込まないでください。
複数のバリエーションの場合、部品の違いに応じて、調整可能な構造、クイックチェンジモジュール、または複数のグリッパーを選択します。まずサポートされているバリエーションを定義し、次にグリップの安定性、エンドエフェクターの重量、切り替え動作を比較します。未検証の部品は互換性の範囲内に含めないでください。
06設計時に安全機能とインターロックを定義する
設計レビュー中に、非常停止範囲、エネルギー隔離、リリース許可、配置確認、および異常イベント処理を定義します。ロボット、溶接機、コンベア、または自動工具と接続する場合は、状態交換に同意します。工具の準備が整うまで部品は配送されません。荷重が解放されていない間は工具の動作はありません。および関連する自動装置は、人員が立ち入り禁止区域に入るときは安全な状態を維持しなければなりません。
07 改造承認検査
| 合格品 | 推奨される証拠 | それだけでは不十分 |
|---|---|---|
| 報道範囲 | ワークピースのバリエーションの制限を含む、全経路にわたる負荷の移動 | 無負荷でピックアンドプレースポイントに到達可能 |
| サイクルタイム | いくつかの連続した完全なサイクルの記録 | 最速の単一移動 |
| 工具の安全性 | グリップ・バキューム確認、リリース対応、異常状態テスト | サンプルを採取できます |
| 運用経験 | 開始、停止、微調整を含む、さまざまなオペレーターによる試行 | コミッショニング技術者のデモンストレーション |
| メンテナンスアクセス | フィルター、バルブ、吸盤、留め具にアクセス可能 | 装備外観すっきり |
| ドキュメント | 図面、パラメータ、検査、スペアパーツ、およびトレーニング記録 | 口頭での説明 |
改修の受け入れは、完全な負荷サイクルおよび異常イベント応答記録を使用して、既存のプロセスとの統合、サイクルタイム、操作および保守条件をチェックする。実装前に、現状のままのデータ、インストール インターフェイス、シャットダウンの取り決め、受け入れ項目をプロジェクト ドキュメントに含めます。