
应用案例 · 电机定子搬运
电机定子多工位移动搬运案例
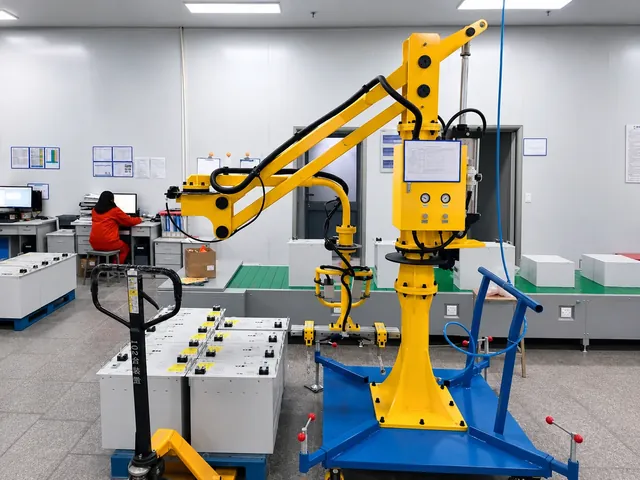
移动式助力机械臂搭配定制内撑夹具,辅助完成定子的夹取、升降和定点放置;设备空载切换作业位置,便于多个装配工位分时使用。
- 设备形式
- 移动式助力机械臂
- 夹具形式
- 定制内撑夹具
- 主要动作
- 内撑夹取、提升、工位内转移、定位、落放
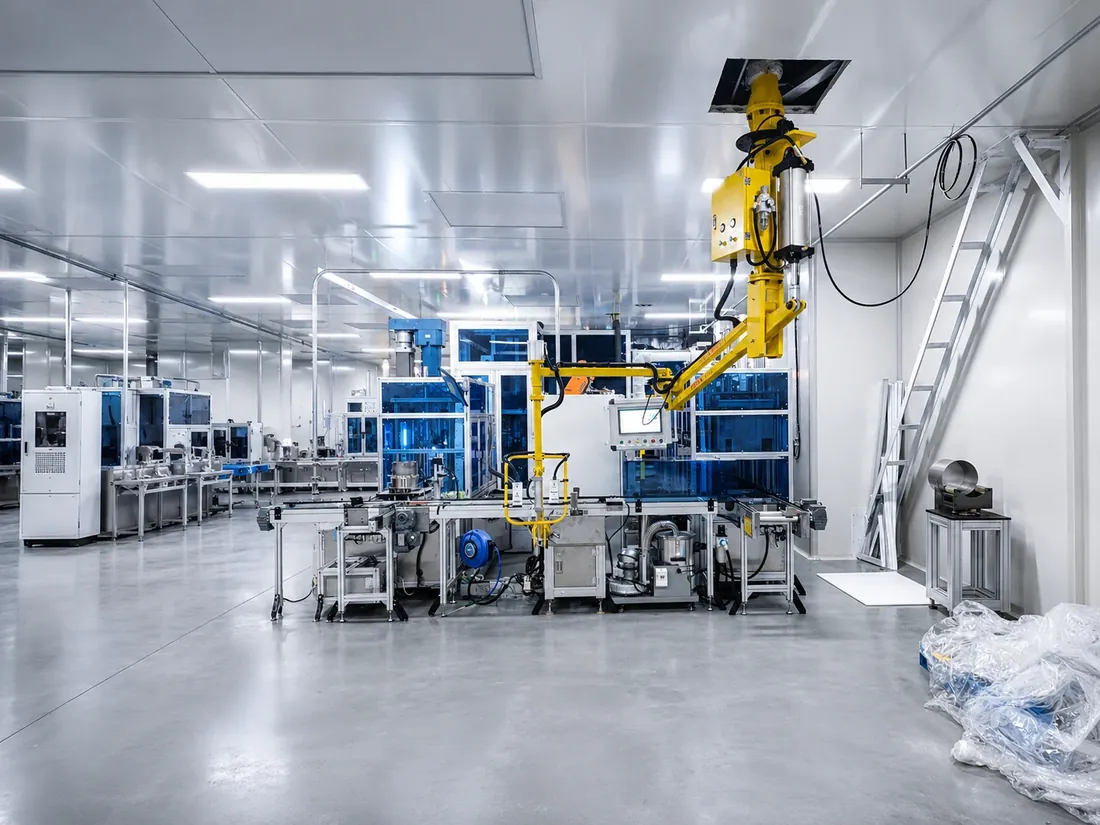 电机定子搬运
应用概况
多个装配工位分时作业时,搬运设备也需要随任务调整位置。移动式助力机械臂配定制底座与内撑夹具,空载移至目标工位,移动底座落位后操作。夹具从定子内孔取件,机械臂辅助升降和工位内转移,人员引导定点放置,减轻反复抱搬定子的负担。
系统配置
| 搬运工件 | 电机定子 |
|---|---|
| 设备形式 | 移动式助力机械臂 |
| 夹具形式 | 定制内撑夹具 |
| 主要动作 | 内撑夹取、提升、工位内转移、定位、落放 |
| 操作方式 | 移动底座落位后操作,空载换位 |
| 应用工位 | 电机装配、检测及加工上下料 |
配置特点
- 移动主体配定制底座,可在工位间空载切换位置,让多个装配工位分时使用同一台设备。
- 定制内撑夹具匹配定子内孔及允许受力部位,在夹持状态下完成提升与工位内的位置调整。
- 底座落位后由机械臂辅助搬运,人员引导定子对准目标工装,减少重复抱搬和长时间托举。
操作流程
- 将空载设备移至目标工位,完成底座定位及制动或支撑,再将内撑夹具对准定子内孔。
- 将夹具移入允许夹持的内孔区域,执行内撑夹紧;确认夹持状态后,辅助提升定子。
- 保持底座落位,通过机械臂在工位内转移定子,逐步调整工件与目标工装的相对位置。
- 缓慢落放定子,获得承托后松开夹具并退出;完成取放后,再空载切换至其他工位。
选型配置
- 内孔不适合内撑取件的定子,可选配定制夹爪,利用允许受力的外部位置完成夹取动作。
- 多型号轮换作业时,可选可调或快换夹具,分别匹配各规格的内孔尺寸与允许夹持部位。
- 工位固定且地面空间紧张时,可选倒挂式主体,使机械臂从上方覆盖相对固定的取放区域。
常见问题
移动底座是在搬运定子时一起移动吗?
设备采用移动底座落位后操作的方式,定子由机械臂在工位内完成取放。切换作业工位时,先落放工件并使设备空载,再移动底座。
更换定子型号时需要换夹具吗?
取决于内孔尺寸与允许夹持部位。可调夹具可以覆盖其设计调节范围,超出该范围或受力位置改变时,可选用对应规格的专用夹具。
提交工况,获取技术方案
请提供工件名称、单件重量、外形尺寸与取放动作,工程师据此给出机械臂形式、工作范围与末端夹具建议。图纸与现场照片可发送至邮箱或企业微信。

企业微信扫码添加工程师,发送图纸、照片或现场视频;也可发邮件至 sales@aurek.cn。