
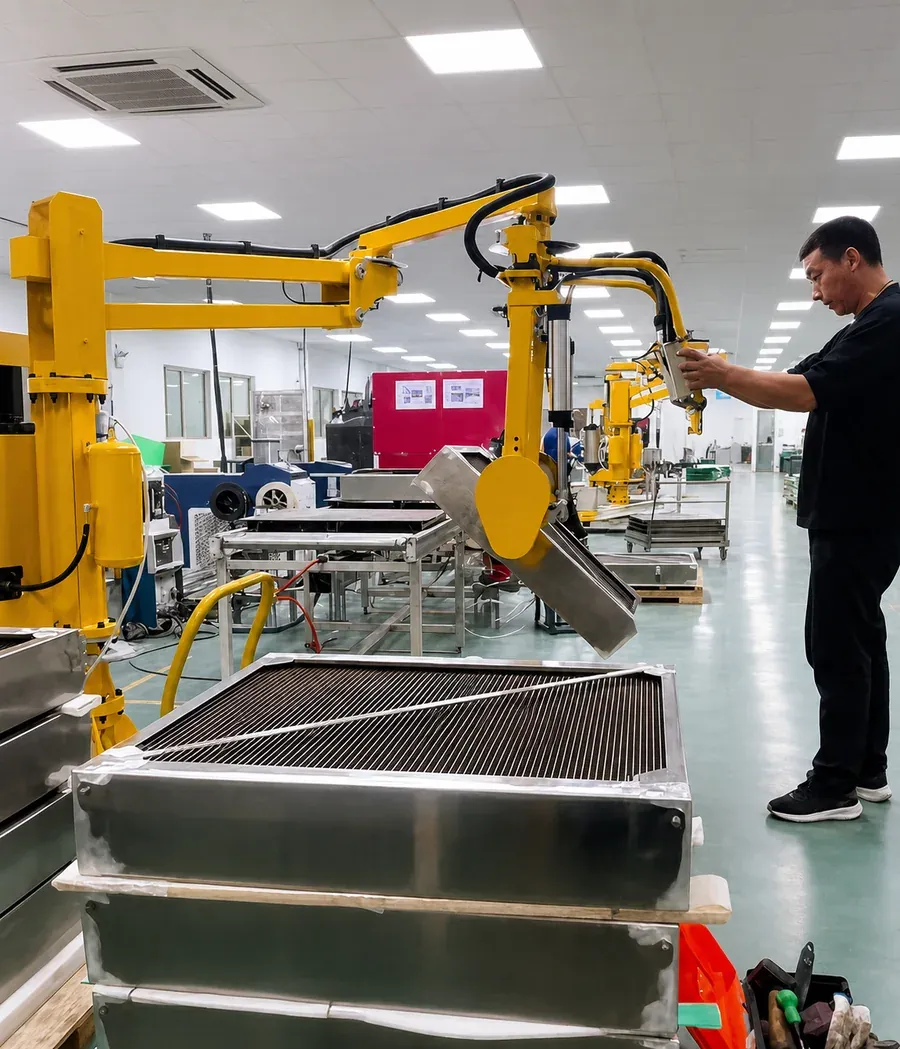
现场视频
现场实拍 · 点击播放
大型工件翻转
助力机械臂配合定制夹紧翻转夹具,承担大型金属工件的提升负载,并在夹持状态下完成翻转与定位,由单人引导取放和姿态调整。
- 搬运工件:大型金属工件
- 设备配置:助力机械臂 + 定制夹紧翻转夹具
- 作业动作:夹紧、提升、翻转、定位、落放
应用概况
大型金属工件在取放和工序转换时,需要同时控制位置与姿态。安睿克采用助力机械臂搭配定制夹紧翻转夹具,由机械臂承担提升负载,末端夹具保持夹持并完成翻转。一名操作者通过手柄引导工件移动和定位,减少直接抱持与中途换手。
系统配置
| 搬运工件 | 大型金属工件 |
|---|---|
| 设备形式 | 助力机械臂 |
| 夹具形式 | 定制夹紧翻转夹具 |
| 主要动作 | 夹紧、提升、翻转、定位、落放 |
| 操作方式 | 单人通过操作手柄引导移动与翻转 |
| 应用工位 | 金属工件转运、翻面及工位对接 |
配置特点
- 夹紧与翻转动作由末端夹具衔接,工件保持夹持后调整姿态,减少中途换手和再次起吊。
- 机械臂承担工件的提升负载,单人通过手柄引导工件,便于控制移动方向和目标位置。
- 夹具接触结构贴合工件可夹持部位,将夹取、姿态转换和工位落放组合为连续作业。
操作流程
- 将夹具引导至工件夹持位置,对齐接触部位后执行夹紧,检查夹持状态与工件姿态。
- 缓慢提升工件,使其离开支承面,并将工件引导至具备姿态转换空间的操作位置。
- 保持夹持状态,通过翻转机构调整工件方向,再引导机械臂接近目标工装或放置区域。
- 对准目标位置并缓慢下降,待工件获得稳定承托后松开夹具,退出并开始下一循环。
选型配置
- 夹紧接触件可按工件轮廓和表面要求选配仿形结构或防护衬垫,匹配可用承载部位。
- 翻转机构可按工件重心与取放姿态选型,设置相应翻转行程,配合工位之间的姿态转换。
- 机械臂安装形式与工作范围可按工位布局选配,兼顾取放高度、搬运路径和操作空间。
常见问题
操作者如何完成工件翻转?
操作者先夹紧并提升工件,再通过操作手柄控制翻转机构调整姿态,随后引导机械臂移动至放置位置。整个姿态转换过程保持夹持。
不同外形的金属工件如何配置夹具?
可依据工件轮廓、重心和可夹持部位选用仿形接触件、可调夹持结构或快换夹具,使夹紧和翻转动作匹配相应的工件系列。
提交工况,获取技术方案
请提供工件名称、单件重量、外形尺寸与取放动作,工程师据此给出机械臂形式、工作范围与末端夹具建议。图纸与现场照片可发送至邮箱或企业微信。

企业微信扫码添加工程师,发送图纸、照片或现场视频;也可发邮件至 sales@aurek.cn。