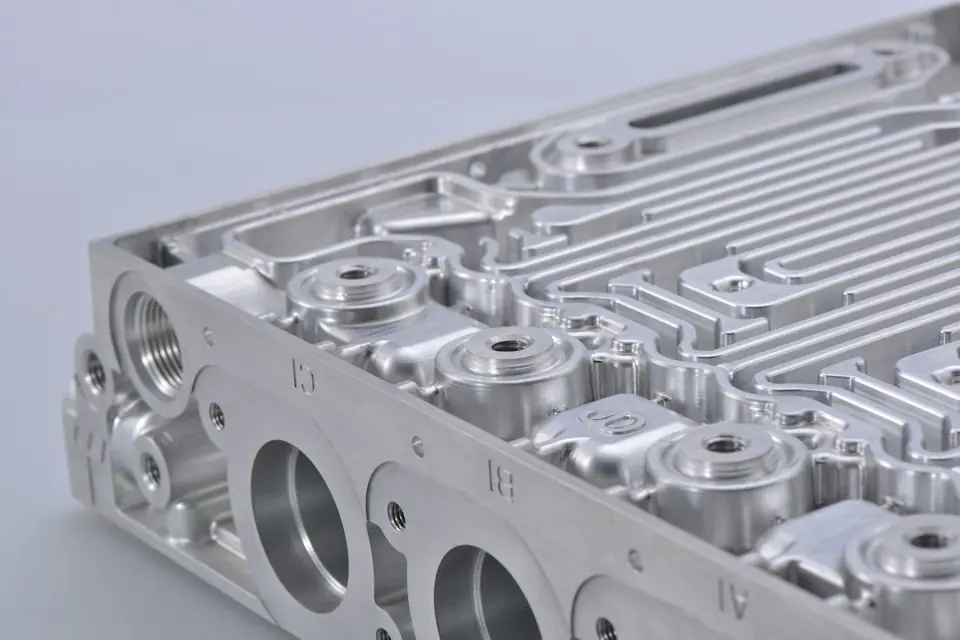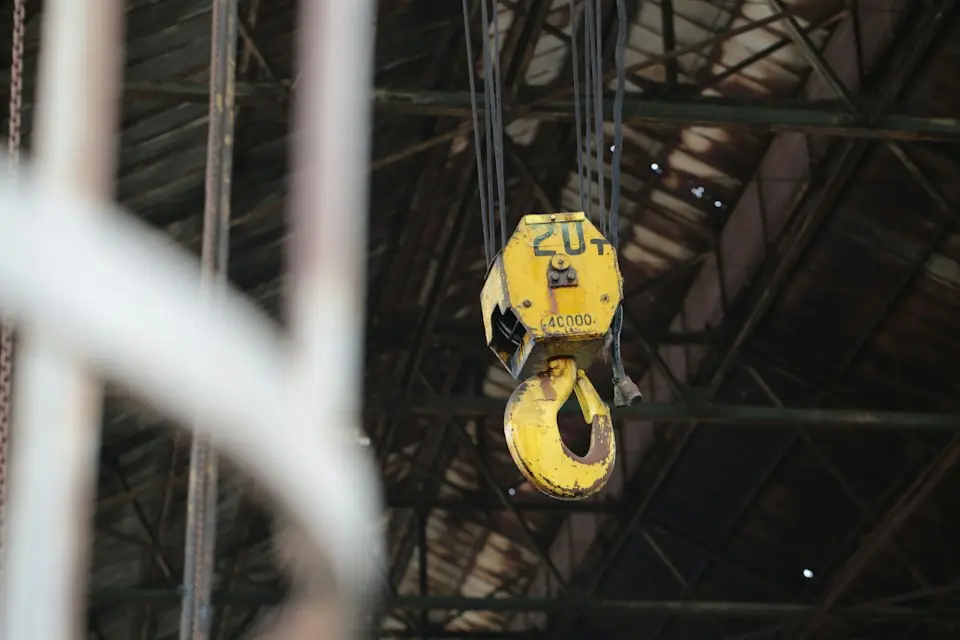
- マニピュレータパラメータは,負荷容量,半径,ストロークを設定する。 工具選定は,グリップ,表面保護,変形限界,フィクサの位置をチェックする。
- 側クランプ,フック,バキュームカップ,フォームグリップ,内部膨張,支持,旋盤ツールの7種類は,接触と運動条件が異なる。 外見が似ているだけで互換性はない。
- 解析手法は,作業体自体を記録する,プロセス運動を分解する,そして現場条件を検証するの3段階である。
- 従来の真空グリップは,粗い,穿孔した,透水性のある,油性のある,変形した,接触面積が小さいなどの工作物に適さないことが多い。
空気式産業用マニピュレータ,空気式バランサ,真空リフターは荷重容量と運動範囲を提供し,そのツールはそれらの能力を作業品に適用する。 工具選定は,マニピュレータの荷重容量,半径,ストロークだけに頼らず,接触,支持,表面保護,変形限界,位置決めをチェックする必要がある。
01工具の選定評価を行うために,工具の選定評価を必要とする理由を述べた。
工具の種類によって,作業体と装置の間の力関係が変化する。 箱,ハウジング,ダイカスト部品の側面クランプ,リフティングホールやラグを備えた作業用フック,シート,箱,平面部品の真空グリップ,ボア,リング,円筒部品の内部膨張を評価した。 構造物を選定する前に,許容される接触および支持位置を定義する。
02 一般的なツール類型
- サイドクランプツール 自動車部品,箱,ハウジング,ダイカストなど両面に確実なグリップ面を持つ通常部品用 許容クランプ力,押込み・スクラッチ限界,変形リスクをチェックした。
- フックツール:荷重を負担するためのリフティングホール,ラグ,アタッチメント点,ホールを用いるもので,一般に直接ピックアップ・配置経路を持つ。 揚力点強度,重心および脱着防止対策を検証した。 通常の穴は荷重点として扱うべきではない。
- 真空カップツール:比較的平らで気密性の良い板,箱,ガラス,金属板,プラスチックパネル用,真空リフターを含む。 穴,油,ダスト,テクスチャ,変形がホールドに及ぼす影響を調べた。
- フォームグリップツール:表面がわずかに不均一で,テクスチャーや形状の変化が軽い箱,パッケージ,ある種のパネルに対して評価できる。 透過性,ダスト,保持安定性は検証が必要である。
- 内部膨張型ツール ボア,リング,円筒,ステータ型部品に対して,外面との接触を減らす。 内壁強度,膨張ストローク,リリースクリアランス,位置決め精度を確認した。
- 支持工具:下に支えられるが,クランプや真空グリップに適さない表面の作業品用。 ボトムサポートは接触損傷リスクを低減するが,滑りや転倒を防止し,引き上げクリアランスを提供する必要がある。
- ターニングツール:反転,再配向,傾斜組立,角度調整用,サイドクランプ,内部膨張,支持,真空構造を組み合わせた。 重心,走行限界,操作ロジックを調べた。
03クランプ,フック,真空,内部膨張ツールの比較
1)作業物の重量,寸法,形状,材質,表面を記録する。 重量は荷重容量を決め,寸法はフレームと隙間を決め,形状と許容接触面積はクランプ,内部膨張,サスペンション,真空または支持の選択を決める。
プロセス動作を分解した。 回転,位置決め,組立,機械への到達は機構,ガイド,ボタン論理,干渉の協調的なチェックを必要とする。 精密部品,コーティング部品,電子部品に対する押込み,スクラッチ,静電気,変形限界を定めた。
最後に,安定した空気供給,真空源,センシング,インターロック及び制御インタフェイスを検証した。 工場現場の現場条件と工場試料を用いて,技術提案書において適用範囲と構成を定義した。
04従来の真空グリップに適さない作業部品
従来の真空グリップは適切な表面とシールを必要とする。 粗い,穿孔した,透水性のある,粉塵や油分の多い,著しく変形した,接触面積が小さい作業部品には直接塗布しない。 高温作業体はカップ材質,接触時間,現場安全性のチェックも必要である。
箱の場合,ボードの強度,透水性,崩壊リスクを検証した。 不均一なダイカスト部品,ブランクまたは鋳物の場合,クランプ,内部膨張,支持または組み合わせ工具を評価し,従来の吸盤のみに依存しない。
05 ツール比較
| ツールタイプ | 対象ワーク | 主な特長 | 注意事項 | 典型的な応用例 |
|---|---|---|---|---|
| サイドクランプツール | 箱・ハウジング・鋳造品・規則部品 | 広い応用範囲を持つ直接クランプ | 圧力感受性,スクラッチ感受性,変形感受性の確認 | 自動車部品の取扱い,ハウジングの積み卸し |
| フックアタッチメント | リフティングホール,リフティングラグ,確実な吊り点を持つ作業品 | 比較的簡単な構造で,取付け・設置が容易である。 | 揚力点強度,重心,脱着防止対策を確認した。 | モータ部品や加工部品の搬送・搬送 |
| バキュームカップツール | 表面が平坦で十分に気密性のあるシートや箱 | ソフトコンタクト,平面取扱いに適した | 明らかな空気漏れ,油汚れ,粗い表面には適さない | シート・箱・平面部品の取扱い |
| フォームグリップツール | わずかに不均一かつテクスチャーのある表面や包装部品 | 表面の変化を受け入れる | 透過性,ダスト,保持安定性をチェック | 箱・包装・板の取扱い |
| 内径クランプアタッチメント | 管状・環状・内穴 | 外面との接触が少なく,位置決めが良い | 内壁強度とリリースクリアランスのチェック | モータ固定子取扱いとスリーブ作業品 |
| サポートツール | 下に支えられるがクランプや真空グリップに適さない工作物 | 表面損傷のリスクを低減 | 滑りや転がりを防ぐため、引き出し経路をチェック | 組立補助,特殊形状部品移送 |
| 反転アタッチメント | 反転・再配向・傾斜組立を必要とする作業部品 | 方位調整を有効にします | 重心、移動限界、ボタン論理を評価 | 積み卸し,旋盤組立,ラインハンドリング |
06 工具選定情報チェックリスト
| アイテム | 提供すべき情報 | 工具設計への影響 |
|---|---|---|
| ワーク重量 | 単品重量と重量変動範囲 | フィクサ負荷,マニピュレータ負荷,安全余裕に影響を及ぼす |
| ワーク寸法 | 長・幅・高・外観図・実物写真 | 工具構造,開口寸法,隙間 |
| 加工品の形状 | 規則的かどうか、穴があるかどうか、吊り点やクランプ面があるかどうか | クランプ,フック,内部膨張,支持,真空工具の選択 |
| 加工材 | 金属,プラスチック,箱,板,鋳造など。 | 接触材料,クランプ力,保護方法に影響を及ぼす。 |
| 表面状態 | 平坦度,粗さ,油,塵,穴 | バキュームカップやフォームグリップの適合性 |
| ワークの特徴 | 圧力やスクラッチに対する感受性,変形性,高温 | フィクスチャー接触方法や保護構造に影響を与える |
| プロセス動作 | 旋回・位置決め・組立・積み卸し要求 | 回転機構,位置特性,ボタン論理 |
| 場所条件 | 供給圧力,真空源,装置エンベロープ,アクセスルート | 空気回路制御,設置方法,安全論理に影響を及ぼす。 |
| 操作モード | オペレータの位置、ハンドルの方向、ボタンの使い方の選択 | ハンドル配置,人間工学,使いやすさ |